Материал: 2448
Θ ·10-2, рад
α, рад
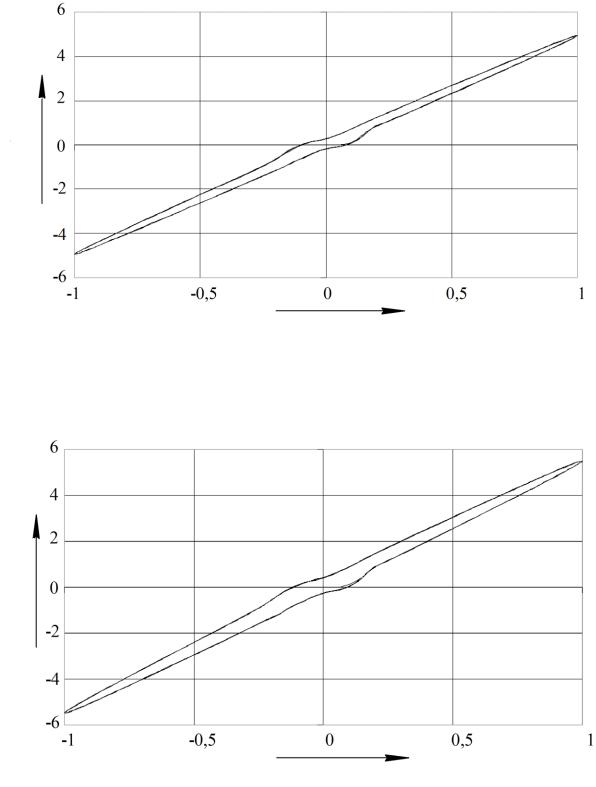
Рис. 2.65. Зависимость угла поворота управляемых колес от угла поворота рулевого колеса при синусоидальном управляющем воздействии при рабочем объеме гидромотора обратной связи q2
Θ ·10-2, рад
α, рад
Рис. 2.66. Зависимость угла поворота управляемых колес от угла поворота рулевого колеса при синусоидальном управляющем воздействии при рабочем объеме гидромотора обратной связи q3
Как видно из графиков, статическая ошибка имеет место при
106
поворотах вправо и влево, это объясняется наличием гидравлических люфтов, а также непостоянством некоторых параметров системы. Причем с увеличением рабочего объема статическая ошибка возрастает, чему способствует возрастание перерегулирования при увеличении рабочих объемов гидромотора обратной связи.
Статическая ошибка определяется по формуле /30/
δ |
Θ Θ' |
100%, |
(2.85) |
|
Θ |
||||
|
|
|
где Θ – угол поворота машины при повороте рулевого колеса влево, рад; Θ’ – угол поворота машины при повороте рулевого колеса вправо, рад.
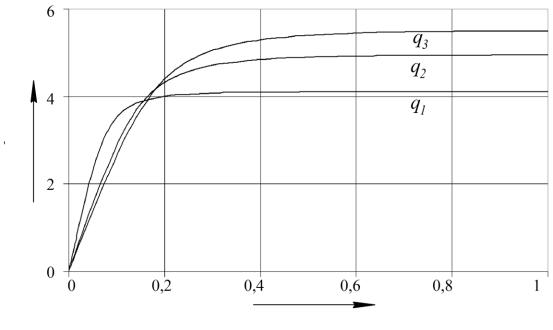
Статическая ошибка в ОГРУ не превысила 7%. Для оценки устойчивости ОГРУ в целом задается единичный ступенчатый сигнал угла поворота рулевого колеса в качестве управляющего. Переходные характеристики значений углов поворота управляемых колес при подаче единичных ступенчатых воздействий при различных значениях рабочего объема гидромотора обратной связи q1…q3 представлены на рис. 2.67.
Θ ·10-2, рад
t, c
Рис. 2.67. Графики углов поворота управляемых колес при различных значениях рабочего объема гидромотора обратной связи q1…q3
Как видно из графика, угол поворота управляемых колес
107
представляет собой апериодический переходный процесс, поэтому система ОГРУ является устойчивой.
В результате проанализированы следующие конструктивные параметры гидрорулей:
-углы положительного перекрытия проходных сечений каналов гидромоторного ряда гидрораспределителя. Значения этих углов влияют: на время чистого запаздывания системы при выходе на установившийся режим, на быстродействие системы при выходе на установившийся режим, на ошибку перерегулирования в системе при выходе на установившийся режим, на устойчивость системы при установившемся режиме;
-площади сечений сливных каналов гидрораспределителя. Значения площадей влияют на величину ошибки перерегулирования при выходе на установившийся режим;
-рабочие объемы гидромотора обратной связи. Значения этих объемов влияют на расход на выходе из гидроруля, на быстродействие системы при прекращении управляющего воздействия, на статическую точность при повороте управляемых колес;
-конструктивные коэффициенты усиления усилителя потока. Значения этих коэффициентов влияют на расход на выходе из гидроруля, на коэффициент передачи усилителя потока.
2.4.Методика синтеза и инженерная методика выбора конструктивных параметров объемного
гидропривода рулевого управления
2.4.1. Методика синтеза объемного гидропривода рулевого управления
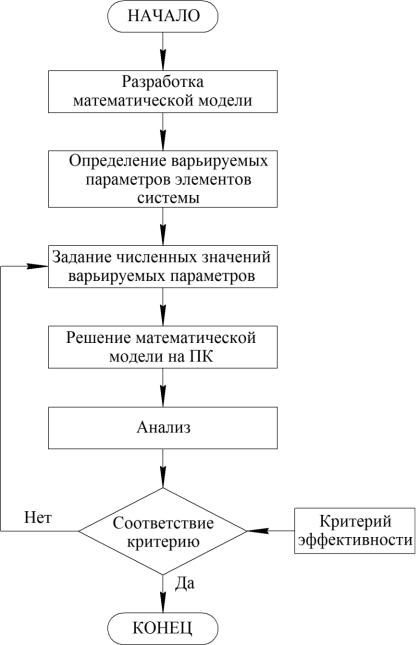
Синтез системы рулевого управления производится в соответствии со следующими этапами: значения выходных параметров, полученные при решении задачи анализа, сравниваются с эффективными значениями этих параметров, определяемыми критерием эффективности. При несоответствии выходных параметров критерию эффективности необходимо изменить варьируемые параметры ОГРУ.
Варьируемыми параметрами системы являются:
- углы положительного перекрытия проходных сечений каналов
108
гидромоторного ряда гидрораспределителя;
-площади сечений сливных каналов гидрораспределителя;
-рабочие объемы гидромотора обратной связи;
-конструктивные коэффициенты усиления усилителя потока.
К критериям эффективности системы рулевого управления можно отнести:
-устойчивость системы;
-статическую точность;
-быстродействие системы;
-отсутствие перерегулирования.
Алгоритм методики синтеза представлен на рис. 2.68.
Обеспечение устойчивости системы. Анализ системы рулевого управления показал, что с учетом принятых допущений в рассматриваемой области варьирования основных конструктивных параметров при выходе на установившийся режим работы и при прекращении управляющего воздействия система является устойчивой.
На установившемся (рабочем) режиме в системе могут возникать автоколебания, которые выводят систему из состояния устойчивости. На наличие и вид автоколебаний оказывают влияние углы положительного перекрытия каналов гидрораспределителя. Проведенные исследования показали, что система является устойчивой на установившемся режиме при углах перекрытия каналов гидрораспределителя γ не менее 0,04 рад.
Обеспечение требуемой точности. В результате проведенного анализа было выявлено, что с учетом принятых допущений в рассматриваемой области варьирования основных конструктивных параметров при повороте управляемых колес на статическую точность влияет рабочий объем гидромотора обратной связи.
При рабочем объеме q = 80 ∙ 10-6 м3 статическая ошибка не достигает 3%, однако при увеличении объема до 250 ∙ 10-6 м3 ошибка возрастает до 7 – 8 %.
По результатам положений проведенных исследований можно дать рекомендации: увеличивать расход на выходе из гидроруля целесообразнее применением усилителя потока с различными
коэффициентами |
передачи, чем |
заменой героторной |
пары |
(гидромотора обратной связи). |
|
|
|
Обеспечение быстродействия системы. Было выявлено, что с |
|||
учетом принятых |
допущений |
в рассматриваемой |
области |
|
109 |
|
|
варьирования основных конструктивных параметров на быстродействие при повороте управляемых колес оказывают влияние углы положительного перекрытия проходных сечений каналов гидромоторного ряда гидрораспределителя. При меньших углах перекрытия снижается время чистого запаздывания и время регулирования, поэтому рекомендуется применять наименьшие углы перекрытия каналов гидрораспределителя, лежащие в области устойчивости системы, т.е. γ порядка 0,04 рад.
Рис. 2.68. Алгоритм методики синтеза объемного гидропривода рулевого управления
110