Материал: 2448
выходе на установившийся режим работы, так и при установившемся режиме.
Таким образом, при проведении анализа ОГРУ была выделена область некоторых конструктивных параметров, при которой система отвечает критериям эффективности. Выбор тех или иных параметров в зависимости от предъявляемых к системе требований является задачей синтеза.
0
γ, рад
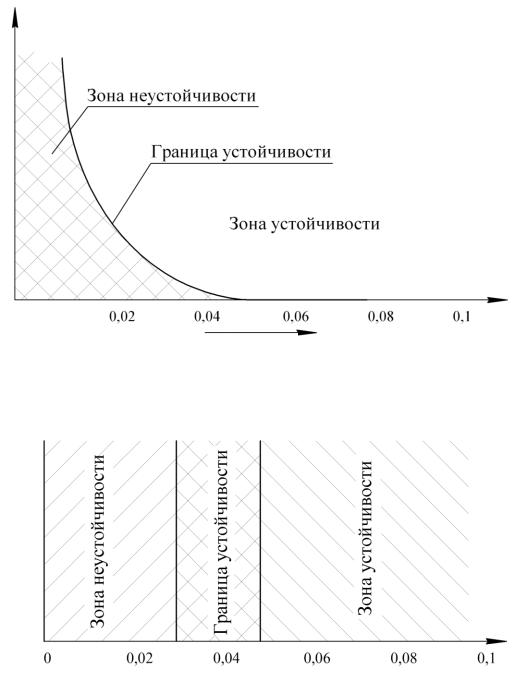
Рис. 2.56. Граница устойчивости системы объемного гидропривода рулевого управления
γ, рад
Рис. 2.57. Зона устойчивости системы объемного гидропривода рулевого управления
101
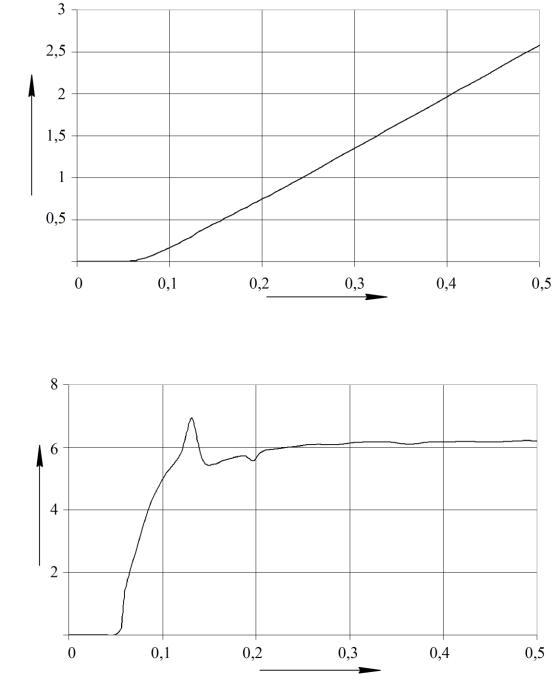
Для того чтобы перейти к выходным параметрам ОГРУ в целом, необходимо построить зависимости перемещения и скорости штока исполнительного гидроцилиндра от времени (рис. 2.58 и 2.59), например при угле перекрытия каналов гидрораспределителя γ3 = 0,05 рад, отвечающем критерию эффективности, рабочем объеме гидромотора обратной связи q1 = 80 · 10-6 м3 и конструктивном коэффициенте усиления kУ3 = 4.
x·10-3, м
t, c
Рис. 2.58. График перемещения штока исполнительного гидроцилиндра
V·10-3, м/c
t, c
Рис. 2.59. График скорости перемещения штока гидроцилиндра
102
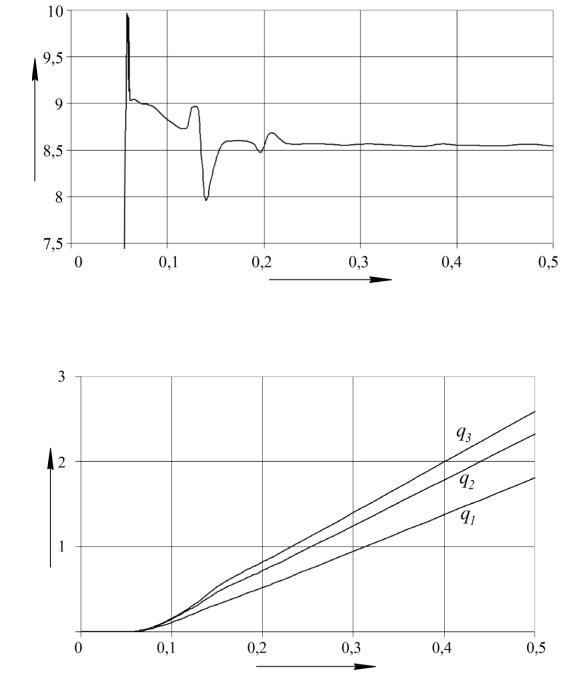
На рис. 2.60 приведена зависимость давления в напорной полости гидроцилиндра от времени.
pCIL·106, Па
t, c
Рис. 2.60. График давления в напорной полости исполнительного гидроцилиндра
Θ·10-2, рад
t, c
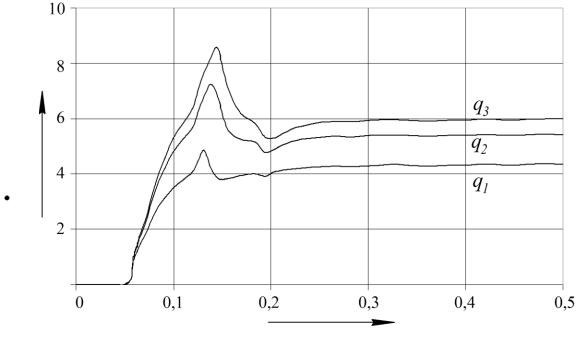
Рис. 2.61. Графики угла поворота колес при различных значениях рабочего объема гидромотора обратной связи q1…q3
Для перехода от координаты перемещения штока гидроцилиндра к углу поворота управляемых колес машины примем следующие допущения /30/:
103
-люфт в шарнирах отсутствует;
-боковой увод отсутствует;
-связи, наложенные на систему, стационарны и голономны. Принятые допущения с учетом кинематики рулевой трапеции
позволяют получить зависимость угла поворота и скорости поворота управляемых колес от угла поворота рулевого колеса от времени при различных значениях рабочего объема гидромотора обратной связи и конструктивном коэффициенте усиления kУ3 = 4 (рис. 2.61 и 2.62).
Θ ·10-2, рад/с
t, c
Рис. 2.62. Графики скорости поворота колес при различных значениях рабочего объема гидромотора обратной связи q1…q3
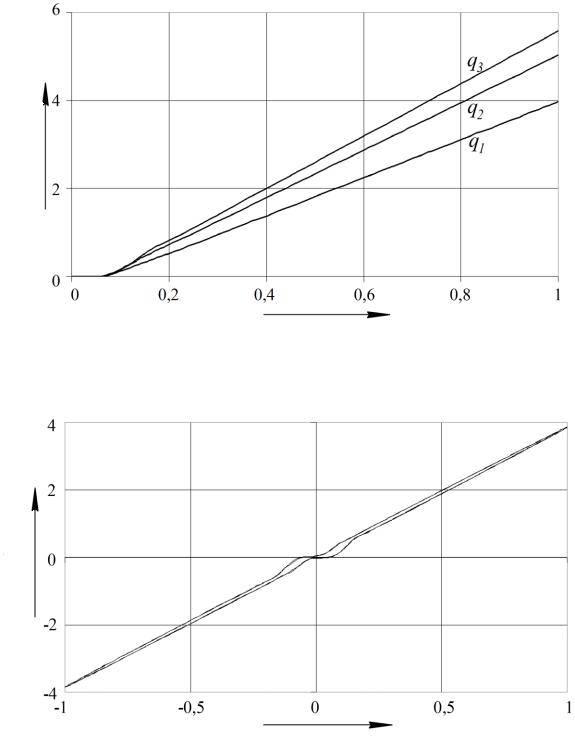
Для оценки точности поворота управляемых колес построена статическая характеристика ОГРУ при различных значениях рабочего объема гидромотора обратной связи q1…q3, представленная на рис. 2.63.
Анализ графиков показал, что характеристики имеют линейный вид, это говорит о точности соответствия угла поворота управляемых колес углу поворота рулевого колеса. Для оценки статической ошибки в качестве входного сигнала задан синусоидальный сигнал угла поворота рулевого колеса с единичной амплитудой и частотой 1 рад/с. Полученная характеристика представляет собой гистерезис, который наглядно демонстрирует неточность позиционирования управляемых колес при поворотах вправо и влево. График
104
гистерезиса при различных значениях рабочего объема гидромотора обратной связи q1…q3 представлен на рис. 2.64 – 2.66.
Θ ·10-2, рад
α, рад
Рис. 2.63. Статические характеристики объемного гидропривода рулевого управления
Θ ·10-2, рад
α, рад
Рис. 2.64. Зависимость угла поворота управляемых колес от угла поворота рулевого колеса при синусоидальном управляющем воздействии при рабочем объеме гидромотора обратной связи q1
105