Материал: 2065
Ky |
|
|
|
|
|
|
|
3.7 |
|
|
|
|
|
|
|
3.6 |
|
|
|
|
|
|
|
3.5 |
|
|
|
|
|
|
|
3.4 |
|
|
|
|
|
|
|
3.3 |
|
|
|
|
|
|
|
3.2 |
|
|
|
|
|
|
|
3.1 |
|
|
|
|
|
|
|
3.0 |
|
|
|
|
|
α |
|
0.0 |
0.2 |
0.4 |
0.6 |
0.8 |
1.0 |
1.2 |
|
|
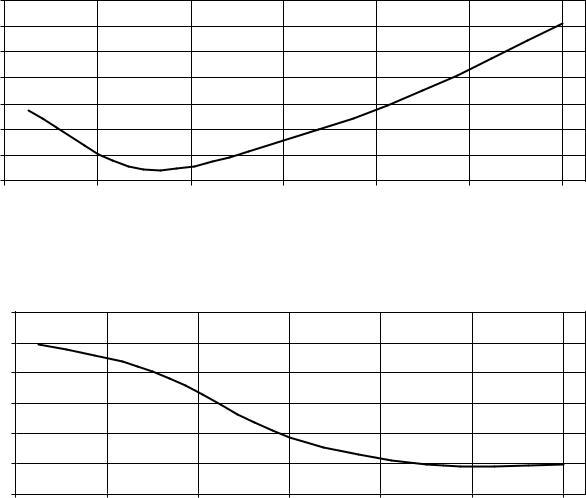
Рис 3.14. График зависимости Ky f ( ) при 0,1; 1 |
|
|||||
K γ |
|
|
|
|
|
|
|
13.6 |
|
|
|
|
|
|
|
13.2 |
|
|
|
|
|
|
|
12.8 |
|
|
|
|
|
|
|
12.4 |
|
|
|
|
|
|
|
12.0 |
|
|
|
|
|
|
|
11.6 |
|
|
|
|
|
|
|
11.2 |
|
|
|
|
|
α |
|
0.0 |
0.2 |
0.4 |
0.6 |
0.8 |
1.0 |
||
1.2 |
|||||||
|
Рис 3.15. График зависимости K |
f ( ) |
при 0,1; 1 |
|
|||
Таким образом, известны параметры корреляционных функций, |
|||||||
описывающих микрорельеф, которые "положительно" (когда |
|||||||
коэффициенты сглаживания достигают своего максимального |
|||||||
значения) и "негативно" (когда коэффициенты сглаживания |
|||||||
достигают своего минимального значения) сказываются на |
|||||||
планировочном процессе автогрейдера. |
|
|
|
||||
|
|
|
80 |
|
|
|
|
3.2.4. Влияние параметров ходового оборудования
 YK
R


 m
сш 


 b
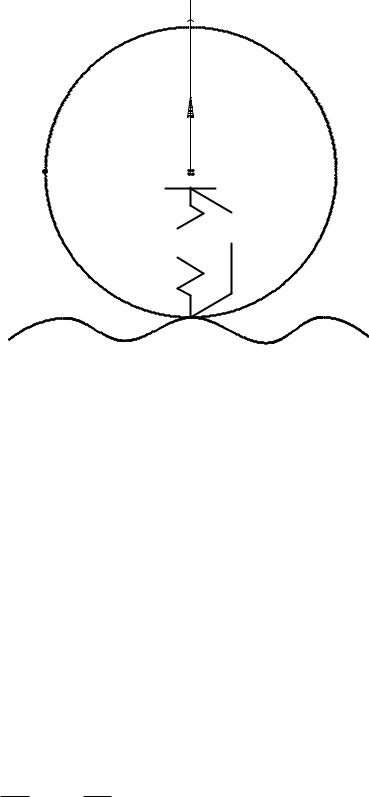
Рис 3.16. Расчетная схема вертикальных перемещений оси колеса
Для исследования влияния параметров ходового оборудования на планирующую способность автогрейдера напомним, что колебания отдельной оси машины можно представить в виде одномассовой системы (рис 3.16) [91]:
m Y b Y cШ Y R, |
(3.1) |
где m – масса, приходящаяся на ось; b – коэффициент вязкого трения шин; cШ – коэффициент жесткости шин; Y – вертикальная координата перемещения оси; R – сила, действующая на колесо со стороны грунта.
Уравнение звена, описывающего работу ходового оборудования, с использованием аппарата передаточных функций
WК (p) |
|
K |
|
|
, |
(3.2) |
T 2 p2 |
T |
p 1 |
||||
1 |
2 |
|
|
|
|
|
где K – коэффициент передачи колеса; T1 , T2 – постоянные времени
колеса, T12 m , T2 b . cШ cШ
81
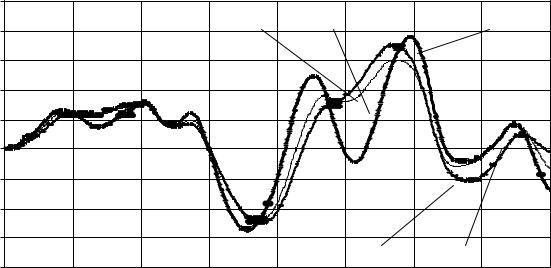
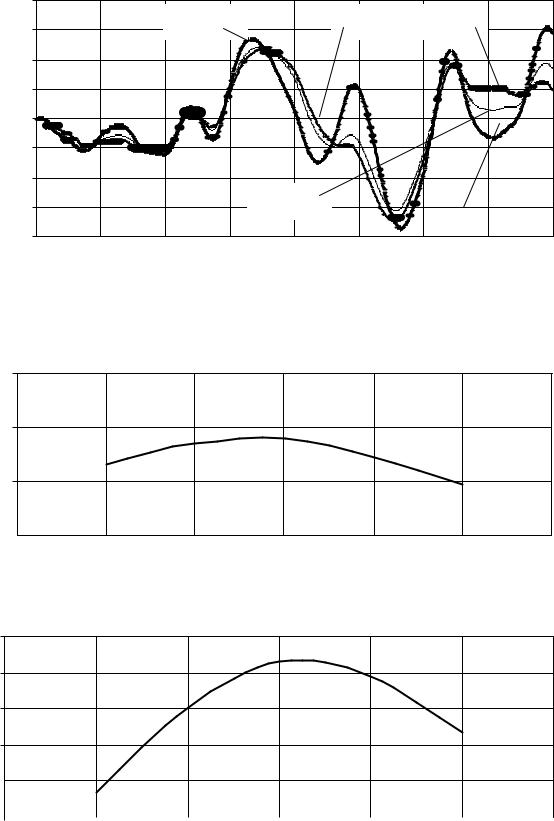
Таким образом, исследуем следующие параметры: распределение массы машины по осям, коэффициенты вязкого трения и жесткости шин. На рис. 3.17-3.18 изображены графики зависимости YРО f (t),
РО f (t) |
при различных значениях коэффициента Km |
|
m2 |
, |
|
||||
|
|
|
m |
|
определяющего массу автогрейдера, приходящуюся на задний мост. Графики зависимостей Ky f (Km), K f (Km), изображенные
на рис. 3.19-3.20, показывают, что оптимальной для планировочного процесса является развеска по мостам с Km = 0,65 ÷ 0,7, которой соответствуют автогрейдеры с колесной схемой 1 2 3.
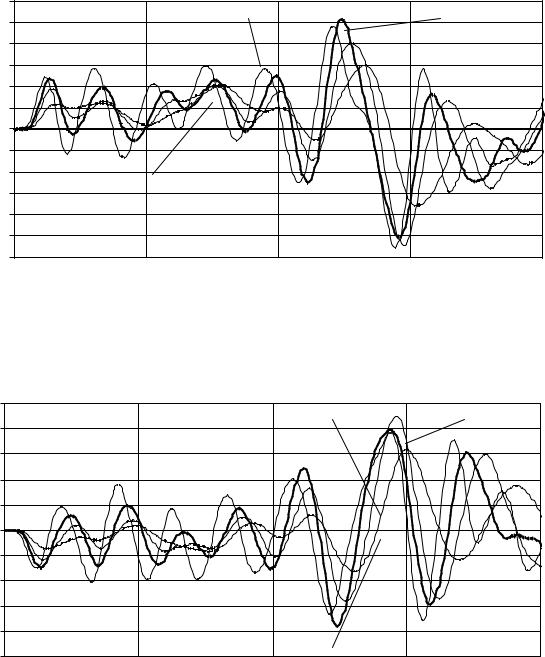
Значения коэффициентов вязкого трения и жесткости шин менялись следующим образом: номинальное значение, значения минимально и максимально возможные. На рис. 3.21, 3.22 изображены графики зависимости YРО f (t), РО f (t) при различных значениях коэффициента жесткости шин cШ , на которых проявляется зависимость планирующей способности автогрейдера от величины коэффициента жесткости. С увеличением жесткости шин планирующая способность автогрейдера ухудшается. На рис. 3.23, 3.24 изображены графики зависимостей Ky f (cШ ), K f (cШ ).
Ypo,м
0,10 |
|
|
Km =0,65 |
Km=0,7 |
|
Km=0,7 |
||
0,08 |
|
|
|
|||||
|
|
|
|
|
|
|
|
|
0,06 |
|
|
|
|
|
|
|
|
0,04 |
|
|
|
|
|
|
|
|
0,02 |
|
|
|
|
|
|
|
|
0,00 |
|
|
|
|
|
|
|
|
-0,02 |
|
|
|
|
|
|
|
|
-0,04 |
|
|
|
|
|
|
|
|
-0,06 |
|
|
|
|
Km=0,55 |
Km=0,6 |
|
|
-0,08 |
|
|
|
|
|
t,c |
||
|
|
|
|
|
|
|
||
0 |
5 |
10 |
15 |
20 |
25 |
30 |
35 |
40 |
Рис. 3.17. График изменения величины вертикальной координаты центральной |
||||||||
|
точки режущей кромки отвала при подаче стохастического воздействия |
|||||||
|
под передние колеса для разных значений коэффициента Km |
|
||||||
82
γРО, рад |
|
|
|
|
|
|
|
||
0.04 |
|
|
Km=0,7 |
|
Km=0,5 |
Km=0, |
|
|
|
0.03 |
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
||
0.02 |
|
|
|
|
|
|
|
|
|
0.01 |
|
|
|
|
|
|
|
|
|
0.00 |
|
|
|
|
|
|
|
|
|
-0.01 |
|
|
|
|
|
|
|
|
|
-0.02 |
|
|
|
Km=0,6 |
|
|
|
|
|
-0.03 |
|
|
|
|
Km=0,7 |
|
|||
-0.04 |
|
|
|
|
|
t,c |
|||
|
|
|
|
|
|
|
|||
0 |
5 |
10 |
15 |
20 |
25 |
30 |
35 |
||
40 |
|||||||||
Рис. 3.18. График изменения величины угла поперечного наклона отвала |
|||||||||
|
при подаче стохастического воздействия под передние колеса |
|
|||||||
|
|
для разных значений коэффициента Km |
|
|
|||||
Ky
2.30
2.20
2.10
2.00 |
|
|
|
|
|
|
|
|
Km |
|
|
|
|
|
|
|
|
||
0.5 |
0.55 |
0.6 |
0.65 |
0.7 |
0.75 |
0.8 |
|||
Рис. 3.19. График зависимости Ky f (Km )
Kγ
9.4
9.3
9.2
9.1
9 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
8.9 |
|
|
|
|
|
|
|
|
|
Km |
|
|
|
0.55 |
0.6 |
0.65 |
0.7 |
0.75 |
|
||
0.5 |
0.8 |
|||||||||
Рис. 3.20. График зависимости K f (Km )
83
Y,м
0.120 |
|
сШном |
|
сШmax |
|
0.100 |
|
|
|||
|
|
|
|
||
0.080 |
|
|
|
|
|
0.060 |
|
|
|
|
|
0.040 |
|
|
|
|
|
0.020 |
|
|
|
|
|
0.000 |
|
|
|
|
|
-0.020 |
|
|
|
|
|
-0.040 |
сШmin |
|
|
|
|
-0.060 |
|
|
|
|
|
-0.080 |
|
|
|
|
|
-0.100 |
|
|
|
|
|
-0.120 |
|
|
|
t,c |
|
0 |
5 |
10 |
15 |
||
20 |
|||||
Рис. 3.21. График переходного процесса величины вертикальной координаты |
|||||
центральной точки режущей кромки отвала при подаче стохастического воздействия |
|||||
под передние колеса для разных значений коэффициента жесткости шин |
|||||
γРО, рад |
|
|
|
|
|
0.100 |
|
сШном |
|
сШmax |
|
0.080 |
|
|
|
||
|
|
|
|
|
|
0.060 |
|
|
|
|
|
0.040 |
|
|
|
|
|
0.020 |
|
|
|
|
|
0.000 |
|
|
|
|
|
-0.020 |
|
|
|
|
|
-0.040 |
|
|
|
|
|
-0.060 |
|
|
|
|
|
-0.080 |
|
сШmin |
|
|
|
-0.100 |
|
|
|
|
|
|
|
|
|
t,c |
|
0 |
5 |
10 |
15 |
20 |
Рис. 3.22. График переходного процесса величины угла поперечного наклона отвала при подаче стохастического воздействия под передние колеса
для разных значений коэффициента жесткости шин
Планирующая способность автогрейдера практически не зависит от величины коэффициента вязкого трения шин, что подтверждается графиками зависимостей Ky f (b), K f (b),
изображенными на рис. 3.25,3.26.
84