Материал: 2065
средой. Составляются математические модели подсистем и системы в целом.
3)решение поставленной задачи – исследование полученных математических моделей подсистем и системы в целом с целью определения количественной оценки связей между структурными составляющими системы. Затем формулируются выводы и принимаются решения, подлежащие реализации.
4)синтез системы – выбраны параметры системы, обеспечивающие требуемые показатели эффективности. Разработана инженерная методика расчета основных параметров автогрейдера с применением градиентного метода оптимизации.
В данной работе рабочим процессом автогрейдера является планировка грунтовой поверхности. В главе 1 описана блок-схема динамической системы планировочного процесса, представленная на рис. 1.5.
Теоретические исследования проводились на ЭВМ с использованием пакета программ MATLAB 7.4.0 (R2007a), позволяющим получать информацию на выходе как в числовой, так и
вграфической интерпретации. Для каждой математической модели какой–либо подсистемы составлен алгоритм работы модели на ЭВМ в виде блок–схем.
Подобные теоретические исследования называются вычислительным экспериментом, который обладает рядом преимуществ по сравнению с натурным: дешевизна, на любой стадии допускает вмешательство извне, позволяет моделировать условия эксперимента, которые невозможно воспроизвести в реальных условиях, довольно просто можно изменить условия, при которых функционируют подсистемы.
Проведение теоретических исследований невозможно без математического описания исследуемого объекта, т.е. без математического моделирования. В настоящее время широко распространено представление математических моделей в виде системы дифференциальных уравнений, которые с достаточной степенью точности отражают исследуемые свойства объекта [71].
Математическая модель исследуемого объекта будет неполной без описания динамических свойств базовой машины, которые могут быть представлены в различной форме: дифференциальными уравнениями, переходными процессами, передаточными функциями отдельных звеньев и др. [55,71].
70
Выбор того или иного типа представления динамики объекта в основном определяется задачами исследования, требованиями обеспечения наглядности проходящих процессов и т.д. В настоящей работе целесообразно динамические свойства объекта исследования представить с помощью аппарата передаточных функций, который при компактности записи дает в достаточной степени полное представление о процессах, проходящих в звеньях системы.
3.2. Анализ влияния параметров рабочего процесса на планировочные свойства автогрейдера
В первой части главы на основании составленной математической модели проведен анализ влияния отдельных параметров рабочего процесса автогрейдера и базовой машины на его устойчивость в продольной и поперечной плоскостях и планирующую способность.
Исследования проводились на обобщенной математической модели автогрейдера, структурная схема которой представлена на рис. 2.17, в которой была отключена СУ. При этом скорость автогрейдера была фиксирована и составляла V=1 м/с.
Исследуемые параметры оказывают различное влияние на планирующую способность автогрейдера. К таким параметрам относятся угол захвата отвала, соотношение базы машины и коэффициента базы к длине волны неровности обрабатываемой поверхности, параметры микрорельефа, распределение массы машины по осям, коэффициенты вязкого трения и жесткости шин.
3.2.1. Влияние угла захвата рабочего органа
Для исследования влияния угла захвата РО использованы детерминированные воздействия на ходовое оборудование автогрейдера. Размеры автогрейдера приняты в соответствии с табл. 3.1.
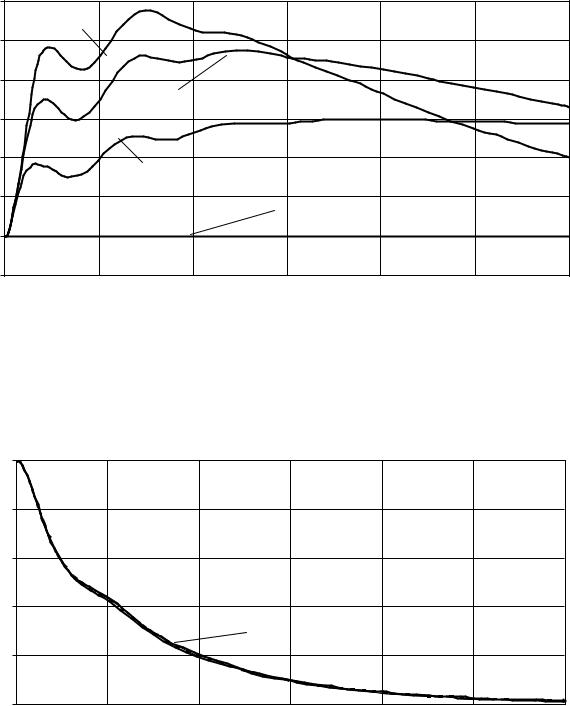
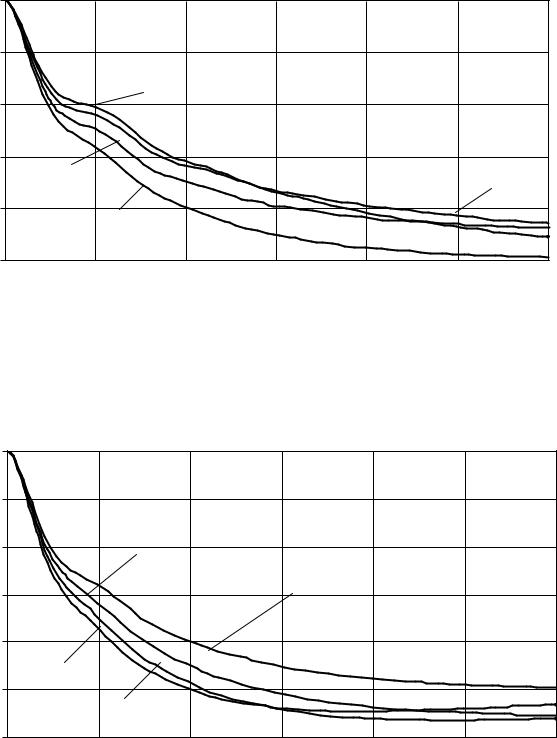
В ходе эксперимента переднее правое колесо базовой машины съезжало со ступени высотой 0,1м. Выходными параметрами приняты вертикальные координаты центральной, крайних левой и правой точек режущей кромки отвала, его угол перекоса. Фактически это координаты формируемой поверхности. Угол захвата варьировался в диапазоне 45 - 900 .
71
Таблица 3.1.
Численные значения параметров автогрейдера при экспериментах
Параметр |
Численные значения |
Единицы измерения |
|
|
|
L |
6 |
м |
L3 |
2 |
м |
L1 |
3 |
м |
LБ |
1,5 |
м |
LБ1 |
0,75 |
м |
На рис. 3.1-3.4 представлены переходные процессы выходных
параметров YРО f (t), |
YРОП f (t), |
YРОЛ f (t) |
и РО f (t) для разных |
углов захвата отвала. |
|
|
|
При угле захвата =90o из графиков переходных процессов видно, что отвал формирует вертикальную ступень в обработанном земляном полотне перпендикулярно направлению движению автогрейдера, съезд с которой задними колесами не приводит к отклонению угла поперечного профиля.
При углах захвата 90 из графиков переходных процессов видно, что сформированная отвалом вертикальная ступень расположена под углом относительно направления движения автогрейдера, причем координаты правой и левой крайних точек ступени имеют различные значения, так как происходит поворот автогрейдера вокруг оси OoXo. При наезде на ступень задними колесами происходит поворот автогрейдера и отклонение угла поперечного профиля, так как левое и правое колеса не одновременно съезжают с “косой” ступени. При этом траектория движения центральной точки режущей кромки отвала не зависит от угла захвата.
Из полученных графических зависимостей можно сделать вывод о том, что амплитуда колебаний отвала в поперечной плоскости уменьшается с увеличением угла захвата в интервале 45 - 90о.
В результате по полученным графикам зависимостей YРО f (t),
YРОП f (t), YРОЛ f (t) и РО f (t) сделан вывод об устойчивости машины в продольной плоскости вне зависимости от угла захвата, и неустойчивости в поперечной плоскости при углах захвата 90 .
72
γро, рад |
|
|
|
|
|
|
0.012 |
φ=45о |
|
|
|
|
|
0.01 |
|
|
|
|
|
|
|
|
|
|
|
|
|
0.008 |
|
φ=60о |
|
|
|
|
|
|
|
|
|
|
|
0.006 |
|
|
|
|
|
|
0.004 |
|
φ=75о |
|
|
|
|
0.002 |
|
|
φ=90о |
|
|
|
0 |
|
|
|
|
|
|
-0.002 |
5 |
10 |
15 |
20 |
25 |
t,c |
0 |
30 |
|||||
|
Рис. 3.1. График изменения величины угла перекоса отвала |
|
||||
|
при подаче единичного ступенчатого воздействия -0,1 м |
|
||||
|
под правое переднее колесо для разных значений угла захвата |
|
||||
Ypo,м |
|
|
|
|
|
|
|
0 |
|
|
|
|
|
|
|
-0.01 |
|
|
|
|
|
|
|
-0.02 |
|
|
|
|
|
|
|
-0.03 |
|
|
φ=45о, φ=60о, |
|
|
|
|
-0.04 |
|
|
φ=75о, φ=90о |
|
|
|
|
|
|
|
|
|
|
||
-0.05 |
|
|
|
|
|
t,с |
|
0 |
5 |
10 |
15 |
20 |
25 |
||
30 |
|||||||
|
Рис. 3.2. График изменения величины вертикальной координаты |
|
|||||
центральной точки режущей кромки отвала при подаче единичного |
|
||||||
ступенчатого воздействия -0,1 м под правое переднее колесо для разных |
|
||||||
|
|
значений угла захвата |
|
|
|
||
73
Ypoп,м |
|
|
|
|
|
|
|
0 |
|
|
|
|
|
|
|
-0.01 |
|
|
|
|
|
|
|
-0.02 |
|
φ=45о |
|
|
|
|
|
|
|
|
|
|
|
||
-0.03 |
φ=75о |
|
|
|
φ=60о |
|
|
|
|
|
|
|
|
||
-0.04 |
φ=90о |
|
|
|
|
|
|
-0.05 |
|
|
|
|
|
t,с |
|
0 |
5 |
10 |
15 |
20 |
25 |
||
30 |
|||||||
|
Рис. 3.3. График изменения величины вертикальной координаты |
|
|||||
крайней правой точки режущей кромки отвала при подаче единичного ступенчатого |
|||||||
воздействия -0,1 м под правое переднее колесо для разных значений угла захвата |
|||||||
Ypoл,м |
|
|
|
|
|
|
0 |
|
|
|
|
|
|
-0.01 |
|
|
|
|
|
|
-0.02 |
|
φ=75о |
|
|
|
|
|
|
φ=90о |
|
|
|
|
-0.03 |
|
|
|
|
|
|
|
|
|
|
|
|
|
-0.04 |
φ=45о |
|
|
|
|
|
|
|
|
|
|
|
|
-0.05 |
|
φ=60о |
|
|
|
|
|
|
|
|
|
t,с |
|
-0.06 |
|
|
|
|
|
|
0 |
5 |
10 |
15 |
20 |
25 |
30 |
Рис. 3.4. График изменения величины вертикальной координаты крайней левой |
||||||
точки режущей кромки отвала при подаче единичного ступенчатого воздействия |
||||||
|
-0,1 м под правое переднее колесо для разных значений угла захвата |
|
||||
74