Материал: 2065
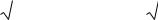
Для среднеквадратического отклонения можно записать [86,110]:
x |
|
t |
x |
|
x x |
t |
|
x |
|
. |
(2.51) |
|
|
|
|
|
|
|
|
|
|||||
|
2n |
|
2n |
|||||||||
|
|
|
|
|
|
|
|
|
|
|
||
2.8. Оценка адекватности математической модели автогрейдера
Адекватность модели, как способность отображать с необходимой точностью характеристики исследуемого объекта при изменении его параметров и внешних воздействий, является одним из подтверждений работоспособности систем автоматизированного проектирования, правомерности использования предложенных методик проектирования и выводов, полученных при исследовании математической модели. Адекватность подтверждается сравнением результатов, полученных расчетным путем с помощью математической модели, с экспериментальными данными, расхождение между которыми для решения поставленных в работе задач не должно превышать 15% .
В качестве объекта исследования был выбран автогрейдер ДЗ-143. Параметры переходных процессов являются основными показателями, характеризующими динамические свойства автогрейдера [68]. Переходные процессы регистрировались при сбрасывании колес автогрейдера, предварительно поднятых с
помощью домкрата на 0,05 м.
Адекватность статической модели автогрейдера, реализуемой на ЭВМ в соответствии с алгоритмом, блок-схема которого представлена на рис. 2.4, оценивалась по вертикальному перемещению правой крайней точки режущей кромки отвала Yроп при подаче детерминированного воздействия под элементы ходового оборудования.
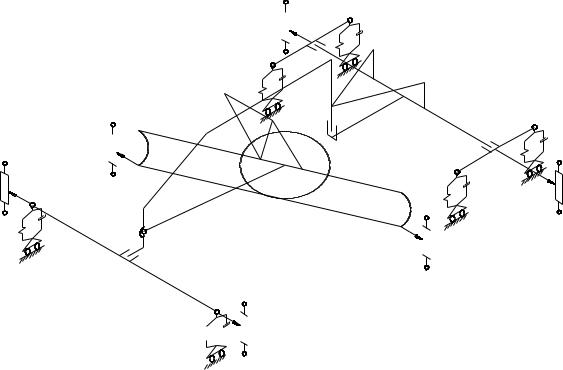
Задача оценки адекватности в статическом и динамическом режимах решалась путем регистрации перемещений основных элементов базовой машины относительно поверхности обрабатываемого грунта. Перемещения элементов с помощью потенциометрических датчиков преобразовывались в изменения электрического напряжения, которые фиксировались на фотоленте магнитоэлектрическим осциллографом К12-22. Схема размещения датчиков перемещения на автогрейдере приведена на рис. 2.19.
65
D5 

D3 

D1 |
D6 |
|

 D4


 D2
Рис. 2.19. Схема размещения датчиков перемещений на автогрейдере
В качестве датчиков использовались проволочные потенциометры I класса точности типа ПЛП кругового вращения, питаемые стабилизированным постоянным напряжением. При колебаниях автогрейдера ось потенциометра поворачивается через шкив нитью, один конец которой закреплен на неподвижной опоре, а второй через пружину - на автогрейдере.
Непосредственное измерение угловых перемещений отвала технически трудно осуществимо. Поэтому угловые перемещения вычислялись по разности вертикальных перемещений правой и левой сторон отвала.
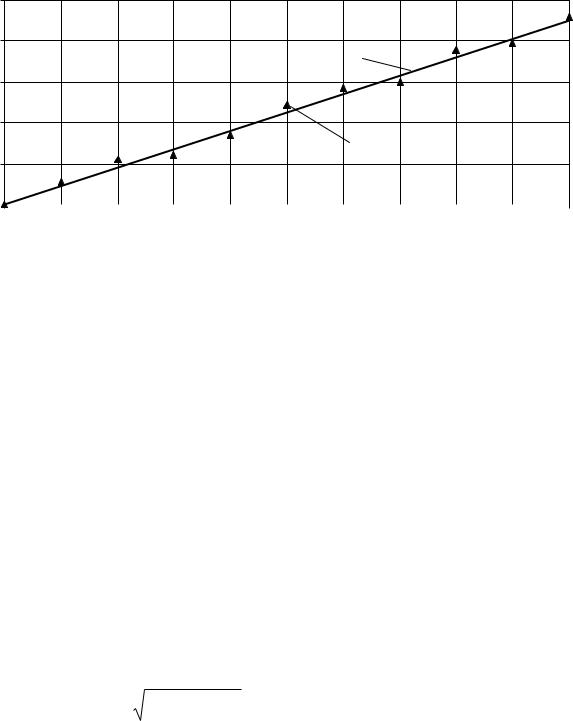
На рис. 2.20 в качестве примера приведен график вертикального перемещения правой крайней точки режущей кромки отвала Yроп при подъеме правого переднего колеса балансирной тележки автогрейдера. При расчете геометрические параметры автогрейдера принимались соответствующими автогрейдеру ДЗ-143. Угол захвата отвала =45o. Высота подъема изменялась от 0 до 0,1 м.
Анализ расчетной зависимости показал, что она достаточно близко совпадает с экспериментальной, полученной в результате натурных испытаний. Относительная ошибка соответствия математической модели ее оригиналу не превышает 10% .
66
YРОП,м
0.1
0.08
Теоретическая
0.06
0.04
Экспериментальная
0.02
0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Y2П,м |
|
0.01 |
0.02 |
0.03 |
0.04 |
0.05 |
0.06 |
0.07 |
0.08 |
0.09 |
|
||||||||||||||||||||
0 |
0.1 |
|||||||||||||||||||||||||||||
Рис. 2.20. Вертикальное перемещение крайней правой точки режущей кромки отвала при подъеме правого переднего колеса балансирной тележки
Адекватность динамического математического описания автогрейдера была оценена сравнительным анализом поперечных угловых колебаний отвала.
Угол перекоса отвала является важной координатой, определяющей поперечный уклон дорожного полотна. На рис. 2.21 приведен фрагмент переходного процесса колебаний отвала автогрейдера в поперечной плоскости: расчетный переходный процесс, полученный при математическом моделировании с исходными данными, соответствующими автогрейдеру ДЗ-143 при=45o и переходный процесс, полученный экспериментальным путем при единичном ступенчатом воздействии высотой 0,05м под задним колесом балансирной тележки, что в рабочих условиях соответствовало бы съезду заднего колеса с неровности 0,05м.
Анализ переходных процессов показал, что они имеют сложную динамическую природу и, как указано в работе [65], могут быть аппроксимированы выражением
|
k T2 |
4 2 |
|
|
|
2 t |
|
2 |
|
|
|
t 0 0 |
|
|
e |
k t |
|
|
|
|
|
||
2 |
|
sin |
T |
arctg k T |
|
, (2.52) |
|||||
|
|
|
|
|
|
|
|
|
|
||
где 0 - начальное значение угла наклона; T - период колебаний РО в
поперечной плоскости; k - коэффициент затухания колебаний. Сравнительный анализ теоретической и экспериментальной
кривых, полученных при одинаковых исходных данных, показал, что
67
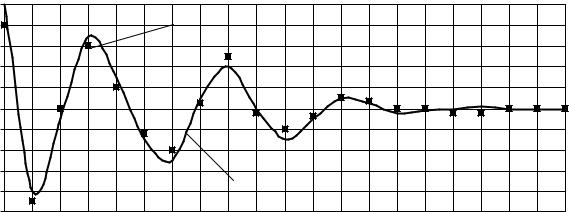
относительная погрешность по амплитуде колебаний <12% , по периоду колебаний <13% , по коэффициенту затухания <10% .
Достигнутая степень адекватности математической модели достаточна для решения поставленных в работе задач.
Степень расхождения зависит от точности параметров расчетной схемы и технического состояния реальной машины [110].
γ,рад |
|
|
|
|
|
|
|
|
|
|
0.01 |
|
|
|
экспериментальная |
|
|
|
|
||
0.008 |
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
0.006 |
|
|
|
|
|
|
|
|
|
|
0.004 |
|
|
|
|
|
|
|
|
|
|
0.002 |
|
|
|
|
|
|
|
|
|
|
0 |
|
|
|
|
|
|
|
|
|
|
-0.002 |
|
|
|
|
|
|
|
|
|
|
-0.004 |
|
|
|
|
|
|
|
|
|
|
-0.006 |
|
|
|
|
теоретическая |
|
|
|
|
|
-0.008 |
|
|
|
|
|
|
|
t,c |
||
-0.01 |
|
|
|
|
|
|
|
|
|
|
0 |
1 |
2 |
3 |
4 |
5 |
6 |
7 |
8 |
9 |
10 |
|
Рис. 2.21. Фрагмент переходного процесса колебаний |
|
|
|
||||||
|
|
отвала автогрейдера в поперечной плоскости |
|
|
|
|||||
68
3. ТЕОРЕТИЧЕСКИЕ ОСНОВЫ ИНЖЕНЕРНОЙ МЕТОДИКИ ПРОЕКТИРОВАНИЯ АВТОГРЕЙДЕРА
3.1. Методика теоретических исследований математической модели автогрейдера, выполняющего планировочные работы
При изучении сложных динамических систем широко применяется методология системного анализа. В основе системного анализа лежит понятие системы, под которой подразумевается множество компонентов, обладающих определенными свойствами с фиксированными между ними взаимосвязями [71].
В данной работе системный анализ применяется при исследовании автогрейдера. Машина рассматривается как сложная система, состоящая из отдельных взаимосвязанных друг с другом подсистем. Каждая выделенная подсистема имеет свои определенные свойства и законы функционирования, которые описываются математическими моделями. Математические модели подсистем в совокупности образуют сложную математическую модель автогрейдера.
Решение поставленных в работе задач проводилось на основе базовых положений методологии системного анализа, состоящих в следующем [86]:
–целостность системы при ее взаимодействии с внешней средой;
–структурность системы в виде совокупности связей и их причинности;
–иерархичность системы, т.е. каждый автогрейдер, представленный как система, делится на подсистемы, которые, в свою очередь, делятся на другие подсистемы и т.д. до получения неделимых элементов системы.
Решение задач с применением системного анализа проводится в соответствии со следующими этапами [71]:
1) постановка задачи – определяют объект, цели и задачи исследования, а также критерии для изучения и управления объектом.
2) анализ решаемой задачи – очерчиваются границы изучаемой системы и определяется ее структура; объекты и процессы, имеющие отношения к поставленной цели, разбиваются на изучаемую систему
ивнешнюю среду. Затем выделяют отдельные составляющие части системы, устанавливают взаимодействие между ними и внешней
69