Материал: 2065
A2
|
|
|
Начало |
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
B2 |
|
|
|
|
|
|
|
|
|
B3 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
||||
|
Ввод |
|
|
|
Значения |
|||||||||
|
исходных |
|
|
|
|
|
параметров |
|
||||||
|
|
|
|
|
|
|||||||||
|
данных |
|
|
|
, , ,h,n |
|||||||||
C2 |
Расчет параметров a0,a1,q1,q2
|
|
D2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
Цикл для i=1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||
|
с шагомh |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
E2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
Расчет |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
YМЛ,YМП |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||
|
F2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
F3 |
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||
|
|
Расчет |
|
|
|
|
|
|
Размер |
|
|
||||||||||||||
|
|
|
|
пятна |
|
|
|
||||||||||||||||||
|
|
Y1Л,Y1П |
|
|
|
|
|
|
|
|
|
||||||||||||||
|
|
|
|
контакта 2X0 |
|
|
|||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
G2
Запись файла данных
H1 |
|
H3 |
|
|
H2 |
Да |
|
Значение n |
i=i+h |
||
i n |
Нет
I2
Конец
Коэффициенты, характеризующие корреляционнуюфункцию случайного процесса
Коэффициенты, характеризующие рекуррентное уравнение случайного процесса
Вертикальные координаты соответственно левой и правой колеи несглаженного профиля
Вертикальные координаты соответственно левой и правой колеи сглаженного профиля
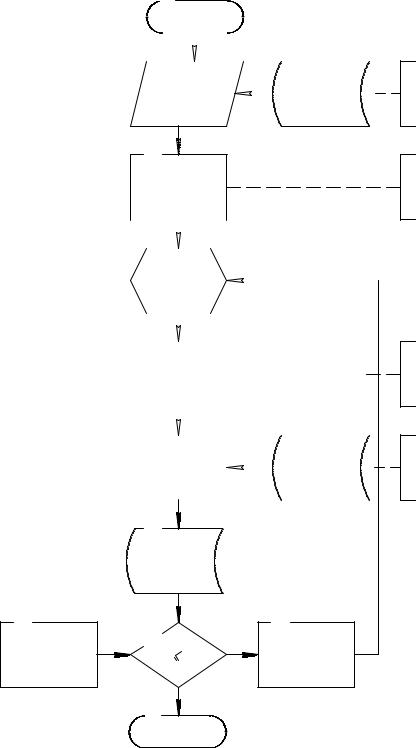
Рис. 2.16. Блок-схема алгоритма реализации математической модели микрорельефа
60
|
|
Y |
|
|
Определение FYЛ |
|
|
|
|
|
|
|
||
Определение FФY |
1 |
FФ |
|
|
|
|
|
KД |
|
|
|
|
||
|
|
|
|
Определение YR |
|
|
YРОЛЗ |
Л |
|
|
|
|
||
|
|
|
|
|
|
YРОЗ |
e |
-tгp |
1 |
КШ |
||||
|
|
|
|
|
FX |
|
|
|
|
|||||
Определение FФX |
|
|
|
|
|
|
|
|
|
Трр+1 |
р |
|||
|
sin2 |
|
|
g |
3 |
|
e |
-tгp |
1 |
КШ |
||||
|
|
|
|
|
|
|
|
|
|
Трр+1 |
р |
|||
|
|
|
|
|
|
|
|
РОЗ |
L|2 |
П |
|
|||
|
|
|
|
|
|
|
|
YРОПЗ |
|
|
|
|
||
|
|
|
|
|
sin |
Определение FПР |
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|||
Микрорельеф |
|
X |
|
|
Определение FXЛ |
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
e-tПp |
KД |
|
|
|
|
|
yП(n) |
Y1П |
|
X+X0 |
|
|
|
|
DYOZ |
|
|
|
|
|
hШтП |
1 |
y(X)dX |
WK |
|
Y1 |
|
K2 |
hШтП |
|
|
|
|
|
||
|
|
2X0 |
|
|
|
|
|
|
|
|
||||
|
|
X-X0 |
X+X0 |
|
1/ 2 |
1-K |
|
e-tp |
|
|
РО |
|
|
|
yЛ(n) |
|
1 |
WK |
|
YРОП |
|
tgg |
|
|
|||||
|
y(X)dX |
|
|
|
|
|
1/ L3 |
|
|
|
||||
|
|
|
|
|
YR YРО |
|
|
|
|
|
||||
|
Y1Л |
2X0 |
|
|
|
YРОЛ |
|
|
|
|
||||
Y2П |
X-X0 |
|
|
|
|
|
|
|
|
|
|
|||
|
1 |
X+X0 |
WK |
1-KББ |
|
|
|
hШтЛ |
|
YРО |
|
|
|
|
|
y(X)dX |
|
|
|
|
|
|
|
||||||
|
|
2X0 |
|
|
|
|
|
|
hШтЛ |
|||||
|
Y3П |
X-X0 |
X+X0 |
|
|
YБП |
|
|
|
|
|
|
|
|
e |
-tБp |
1 |
y(X)dX |
WK |
KББ |
|
|
YБ |
|
|
|
|
|
|
|
2X0 |
|
1/ 2 |
|
|
|
|
|
|
|||||
|
Y3Л |
X-X0 |
|
|
|
YБЛ |
K |
|
|
|
|
|
|
|
|
1 |
X+X0 |
|
KББ |
|
|
|
|
|
|
||||
e |
-tБp |
y(X)dX |
K |
|
|
|
|
|
|
|
|
|
||
|
2X0 |
|
W |
|
|
|
DYOX |
|
|
|
|
|
|
|
|
|
X-X0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
X+X0 |
|
|
|
|
|
|
|
|
|
|
|
Y2Л |
|
1 |
y(X)dX |
WK |
1-KББ |
|
|
K1 |
|
|
|
|
|
|
|
2X0 |
|
|
|
|
|
|
|
|
|
||||
|
X-X0 |
|
|
|
|
|
e-tЛp |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
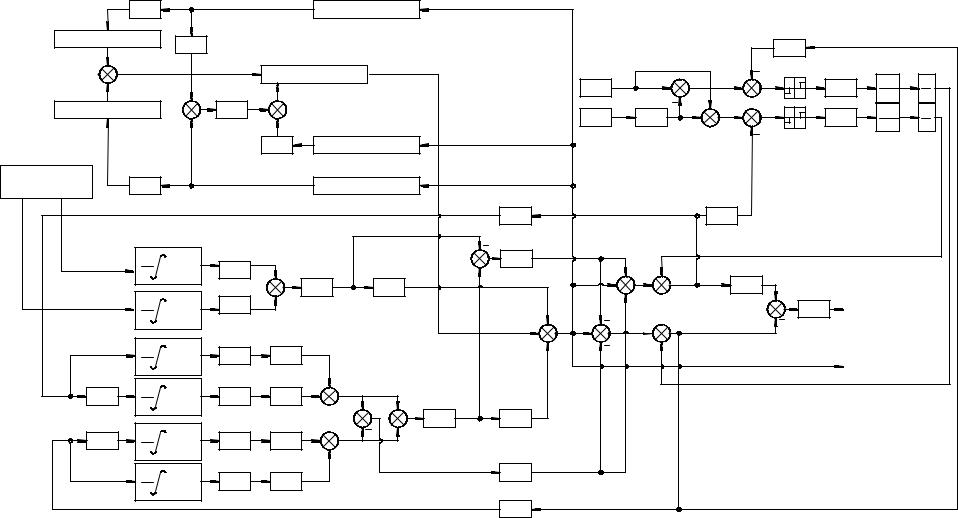
Рис. 2.17. Структурная схема обобщенной математической модели автогрейдера |
|
|
|
|
|
||||||
61
A2
Начало
B2
Ввод исходных данных
C2
Расчет постоянных параметров
D2 
Цикл для t=0 с шагом t
E2
Мат.модель микрорельефа
F2
Мат.модель грунта
B3
Значения  параметров
подсистем
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
hШтП,hШтЛ |
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
G2 |
|
|
|
|
|
|
|
|
|
G3 |
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
Мат.модель |
|
|
|
|
|
|
Мат.модель |
|
|
|
|
|
|||||||||
|
|
|
|
|
|
автогрейдера |
|
|
|
|
|
|
СУРО |
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
H2 |
|
YРОП,YРОЛ |
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
Запись файла |
|
|
|
|
|
|
|
|
|
|
|
|||||||||||
|
|
|
|
|
данных:YРО, РО |
|
|
|
|
|
|
|
|
|
|
|
|||||||||||
|
I1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
Нет |
|
|
|
I3 |
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
Время |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
I2Конец |
|
|
|
|
t=t+ t |
|
|
|
|||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
моделирования |
|
|
|
|
пути? |
|
|
|
|
|
|||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||
|
|
|
|
|
|
|
J2 |
|
|
Да |
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
Конец |
|
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Параметрымашины, обрабатываемого грунта, микрорельефа,СУРО
Коэффициенты, запаздывания
Координатырежущей кромки отвала
Стабилизация положения РО
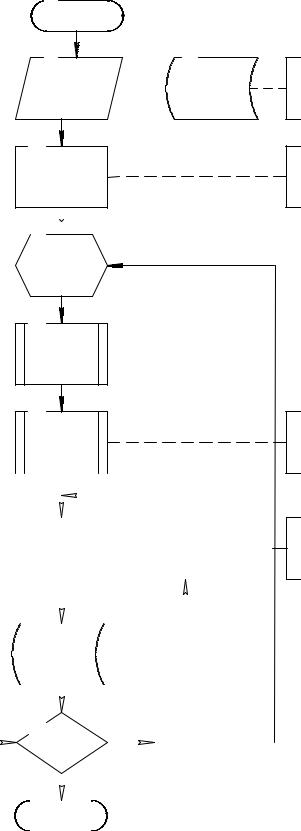
Рис. 2.18. Блок-схема алгоритма реализации рабочего процесса автогрейдера
62
2.6. Математическая модель рабочего процесса автогрейдера
Для реализации поставленной в работе цели необходимо построить обобщенную математическую модель автогрейдера. Как показал анализ предшествующих исследований, а также анализ рабочего процесса автогрейдера, проведенные в главе 1, обобщенная математическая модель автогрейдера включает в себя математические модели следующих подсистем: базовая машина, СУ РО в поперечной плоскости и продольной плоскостях, микрорельеф обрабатываемой поверхности и учет влияния реакции грунта на вертикальные перемещения автогрейдера. Эти сложные подсистемы описаны рядом уравнений, на основе которых построены обобщенные структурные схемы. Обозначения на рисунках соответствуют обозначениям, используемым ранее при описании каждой подсистемы в отдельности.
На основе обобщенной математической модели автогрейдера была составлена структурная схема, представленная на рис. 2.17.
На рис. 2.18 представлен блок-схема алгоритма, описывающего рабочий процесс автогрейдера. Данный алгоритм используется как составная часть САПР структуры автогрейдера.
2.7. Методика экспериментальных исследований
Комплексный метод исследований предполагает проведение экспериментальных исследований, основными задачами которых являются: подтверждение адекватности математической модели объекта исследования; определение численных значений параметров, входящих в математические модели объекта; подтверждение работоспособности и эффективности технического решения, внедренного в производство [86,80].
При проведении экспериментальных исследований возможно использование двух методов: активного и пассивного [1].
Пассивный эксперимент предусматривает наблюдение за выходными координатами без вмешательства в процесс функционирования системы [1]. Результаты пассивного эксперимента используются для подтверждения адекватности математических моделей, проверки работоспособности конструкторских разработок, определения эффективности предложенных инженерных решений.
63
Активный эксперимент предусматривает формирование детерминированных воздействий на подсистемы и сложную динамическую систему в целом. Выходные координаты и переходные процессы дает информацию о свойствах объекта.
Вданной работе целесообразно использовать методологию как пассивного, так и активного эксперимента, в силу того, что внешние возмущающие воздействия имеют стохастическую природу, а при подтверждении адекватности моделей целесообразно формировать детерминированные воздействия.
Вкачестве оценки достоверности экспериментальных данных использовалась доверительная вероятность – Px. В данной работе
достаточной считалась доверительная вероятность Px 0,95. Исключение грубых ошибок измерений проводилось в
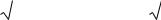
соответствии с ГОСТ 11.002-73. Для этого по данным упорядоченной выборки х1 х2 … хn вычислялось среднее арифметическое выборки [50]:
|
|
|
|
|
1 n |
|
|
(2.47) |
|
|
mx |
|
|
|
xi |
|
|
||
|
|
|
|
|
|||||
и дисперсия: |
|
|
|
|
n i 1 |
|
|
|
|
|
|
1 |
|
n |
|
|
|
||
|
|
|
|
|
|
|
|||
Dx |
|
|
|
xi |
mx |
2, |
(2.48) |
||
|
|
|
|||||||
|
|
n 1i 1 |
|
|
|
||||
где хi – значение i-го наблюдения; n – число наблюдений.
Грубой считается ошибка, при которой выполняется неравенство:
xi mx |
tk, , |
(2.49) |
|
x |
|||
|
|
где tk, – табличное значение параметра распределения Стьюдента при степени свободы k = n - 1 и доверительной вероятности рд = 1 - у; где
у – уровень значимости ( у = 1 - рд).
С учетом принятого в работе допущения о нормальном законе распределения результатов наблюдений, истинное значение математического ожидания с вероятностью pд лежит в пределах:
mx |
|
t |
x |
mx mx |
t |
|
x |
, |
(2.50) |
||||
|
|
|
|
|
|
|
|
|
|||||
|
n |
|
|
n |
|||||||||
|
|
|
|
|
|
|
|
|
|
||||
где t – величина, характеризующая для нормального закона распределения число средних квадратических отклонений, откладываемых от центра рассеивания в обе стороны для того, чтобы вероятность попадания в полученный участок была равна pд.
64