Материал: 2065
YРОЛЗ
YРОЗ
gРОЗ 

 L3|2


YРОПЗ
Задатчик
YРОЛ
KД
hШтЛ
Л |
e |
-tгp |
1 |
КШ |
|
|
Трр+1 |
р |
|
П |
e-tгp |
1 |
КШ |
|
|
|
Трр+1 |
р |
|
KД |
Y |
|
hШтП |
|
|
|
|
||
|
|
|
|
|
|
РОЛ |
|
|
|
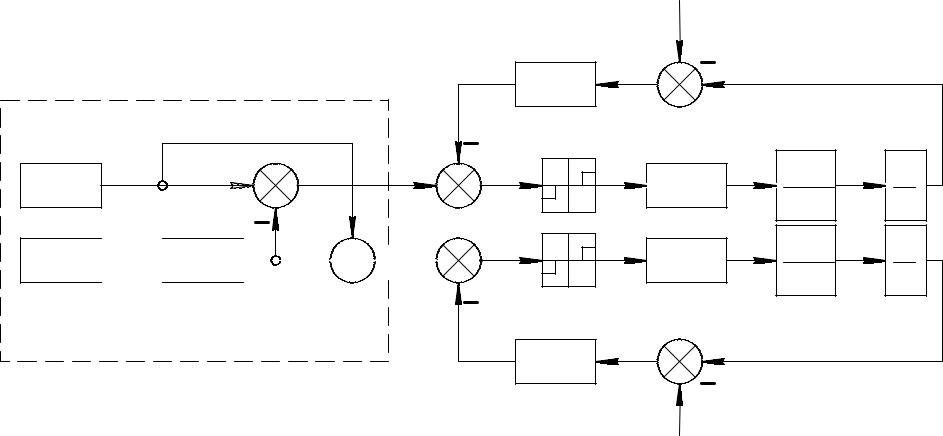
Рис. 2.8. Структурная схема математической модели системы управления рабочим органом автогрейдера
50
H1
Время моделирования
A2
Начало
B2
Ввод исходных данных
B3
Значения параметров
YРОЗ, РОЗ ,L3, г ,
ТР,KШ,с,+iзол,-iзол
C2 |
Расчет
YРОПЗ,YРОЛЗ
D2 
Цикл для t=0 с шагом t
|
|
E2 |
|
|
|
|
|
|
|
|
E3 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|||||
Расчет |
|
|
Мат.модель |
|
|
|||||||||||
hШтП,hШтЛ,, П, Л |
|
|
|
|
автогрейдера |
|
|
|||||||||
|
|
|
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
F2
Расчет
YРО,YРОП,YРОЛ, РО
G2
Запись файла данных
H3
H2Конец Нет
пути?  t=t+ t
Да
I2
Конец
Колея машины,проектные геометрические параметры, параметрыЭГП
Отклонения фактических координатотзаданных, ход штоков
Координатырежущей кромки отвала
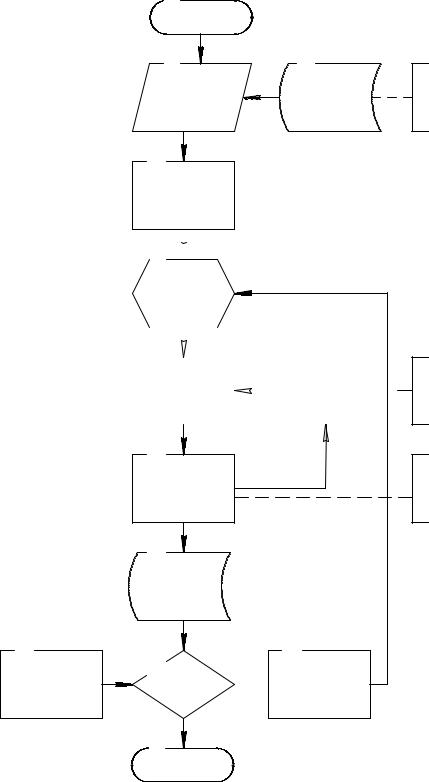
Рис 2.9. Блок – схема алгоритма реализации математической модели системы управления рабочим органом автогрейдера
51
2.4. Математическая модель процесса копания грунтов
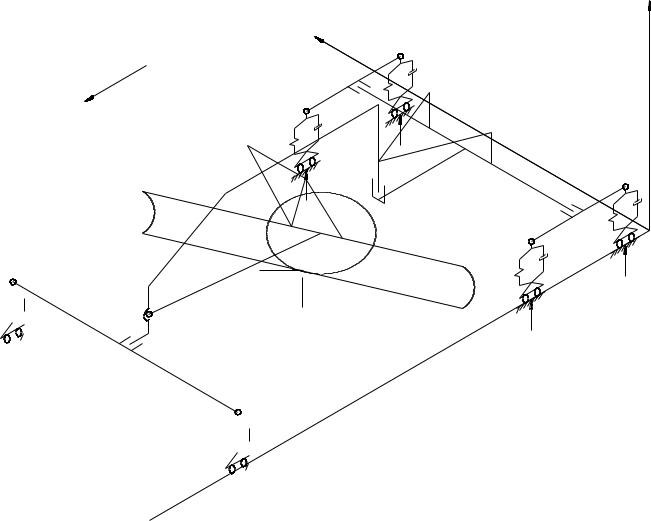
На точность планировочных работ существенное влияние оказывают микрорельеф обрабатываемой поверхности и реакция разрабатываемого грунта, действующая на РО. Ее необходимо учитывать при составлении математической модели автогрейдера. Для учета силы реакции грунта на РО на рис. 2.10 представлен фрагмент основной расчетной схемы.
Элементы ходового оборудования представлены моделями, содержащими упруго-вязкие элементы (модели Фохта) [102,110].
На схемах введены следующие обозначения: Fx, Fy, Fz - горизонтальная, вертикальная и поперечная составляющие вектора равнодействующей реакции грунта на РО; R1, R2, ..., R6 - силы реакций грунта на элементы ходового оборудования; С1, С2, ..., С6 - коэффициенты жесткости элементов ходового оборудования; b1, b2, ..., b6 - коэффициенты вязкости элементов ходового оборудования.
В дополнение к допущениям, изложенным при составлении математической модели автогрейдера, введены следующие допущения:
наложенные на автогрейдер связи являются голономными
истационарными;
в шарнирных соединениях отсутствуют силы сухого
трения;
элементы ходового оборудования имеют одинаковые упруго-вязкие свойства;
упруго-вязкие свойства гидрооборудования не учитываются;
внешние силы, действующие на автогрейдер рассматриваются как сосредоточенные;
реакция грунта приложена к центру режущей кромки РО;
призма волочения набрана; рассматриваются только вертикальные перемещения РО.
С учетом указанных допущений можно записать:
YF = YРО + YR |
(2.44) |
где YF - вертикальная координата грунта под центром отвала; YРО - вертикальная координата грунта под центром отвала без учета действия сил реакции грунта; YR - изменение вертикальной координаты центра отвала под действием реакции грунта.
52


 b2 C2


 R2
Z |
|
C6 |
b6 |
V |
|
4 |
R6 |
b |
|
C4 |
|
R4 |
|
Fz 


Fx
Fy


 b1
C1 


 R1
 X
Y
C5 |
b5 |
O |
|
3 |
R5 |
b |
|
C3 |
|
R3 |
|
Рис. 2.10. Фрагмент расчетной схемы для определения влияния реакции грунта на позиционирование рабочего органа
53
Используя уравнения для определения YРО можно определитьYR, зная Y1R и YБR - изменение условных вертикальных координат средних точек переднего моста и балансирной тележки автогрейдера под действием силы сопротивления копанию.
Из принятой расчетной схемы можно записать [102]:
|
|
Rпр |
|
|
|
Y |
|
i |
, |
(2.45) |
|
Ciпр |
|||||
iR |
|
|
|
где YR - изменение вертикальной координаты центральной точки режущей кромки отвала автогрейдера; Rпр и Cпр - соответственно приведенные к центральной точке режущей кромки отвала значения вертикальных компонентов изменения вектора силы и жесткости ходового оборудования.
На рис. 2.11 представлена структурная схема, описывающая математическую модель влияния реакции грунта при копании на точность позиционирования РО, а на рис. 2.12 - блок-схема алгоритма реализации этой модели.
Используя принятые допущения, и выводы, сделанные при анализе теорий копания, можно компоненты вектора реакции грунта на РО при выполнении планировочных работ представить случайной функцией состоящей из двух составляющих [102]: тренда Fт , зависящего от толщины срезаемой стружки h, физико-механических свойств грунта, параметров РО и флюктуаций Fф . Численные
значения Fт можно определить по теории К.А.Артемьева, а
численные значения Fф - исходя из корреляционной функции флюктуации.
2.5. Математическая модель микрорельефа обрабатываемой поверхности
Анализ рабочего процесса автогрейдера при планировочных работах показал, что одним из возмущений, действующих на РО через ходовое оборудование и раму машины и в итоге, влияющих на
точность |
обработки |
поверхности, |
является |
микрорельеф |
обрабатываемого |
|
|
грунта. |
|
54