Материал: 2065
где V - скорость машины.
Вертикальные координаты крайних левой и правой точек режущей кромки РО определяются как
YРОЛ |
(t) YРО |
(t) YO X |
0 |
YO Z |
; |
(2.9) |
|
|
0 |
0 |
0 |
|
|
YРОП |
(t) YРО |
(t) YO X |
0 |
YO Z |
, |
(2.10) |
|
|
0 |
0 |
0 |
|
где YO0Z0 - вертикальное приращение вертикальной координаты РО,
вызванное перекосом автогрейдера вокруг оси O0Z0 на угол α при наезде на неровность грунта, YO0Х0 - вертикальное приращение
вертикальной координаты РО, вызванное перекосом автогрейдера вокруг оси O0Х0 на угол γ при наезде на неровность грунта.
|
|
|
|
|
Y |
|
|
|
|
|
|
L3 |
cos tg ; |
(2.11) |
|||||||||||||||||||
|
|
|
|
|
|
|
|
|
|||||||||||||||||||||||||
|
|
|
|
|
O Z |
0 |
2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||
|
|
|
|
|
Y |
|
|
|
|
|
L3 |
sin tg ; |
|
|
|
|
|
|
|
(2.12) |
|||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||
|
|
|
|
|
О Х |
|
0 |
2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
0 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||
|
|
|
|
|
tg |
YБП (t) YБЛ (t) |
; |
|
|
|
|
|
|
|
(2.13) |
||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
L3 |
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
tg |
YБ (t) Y1(t) |
, |
|
|
|
|
|
|
|
|
|
(2.14) |
||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
L |
|
|
|
|
|
|
|
|
||||||
где L3 - ширина колеи машины, φ – угол захвата РО. |
|
||||||||||||||||||||||||||||||||
Подставив выражения (2.11) - (2.14) в (2.9) - (2.10), получим |
|
||||||||||||||||||||||||||||||||
Y |
(t) Y |
РО |
(t) |
YБП (t) YБЛ (t) |
sin |
|
L3 |
|
cos |
YБ (t) Y1(t) |
; |
(2.15) |
|||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|||||||||||||||||||||||||
РОЛ |
|
|
|
|
2 |
|
|
|
|
|
|
|
2 |
|
|
|
|
L |
|
||||||||||||||
Y |
(t) Y |
РО |
(t) |
YБП (t) YБЛ (t) |
sin |
L3 |
|
cos |
YБ (t) Y1(t) |
. |
(2.16) |
||||||||||||||||||||||
|
|
|
|
|
|
|
|||||||||||||||||||||||||||
РОП |
|
|
|
|
2 |
|
|
|
|
|
|
|
2 |
|
|
|
|
L |
|
||||||||||||||
Приняв для упрощения записи: |
|
|
|
|
|
|
|
|
|||||||||||||||||||||||||
|
|
|
|
|
|
|
K1 |
sin |
; |
|
|
|
|
|
|
|
|
(2.17) |
|||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
K2 |
L3 |
сos |
, |
|
|
|
|
|
|
|
(2.18) |
|||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
2 L |
|
|
|
|
|
|
|
|
||||||||
уравнения (2.15) и (2.16) запишем в виде: |
|
|
|
|
|
|
|
|
|||||||||||||||||||||||||
YРОЛ (t) YРО (t) K1 (YБП (t) YБЛ (t)) K2 (YБ (t) Y1(t)); |
(2.19) |
||||||||||||||||||||||||||||||||
|
YРОП (t) YРО (t) K1 (YБП (t) YБЛ (t)) K2 (YБ (t) Y1(t)). |
(2.20) |
|||||||||||||||||||||||||||||||
Тогда угол перекоса отвала РО в момент времени t: |
|
||||||||||||||||||||||||||||||||
|
|
|
РО tg РО |
|
YРОП (t) YРОЛ (t) |
sin . |
(2.21) |
||||||||||||||||||||||||||
|
|
|
|
||||||||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
L3 |
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
40 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
Для положения отвала, изображенного на рис. 2.2, поперечный профиль обрабатываемой поверхности грунта сформирован лишь на половине пути, пройденного стороной отвала максимально приближенной к передней оси автогрейдера. С другой стороны отвала профиль в момент времени t пока не сформирован, так как отвал еще не дошел до этого места.
С учетом сказанного можно записать:
tg ПРО |
(t ) |
YРОП (t ) YРОЛ (t) |
, при 90 ; |
(2.22) |
||||||||
|
|
|
|
|
|
|
|
|||||
|
|
|
|
L3 |
|
|||||||
tg ПРО |
(t ) |
YРОЛ (t ) YРОП (t) |
, при 90 ; |
(2.23) |
||||||||
|
|
|
|
|
|
|
||||||
|
|
|
|
L3 |
|
|||||||
|
|
|
YПРО (t ) YРО (t ); |
(2.24) |
||||||||
|
|
|
|
L3 |
|
сos |
|
|
. |
(2.25) |
||
|
|
|
|
|
||||||||
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|||||
|
|
|
|
V |
|
|||||||
При движении автогрейдер колесами балансирной тележки обычно движется по обработанному грунту. Поэтому определим вертикальные координаты задних колес [101].
Y2Л (t) YРОЛ (t Л ); |
(2.26) |
Y2П (t) YРОП (t П ); |
(2.27) |
Y3Л (t) Y2Л (t Б ); |
(2.28) |
Y3П (t) Y2П (t Б ), |
(2.29) |
где Л , П - время, необходимое для прохождения машиной расстояния от режущей кромки РО до передних колес балансирной тележки по левой и правой колее.
Л |
|
L2 |
(L3 |
/ 2) сos LБ1 |
; |
(2.30) |
||
|
|
|
||||||
|
|
|
|
|
V |
|
||
П |
|
L2 |
(L3 |
/ 2) сos LБ1 |
. |
(2.31) |
||
|
|
|
||||||
|
|
|
|
|
V |
|
||
Динамические характеристики ходового оборудования описаны с помощью аппарата передаточных функций колебательным звеном второго порядка, входом которого является кинематическое воздействие на элементы ходового оборудования.
41
|
|
Передняя ось |
|
|
e-tПp |
|
|
|
|
|
|
|
|
K2=f( ) DYOZ |
|
|
|
||
|
|
Y1П |
|
Y1 |
|
|
|
|
|
|
|
WK |
1/ 2 |
|
|
|
|
|
|
|
|
Y1Л |
1-K |
|
|
|
|
|
|
|
|
|
|
|
|
e-tp |
РО |
|
|
|
|
WK |
|
|
|
|
РО |
||
|
|
|
|
|
|
|
YРОП |
|
tgg |
|
|
|
|
|
|
|
1/ L3 |
||
|
|
|
Балансирная тележка |
|
YРО |
YРОЛ |
|||
Y2П |
|
|
|
|
|
||||
WK |
1-KББ |
|
|
|
|
|
|
YРО |
|
|
|
|
|
|
|
|
|||
|
e-tБp |
Y3П |
KББ |
YБП |
Б |
|
|
|
|
|
WK |
|
|
|
|
|
|||
|
|
|
|
|
Y |
|
|
|
|
|
e-tБp |
Y3Л |
KББ |
YБЛ |
1/ 2 |
K |
|
|
|
|
WK |
|
|
DYOX |
|
|
|
||
|
|
|
|
|
|
|
|
|
|
Y2Л |
WK |
1-KББ |
|
|
|
K1=f( ) |
|
|
|
|
|
|
e-tЛp |
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
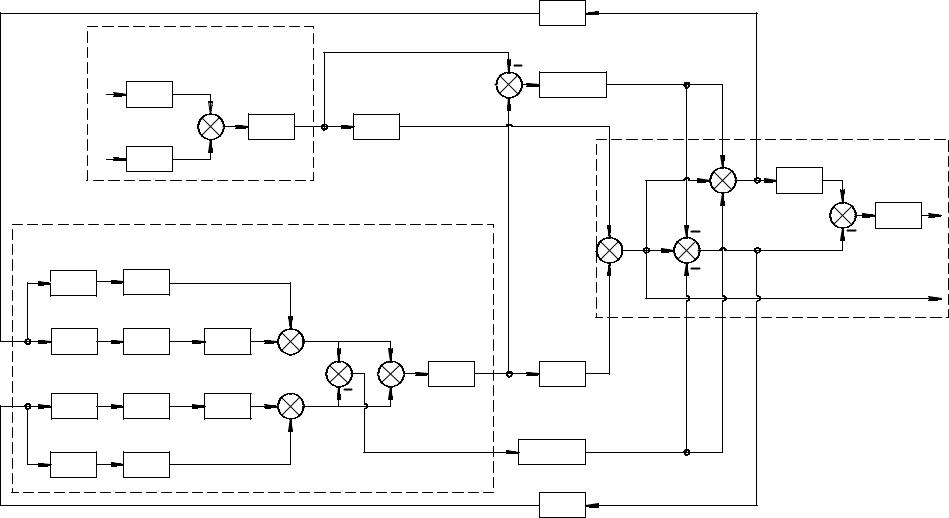
Рис. 2.3. Структурная схема математической модели автогрейдера |
|
|
||||
|
|
|
|
|
42 |
|
|
|
|
H1
Время моделирования
A2
Начало
B2
Ввод исходных данных
C2 |
Расчет
Б, Л, П, ,K,KББ
D2 
Цикл для t=0 с шагом t
E2
Расчет
Y2П,Y2Л,Y3П,Y3Л,YБП, YБЛ,YБ,Y1, YOZ, YOX
F2
Расчет
YРО,YРОП,YРОЛ, РО
G2
B3
Значения параметров
L,L1,L3,LБ,LБ1, ,
V,K,T1,T2 ,Y1П,Y1Л
Запись файла данных
H3
H2Конец Нет
пути?  t=t+ t
Да
I2
Конец
Геометрические параметры машины, скорость движения, параметрыдвижителя, вертикальные координаты неровностей под передними колесами
Координатырежущей кромки отвала
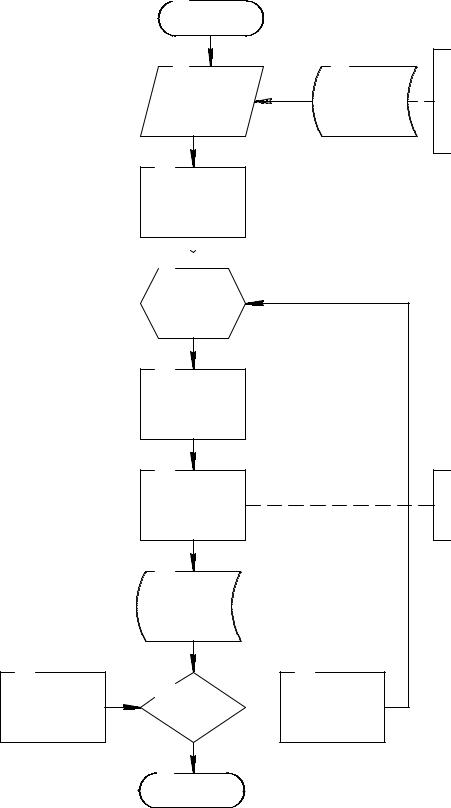
Рис. 2.4. Блок-схема алгоритма реализации математической модели автогрейдера
43
Уравнение звена с использованием аппарата передаточных функций [101]:
WК (p) |
|
K |
|
|
, |
(2.32) |
T 2 p2 |
T |
p 1 |
||||
1 |
2 |
|
|
|
|
|
где T1 и Т2 - постоянные времени; K – коэффициент передачи. На основании уравнений (2.1) - (2.32) построена структурная схема математической модели автогрейдера, представленная на рис. 2.3.
Блок-схема алгоритма реализации модели представлена на рис. 2.4.
2.3. Математическая модель системы управления рабочим органом автогрейдера
Многообразие функций оператора, возмущения со стороны микрорельефа обрабатываемой поверхности, передающиеся через ходовое оборудование и раму автогрейдера на РО, реакция грунта непосредственно на РО, приводящие к изменению положения РО автогрейдера, высокие требования к точности земляного сооружения являются причинами не позволяющих обеспечивать геометрические параметры формируемой поверхности, требуемые СНиП. В связи с этим появился целый ряд СУ, исключающих оператора из контура управления положением РО.
Общим вопросам исследования СУ землеройных машин и их математическому моделированию посвящены работы Т.В.Алексеевой [2, 57], В.Ф.Амельченко [3], В.А.Байкалова [6], А.Ф.Бакалова [7], В.И.Баловнева [12,13], Б.Д.Кононыхина [70], Э.Н.Кузина [73], Е.Ф.Малиновского [76], В.А. Палеева [85], В.Н. Тарасова [100], В.В.Титенко [101], В.С.Щербакова [2, 110] и др.
Предлагается реализовать алгоритм одновременного управления обоими гидроцилиндрами, путём установки на отвал двух лазерных датчиков высотного положения РО. Управление отвалом будет происходить левым и правым гидроцилиндром.
СУ РО в пространстве состоит из следующих элементов:
-задатчика проектной плоскости (лазерного нивелира);
-датчиков вертикальной координаты (лазерных приемников);
-элементов сравнения;
-пороговых элементов;
-исполнительного электрогидропривода.
44