Материал: 2065
2. МАТЕМАТИЧЕСКОЕ ОПИСАНИЕ РАБОЧЕГО ПРОЦЕССА АВТОГРЕЙДЕРА
2.1. Морфологический анализ конструкции автогрейдера
Декомпозиция расчетных схем, морфологический анализ конструкций автогрейдеров, созданные на его основе математические модели подсистем с возможностью формирования различных обобщенных моделей землеройно-транспортных машин методом структурно-кинематического объединения (композиции) агрегатных динамических подсистем позволили разработать алгоритм и методику принятия проектных решений при автоматизированном проектировании структуры и основных параметров автогрейдера
[18].
Под структурой понимается совокупность функциональных составляющих и их отношений, необходимых для достижения системой заданной цели [18], в данном случае – повышение точности профилирования и производительности. Решение задачи синтеза структур, имеющих требуемые характеристики, невозможно без классификации составных частей. Рассмотрение типовых технических и патентных решений позволяет провести их классификацию по числу структурных составляющих и характеру взаимосвязей.
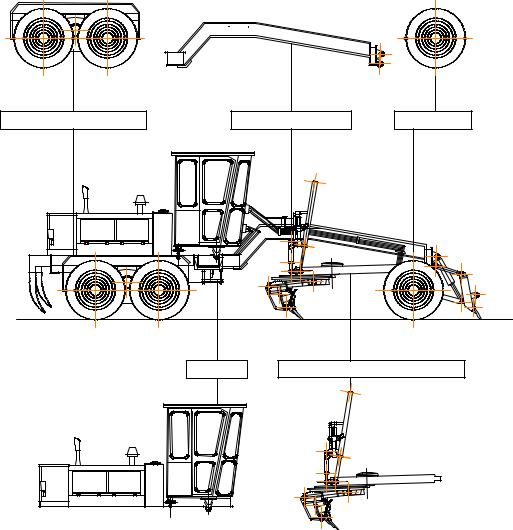
С целью выявления основных структурных элементов и подсистем был проведён морфологический анализ известных компоновочных схем автогрейдеров (рис. 2.1).
Автогрейдер состоит из ряда элементов разных по назначению, форме и размеру, но выполняющих одну и ту же функцию в различных конструкциях при выполнении земляных работ [13].
Основными структурными элементами, представленными на рис. 2.1, являются: корпус 1, в который входят кабина оператора, двигатель, коробка перемены передач и прочее; балансирная тележка 2; шарнирно-сочлененная хребтовая балка 3; ось колес 4 и навесное оборудование с РО 5.
Из полученных элементов аналогично могут быть составлены практически все типы традиционных, а также ряд существенно модернизированных конструкций автогрейдеров [13]. При их составлении необходимо варьировать параметры, в наибольшей степени влияющие на планирующую способность автогрейдера. К
35
таким можно отнести: колесную схему, длину базы, расположение отвала в базе, размер балансирной тележки, конструкцию навесного оборудования.
Успешное решение вопроса автоматизированного синтеза новых конструктивных решений предлагаемым методом композиции требует наличия их математических моделей [13].
2. Балансирная тележка |
3. Хребтовая балка |
4. Ось колес |
|
|
1. Корпус |
5. Навесное оборудование с РО |
|
Рис. 2.1. Структурные элементы автогрейдера
2.2. Обобщенная математическая модель автогрейдера
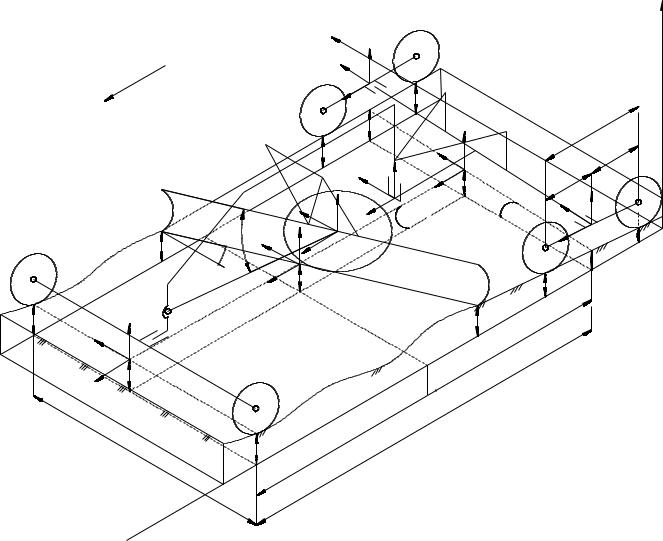
Для составления уравнений геометрических связей автогрейдера, рассмотрения перемещения РО в пространстве под действием различных факторов, определения динамических характеристик объекта при различных возмущающих и управляющих воздействиях составлена пространственная расчетная схема автогрейдера (рис. 2.2).
36
Z0
|
V |
|
ZБП |
|
|
|
|
|
|
|
Y2ПXБП |
|
|
ZРО |
ZТР |
|
YРОП |
XТР |
|
|
РО |
||
|
|
YРО |
|
Y1П |
Y1 |
XРО |
|
|
|
||
|
|
|
|
|
Z1 |
|
|
|
X1 |
|
|
|
L |
Y1Л |
|
|
3 |
||
 X0
Y0
YБП |
Y3П |
|
LБ |
|
ZБ |
|
|
ZХР YХР |
|
LБ2 |
|
YБ |
|
||
Z |
L |
||
|
БЛ |
Б1 |
YТР |
XБ |
|
O |
XХР |
|
YБЛ |
|
|
|
XБЛ |
Y3Л |
|
|
Y2Л |
|
|
YРОЛ |
L2 |
|

 L
L1
Рис. 2.2. Пространственная расчетная схема автогрейдера
37
При составлении расчетной схемы были приняты допущения [101]:
-автогрейдер является пространственным шарнирносочлененным многозвенником;
-конструктивные элементы автогрейдера абсолютно жесткие;
-люфты в шарнирных сочленениях автогрейдера отсутствуют;
-отвал постоянно заглублен в обрабатываемый грунт;
-рассматриваются малые перемещения элементов расчетной схемы;
-уплотнение грунта колесами пренебрежимо мало;
-автогрейдер движется прямолинейно с постоянной скоростью;
-эффективная длина РО принимается примерно равной ширине колеи автогрейдера.
Указанные допущения не влияют на правомерность выводов, и позволяют получить результаты расчетов с необходимой точностью.
Для описания положения элементов пространственной расчетной схемы в пространстве принята правая ортогональная инерциальная система координат O0X0Y0Z0 , связанная с грунтом. Ось O0X0 совпадает с направлением движения автогрейдера, ось O0Y0 направлена вертикально вверх [101].
Элементами пространственной расчетной схемы выбраны основные узлы автогрейдера, совершающие независимые перемещения друг относительно друга и определяющие его кинематические характеристики: хребтовая балка, подмоторная рама, левый балансир, правый балансир, передняя ось, тяговая рама и поворотный круг с РО.
Положение элементов расчетной схемы определяется положением соответствующих правых локальных систем координат
(табл. 2.1).
|
|
Таблица 2.1 |
Локальные системы координат элементов расчетной схемы |
||
|
|
|
Элемент пространственной |
Системы координат элементов |
|
расчетной схемы |
Основное обозначение |
Дополнительноеобозначение |
|
|
|
Передняя ось |
O1X1Y1Z1 |
O1X1Y1Z1 |
Балансир правый |
OБПXБПYБПZБП |
O2X2Y2Z2 |
Балансир левый |
OБЛXБЛYБЛZБЛ |
O3X3Y3Z3 |
Рама подмоторная |
OБXБYБZБ |
O4X4Y4Z4 |
Хребтовая балка |
OХРXХРYХРZХР |
O5X5Y5Z5 |
Тяговая рама |
OТРXТРYТРZТР |
O6X6Y6Z6 |
Поворотный круг с РО |
OРОXРОYРОZРО |
O7X7Y7Z7 |
|
38 |
|
Для определения положения в пространстве произвольных точек
элементов расчетной |
схемы в |
любой |
момент |
времени и |
|
установления |
связи |
между |
положением РО и |
параметрами |
|
сформированной |
поверхности |
были |
получены |
уравнения |
|
геометрических связей автогрейдера.
Положение РО в пространстве можно охарактеризовать
вертикальной координатой центральной точки отвала YРО |
и углом |
перекоса РО . |
|
Из расчетной схемы видно, что |
|
YРО (t) (1 K) Y1(t) K YБ (t), |
(2.1) |
где К - коэффициент базы, характеризующий положение РО в колесной базе автогрейдера, Y1, YБ – вертикальные координаты центральных точек передней оси и балансирной тележки.
|
|
K |
L1 |
; |
|
|
(2.2) |
|
|
|
|||||||
|
|
|
|
L |
|
|||
Y (t) |
Y1П (t) Y1Л (t) |
; |
|
(2.3) |
||||
|
|
|||||||
1 |
2 |
|
|
|
||||
|
|
|
|
|||||
Y |
(t) |
YБЛ (t) YБП (t) |
; |
(2.4) |
||||
|
||||||||
Б |
2 |
|
|
|
||||
где Y1Л ,Y1П - вертикальные координаты передних левого и правого |
||||||||
колес автогрейдера, L- |
расстояние между осями передних колес и |
|||||||
балансирной тележки автогрейдера, L1- расстояние от оси передних колес до центральной точки режущей кромки РО.
Для определения вертикальных координат осей правого балансира YБП и левого балансира YБЛ используем коэффициент базы
балансира [110] |
КББ LБ1 LБ . |
(2.5) |
|
|
|
||
|
Тогда из пространственной расчетной схемы можно записать |
||
выражение изменения вертикальных YБЛ и YБП |
|
||
|
YБЛ |
(1 КББ ) Y2Л КББ Y3Л ; |
(2.6) |
|
YБП (1 КББ ) Y2П КББ Y3П , |
(2.7) |
|
где |
Y2Л ,Y2П ,Y3Л ,Y3П |
- соответственно вертикальные |
координаты |
переднего и заднего колес балансирной тележки. |
|
||
|
Заднее колесо балансирной тележки движется с запаздыванием |
||
Б |
по неровностям рельефа, находящимся под передним колесом, |
||
равным величине |
Б LБ V , |
(2.8) |
|
|
|
||
|
|
39 |
|