Материал: 2065
Ky |
|
|
|
3.0 |
|
|
|
2.5 |
|
|
|
2.0 |
|
|
|
1.5 |
|
|
|
1.0 |
сШном |
|
сШ |
сШmin |
|
сШmax |
|
|
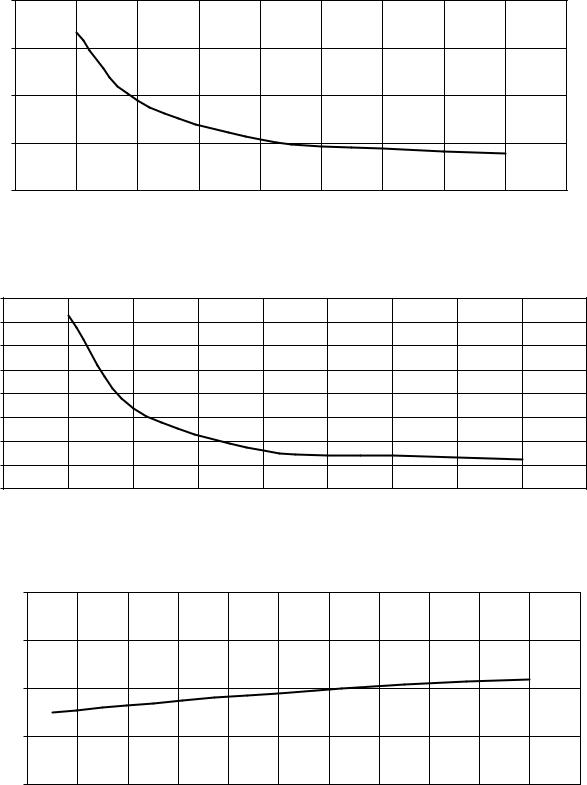
Рис. 3.23. График зависимости Ky |
f (сШ ) |
|
Kγ |
|
|
|
10 |
|
|
|
9 |
|
|
|
8 |
|
|
|
7 |
|
|
|
6 |
|
|
|
5 |
|
|
|
4 |
|
|
|
3 |
|
|
сШ |
2 |
сШном |
|
|
сШmin |
|
сШmax |
|
|
Рис. 3.24. График зависимости K |
f (сШ ) |
|
Ky |
|
|
|
2,80 |
|
|
|
2,70 |
|
|
|
2,60 |
|
|
|
2,50 |
|
|
|
2,40 |
bном |
|
b |
bmin |
|
bmax |
|
|
Рис. 3.25. График зависимости Ky f (b) |
||
|
85 |
|
|
Kγ
15 |
|
|
|
14 |
|
|
|
13 |
|
|
|
12 |
|
b |
|
bmin |
bном |
||
bmax |
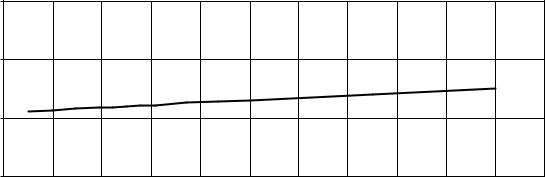
Рис 3.26. График зависимости K f (b)
3.3. Результаты анализа влияния основных геометрических параметров на планировочные свойства автогрейдера
Во второй части главы на основании составленной математической модели проведены исследования, позволившие проанализировать влияние основных геометрических параметров на планирующую способность автогрейдера, найти связывающие их зависимости и оптимальные значения [11,34].
Перед проведением исследований параметры модели были разделены на три группы:
фиксированные;
случайные;
варьируемые.
К фиксированным параметрам были отнесены:
1.Колея базовой машины L3.
2.Угол захвата φ.
3.Рабочая скорость V.
4.Коэффициенты жесткости C и вязкого трения b элементов ходового оборудования.
К случайным параметрам были отнесены:
1.Возмущения со стороны микрорельефа.
2.Сила реакции разрабатываемого грунта на РО. К варьируемым параметрам были отнесены:
1.База машины L.
2.Коэффициент базы K.
3.Межосевое расстояние колес балансирной тележки LБ.
86
Данное разделение параметров математической модели обусловлено тем, что дальнейшие исследования сводились к изучению влияния основных геометрических параметров на планирующую способность автогрейдера, которое оценивалось на основе выбранных критериев эффективности Ky ,K [83].
Вкачестве входного воздействия использовались возмущения микрорельефа на элементы ходового оборудования и сила реакции разрабатываемого грунта на РО.
При реализации полнофакторного эксперимента на математической модели определяются значения критериев эффективности для всех возможных сочетаний значений варьируемых параметров [79,90]. В данном случае имеется 3 варьируемых параметра, каждый из которых может принимать n
значений, следовательно, для осуществления полного факторного эксперимента необходимо поставить n3 опытов.
Далее необходимо провести аппроксимацию методом наименьших квадратов полученных зависимостей критериев эффективности от анализируемых конструктивных параметров с целью получения уравнений регрессии [32,40,43].
Следующим шагом является постановка задачи условной оптимизации:
- критерии эффективности показывают, какое решение должно быть оптимальным;
- ограничения устанавливают зависимости между переменными; - граничные условия показывают, в каких пределах могут
изменяться значения параметров в оптимальном решении.
Вданном случае задача условной оптимизации:
K (L, LБ , K) max; |
|
|
Lmin L Lmax; |
|
|
|
(3.3) |
|
LБmin LБ LБmax; |
|
|
|
|
|
Kmin K Kmax. |
|
|
|
|
|
Ky(L, LБ , K) max; |
|
|
Lmin L Lmax; |
|
|
|
(3.4) |
|
|
|
|
LБmin LБ LБmax; |
|
|
Kmin K Kmax. |
|
|
|
|
|
87
Следующими шагами обработки результатов опытов являются
[86,87]:
переход от задачи условной оптимизации к безусловной;
решение задачи безусловной оптимизации;
получение оптимальных значений конструктивных
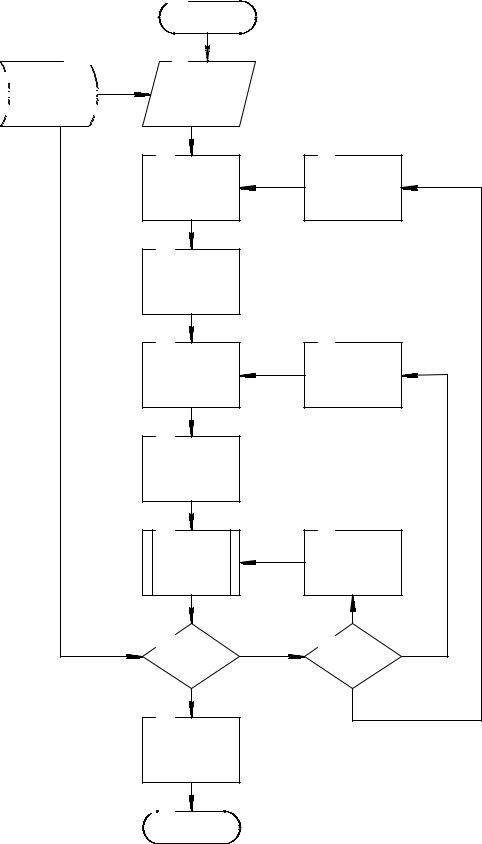
параметров автогрейдера для каждой целевой функции. Алгоритм оптимизационного синтеза основных геометрических
параметров автогрейдера приведен на рис. 3.27.
3.3.1. Аппроксимация функциональных зависимостей, полученных в результате машинного эксперимента
Для нахождения целевых функций и решения задачи оптимизации необходимо провести аппроксимацию зависимостей критериев эффективности от варьируемых параметров уравнениями нелинейной регрессии методом наименьших квадратов:
K f(L, LБ , K) и Ky f(L, LБ , K)[39].
Согласно этому методу наилучшими параметрами а1, а2 … аm в эмпирической зависимости считаются те, для которых сумма квадратов отклонений минимальна [80]:
n |
2 |
min. (3.5) |
F(a1,a2...am ) yi f xi,a1,a2...am |
|
|
i 1 |
|
|
В силу необходимости условия экстремума функции многих переменных, частные производные этой функции по варьируемым параметрам обращаются в нуль [53]:
|
F(a1 |
,a2 |
...am ) |
0, |
||||
|
|
|
||||||
|
|
a1 |
|
|
|
|||
|
|
|
) |
|
||||
F(a |
1 |
,a |
2 |
...a |
m |
0, |
||
|
|
|
|
|
||||
|
|
a2 |
|
|
||||
|
|
|
|
|
||||
. . . . . . . . . |
||||||||
|
|
|
|
|
|
|
|
|
|
F(a1 |
,a2 |
...am ) |
0. |
||||
|
|
|
||||||
|
|
am |
|
|
|
|||
|
|
|
|
|
||||
Частные производные функции F(a1 ,a2 ...am параметрам:
(3.6)
)по варьируемым
F(a1, a2... am |
) 2 yi |
f xi, a1, a2... am fa1 xi, a1, a2... am . |
(3.7) |
|
|
|
n |
|
|
a |
|
i 1 |
|
|
|
|
|
88 |
|
B1


 Задачи,
 критерии,


 ограничения


 A2
Начало
B2
Ввод исходных данных
C2 |
|
|
C3 |
Полнофакторный |
|
Изменение |
|
|
условий |
||
эксперимент |
|
||
|
эксперимента |
||
|
|
|
|
D2 |
|
|
|
Аппроксимация |
|
|
|
полученных |
|
|
|
зависимостей |
|
|
|
E2 |
|
|
E3 |
Постановка |
|
Изменение |
|
задачи |
|
||
условной |
|
ограничений |
|
оптимизации |
|
|
|
F2 |
|
|
|
Переход к |
|
|
|
задаче |
|
|
|
безусловной |
|
|
|
оптимизации |
|
|
|
G2 |
|
G3 |
|
Алгоритм |
|
Изменение |
|
безусловной |
|
метода |
|
оптимизации |
|
оптимизации |
|
H2 |
Задача |
Нет |
H3 |
|
|
Выбор |
|
решена? |
|
решения |
|
|
Да |
|
|
I2 |
|
|
|
Получение оптимальных значений параметров


 J2
Конец
Рис 3.27. Алгоритм оптимизационного синтеза основных геометрических параметров автогрейдера
89