Материал: 1253
41
критерия идеального наблюдателя. При равных априорных вероятностях появления сигналов s1 и s2 , т.е. P(A1 ) P(A2 ) 0,5 средний риск стано-
вится полной вероятностью ошибочного приёма для симметричной системы
передачи двоичных сообщений: |
R |
Pe 0,5(Pe1 Pe2 ) . |
||
Рассмотрим другие частные критерии, следующие из минимизации |
||||
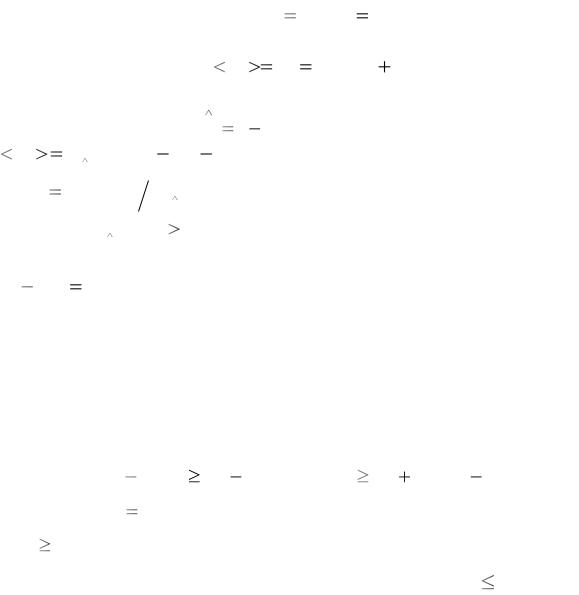
среднего риска (2.6). Положив D |
1 |
D , можно записать: |
||
R |
R P(A1)(1 |
(D lo F)) , |
(2.8) |
|
|
D |
|
|
|
где lo |
RF P(A2 ) (R P(A1)) . |
|
||
|
|
D |
|
|
Поскольку R P(A1) |
0 , критерий минимума среднего риска (2.8) сво- |
|||
|
D |
|
|
|
дится к максимизации разности |
|
|
||
D lo F |
max |
|
|
(2.9) |
Это весовой критерий. Согласно этому критерию, необходимо стре-
миться к увеличению взвешенной разности за счёт повышения условной вероятности правильного обнаружения и снижения условной вероятно-
сти ложной тревоги. Множитель lo называют весовым, он зависит от соот-
ношения плат за ошибки и от аппаратурных вероятностей наличия или отсутствия цели (сигнала).
Сравним две системы, одна из которых является оптимальной по крите-
рию (2.9). Тогда |
D |
l F |
D' |
l F ' или D |
D' |
l (F |
F ' ) . |
|
|||
|
|
opt |
o opt |
|
o |
opt |
|
o |
opt |
|
|
Отсюда при F ' |
F |
|
|
|
|
|
|
|
|
||
|
|
|
opt |
|
|
|
|
|
|
|
|
D |
D' . |
|
|
|
|
|
|
|
|
(2.10) |
|
opt |
|
|
|
|
|
|
|
|
|
|
|
Соотношение (2.10) остаётся в силе и в случае, если |
F ' |
F |
. Это |
||||||||
|
|
|
|
|
|
|
|
|
|
opt |
|
означает, что оптимальная система обеспечивает наибольшую вероят-
ность правильного обнаружения (наименьшую вероятность пропуска) из всех систем, у которых вероятность ложной тревоги не больше, чем у оп-
тимальной системы. Указанные условия составляют содержание критерия Неймана-Пирсона. Как и критерий идеального наблюдателя, он является следствием критерия минимума среднего риска.
Достоинством его следует считать независимость от априорных вероятностей наличия или отсутствия цели (сигнала), что существенно при решении задач радиолокационного обнаружения.
2.2Оптимальное обнаружение детерминированных сигналов
2.2.1 Постановка задачи
На интервале [0,T ] наблюдается аддитивная смесь r(t) сигнала и шу-
42
ма (1.15). Сигнал представляет детерминированную функцию времени и известных параметров (1.8). Статистические свойства помехи n(t), представ-
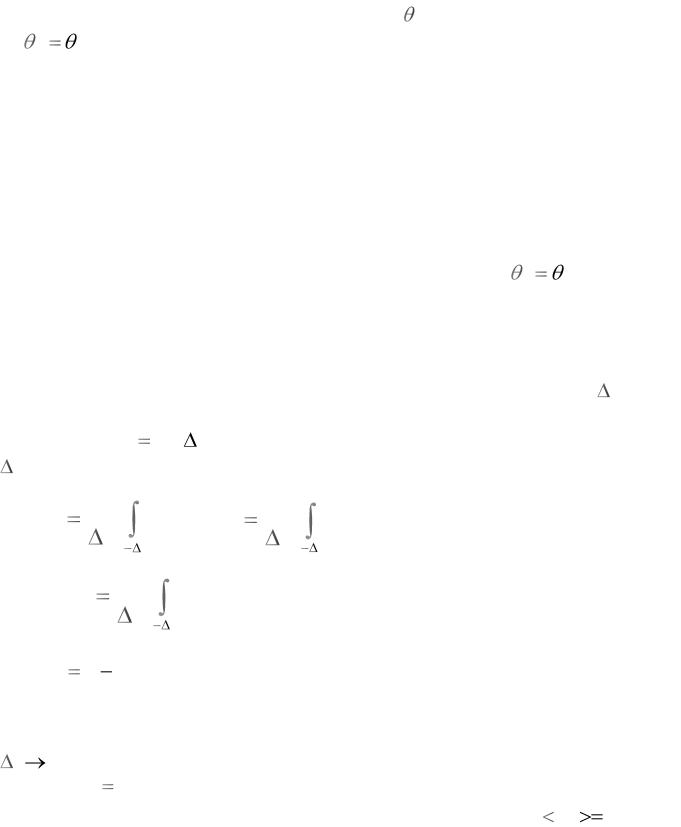
ляющей гауссовский белый шум, считаются известными и определяются соотношениями (1.16). Задача правильного обнаружения сводиться к определению правила оценивания параметра обнаружения (т.е. к нахождению оцен-
ки * * (r(t)) ), обеспечивающего минимум среднего риска (или максимум
весового критерия). Алгоритм оптимального обнаружения должен определить математические операции, по которым для каждой принятой реализации r(t) можно найти наиболее рациональный ответ о наличии или отсутствии
сигнала. Далее необходимо определить качественные показатели обнаружителя, т.е. условные вероятности D и F , и выяснить путь реализации оптимального обнаружителя.
2.2.2 Методика решения задачи обнаружения
Для решения задачи оптимального обнаружения воспользуемся критерием (2.9). Чтобы определить оптимальное решающее правило * * (r(t)) ,
необходимо записать развёрнутое выражение вероятностей D и F . Эти вероятности характеризуются условными плотностями вероятности реализации r(t) при наличии и отсутствии сигнала в смеси. Чтобы определить плотности вероятности, рассмотрим простейший метод дискретного наблюдения, при котором берутся отсчёты функции r(t) через равные отрезки времени t . При этом интервал наблюдения разбивается на m равных элементарных интервалов, где m T ( t) . Введём осреднённые за элементарный интервал
t значения колебания r(t) , сигнала s(t) и шума n(t):
|
|
|
1 |
|
ti |
|
|
1 |
|
ri |
|
|
|
|
|
r(t)dt; |
si |
||
|
|
|
|
|
|
|
|||
|
|
t t t |
t |
||||||
|
|
|
|
|
|||||
|
|
|
|
|
i |
|
|
|
|
|
|
|
|
1 |
|
ti |
|
|
|
ni |
(t) |
|
|
n(t)dt . |
|
||||
|
|
|
|
|
|||||
|
|
t |
|
||||||
|
|
|
|
|
t t |
|
|
||
|
|
|
|
|
|
|
i |
|
|
ti
s(t)dt ;
ti t
(2.11)
Очевидно, что
ni ri si . |
(2.12) |
Таким образом, рассматриваются системы случайных величин, которые полностью характеризуются многомерными ( m-мерными) плотностями вероятности. В дальнейшем нас будет интересовать предельный случай, когда t 0 . Определим совместную плотность вероятности для случайных ве-
личин |
ni , i 1,..., m . Случайные величины |
ni с учётом условий (1.26) |
и |
|
(2.11) |
являются гауссовскими и имеют |
характеристики: |
ni |
0; |
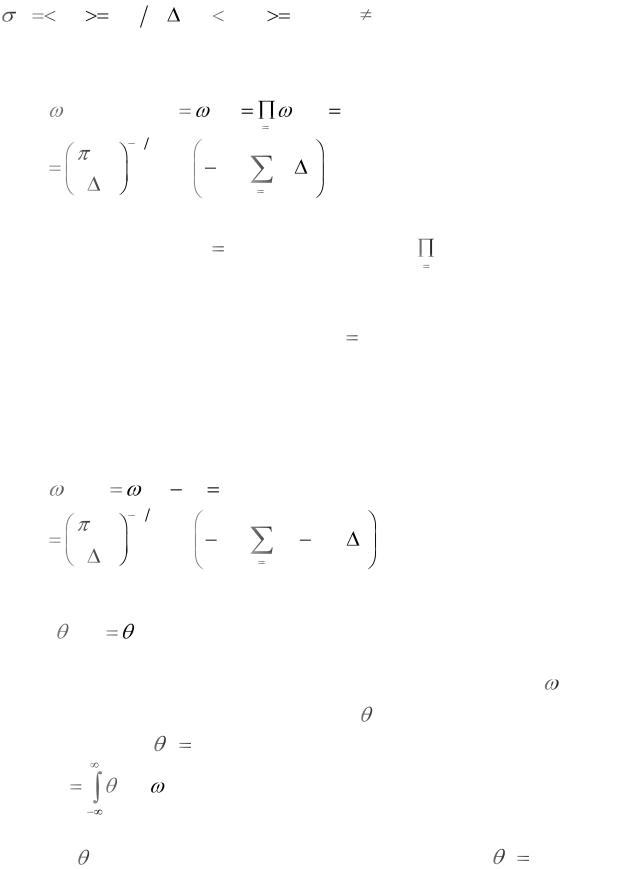
|
|
|
|
|
|
|
43 |
2 |
n2 |
N |
o |
(2 t); |
n n |
j |
0 при i j . Тогда совместная плотность |
ni |
i |
|
|
i |
|
вероятности на основании независимости случайных величин ni , входящих в совокупность, примет вид
|
|
|
|
|
|
m |
|
|
(n1, n2 ,..., nm ) |
(n) |
(ni ) |
|
|||||
|
|
|
|
|
|
i 1 |
|
|
|
No |
m 2 |
1 |
|
m |
|
|
|
|
|
|
|
|
||||
|
exp |
|
n2 |
t . |
(2.13) |
|||
|
|
|
|
|
||||
|
t |
|
|
No |
i |
|
|
|
|
|
|
i 1 |
|
|
|||
Здесь и в дальнейшем для сокращения записей вектором обозначены |
||||||||
|
|
|
|
|
|
|
|
m |
совокупности значений n |
|
{n1 |
, n2 ,..., nm}. Знаком |
обозначено произведе- |
||||
|
|
|
|
|
|
|
|
i 1 |
ние, в данном случае – одномерных плотностей вероятности независимых случайных величин ni .
При отсутствии сигнала в смеси ri ni , поэтому условная плотность вероятности совокупности значений реализации r совпадает с плотностью вероятности помехи (2.13), куда вместо ni следует поставить ri .
При условии действия суммы сигнала и шума, подставив значения ni из выражения (2.12), можно записать условную плотность вероятности совокуп-
ности значений реализации r в следующем виде: |
|
||||||
с.п (r) |
п (r s) |
|
|
|
|
|
|
|
No |
m 2 |
1 |
m |
|
|
|
|
|
|
|
|
|||
|
exp |
(r |
s )2 |
t . |
(2.14) |
||
|
|
|
|||||
|
t |
|
No |
i |
i |
|
|
|
|
i 1 |
|
|
|
||
При рассмотрении реализации r в виде совокупности случайных величин решающее правило представляет функцию этой системы случайных ве-
личин |
* (r) |
* (r , r ,..., r ) . По условию, решающая функция может при- |
|
|
|
1 2 |
m |
нимать только два значения: 0 и 1. Вероятность D определяется при дей- |
|||
ствии в смеси r(t) и сигнала, и шума, т.е. плотностью вероятности с.п. (r). В
случае произвольной решающей функции |
* (r) условная вероятность D |
|||||
принятия решения |
* |
1 определяется выражением |
|
|
||
|
|
|
||||
D |
* (r) |
с.п. |
(r)dr . |
|
|
|
|
|
|
|
|
|
|
Аналогично при действии одной помехи и произвольной решающей |
||||||
функции |
* (r) условная вероятность F принятия решения |
* |
1 определя- |
|||
ется выражением |
|
|
|
|
|
|
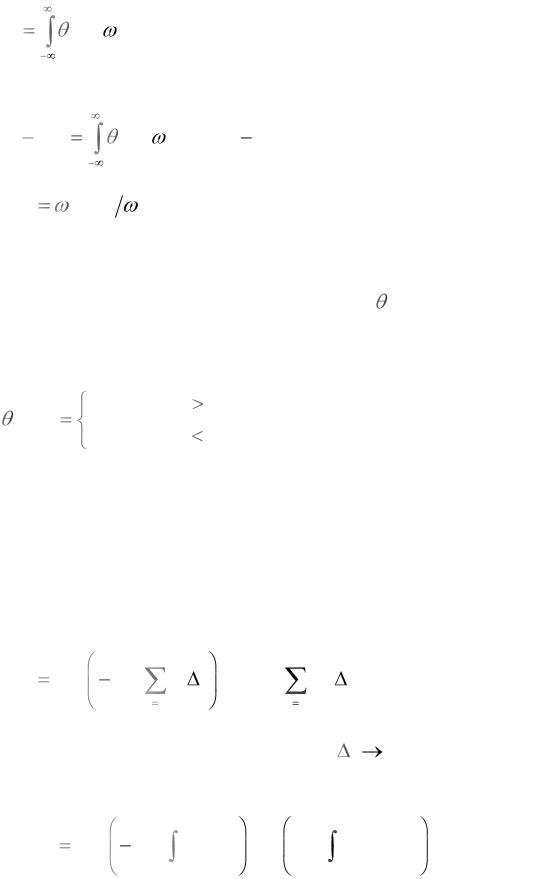
44
F |
* (r) |
п |
(r)dr . |
|
|
|
Используя приведённые выражения, запишем взвешенную разность, входящую в формулу (2.9):
D l F |
* (r) |
п |
(r)(l(r) |
l )dx . |
(2.15) |
o |
|
|
o |
|
|
Здесь введено обозначение |
|
|
|
||
l(r) |
с.п. (r) п (r) , |
|
(2.16) |
||
которое называется соотношением правдоподобия.
Согласно критерию (2.9), оптимальной считается та система, которая обеспечивает наибольшее значение взвешенной разности (2.15). Поэтому
необходимо отыскать такую решающую функцию |
* (r) , которая максими- |
зирует подынтегральное выражение при всех |
сочетаниях значений |
r1, r2 ,..., rm . Можно убедиться в том, что оптимальная решающая функция имеет вид
* |
(r) |
1, если l(r) |
lo ; |
(2.17) |
opt |
|
0, если l(r) |
lo , |
|
|
|
|
т.е. принимается решение о наличии цели (сигнала), если отношение правдоподобия превышает порог lo , и принимается решение об отсутствии цели (сигнала), если отношение правдоподобия оказывается меньше порога lo . Таким образом, оптимальный обнаружитель действует по следующему алгоритму: по принятым значениям r1,..., rm вычисляется отношение
правдоподобия и производится его сравнение с порогом.
Отношение правдоподобия (2.16) с учётом выражений (2.13) и (2.14) можно представить в виде
|
1 |
m |
|
|
2 |
m |
|
|
|
l(r) exp |
s2 |
t |
exp |
r s |
t . |
(2.18) |
|||
|
|
||||||||
|
No |
i |
|
|
No |
i i |
|
|
|
|
i 1 |
|
|
i 1 |
|
|
|||
Чтобы осуществить переход к непрерывному наблюдению r(t) , необ- |
|||||||||
ходимо в выражении (2.18) перейти к приделу |
t |
0 . При этом отношение |
|||||||
правдоподобия (функция переменных r1,..., rm ) перейдёт в функционал от-
ношения правдоподобия:
|
1 |
T |
s2 |
|
2 |
T |
|
l(r(t)) exp |
|
|
(t)dt exp |
|
r(t)s(t)dt . |
(2.19) |
|
No |
|
No |
|||||
|
0 |
|
|
0 |
|
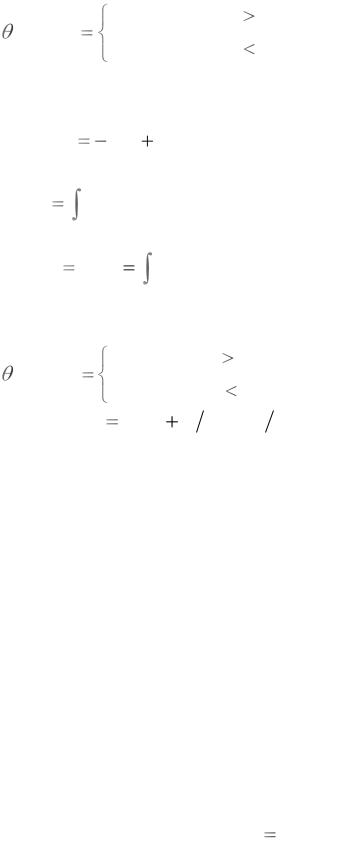
45
Функционалом называют переменную величину, значение которой зависит от вида функции. Оптимальное решающее правило (2.17) для непрерывного наблюдения записывается следующим образом:
* (r(t)) |
1, |
если l(r(t)) |
lo ; |
(2.20) |
||||
opt |
0, |
если l(r(t)) |
lo . |
|
||||
|
|
|||||||
Правило сохраняется при переходе к монотонным функциям от |
||||||||
l(r(t)) . В частности, применив логарифмическую функцию, получим |
|
|||||||
1nl(r(t)) |
|
E |
|
|
2 |
z(r(t)) , |
|
|
|
|
|
|
|
|
|||
|
|
No |
|
|
No |
|
|
|
T |
|
|
|
|
|
|
|
|
где E |
s2 (t)dt - энергия сигнала; |
|
||||||
0 |
|
|
|
|
|
|
|
|
|
|
|
|
T |
|
|
||
z(r(t)) |
z(T ) |
|
r(t)s(t)dt |
|
(2.21) |
|||
0
есть корреляционный интеграл. С учётом этих соотношений оптимальное решающее правило принимает следующий вид:
* |
(r(t)) |
1, |
если |
z(T ) |
zп ; |
(2.22) |
opt |
|
0, |
если |
z(T ) |
zп , |
|
|
|
|
||||
где порог zп |
(1nlo |
E No ) No |
2 . |
|||
2.2.3 Корреляционный оптимальный обнаружитель
В соответствии с алгоритмом обнаружения (2.21), (2.22) структурная схема оптимального обнаружителя может быть представлена виде корреляционного приёмника с пороговым устройством (рисунок 2.1). В пороговом устройстве (ПУ) производится сравнение значения корреляционного интегра-
ла в момент ожидаемого окончания действия сигнала T с порогом zп и при-
нимается решение о наличии или отсутствии цели (сигнала). Начало интегрирования и его окончание совпадают по времени с началом и окончанием ожидаемого сигнала s(t) , что обеспечивается устройством синхронизации (УС).
Это же устройство синхронизирует работу генератора опорного сигнала (ГОС) для коррелятора.
Работа корреляционного обнаружителя поясняется временными диаграммами в точках 1-4 оптимального обнаружителя представленными на рисунке 2.2. Диаграммы рисунка 2.2, а соответствуют наличию в смеси r(t) и
сигнала, и шума, диаграммы на рисунке 2.2, б – наличию в смеси только шума. Сравнение напряжения, вырабатываемого на выходе интегратора с порогом производится в момент времени t T , при этом величине z(T ) являет-
ся случайной и зависит от реализации шума на интервале [0,T ]. При