Материал: 1253
|
|
|
|
|
|
|
|
|
|
|
|
96 |
|
|
|
величины |
i |
взаимно некоррелированны и имеют дисперсии |
n2 |
2 |
1 2 . |
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
i |
п |
|
|
С учётом указанного запишем плотность вероятности: |
|
|
|
||||||||||||
w 0 ,..., |
|
|
2 |
2 |
|
m 1 |
2 |
1 |
2 |
m 2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
m |
|
п |
|
|
|
|
|
|
|
|
|
||||
|
|
|
1 |
|
|
|
|
|
|
m |
|
|
|
|
|
exp |
|
|
|
|
1 |
2 |
|
2 |
|
2 |
. |
|
|
|
|
2 |
п2 |
1 |
2 |
|
|
|
0 |
|
i |
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
i 1 |
|
|
|
|
|
||||
Якобиан |
преобразования |
при переходе к переменным |
n0 ,..., nm |
равен |
|||||||||||
единице, поэтому |
|
|
|
|
|
|
|
|
|
|
|
|
|||
Рисунок 2.49.
w n0 ,..., nm |
2 |
2 |
m 1 2 |
1 |
2 |
m 2 |
|
|
|||||
п |
|
|
|
|
1 |
|
m |
|
|
2 |
(2.104) |
|
exp |
1 |
2 n2 |
n |
n |
. |
|||
|
|
|||||||
|
|
|||||||
|
2 п2 1 2 |
|
0 |
i |
i 1 |
|
|
|
|
|
i 1 |
|
|
|
|
На основе выражения (2.104) запишем условные плотности вероятности, входящие в отношение правдоподобия (2.103). В результате придём к следующему алгоритму обнаружения:
*
|
1 |
|
|
|
m |
|
|
|
|
z |
|
1 |
2 r s |
r |
r |
s |
s |
||
|
|
|
|||||||
d |
|
||||||||
|
|
|
0 0 |
i |
i 1 |
i |
i 1 |
||
|
|
п2 1 |
2 |
|
|
i 1 |
|
|
|
*
1
h .
0
Вероятность ложной тревоги и правильного обнаружения определяются на основе условных плотностей вероятности величины zd при отсутствии и
наличии сигнала в смеси. С учётом того, что величина zd является результатом линейной комбинации совокупности гауссовских случайных величин, в
итоге получим: F 1 Ф h d |
; D 1 Ф h d d |
, где h |
- порог; |
d 2 m2 |
2 |
- от- |
|
|
|
|
1 |
0 |
|
ношение мощности сигнала на выходе обнаружителя к мощности выходного
шума |
2 |
. Заметим, что значения |
m |
и |
2 |
равны одной и той же величине d 2 , |
|||||||
|
0 |
|
|
|
|
|
|
|
1 |
|
0 |
|
|
которая определяется выражением |
|
|
|
|
|||||||||
|
|
|
|
1 |
|
|
|
m |
|
|
2 |
|
|
|
d 2 |
|
|
|
1 |
2 s2 |
s |
|
s |
. |
(2.105) |
||
|
|
|
|
|
|
1 |
|||||||
|
|
1 |
2 |
2 |
|
0 |
i |
|
i |
|
|
||
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
п |
|
|
i 1 |
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
97
Анализ этого выражения показывает, что отношение сигнал/шум при дискретной обработке зависит как от параметров шума сигнала, так и от ин-
тервала |
дискретизации |
|
t . Например, для |
детерминированного сигнала |
||||||||||||
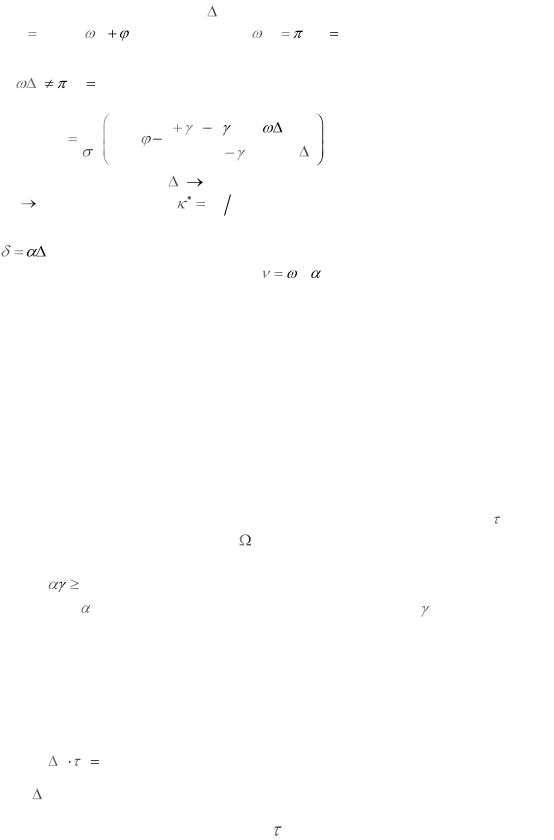
s(t) |
A0 cos( |
0t |
) при условии |
0T k, k 1, 2,..., |
когда на интервале наблюде- |
|||||||||||
ния [0,T ] укладывается целое число полупериодов гармонического колебания |
||||||||||||||||
и |
t |
l, l |
1, 2,..., имеем |
|
|
|
|
|
|
|
||||||
|
|
|
|
2 |
|
|
1 |
2 |
2 |
cos |
t |
|
|
|
|
|
|
d 2 |
|
A0 |
|
cos2 |
|
|
T |
. |
|
||||||
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
2 |
|
|
|
|
|
2 |
|
|
|
||||
|
|
|
|
|
|
|
|
|
2 1 |
|
|
t |
|
|||
|
|
|
|
п |
|
|
|
|
|
|
|
|
||||
|
В пределе при t |
|
0 дискретная обработка переходит в непрерывную и |
|||||||||||||
d 2 |
d02 . |
Отношение |
|
d2 |
d02 |
характеризует |
потери энергии сигнала при |
|||||||||
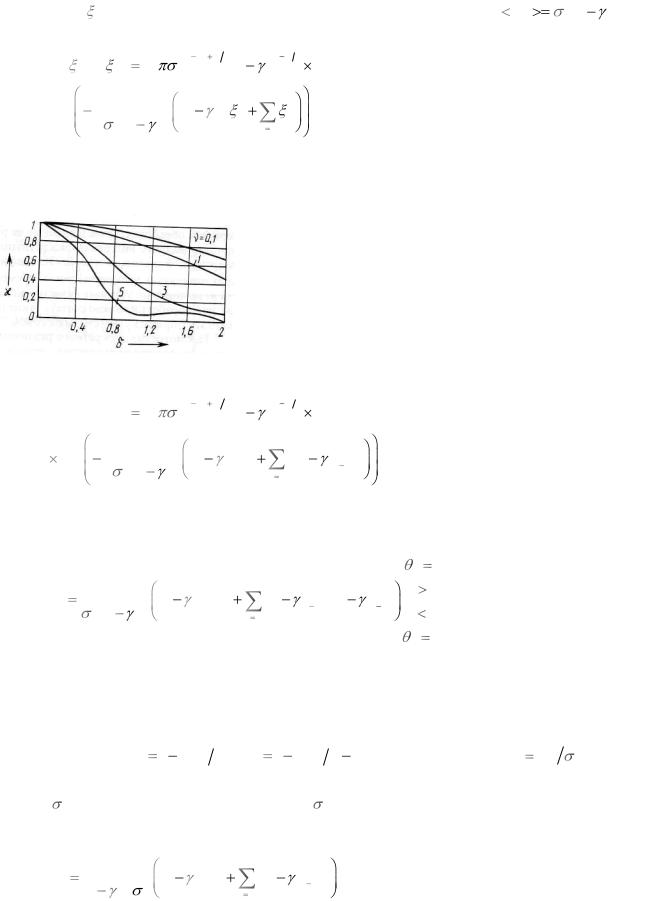
дискретной обработке, представленные на рисунке 2.49, в зависимости от t - нормированного интервала дискретизации при фиксированных значениях нормированной частоты 0  . Из графиков видно, что при относи-
тельно малых интервалах дискретизации по времени качество дискретного обнаружителя незначительно уступает качеству аналогового. С учётом преимуществ дискретной обработки можно считать такие потери несущественными и использовать эту обработку вместо аналоговой.
Рассмотрение дискретного различия двух сигналов приводит к результатам, аналогичным вышеприведённым, поскольку вероятность ошибочного приёма Pe определяется величиной d 2 , которую можно вычислить по форму-
ле (2.105).
2.7Функция неопределённости сигнала
При совместной оценке времени запаздывания сигнала (т.е. дальность до цели) и частотного сдвига (т.е. скорость движения цели) используют со-
отношение неопределённости
|
1, |
где |
- эффективная длительность сигнала; - эффективная ширина |
спектра сигнала.
Это соотношение показывает, что сигнал не может иметь одновременно сколь угодно малую продолжительность и произвольную малую ширину спектра.
Критерии эффективности указанных параметров могут быть различны. Так, например, для прямоугольного импульса
|
f и 1 , |
|
|
|
где |
f - это ширина спектральной плотности вида |
sin x |
этого сигнала, взятая |
|
x |
||||
|
|
|
по первым нулям этой функции; и - длительность прямоугольного импульса.
98
Рисунок 2.50. |
|
|
|
Рисунок 2.51. |
|
||||||||||
Для характеристики сигналов, зависящих от |
и , вводят функцию |
||||||||||||||
неопределённости |
|
|
|
|
|
|
|
|
|||||||
|
, |
|
|
1 |
|
|
|
S |
|
(t) S* t |
exp j t dt |
|
, |
(2.106) |
|
|
|
|
|
|
|
|
|
||||||||
н |
|
|
|
|
|
|
0 |
|
|||||||
|
|
|
|
|
|
||||||||||
|
|
|
2E |
|
|
|
0 |
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
где E |
1 |
|
|
|
|
|
|
2 |
|
- энергия сигнала. |
|
||||
|
|
|
|
|
|
|
|
||||||||
|
|
S 0 |
(t) |
dt |
|
||||||||||
|
|
|
|
|
|||||||||||
2 |
|
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
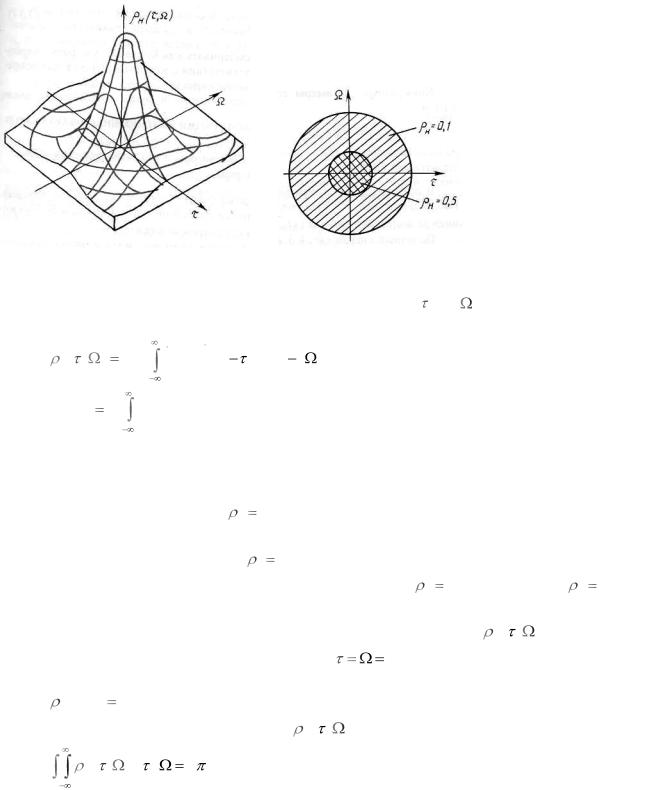
Функция неопределённости зависит от формы сигнала. Поверхность, определяемую функцией неопределённости, называют поверхностью неопределённости. Геометрическое тело, ограниченное поверхностью неопределённости и плоскостью н 0 , носит название тела неопределённости.
Пример тела неопределённости показан на рисунке 2.50. Сечение тела неопределённости плоскостями н const позволяют судить об основных свой-
ствах тела неопределённости на уровнях сильной ( н 0, 5 ) и слабой ( н 0,1 )
корреляции (рисунок 2.51).
Тело неопределённости, построенное для функции
2 |
, , обладает |
|
|
н |
|
следующими важными свойствами: при принимает своё наибольшее значение
2 |
0, 0 |
1 |
н |
|
|
объём тела неопределённости |
2 |
, |
||
|
|
|
|
|
|
|
|
н |
|
2 |
, d d |
2 . |
|
|
н |
|
|
||
|
|
|
|
|
0 функция неопределённости
(2.107)
не зависит от вида сигнала, т.е.
(2.108)
Соотношение (2.108) можно рассматривать как общую формулировку принципа неопределённости, в соответствии с которым объём тела неопределённости не зависит от вида модуляции сигнала.
Конкретные примеры тел неопределённости будут рассмотрены далее в
гл. 3.
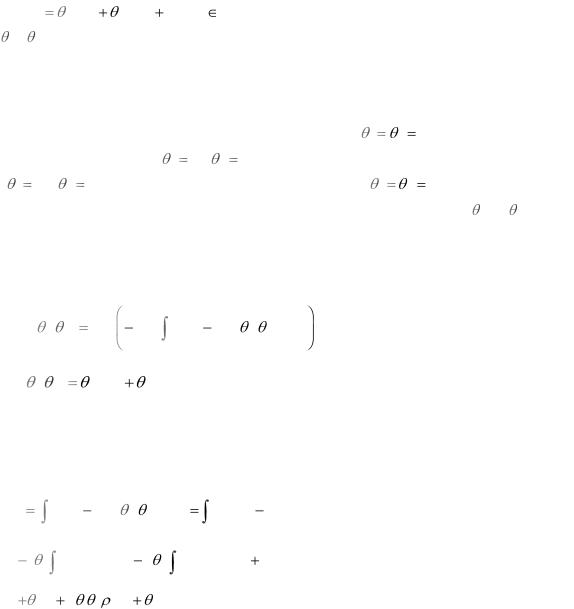
99
3РАЗРЕШЕНИЕ СИГНАЛОВ [1, 2]
3.1Оптимальное разрешение сигналов
Разрешающая способность оценивается той минимальной разницей в параметрах сигналов, при которой возможны уверенное раздельное обнаружение сигналов и оценка их параметров. Применительно к системам извлечения информации разрешающая способность количественно оценивается минимальной разницей в координатах или скоростях целей, позволяющей уверенно и раздельно обнаруживать цели и измерять их координаты. На практике большинство ситуаций сводится к разрешению двух сигналов (целей), поэтому в дальнейшем будем рассматривать этот случай.
В процессе разрешения двух сигналов одновременно решается задача их обнаружения. Наблюдаемая смесь на входе приёмника представляется соотношением (1.17), которое запишем в виде
r(t) 1s1 (t) 2 s2 (t) n(t), t [0,T ] ,
где 1 , 2 - независимые случайные величины, которые могут принимать значения 0 и 1; сигналы s1 (t) , s2 (t) считаем полностью известными функциями времени; n(t) - белый гауссовский шум с характеристиками (1.26).
При разрешении двух сигналов возможны следующие четыре ситуации:
1) наличие в смеси r(t) обоих сигналов и шума ( 1 |
2 |
1); 2) наличие в смеси |
|
r(t) сигнала s1 |
и шума ( 1 1 , 2 0 ); 3) наличие в смеси r(t) сигнала s2 и шу- |
||
ма ( 1 0 , 2 |
1); 4) наличие в r(t) одного шума ( 1 |
2 |
0 ). Задача оптималь- |
ного разрешающего устройства состоит в оценке параметров 1 и 2 , обеспе-
чивающей минимум среднего риска (2.2). Этот критерий может быть сведён к максимизации функционала правдоподобия. В рассматриваемом случае функционал правдоподобия можно представить в виде
|
|
|
1 |
T |
|
2 |
dt , |
(3.1) |
|
F |
1, 2 |
exp |
|
r t |
s t, 1, |
2 |
|||
N0 |
|||||||||
|
|
|
0 |
|
|
|
|
||
где s t, 1, |
2 |
1s1 t |
2s2 t . |
|
|
|
(3.2) |
||
Максимизация функционала (3.1) сводится к определению минимального значения интеграла в показатели экспоненты. Предположим, что энер-
гии сигналов s1 |
|
и s2 |
|
одинаковы и равны E . Тогда с учётом выражения (3.2) |
|||||
запишем |
|
|
|
|
|
|
|
|
|
T |
|
|
|
|
|
|
2 |
T |
|
l |
r t |
|
s t, |
1 |
, |
dt r 2 |
(t)dt |
||
|
|
|
|
|
|
2 |
|
|
|
0 |
|
|
|
|
|
|
|
0 |
|
T |
|
|
|
|
|
|
T |
|
|
2 1 r t s1 t dt 2 2 r t s2 (t)dt |
|||||||||
0 |
|
|
|
|
|
|
0 |
|
|
2 E |
2 |
1 |
2 |
12 |
E |
|
2 E, |
|
|
1 |
|
|
|
2 |
|
|
|||
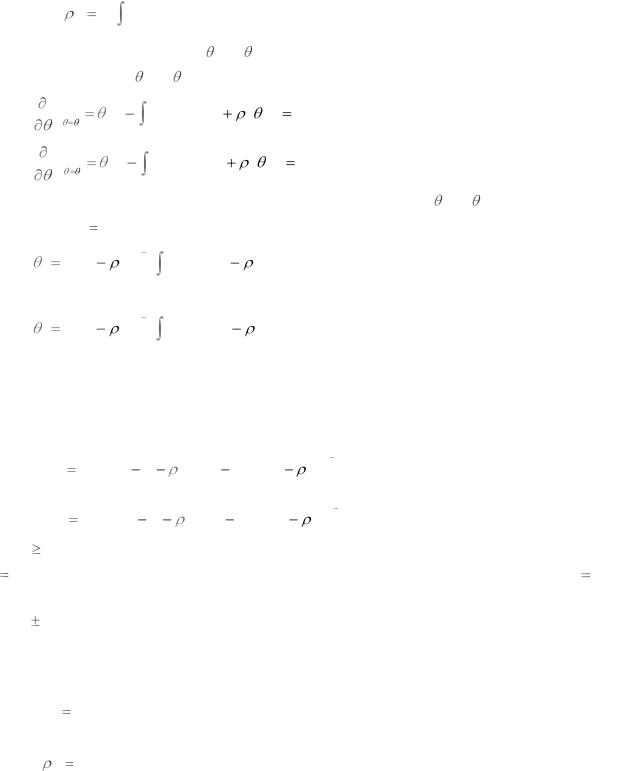
|
|
|
|
100 |
|
где |
|
1 |
T |
- коэффициент взаимной корреляции сигналов. |
|
12 |
|
s1 (t)s2 t dt |
|||
E |
|||||
|
|
0 |
|
||
Определим значения |
1 и 2 , при которых обеспечивается минимум ве- |
||||
личины l . Оценки |
1 |
и |
2 |
|||||
|
|
|
|
|
|
* |
|
* |
|
l |
|
|
|
|
T |
|
|
|
| |
|
*E |
r |
t |
s |
||
|
|
* |
||||||
|
|
|
|
|
1 |
|
|
1 |
1 |
|
|
|
|
0 |
|
|
|
|
l |
|
|
|
|
T |
|
|
|
|
| |
|
*E |
r |
t |
s |
|
|
|
|
* |
|||||
|
|
|
|
|
2 |
|
|
2 |
2 |
|
|
|
|
0 |
|
|
|
определяются следующей системой уравнений:
t |
dt |
12 |
*E |
0 ; |
(4.3) |
|
|
2 |
|
|
|
t |
dt |
12 |
*E |
0 |
(4.4) |
|
|
1 |
|
|
Решая уравнения (4.3) и (4.4), получаем значения 1 и |
2 , приводящие к |
* |
* |
минимуму ( l lmin ):
*
1
*
2
E 1
E 1
12 |
1 |
T |
t |
s1 |
t |
12s2 |
t |
dt ; |
(4.5) |
|
r |
||||||||
2 |
|
|
|
|
|
|
|
|
|
|
|
0 |
|
|
|
|
|
|
|
12 |
1 |
T |
t |
s2 |
t |
12s1 |
t |
dt . |
(4.6) |
|
r |
||||||||
2 |
|
|
|
|
|
|
|
|
|
|
|
0 |
|
|
|
|
|
|
|
Приёмник, реализующий алгоритм (4.5), (4.6), состоит из двух каналов, включающих согласованные фильтры. Импульсные реакции СФ определяются по аналогии с выражением (2.36) и имеют вид:
|
g1 (t) C s1 t0 |
t |
12 s2 t0 |
t |
E 1 |
2 |
1 |
; |
|
|
|
|
|||||||
|
12 |
|
|
||||||
|
g2 (t) C s2 t 0 |
t |
12 s1 t0 |
t |
E 1 |
2 |
1 |
, |
|
|
|
|
|||||||
|
12 |
|
|
||||||
где t0 |
T , что следует из условия физической реализуемости фильтров. При |
||||||||
t0 T |
наибольшее значение сигналов на выходе СФ ожидается в момент t T ; |
||||||||
образующиеся в этот момент напряжения сравниваются с пороговыми уровнями lп в пороговых устройствах (ПУ) (рисунок 3.1). Заметим, что возможна
реализация каналов разрешающего устройства на основе корреляторов.
В отличие от обнаружителя сигнала с полностью известными параметрами (например, формулу (2.36) и рисунок 2.7) импульсные реакции g1 (t) 1, 2 , в устройстве разрешения имеют более сложную зависи-
мость от сигналов s1 t и s2 t . При отсутствии корреляции между сигналами ( 12 0 ) каждый из сигналов превращается в оптимальный обнару-
житель одиночного сигнала.
Определим качественные показатели оптимального устройства разрешения двух сигналов. Как и при обычном обнаружении, качество разрешения можно охарактеризовать условными вероятностями правильного обнаружения и ложной тревоги.