Материал: 1253
91
Рисунок 2.45.
Выполнение условия (2.97) обеспечивает наибольшую вероятность правильного решения для каждой реализации и, следовательно, минимальную полную вероятность ошибки. С помощью уже известной методики можно записать выражение для условной плотности вероятности wс.пi (r) по аналогии с
формулой (2.14), а затем перейти к непрерывному наблюдению. В результате условие (2.97) примет вид
|
|
E |
2 T |
|
|
|||||
P(si ) exp |
i |
|
|
|
|
r(t)si (t)dt |
||||
N0 |
N0 0 |
|||||||||
|
|
(2.99) |
||||||||
|
|
|
|
|
|
|
|
|||
|
|
|
E j |
2 |
|
T |
||||
P(s j |
) exp |
|
|
|
|
|
|
|
r(t)s j (t)dt . |
|
|
N0 |
|
N0 |
|
||||||
|
|
|
|
0 |
||||||
Это соотношение определяет оптимальный алгоритм различения m сигналов. При априорно равновероятных сигналах, имеющих равные энергии, алгоритм (2.99) приводится к более простому путём логарифмирования обеих частей неравенства. В результате имеем
T |
|
T |
ui |
r(t)si (t)dt |
r(t)s j (t)dt u j . |
0 |
|
0 |
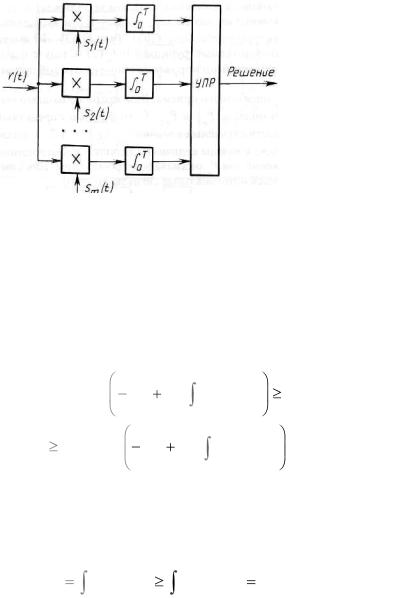
Приведённому алгоритму соответствует структурная схема m - канального корреляционного различителя, показанная на рисунке 2.45. Раз-
личитель включает устройство принятия решения (УПР), которое определяет канал с наибольшим значением корреляционного интеграла. Вме-
сто коррелятора каждый канал можно включать согласованный фильтр, настроенный на соответствующий сигнал из ожидаемого ансамбля. Решение вырабатывается в момент окончания действия сигнала. Схема, представленная на рисунке 2.45, является обобщением рассмотренных схем различения двоичных сигналов. Отметим, что принцип многоканального построения различителя сохраняется и при различении m сигналов, содержащих случайные параметры.
Вероятность полной ошибки можно вычислить достаточно просто для ансамбля равновероятных ортогональных сигналов с одинаковыми энергиями. Условие ортогональности сигналов записывается в виде
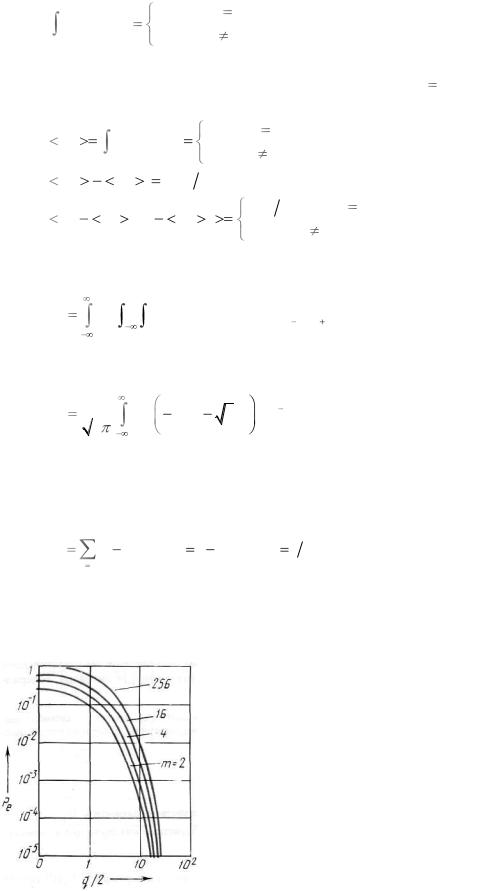
92
T |
|
|
E, |
если |
i |
j; |
|
|
|
si (t)s j |
(t)dt |
|
|
||||||
0, |
если |
|
i |
j. |
|
|
|||
0 |
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
Определим |
вначале условную совместную плотность вероятности |
||||||||
w(u1 ,..., um | si ) |
гауссовских случайных величин ui , i 1,..., m . Характеристики |
||||||||
этих случайных величин определяются выражениями: |
|||||||||
|
T |
|
|
|
E, если i |
j; |
|
||
u j |
si (t)s j |
(t)dt |
|
||||||
0, если i |
j; |
|
|||||||
|
0 |
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
u2 |
u |
2 |
EN 2; |
|
|
|
|||
j |
|
j |
|
0 |
|
|
|
|
|
(ui |
ui |
)(u j |
u j |
|
) |
EN0 2, |
если i j; |
||
|
0, |
если |
i j. |
||||||
|
|
|
|
|
|
|
|||
Зная условную плотность вероятности w(u1 ,..., um | si ) , можно найти вероятность правильного решения:
|
ui |
|
| si )du1...dui 1dui 1...dum . |
Pii |
dui ... w(u1 |
,...,um |
В результате интегрирования и замены ui на x можно получить следующее выражение для Pii :
|
|
1 |
|
|
1 |
x |
|
2 Фm 1 (x)dx , |
(2.100) |
P |
|
|
exp |
q |
|||||
|
|
|
|
||||||
ii |
2 |
|
|
2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
||
где Ф(x) |
- интеграл вероятности (2.29). Для равновероятных сигналов |
||||||||
вероятность правильного приёма каждого из сигналов одинакова.
Полная вероятность ошибки при различении равновероятных сигналов определяется соотношением
|
m |
Pe |
1 Pii P si 1 Pii , P si 1 m , |
|
i 1 |
где вероятность Pii вычисляется по формуле (2.100).
Кривые помехоустойчивости когерентного приёма ортогональных сигналов для значений m , равных 2, 4, 16, 256, приведены на рисунке 2.46.
Рисунок 2.46.
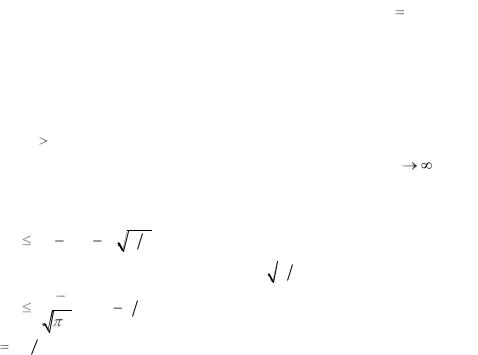
93
Как видно из рисунка, увеличение числа каналов m приводит к ро-
сту вероятности Pe . Это можно объяснить увеличением вероятности превы-
шения напряжением канала, где действует в момент t T только шум, напряжения канала, в котором действует ожидаемый сигнал и шум.
Каналы приёма в различителе m ортогональных сигналов, имеющих случайные начальные фазы, строятся аналогично рисунку 2.42. Выход детектора каждого канала подключается к УПР, где вырабатывается решение. Оценка помехоустойчивости некогерентного различителя показывает, что при log2 m 7 разница между когерентными и некогерентными приёмниками
становится пренебрежительно малой. В пределе при m |
полные вероятно- |
|||||||||
сти ошибки |
Pe для когерентного и некогерентного приёмников совпадают. |
|||||||||
Верхняя граница для вероятности Pe определяется соотношением |
||||||||||
|
|
|
|
|
|
|
|
|
|
|
Pe |
m |
1 1 Ф q 2 , |
(2.101) |
|||||||
|
|
|
|
|
|
|
||||
или с учётом асимптотики функции Ф( q 2) получается |
|
|||||||||
P |
m |
1 |
|
exp q 4 |
(2.102) |
|||||
|
|
|
|
|||||||
e |
|
|
q |
|
||||||
|
|
|
|
|||||||
где q 2E N0 |
- отношение сигнал/шум. |
|
||||||||
2.5.4 Обнаружение и различение сигналов с неизвестными параметрами
В рассмотренных выше задачах обнаружения и различения сигналов предполагались известными статистические характеристики помехи и случайных параметров сигнала. Во многих случаях априорные плотности вероятности параметров могут существенно отличаться от реально существующих. При этом качественные показатели приёма ухудшаются по сравнению с ожидаемыми. Отсутствие или неполнота априорных сведений о параметрах сигналов и помех приводит к необходимости постановки задачи приёма сигнала в условиях априорной неопределённости.
Возможны различные подходы к решению указанной задачи. Первый подход заключается в использовании приближенных априорных плотностей вероятности, например, равномерной в ожидаемом интервале изменения параметра. Вид априорного распределения оказывает влияние на переходный (нестационарный) режим работы устройств. В стационарном режиме результаты почти не зависят от вида априорной плотности вероятности неизвестных параметров. Второй подход основан на применении оценок неизвестных параметров, полученных с использованием результатов на всём интервале наблюдения.
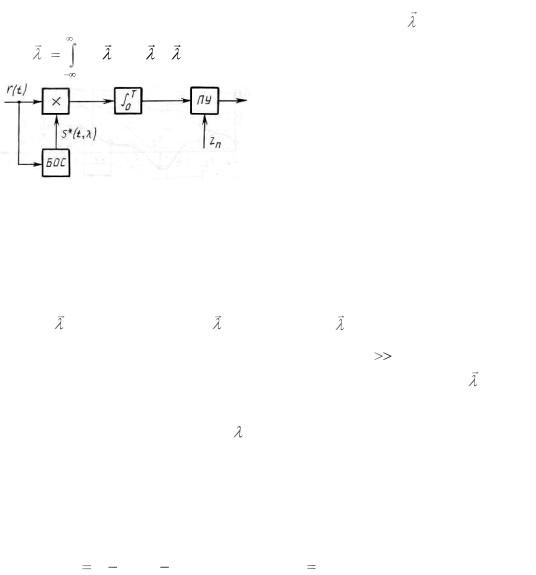
С практической точки зрения наиболее интересен третий подход, предполагающий использование текущих оценок неизвестных параметров и осреднения с учётом текущей апостериорной плотности вероятности. Обобщённая схема оценочно-корреляционного обнаружителя приведена на ри-
94
сунке 2.47. Оценка сигнала формируется в блоке оценки сигнала (БОС) на основе апостериорной плотности вероятности параметров :
s* (t, ) s(t, )w(t, )d .
Рисунок 2.47.
Формирование такой оценки сигнала в общем случае сопряжено с большими трудностями, связанными с необходимостью получения текущей апостериорной плотности вероятности параметров сигнала. Заметное упрощение алгоритма и схемы приема может быть получено при замене оценки
сигнала s* t, на функцию s t, * , в которой * - оценка неизвестных параметров. В условиях, когда отношение сигнал/шум q 1, такая замена практически не снижает качества приёма. Формирование функции s t, * осуществ-
ляется с помощью генератора сигнала, параметры которого изменяются в соответствии с текущими оценками * t . Эти оценки вырабатываются с помо-
щью специальных устройств фильтрации.
Особое место занимают задачи обнаружения сигналов при нефиксированном времени анализа. В таких задачах используется критерий последовательного наблюдения. При последовательном наблюдении производится непрерывный анализ отношения правдоподобия и сравнение его с двумя порогами: низким h1 1 D  1 F и высоким h2 D
 F . Если отношение правдопо-
добия больше порога h2 , принимается решение о наличии сигнала (цели). Если отношение правдоподобия меньше порога h1 , принимается решение об от-
сутствии сигнала (цели). Если отношение правдоподобия находится между высоким и низким порогами, наблюдение продолжается до тех пор, пока не будет принято определенное решение. Последовательный анализ, разработанный А. Вальдом, позволяет независимо задавать вероятность ложной тревоги F и правильного обнаружения D , экономит среднее время, требуемое для принятия решения, т.е. время анализа. Теория показывает, что процедура последовательного анализа обеспечивает минимизацию среднего времени, необходимого для принятия решения при заданных вероятностях D и F .
2.6 Обнаружение и различение сигналов при дискретной и цифровой обработке
Некоторые особенности цифровой обработки были отмечены при рассмотрении накопителей импульсных сигналов (см. п. 2.4.3). В обеспечении
95
стабильной и точной реализации алгоритмов оптимальной обработки сигналов цифровые методы являются основным направлением. Следует отметить, что по мере роста сложности алгоритмов обработки аппаратурные затраты при использовании аналоговых методов увеличиваются гораздо быстрее, чем при использовании цифровых методов. Наименьший рост затрат обеспечивается при применении цифровой аппаратуры на основе программируемой логики (микропроцессоров).
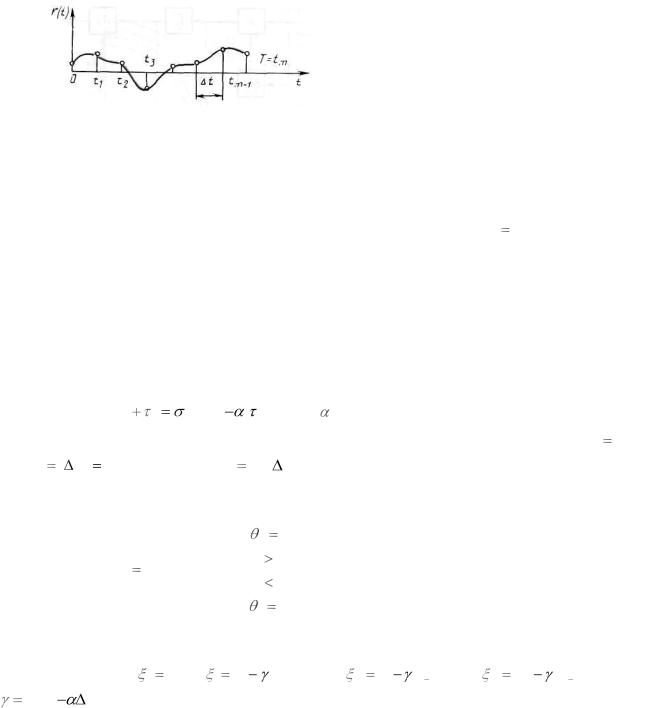
Рисунок 2.48.
Рассмотрим некоторые особенности дискретной и цифровой обработки на примере обнаружения детерминированного сигнала. Принимаемая реализация r(t) подвергается дискретизации по времени, в результате на интервале [0,T ] наблюдается конечное число значений реализации ri r(ti ) (рисунок
2.48). Такое преобразование реализации связано с возможным использованием дискретных устройств. Если дискретные выборки подвергаются квантованию по уровню и преобразованию в цифровую форму, то после аналогоцифрового преобразователя включается цифровое устройство обработки.
Предположим, что сигнал s(t) полностью известен, неизвестен лишь факт его наличия в смеси r(t) с шумом n(t) . Этот шум полагаем стационарным гауссовским процессом с нулевым средним значением и корреляционной
функцией R t,t |
2 exp |
|
, где |
- коэффициент, характеризующий |
|
||||
п |
п |
|
|
|
время корреляции (ширину спектра помехи). Наблюдаются значения r(ti ) ri при ti i t,i 1,..., m , причём m T t - число подинтервалов дискретизации.
Алгоритм оптимального обнаружения можно записать на основании соотношений (2.16), (2.17) в следующем виде:
|
|
|
|
|
* |
1 |
|
|
|
|
|
|
|
|
|
ln l r0 ,..., rm |
ln |
wс.п |
r0 |
,..., rm |
|
ln l0 . |
(2.103) |
wп |
r0 ,..., rm |
|
|||||
|
|
|
|
|
|||
* |
0 |
|
Чтобы определить совместные плотности вероятности, входящие в выражение (2.103), введём вспомогательные случайные величины для отсчёта
шума |
n0 ,..., nm : 0 n0 ; 1 n1 n0 ; …; |
i ni ni 1 ;…; m nm nm 1 , где |
exp |
t , найдём совместную плотность вероятности этих m гауссовских |
|
случайных величин с нулевыми средними значениями. Введенные случайные