Материал: 1253
81
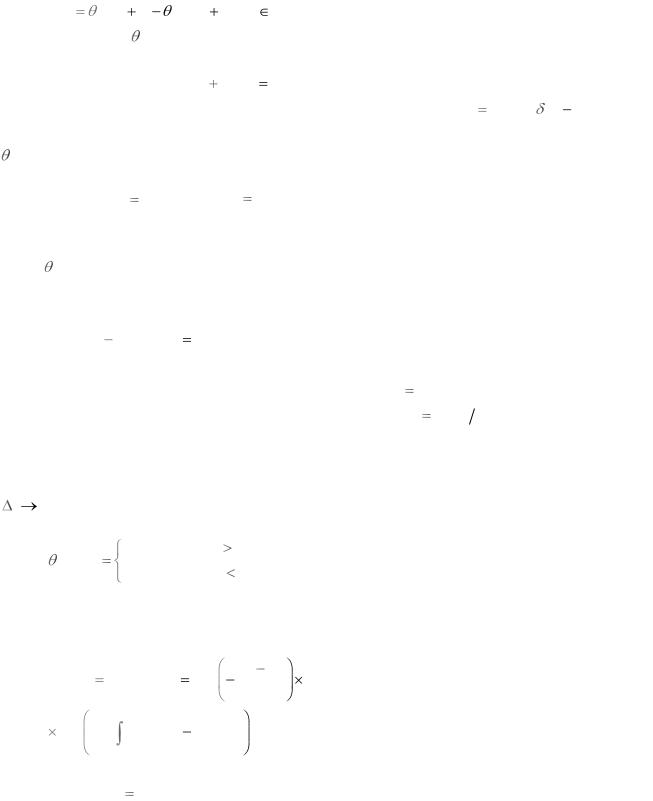
Принятую смесь сигнала и шума представим в виде (1.6), полагая сигналы s1 (t) и s2 (t) известными точно:
r(t) s1 (t) |
(1 )s2 (t) n(t), t [0,T ] . |
(2.80) |
Параметр |
может принимать одно из двух значений – 0 или 1. Счита- |
|
ются известными априорные вероятности P(s1 ) и P(s2 ) присутствия каждого из сигналов, причём P(s1 ) P(s2 ) 1 . Белый гауссовский шум n(t) имеет нулевой среднее значение и корреляционную функцию Rп (t1, t2 ) (N0  2) (t1 t2 ) . По
принятой реализации (2.80) требуется принять решение о значении параметра , т.е. определить, какой из двух возможных сигналов присутствует в реализации. В данной задаче ошибочные ситуации характеризуются условными ве-
роятностями Pe2 P(s1 | s2 ) и Pe1 P(s2 | s1 ) .
При решении задачи различения двух сигналов можно воспользоваться методикой, изложенной в п. 2.2.2, и определить оптимальное решающее правило , минимизирующее полную вероятность ошибки Pe . По аналогии
с соотношениями (2.8) и (2.9) критерий минимизации вероятности Pe можно свести к максимизации взвешенной разности:
P(s1 | s1 ) l0 p(s1 | s2 ) max ,
где P(s1 | s1 ) - вероятность принятия решения о наличии сигнала s1 при
условии действия в смеси r(t) сигнала s1 ; P(s1 | s2 ) |
Pe 2 - вероятность ошибоч- |
ного принятия решения о наличии сигнала s1 ; l0 |
P(s1 ) P(s2 ) - отношение |
априорных вероятностей. |
|
Применяя представление процессов в виде набора дискретных значений |
|
и пользуясь методикой, описанной в п. 2.2.2, после перехода к пределу при t 0 получим следующее оптимальное правило различения двух сигналов:
* (r(t)) |
|
1, если l1 (r(t)) |
l0 ; |
(2.81) |
||||||
|
|
|
|
0, если l1 (r(t)) |
|
l0 . |
|
|||
Здесь отношение правдоподобия l1 (r(t)) определяется выражением |
||||||||||
l1 (r(t)) |
|
w(r(t) | s1 ) |
|
exp |
|
E1 E2 |
|
|
||
|
w(r(t) | s2 ) |
|
N0 |
(2.82) |
||||||
|
|
|
|
|
||||||
|
|
|
|
T |
|
|
|
|
||
|
|
2 |
|
|
|
|
|
|
||
exp |
|
|
|
r(t)(s1 (t) |
s2 (t))dt , |
|
||||
|
N0 |
|
|
|||||||
|
|
0 |
|
|
|
|
|
|
||
где w(r(t) | si ) , |
|
i 1, 2 , - |
функционалы плотности вероятности реализации, вы- |
|||||||
численные при условии наличия в смеси сигналов s1 |
и s2 ; E1 , E2 - энергии |
|||||||||
этих сигналов. |
|
|
|
|
|
|||||
82
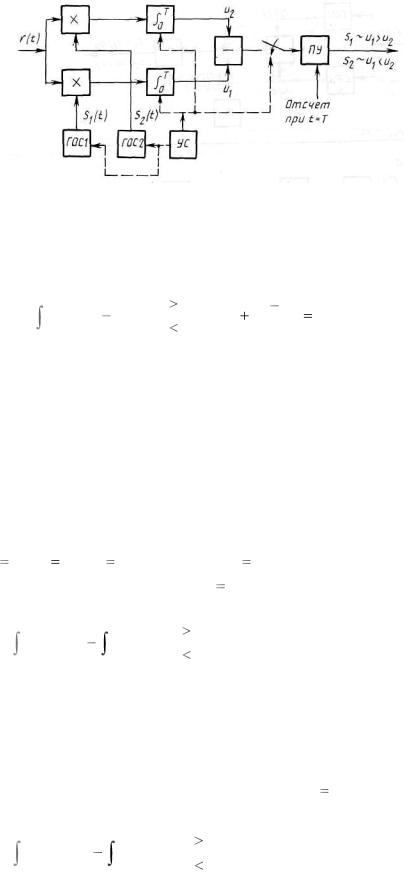
Рисунок 2.35 – Коррелятор.
Исходя из выражения (2.82), оптимальное правило различения можно свести к следующему:
|
|
H1 |
|
|
|
|
|
|
|
2 |
T |
|
P(s ) |
|
E |
E |
2 |
h , |
(2.83) |
|
r(t)(s1 (t) s2 (t))dt |
ln |
1 |
1 |
|
||||
N0 |
P(s2 ) |
|
|
N0 |
|
||||
0 |
|
|
|
|
|
|
|||
|
|
H2 |
|
|
|
|
|
|
|
где h - пороговый уровень. При превышении порога величиной, стоящей
в левой части неравенства (2.83), принимается решение о правильности гипотезы H1 (в реализации присутствует сигнал s1 ). Если значение кор-
реляционного интеграла меньше порога h , принимается гипотеза H2 (в реализации присутствует сигнал s2 ). Таким образом, задача различения
сигнала (так же, как и задача обнаружения) может трактоваться как задача проверки статистических гипотез.
В симметричной системе передачи двоичных сигналов принимается: P(s1 ) P(s2 ) 0 , E1 E2 , поэтому Pe1 Pe2 . Для такой системы выражение (2.83)
упрощается, поскольку порог h |
0 : |
|
|
H1 |
|
T |
T |
|
r(t)s1 (t)dt |
r(t)s2 (t)dt 0 . |
(2.84) |
0 |
0 |
|
|
H2 |
|
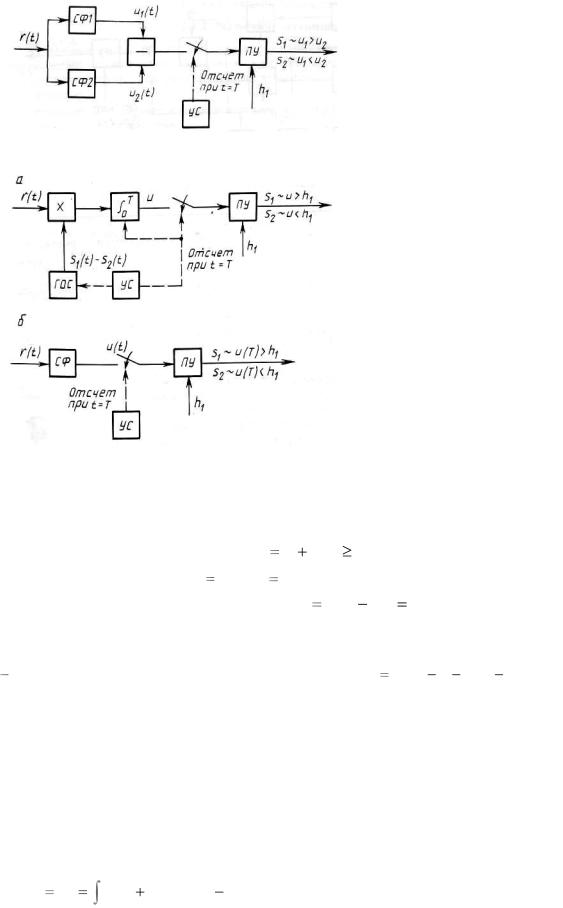
Возможны различные варианты реализации оптимального алгоритма различения двух сигналов, известных точно: с использованием коррелятора (рисунок 2.35) и согласованных фильтров (рисунок 2.36). При построении схем, приведённых на рисунках, интеграл в левой части неравенства (2.83) представляется в виде разности и принято h1 N0h 2 :
|
|
H1 |
T |
T |
|
r(t)s1 (t)dt |
r(t)s2 (t)dt |
h1 . |
0 |
0 |
|
|
|
H2 |
83
Рисунок 2.36 – Согласованный фильтр.
Рисунок 2.37 – Схемы различителей.
Разность величин u1 и u2 на выходах интеграторов сравнивается с поро-
гом h1 . Согласованные с сигналом s1 и s2 |
фильтры (СФ) на рисунке 2.36 обес- |
|
печивают формирование в момент t |
t0 |
tз ,t0 T , величин, пропорциональ- |
ных значениям u1 и u2 . При t0 T и C |
1 импульсная реакция СФ определяет- |
|
ся соотношением [см. формулу (2.36)] gi (t) si (T t),i 1, 2 .
Возможна реализация различителя на основе одноканальной схемы. В этом случае генератор опорного сигнала (ГОС) формирует разностный сигнал (s1 (t) s2 (t)) , а СФ имеет импульсную реакцию g(t) (s1 (T t) s2 (T t)) . Схемы различителей одноканального типа приведены на рисунках 2.37, а, б.
Вычислим вероятность общей ошибки Pe различителя двух детермини-
рованных сигналов. Рассмотрим симметричную систему передачи. Решающее правило (2.83) содержит в левой части неравенства величину, которая зависит от реализации шума и поэтому случайна. Поскольку n(t) - гауссовский белый шум, случайная величина корреляционного интеграла подчиняется гауссовскому закону. При наличии смеси r(t) сигнала s1 (t) выражение в левой части неравенства можно представить в виде
T
u(T ) us1 (s1 (t) n(t)) (s1(t) s2 (t))dt .
0
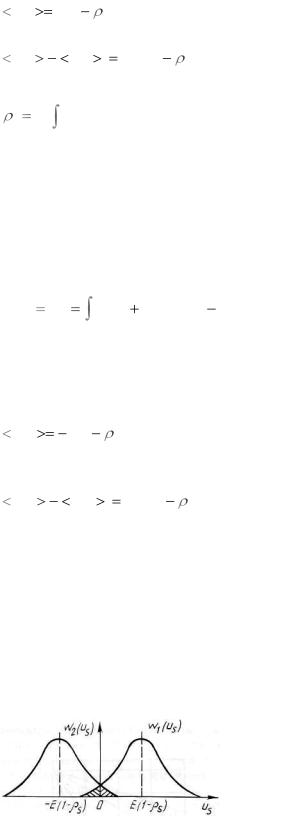
84
Гауссовская случайная величина us1 имеет среднее значение
us1 |
|
E(1 |
s ) |
(2.85) |
|
и дисперсию |
|
|
|||
us21 |
|
us1 |
2 EN0 (1 s ) . |
(2.86) |
|
Здесь |
|
|
|
||
|
1 |
T |
|
(2.87) |
|
s |
|
s1 (t)s2 (t)dt |
|||
E |
|||||
|
0 |
|
|
||
есть коэффициент взаимной корреляции между сигналами s1 (t) и |
|||||
s2 (t) . |
|
|
|
|
|
При условии наличия в смеси r(t) сигнала s2 (t) |
случайная величина |
||||
u(T ) , образующаяся на выходе коррелятора или СФ, определяется выражением
|
T |
u(T ) us 2 |
(s2 (t) n(t))(s1(t) s2 (t))dt . |
|
0 |
Характеристики этой гауссовской случайной величины следующие:
среднее значение |
|
||
us 2 |
E(1 |
s ) ; |
(2.88) |
дисперсия |
|
|
|
us22 |
us 2 |
2 EN0 (1 s ) . |
(2.89) |
Выражения (2.85) – (2.89) получены в соответствии с методикой, приведённой в п. 2.2.3.
Плотности вероятности w1 (us ) и w2 (us ) определяются при условии присутствия в смеси сигналов s1 и s2 соответственно. Вид этих условных плотно-
стей вероятности показан на рисунке 2.38, где заштрихованные площади соответствуют условным вероятностям ошибочного приёма p(s1 | s2 ) и p(s2 | s1 ) .
Рисунок 2.38.
85
Рисунок 2.39. |
|
|
Рисунок 2.40. |
|
||||
Указанные вероятности определяются выражениями: |
||||||||
|
|
|
|
|
|
|
h |
|
p(s1 | s2 ) |
|
w2 (u)du; |
p(s2 | s1 ) |
w1(u)du . |
(2.90) |
|||
|
|
|
h |
|
|
|
|
|
Вероятность общей ошибки в соответствии с соотношениями (2.7) и |
||||||||
(2.90) для симметричной системы может быть записана в виде |
||||||||
|
|
|
|
|
0 |
|
|
|
Pe |
0,5 |
w2 (u)du |
w1 (u)du . |
|
|
|||
|
|
|
0 |
|
|
|
|
|
После вычислений с учётом выражений для плотностей вероятности |
||||||||
получим |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Pe |
1 |
Ф |
0,5q(1 |
s ) |
, |
|
(2.91) |
|
где |
q |
2E N0 - |
отношение сигнал/шум; Ф(x) |
- интеграл вероятности |
||||
(2.29). |
|
|
|
|
|
|
|
|
Таким образом, вероятность полной ошибки при приёме равноверо-
ятных сигналов с одинаковыми энергиями для заданного отношения
сигнал/шум q |
2E N0 зависит от величины коэффициента взаимной кор- |
||||||
реляции сигналов |
s . Наибольшей помехоустойчивостью обладают сигналы |
||||||
|
|
|
|||||
с минимальным коэффициентом корреляции |
s . Следует отметить, что |
s |
1. |
||||
Для противоположных сигналов s1 |
(t) s2 (t) |
имеем s |
1, для одинаковых |
||||
сигналов s1 (t) |
s2 (t) |
коэффициент s |
1. Сигналы s1 (t) |
и s2 (t) ортогональны, |
|||
если s 0 . Наибольшей различимостью обладают сигналы, одинаковые
по форме и противоположные по знаку (противоположные сигналы).
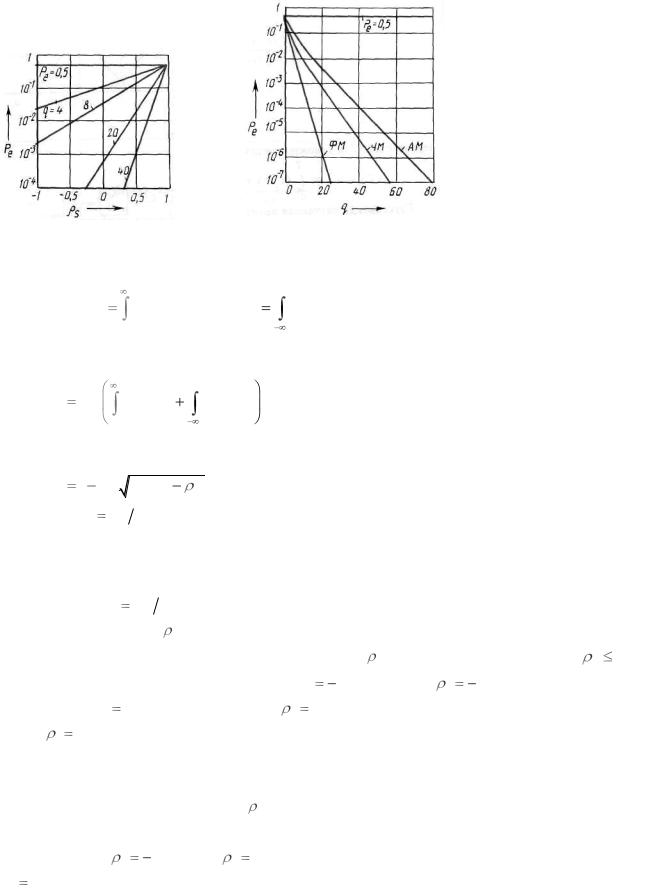
Одинаковые сигналы различить невозможно. Вероятность ошибки Pe зависит от коэффициента корреляции s , как показано на рисунке 2.39, где значения отношения сигнал/шум зафиксированы. Наименьшую вероятность Pe можно достичь при s 1. Если s 1 то, независимо от значений q , вероятность
Pe 0,5 .
Обычно пользуются кривыми потенциальной помехоустойчивости,
которые характеризуют зависимость вероятности общей ошибки Pe от отно-