Материал: 1253
86
шения сигнал/шум q при оптимальном приеме детерминированных сигналов. Рассмотрим частичные случаи кривых для некоторых видов манипулированных сигналов, применяемых для передачи двоичных сообщений.
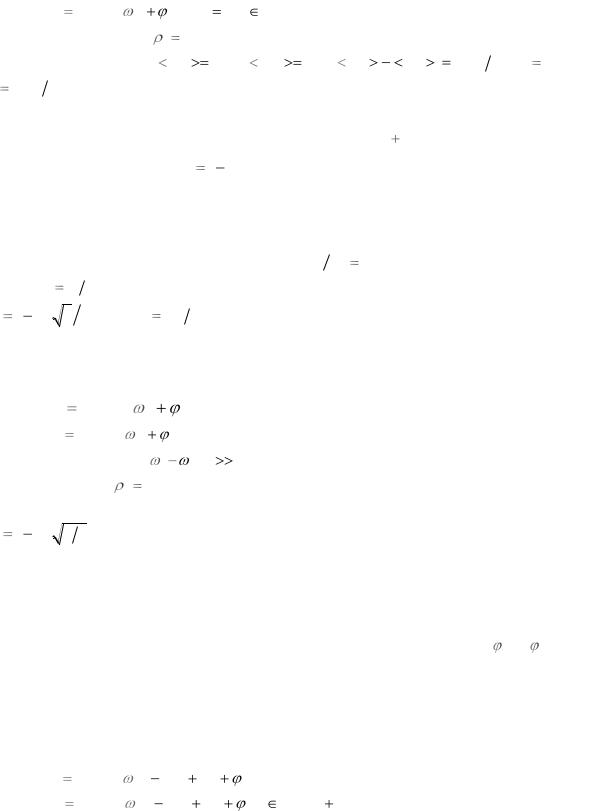
При амплитудной модуляции (АМ) и передаче сообщений с пассивной паузой
|
|
|
s1 (t) Am cos( 0t |
); s2 (t) |
0, t |
[0,T ] . |
|
|
|
|
|
|
|
|
||
|
|
|
В этом случае |
s 0 , а характеристики плотностей вероятности w1 (us ) и |
||||||||||||
w (u |
) |
следующие: |
u |
s1 |
E ; |
u |
s 2 |
0 ; |
u2 |
u |
2 |
N |
0 |
E 2 |
, i 1, 2 , где |
|
2 |
s |
|
|
|
|
|
|
si |
|
si |
|
|
|
|||
E |
A2 |
T 2 - энергия сигнала. |
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
m |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
При равных вероятностях наличия и отсутствия сигнала вероятность Pe |
|||||||||||||
полной ошибки записывается в виде суммы 0, 5(Pe1 |
Pe2 ) , |
где Pe1 |
соответствует |
|||||||||||||
условной вероятности D 1 D пропуска сигнала s1 , а вероятность Pe 2 -
условной вероятности ложной тревоги. Вероятности D и F вычислены в п. 2.2.4 и определяются соотношениями (2.31) и (2.32). На основании этих соотношений можно определить оптимальный порог hopt , при котором полная ве-
роятность Pe минимальна. Из условия dPe dh |
0 или по формуле (2.83) нахо- |
|||||||||||||
дим |
hopt |
E 2 . |
При |
таком |
пороге вероятность |
Pe |
минимальна и равна |
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
||
P |
1 |
Ф( |
q 2) , |
где q |
|
2E N |
0 |
. График зависимости |
P |
от q для АМ приведена |
||||
e |
|
|
|
|
|
|
|
|
|
|
|
e |
|
|
на рисунке 2.40. |
|
|
|
|
|
|
|
|
||||||
|
|
При частотной манипуляции (ЧМ) сигнал на интервале [0,T ] прини- |
||||||||||||
мает одно из двух возможных значений частоты, поэтому |
||||||||||||||
|
|
s1 (t) Am cos( 1t |
|
1 ) ; |
|
|
|
|
|
|||||
|
|
s2 (t) |
|
Am cos( |
2t |
|
2 ) . |
|
|
|
|
(2.92) |
||
|
|
При условии ( |
1 |
2 )T |
1 можно считать сигналы s1 (t) и s2 (t) ортого- |
|||||||||
нальными, т.е. |
s |
0 . |
Подставив это значение коэффициента корреляции в |
|||||||||||
формулу |
(2.91), |
получим |
|
выражение для |
вероятности полной ошибки: |
|||||||||
|
|
|
|
|
|
|||||||||
P |
1 |
Ф( |
q 2) , |
зависимость которой от отношения сигнал/шум q приведена |
||||||||||
e |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
на рисунке 2.40. |
|
|
|
|
|
|
|
|
||||||
|
|
Отметим некоторые особенности ЧМ сигналов. Различают ЧМ сигналы |
||||||||||||
с разрывом фазы, которые определяются выражением (2.92). Такие сигналы формируются разными генераторами, коммутируемыми в соответствии с передаваемыми информационными символами. Начальные фазы 1 и 2 незави-
симы друг от друга.
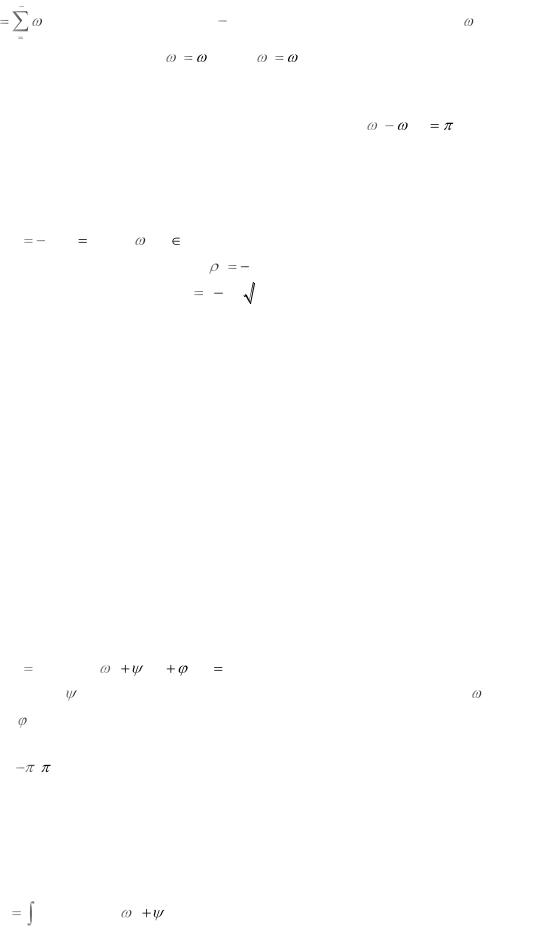
ЧМ сигналы без разрыва фазы формируются с помощью одного генератора, частота которого изменяется в соответствии с передаваемыми символами. При этом фаза колебаний в начале очередного тактового интервала совпадает с фазой колебания в конце предыдущего интервала:
s1 (t) |
Am cos( |
1 (t |
kT ) |
Фk |
) ; |
s2 (t) |
Am cos( |
2 (t |
kT ) |
Фk |
), t [kT , (k 1)T ] , |
87
|
k 1 |
|
|
где Фk |
iT - набег фазы за (k |
1) |
предыдущих интервалов; i - значение |
|
i 1 |
|
|
частоты на i -м интервале ( i 1 |
или |
i 2 ). Влияние значения информаци- |
|
онного символа на фазу сигнала в последующих интервалах можно использовать для повышения помехоустойчивости по сравнению с посимвольным приёмом независимых посылок. Так, при выборе ( 2 1 )T можно полу-
чить вероятность Pe приёма ЧМ радиосигналов с непрерывной фазой та-
кую же, как и приёме фазоманипулированных сигналов.
При фазовой манипуляции (ФМ) справедливо следующее соотношение для сигналов:
s1 (t) s2 (t) Am cos 0t, t [0,T ] . |
|
|
|
|
Коэффициент корреляции |
s |
1 и в соответствии с выражением (2.91) |
||
|
|
|
|
|
вероятность полной ошибки P |
1 Ф( |
|
q) . |
|
e |
|
|
|
|
Зависимость вероятности Pe от отношения сигнал/шум для ФМ сигна-
лов приведена на рисунке 2.40.
Сравнение кривых, представленных на рисунке 2.40, показывает, что наибольшей помехоустойчивостью обладает фазовая манипуляция, наименьшей – амплитудная манипуляция с пассивной паузой. Приведённые зависи-
мости характеризуют потенциальную помехоустойчивость. В реальных
системах осуществить идеальный когерентный приём сигналов не удаётся из-за влияния случайных дестабилизирующих факторов на фазу и амплитуду радиосигнала. Поэтому реальная помехоустойчивость при рассмотренных условиях (помеха – гауссовский шум) всегда ниже потенциальной.
2.5.2 Различение двоичных сигналов со случайными параметрами
Рассмотрим радиосигналы со случайными начальными фазами. Такие сигналы можно представить квазигармоническими колебаниями в виде [см. выражение (1.19)]
si (t) |
S0i (t) cos( |
it i (t) i ), i 1, 2 , |
где Soi (t ) , i (t) |
- функции, определяющие закон модуляции; i - несущая |
|
частота; |
i начальная фаза i -го сигнала. Считаем начальные фазы сигналов |
|
неизвестными случайными величинами, равномерно распределёнными на интервале [ , ].
Оптимальное решающее правило различения сигналов характеризуется соотношением (2.81). Чтобы определить отношение правдоподобия l1 (r(t)) ,
воспользуемся методикой, применённой при решении задачи обнаружения сигнала со случайной начальной фазой (п. 2.3.3). Введём обозначения для корреляционных интегралов:
T
zic r(t)S0i (t) cos( it i (t))dt ;
0
|
|
|
|
|
88 |
|
T |
|
|
|
|
zis |
|
r(t)S0i (t) sin( it |
i (t))dt ; |
||
|
0 |
|
|
|
|
|
|
|
|
|
|
z |
|
z2 |
z2 |
, i 1, 2 , |
(2.93) |
i |
|
ic |
is |
|
|
после преобразований, аналогичных описанным в п. 2.3.3, получим
l (r(t)) exp |
E2 E1 |
|
I0 (2Z1 |
N0 ) |
. |
(2.94) |
|
|
|
|
|||
1 |
N0 |
|
I0 (2Z2 |
N0 ) |
|
|
|
|
|
||||
Рисунок 2.41.
Логарифмируя выражение (2.94), можно оптимальное правило различения привести к виду
|
|
|
H1 |
|
|
|
|
|
ln I0 (2Z1 N0 ) |
ln I (2Z2 |
N0 ) |
|
E1 E2 |
ln |
P(s1 ) |
h . |
(2.95) |
|
N0 |
P(s2 ) |
||||||
|
|
|
|
|
|
|
||
|
|
|
H2 |
|
|
|
|
|
Здесь E1 , E2 |
- энергия сигнала; |
I0 (x) - модифицированная функция Бес- |
||||||
селя нулевого порядка; h - порог.
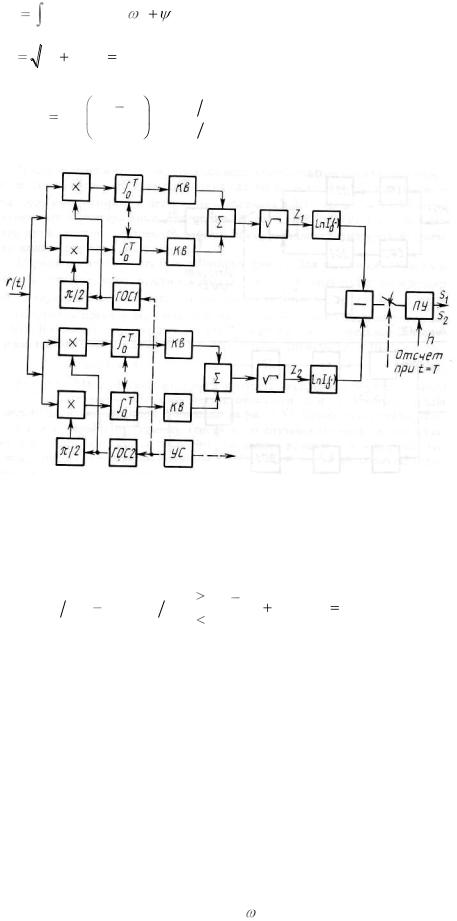
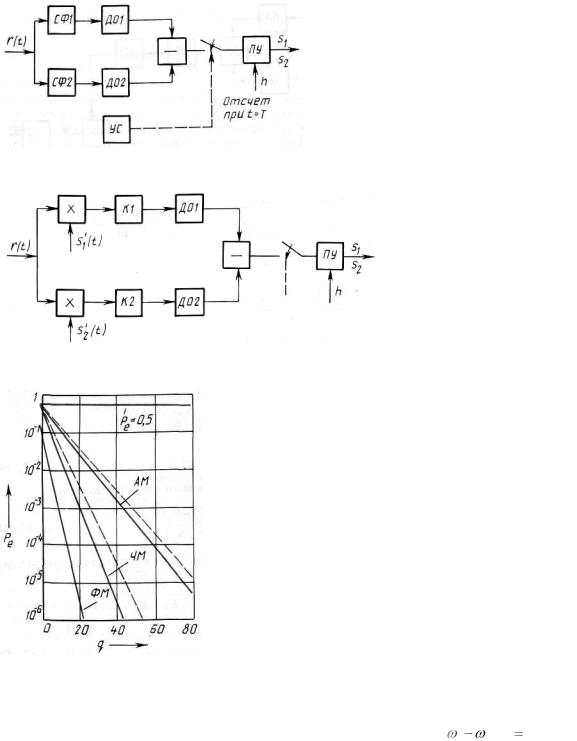
Структурные схемы оптимальных различителей сигналов, имеющих случайные начальные фазы, можно реализовать на базе квадратурных корреляционных каналов (рисунок 2.41) или на базе согласованных фильтров с детекторами огибающих (рисунок 2.42). В приведённых схемах различителей используются те же элементы, что и в обнаружителях сигналов со случайными начальными фазами (см. рисунки 2.14, 2.15). Кроме указанных методов построения различителей, используется корреляционно-фильтровой, который основан на преобразовании сигнала, фильтрации и детектировании. Входная
смесь умножается на сигналы |
s' |
(t) |
и |
s' |
(t) , частоты которых сдвинуты относи- |
|
1 |
|
|
2 |
|
тельно входных частот на величину |
' . |
|
|||
89
Рисунок 2.42.
Рисунок 2.43.
Рисунок 2.44.
После перемножителей включаются идеальные (с малым затуханием) колебательные контуры (К), настроенные на частоты i ' , i 1, 2 и выпол-
няющие роль интеграторов, и детекторы огибающих (ДО) (рисунок 2.43). ДО имеют нелинейные характеристики, определяемые функцией ln I0 (x) . Следует
отметить, что из всех рассмотренных вариантов корреляционно-фильтровой приёмник наиболее прост в реализации.
Определим вероятность Pe ошибочного приёма. Для этого необходимо вычислить условные вероятности ошибок Pe1 и Pe 2 . С этой целью определяют
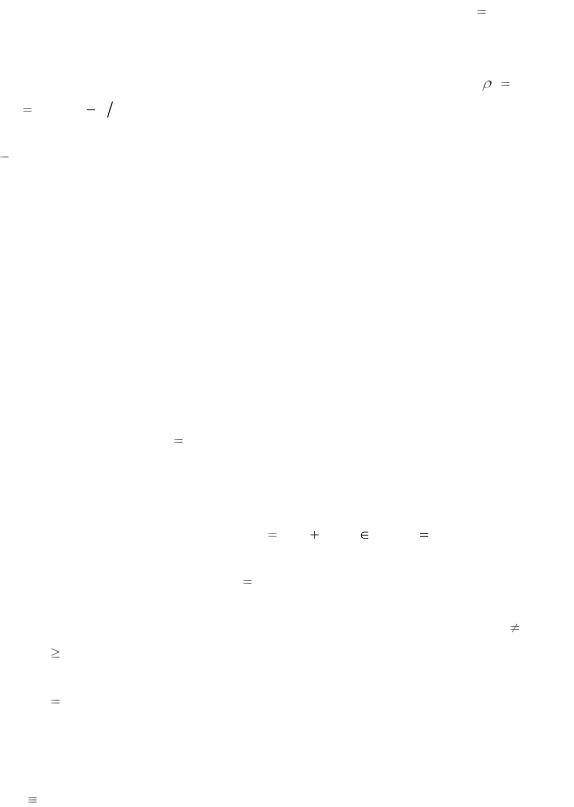
90
совместную плотность вероятности случайных величин zic , zis i 1, 2 , а затем,
по известному правилу переходят к новым величинам, используя соотношение (2.93). В общем случае выражение для Pe оказывается громоздким. Для
симметричной системы, использующей ортогональные сигналы ( s |
0 ), |
Pe 0, 5exp( q 4) . |
(2.96) |
В случае АМ с пассивной паузой показатель экспоненты берётся равным q 8 . Рассчитанные кривые помехоустойчивости для некоторых систем передачи двоичных сигналов приведены на рисунке 2.44. Штриховые кривые относятся к некогерентному приёму (сигналы со случайными начальными фазами) и рассчитаны по формуле (2.96), сплошные кривые – к когерентному приёму, определяемому выражением (2.91). Как видно из сопоставления кри-
вых, наибольшей помехоустойчивостью обладают когерентные приёмни-
ки ФМ сигналов. При некогерентном приёме наименьшую вероятность ошибки обеспечивают системы с ЧМ сигналами, которые являются практически ортогональными. Благодаря простоте реализации системы с ЧМ сигналами наиболее часто применяются на практике.
2.5.3 Различение ансамблей сигналов
В РТС ПИ для передачи информации нередко используют несколько различных сигналов si (t), i 1,..., m . При этом на каждом временном интервале
длительностью T может передаваться один из m сигналов. Рассмотрим оптимальный различитель (по критерию минимума вероятности полной ошибки) m детерминированных сигналов si (t) , принимаемых на фоне белого шума
n(t) . Входное колебание имеет вид r(t) si (t) n(t), t [0,T ], i 1,..., m .
Предполагаем, что сигналы имеют одинаковые энергии и равные априорные вероятности появления P(si ) 1 m . Считаем, что в реализации r(t) при-
сутствует тот из сигналов, апостериорная вероятность для которого наиболь-
шая, т.е. принимается решение о наличии сигнала si , если для всех j |
i |
|
Pps (si ) |
Pps (s j ) . |
(2.97) |
Апостериорная вероятность определяется выражением |
|
|
Pps (si ) |
kP(si )w(r(t) | si ) , |
(2.98) |
которое характеризует условную вероятность присутствия i -го сигнала при наблюдении реализации смеси r(t) на интервале [0,T ]. В Выражение (2.98)
входит |
P(si ) - |
априорная вероятность присутствия i -го сигнала; |
w(r(t) | si ) |
wс.пi (r(t)) |
- функционал плотности вероятности реализации, вычис- |
ленный при условии наличия в смеси r(t) сигнала si (t) ; k - нормирующий коэффициент.