Материал: 1253
|
|
|
|
|
36 |
метров |
1 |
и |
2 : |
|
|
r |
t |
|
1s1 (t, 1, |
2 ) |
2 s2 (t, 1, 2 ) n(t),t [0,T ] (1.17) |
где 1 , |
2 |
- |
независимые случайные величины, которые могут принимать |
||
значения 0 и 1: параметр |
1 |
считается случайным. При возможности одно- |
|||
|
|
|
|
|
|
временного наличия в смеси двух сигналов ставится задача их раздельного
обнаружения или раздельного обнаружения с оценкой значений параметра |
1 |
|
в обоих сигналах. Первый сигнал считается разрешённым в смысле обнаружения (оценки параметра 1 ), если показатели обнаружения (оценки пара-
метра 1 ) первого сигнала остаются выше допустимых в присутствии слу-
чайного второго сигнала. Если при этом разрешается и второй сигнал при наличии первого, то говорят о взаимном разрешении в смысле обнаружения
(оценки параметра 1 ).
Рассмотренные типовые задачи оптимального приёма сигналов могут решаться в РТС раздельно и совместно. Подробно эти задачи обсуждаются в последующих главах.
При решении отдельных задач оптимального приёма используют следующие модели радиосигналов.
Сигнал с полностью известными параметрами
s(t, o ) s(t) So (t |
o ) cos( ot |
(t o ) |
o ), |
|
t |
[0,T ], |
|
|
(1.18) |
где o |
- вектор параметров сигнала; индекс нуль означает, что эти параметры |
|||
известны и функции So (t) и |
(t), определяющие форму сигнала, также из- |
|||
вестны. Указанная модель применяется в задаче обнаружения, когда неизвестен лишь факт наличия или отсутствия сигнала в смеси с шумом.
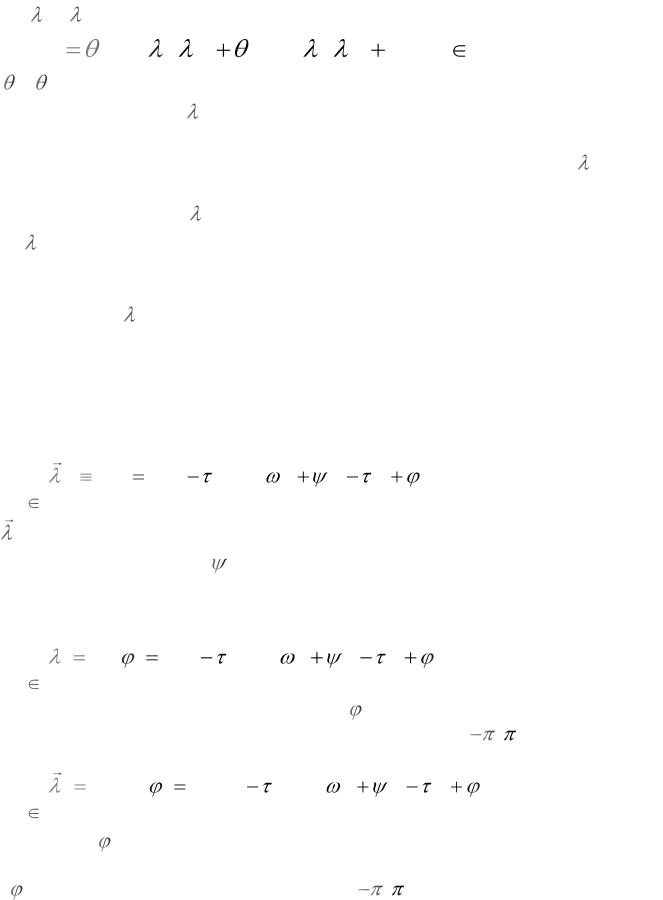
Сигнал со случайной начальной фазой |
|
|
|
||||||
s(t, |
) |
s(t, |
) |
So (t o ) cos( ot |
(t |
o ) |
) , |
|
|
t |
[0,T ] |
|
|
|
|
|
(1.19) |
||
Здесь считается неизвестной начальная фаза |
|
, которая представляет слу- |
|||||||
чайную величину, равномерно распределённую на интервале [ |
, ]. |
||||||||
Сигнал со случайными амплитудой и начальной фазой |
|||||||||
s(t, |
) |
s(t, A1, |
) A1So (t o ) cos( |
ot |
(t |
o ) |
) , |
||
t |
[0,T ]. |
|
|
|
|
|
(1.20) |
||
Величины A1 |
и |
статистически независимы, |
причём случайная величина A1 |
||||||
распределена по закону Рэлея [см., например, формулу (1.14)], а начальная фаза равномерно распределена на интервале [ , ].
Различают нефлуктуирующие некогерентные пачки радиоимпульсов
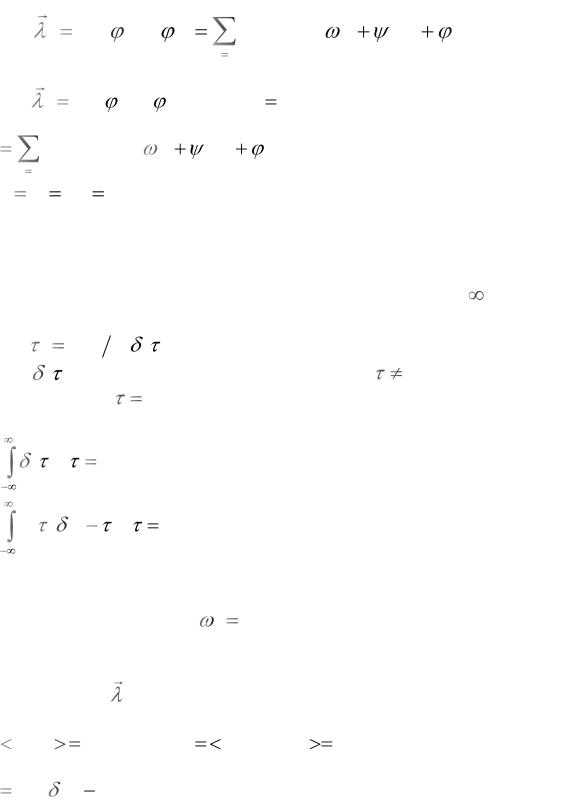
37
с независимыми начальными фазами каждого импульса пачки:
|
|
|
|
|
k |
|
|
|
s(t, |
) |
s(t, |
1,..., k ) |
Soi(t) cos( ot |
i (t) |
i ) |
(1.21) |
|
|
|
|
|
|
i 1 |
|
|
|
и флуктуирующие пачки: |
|
|
|
|
||||
s(t, |
) |
s(t, |
1,..., |
k ; A1,..., Ak ) |
|
|
|
|
k |
|
|
|
|
. |
|
|
(1.22) |
|
Ai Soi (t) cos( |
ot |
i (t) i ) |
|
|
|
||
i |
1 |
|
|
|
|
|
|
|
При A1 ... |
Ak |
A имеем случай дружно флуктуирующей пачки. |
|
|||||
Для упрощения решения задач синтеза и анализа РТС в качестве модели флуктуационной помехи используют белый шум. Спектральная плотность
белого шума постоянна в неограниченной полосе частот и равна No  2 . Од-
носторонняя спектральная плотность в полосе частот от 0 до |
равна No . |
||||
Белый шум имеет автокорреляционную функцию |
|
|
|||
Rп ( |
) |
(No 2) ( ) , |
|
(1.23) |
|
где |
( ) - дельта-функция, равная нулю при |
0 и обращающаяся в |
|||
бесконечность при |
0 . Дельта-функция обладает следующими свойства- |
||||
ми: |
|
|
|
|
|
( |
)d |
1; |
|
|
(1.24) |
h( |
) |
(t )d |
h(t) , |
|
(1.25) |
где h(t) |
- любая непрерывная функция. На основании свойства (1.24) |
||||
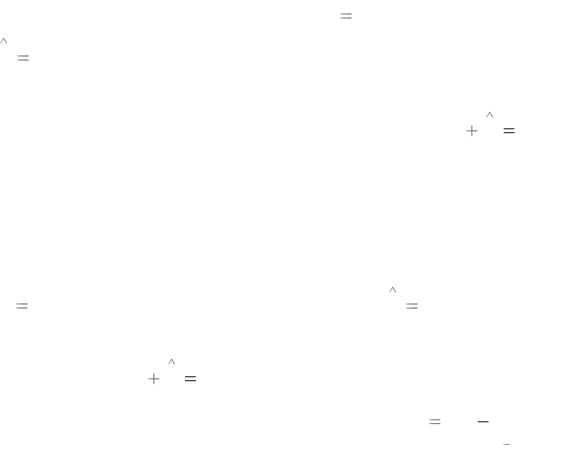
не трудно показать, что корреляционной функции (1.23) соответствует спектральная плотность шума Gп ( ) No  2. Для этого можно воспользоваться
преобразованием Фурье (1.13).
Таким образом, при решении задач синтеза будем предполагать, что полезный сигнал s(t, ) принимается на фоне аддитивного белого шума n(t) со следующими характеристиками;
n(t) |
|
0; Rп (t1, t2 ) |
n(t1 )n(t2 ) |
|
|
No |
(t1 |
t2 ) |
, |
(1.26) |
|
2 |
|
|
|
||
|
|
|
|
|
|
где угловые скобки означают операцию статистического усреднения (вычисления математического ожидания).
38
2ОБНАРУЖЕНИЕ И РАЗЛИЧЕНИЕ СИГНАЛОВ [1,4,5,6]
2.1Качественные показатели и критерии оптимального обнаружения и различения сигналов
В результате процесса обнаружения должно быть принято решение о наличии или отсутствии сигнала (цели). Решение может быть принято при
двух взаимно исключающих условиях: условие A1 - «сигнал есть»; условие A2 - «сигнала нет».
При выработке решения эти условия неизвестны. Из-за действия помех каждому из условий может соответствовать одно из двух решений: решение
A1* - «сигнал есть»; решение A2* - «сигнала нет».
Говорят о правильном обнаружении, если при условии A1 выдаётся решение A1* , и о пропуске сигнала, если при условии A1 за счёт действия
помех выдаётся решение A2* . Указанные условные решения можно охарактеризовать качественными показателями – соответствующими условными веро-
ятностями правильного обнаружения |
D P( A* | A ) |
и пропуска сигнала |
|
|
1 |
1 |
|
D P( A2* | A1 ) .
Решения A1* и A2* соответствуют одному и тому же условию наличия
сигнала A1 и являются взаимоисключающими, поэтому D D 1.
При условии отсутствия сигнала A2 возможно принятие правильного решения A2* - «сигнала нет», что соответствует правильному необнаружению. Если за счёт помехи принимается решение A2 - «сигнал есть», то говорят о ложной тревоге. Качественными показателями решений при отсут-
ствии сигнала |
являются |
условные вероятности ложной |
тревоги |
||||
F P( A* | A ) и правильного необнаружения F |
P( A* | A ) . Для взаимо- |
||||||
1 |
2 |
|
|
|
2 |
2 |
|
исключающих событий |
A* и |
A* при одном и том же условии A справедли- |
|||||
|
|
|
1 |
2 |
|
2 |
|
во соотношение F |
F |
1. |
|
|
|
|
|
В реальных обнаружителях обычно требуется обеспечить достаточно |
|||||||
высокую вероятность правильного обнаружения |
D 0, 9 |
0, 999 . |
Вероят- |
||||
ность ложной тревоги стремятся свести к величине порядка 10 3 и менее, поскольку ложная информация загружает систему обработки и может привести к нежелательным последствиям.
Если считать, что условие A1 соответствует наличию сигнала s1 (t) , а
39
условие A2 - сигнала s2 (t) , то при различении сигналов можно говорить о
принятии соответствующих решений A1* и A2* . Качественными показателями различения двух сигналов являются вероятность правильного приёма сигнала
s1 при условии A1 и вероятность ошибочного приёма сигнала s2 при условии |
|
A1 , т.е. p( A1* | A1 ) P(s1 | s2 ) и P( A2* | A1 ) P(s2 | s1 ) . |
Условная вероят- |
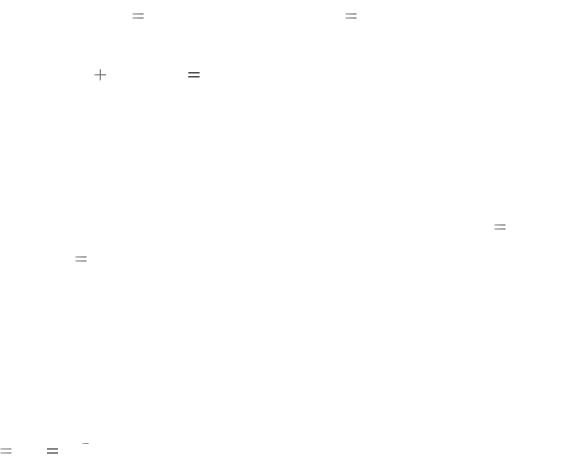
ность P(s2 | s1) характеризует ошибочную ситуацию. Очевидно, что |
|
P(s1 | s1) P(s2 | s1) 1 |
(2.1) |
Условную вероятность ошибочного приёма P(s2 | s1) |
обозначают через |
Pe1 .
При условии |
A2 |
(наличие сигнала s2 ) может быть принято либо пра- |
||||||
вильное решение A* , либо ошибочное решение A* |
, которые характеризуют- |
|||||||
|
|
|
2 |
1 |
|
|
|
|
ся соответствующими |
условными вероятностями |
P( A* | A ) |
P(s | s )и |
|||||
|
|
|
|
|
2 |
2 |
2 |
2 |
pP( A* | A ) |
P(s | s ). Условная вероятность ошибочного приёма в данном |
|||||||
1 |
2 |
1 |
2 |
|
|
|
|
|
случае обозначается через Pe2 . Для вероятностей P(s2 | s2 ) и P(s1 | s2 ) |
спра- |
|||||||
ведливо соотношение, аналогичное (2.1). |
|
|
|
|
||||
В системах передачи информации вероятности Pe1 и Pe2 используют для оценки качества приёма дискретных символов. Как правило, требования к качеству приёма сигналов s1 и s2 одинаковы, и стремятся снизить обе веро-
ятности: |
Pe1 и |
Pe2 и Pe2 . Обычно в РТС ПИ стараются обеспечивать |
|
P |
P |
10 3 |
и меньше. |
e1 |
e2 |
|
|
Система выдачи информации должна удовлетворять противоречивым требованиям. Например, при обнаружении в условиях действия помех необходимо обеспечить минимальную вероятность пропуска сигнала. Снижение этой вероятности сопряжено с возрастанием вероятности ложной тревоги. Чтобы обеспечить разумный компромисс, выбирают такое правило решения, при котором для совокупности всех возможных ситуаций приёма обеспечивались бы наилучшие результаты, т.е. правило решения должно быть оп-
тимальным в среднем, статистически. Для характеристики подобных противоречивых ситуаций вводят понятие среднего риска.
Рассмотрим возможные ситуации при различении или обнаружении сигналов:
1)( A1* , A1 ) - правильный приём сигнала s1 (правильное обнаружение);
2)( A2* , A1 ) - ошибочный приём сигнала s2 (пропуск сигнала);
3)( A1* , A2 ) - ошибочный приём сигнала s1 (ложная тревога);
4)( A2* , A2 ) - правильный приём сигнала s2 (правильное необнаруже-
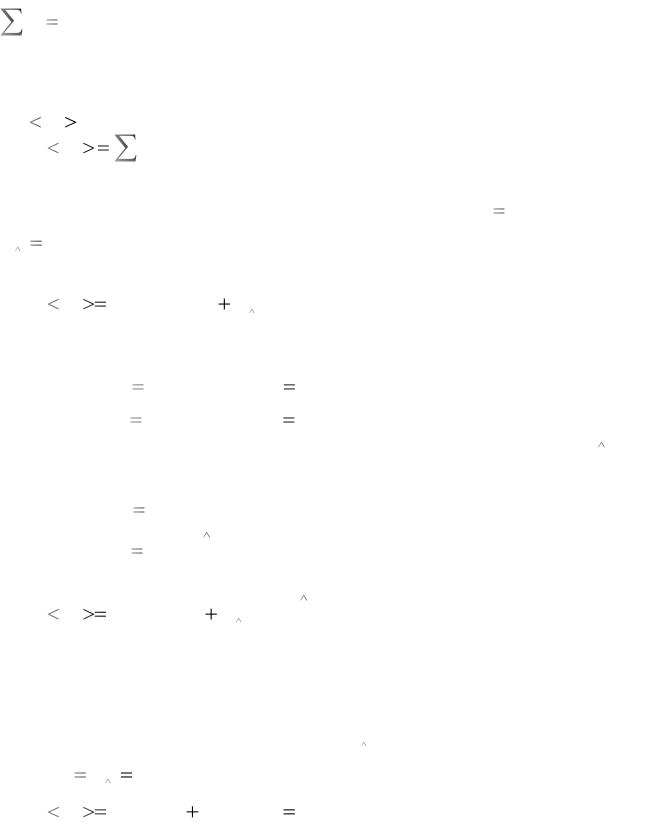
40
ние).
Каждая из ситуаций характеризуется своей вероятностью Pi , причём Pi 1. Поставим в соответствие каждой возможной ситуации некоторую
плату за ошибку, или риск Ri . Для ошибочных ситуаций этот риск больше,
а для безошибочных – меньше или равен нулю. В силу случайного характера ситуаций плата за ошибку является случайной. Средний риск (средняя пла-
та) |
R представляет математическое ожидание величины R : |
|||||
|
R |
|
Ri Pi , |
|
|
(2.2) |
|
где Ri |
- риск (плата) за i -ю ситуацию; Pi - вероятность i -ой ситуации. |
||||
|
Обозначим значение риска за ошибочные ситуации R |
R( A* , A ) и |
||||
|
|
|
|
|
F |
1 2 |
R |
R(A* , A ) и будем считать нулевой плату за безошибочные ситуации. |
|||||
D |
2 |
1 |
|
|
|
|
|
|
|
|
|
|
|
Тогда средний риск можно записать в виде |
|
|||||
|
R |
R P(A* , A ) |
R P(A* , A ) . |
(2.3) |
||
|
|
F |
1 2 |
D |
2 1 |
|
|
|
|
|
|
|
|
Вероятности, входящие в выражение (2.3), согласно теореме умножения вероятностей, можно выразить следующим образом:
P( A* , A ) |
P( A )P( A* |
|
A ) |
P( A )P |
; |
|
|
||||||
1 2 |
2 |
1 |
|
2 |
2 e2 |
|
P( A* , A ) |
P( A )P( A* | A ) |
P( A )P |
. |
(2.4) |
|
2 1 |
1 |
2 1 |
1 e1 |
|
|
В задачах обнаружения указанные вероятности определяются через D
и F :
P( A1* , A2 ) P( A2 )F ;
P( A* , A ) |
P( A ) D . |
(2.5) |
|
2 |
1 |
1 |
|
С учётом соотношений (2.3) и (2.5) запишем средний риск:
R RF P( A2 )F R P( A1 ) D . |
(2.6) |
D |
|
Из всех систем обнаружения наилучшей следует считать ту, которая обеспечивает наименьший средний риск. Таким образом, можно гово-
рить об обнаружителе, оптимальном по критерию минимума среднего рис-
ка. |
|
|
|
Для РТС ПИ плата за ошибки RF |
и R |
обычно одинакова. Если поло- |
|
|
|
D |
|
жить RF |
R 1, то из формулы (2.3) с учётом соотношений (2.4) следует |
||
|
D |
|
|
R |
P(A1 )Pe1 P(A2 )Pe2 Pe . |
|
(2.7) |
Здесь Pe - полная вероятность ошибочного приёма сигналов (вероят-
ность полной ошибки), а критерий минимума среднего риска сводится к критерию минимума вероятности полной ошибки. Этот критерий носит название