Материал: 1253
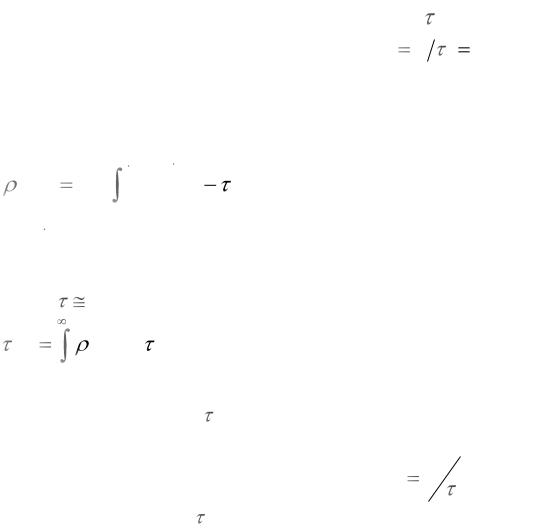
31
мощности, что существенно для повышения скрытности РТС. Расширение спектра достигается за счёт введения угловой модуляции несущей. Обычно используют дискретную фазовую или частотную модуляцию. При этом дли-
тельность элемента модулирующей последовательности |
э определяет ши- |
||
рину спектра сигнала. При фазовой манипуляции B T |
э |
N , где |
N - |
|
|
|
|
число элементов модулирующей (манипулирующей) последовательности, укладывающихся в пределах периода T сигнала.
Нормированная автокорреляционная функция (АКФ) сигнала опре-
деляется выражением
|
|
1 |
T |
|
S |
t |
|
S(t) S* (t )dt , |
|
Ec |
||||
|
|
0 |
где S* - комплексно-сопряжённая функция, соответствующая сигналу S t . Для сигналов с большой базой АКФ имеет выброс, локализованный в окрестности 0 , и время корреляции, определяемое формулой
кор |
c t |
d . |
0
Сложные сигналы с фазовой манипуляцией имеют время корреляции, равное длительности элемента э .
Наряду с непрерывными, в РТС используются импульсные сигналы.
Импульсные сигналы характеризуются скважностью q |
Tп |
, где |
Tп |
- пе- |
|
||||
|
|
и |
|
|
риод повторения импульсов; и - длительность импульса. Сообщения, |
пере- |
|||
даваемые в импульсных РТС ПИ, отражаются в изменениях параметров импульсного потока, в импульсных радиолокационных системах – в изменениях временного положения импульсной последовательности отражённых от цели сигналов.
Функционирование РТС сопровождается действием помех. Наиболее существенное влияние на выдачу информации в РТС оказывают следующие помехи: флуктуационные, обусловленные тепловыми и другими шумами РЭА, электромагнитными процессами в атмосфере, космическими источниками; непреднамеренные, обусловленные наличием в пространстве радиоволн, излучаемых передатчиками других (сторонних) радиосредств; преднамеренные или организованные, создаваемые другими средствами; промышленные и т.п. Указанные помехи входят в смесь с сигналом в качестве независимого слагаемого и называются аддитивными. Существуют также мультипликативные помехи, которые изменяют параметры сигнала и порождаются нестационарными явлениями в радиоканалах.
В зависимости от полосы частот, занимаемой спектром, различают уз-
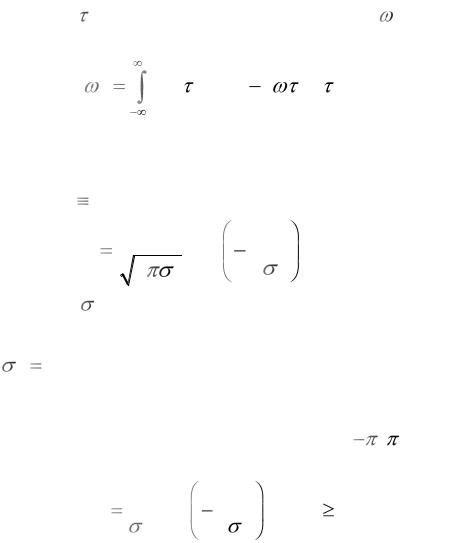
32
кополосные и широкополосные помехи. Узкополосные помехи можно представить квазигармоническим колебанием, аналогичным выражению (1.11). Широкополосные помехи имеют полосу спектра, значительно превышающую полосу сигнала РТС. По характеру действия различают непрерывные и импульсные помехи. Хаотические импульсные помехи (ХИП) имеют случайную амплитуду, длительность, период следования импульсов.
Для помех используют статистическое описание, включающее многомерные законы распределения. Часто достаточным является знание АКФ по-
мехи Rп |
или спектральной плотности Gп |
, которые связаны преобра- |
||
зованием Фурье: |
|
|
|
|
Gп |
Rп |
exp j |
d . |
(1.13) |
Соотношение относится к помехам, представляющим стационарные случайные процессы.
Для флуктуационных помех (шумов) распределение мгновенных значений n t n подчиняется гауссовскому закону:
w n
где
|
1 |
|
|
exp |
n2 |
, |
|
|
|
|
|
2 |
2 |
||
|
2 |
|
|||||
|
п |
|
|||||
|
|
|
п |
|
|||
п2 - дисперсия помех, равная средней мощности. При постоянной
спектральной плотности шума No в пределах полосы от 0 до F дисперсия
2N F .
пo
Шум, представляющий квазигармонический процесс с гауссовским законом распределения мгновенных значений, имеет равномерный закон рас-
пределения начальных фаз на интервале [ , ], а огибающая Uп t для фиксированного момента t подчиняется закону распределения Рэлея:
|
|
U |
п |
|
U 2 |
|
|
|
|
||
w U |
|
|
exp |
|
п |
|
, U |
|
0. |
(1.14) |
|
п |
|
2 |
2 |
|
2 |
п |
|||||
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|||
|
|
|
п |
|
|
п |
|
|
|
|
|
Требуемое статистическое описание помехи зависит от конкретной за-
дачи.
1.9Особенности задач оптимизации РТС
Сложность задач, решаемых современными РТС, разнообразие помеховой обстановки требуют разработки достаточно совершенных систем. Основой разработки таких систем могут служить методы оптимизации (синтеза), базирующиеся на последних достижениях статистической теории. В общем случае выделяются следующие этапы (уровни) синтеза: структурный, логи-
ческий, схемотехнический, конструкторский и технологический. На каж-
33
дом этапе формулируется основное противоречие, которое необходимо разрешить с учётом специфики этапа. Применительно к РТС основное противоречие формулируется следующим образом: создать систему, реализующую заданную совокупность функций при определённых показателях качества с учётом ограничений времени на разработку, производство и освоение системы, на уровень установленных затрат.
Этап структурного синтеза – наиболее важный, конечной целью его является разработка структурной схемы РТС, определение основных параметров устройств. Этот этап в настоящее время наименее формализован. Этапы логического и конструкторско-технологического проектирования РЭА доведены до формирования систем автоматизированного проектирования (САПР).
Общая задача синтеза РТС предусматривает выбор сигналов, обеспечивающих достижение требуемого результата, и оптимизацию устройств обработки (приёма) сигналов. Выбор сигналов имеет принципиальное значение, поскольку от их формы зависят многие показатели качества РТС. Для правильного выбора сигнала необходимо его математически описывать. Полнота математического описания, т.е. набор параметров, характеризующих наиболее существенные свойства сигнала, зависит от конкретной задачи, решаемой в процессе проектирования РТС. Исходными параметром сигнала, которые необходимо знать разработчику РТС, являются: длительность (период) T ; полоса частот F , занимаемых спектром; энергия E . Выбор наилучшего сигнала, обеспечивающего выполнение радиосистемой заданных функций, может осуществляться методом перебора. Это требует больших затрат времени. Вместе с тем регулярные методы синтеза сигналов разработаны ещё недостаточно полно и сводятся к определению наилучшей АКФ сигнала (к минимизации боковых остатков АКФ). В ряде случаев можно оптимизировать пару сигнал – фильтр. Отсутствие конструктивных критериев оптимизации затрудняет решение задач синтеза РТС в целом, включая совместный синтез сигнала (передатчика) и приёмника при заданных ограничениях и помеховых условиях.
Задача приёма сигналов состоит в наилучшем воспроизведении информации, заключённой в сигнале искажённом помехами. Оптимизация приёма сводится к следующему. По заранее известным (априорным) некоторым характеристикам передаваемого сигнала, канала и помех, зная их функциональное взаимодействие, необходимо получить оптимальное приёмное или решающее устройство, наилучшим образом воспроизводящее переданное сообщение. Точность и простота решения задачи зависят от объёма априорных сведений. При малом их объёме используют методы адаптивного приёма. Исходными при синтезе оптимального приёмника являются критерий оптимальности, выбираемый в соответствии с целевым содержанием задачи РТС, и математическая формулировка задачи оптимизации, учитывающая все априорные сведения и позволяющая решить её в соответствии с принятым критери-
ем. Конечная цель решения задачи синтеза: структура оптимального при-
ёмника (структурный синтез), вытекающая из полученного алгоритма обра-
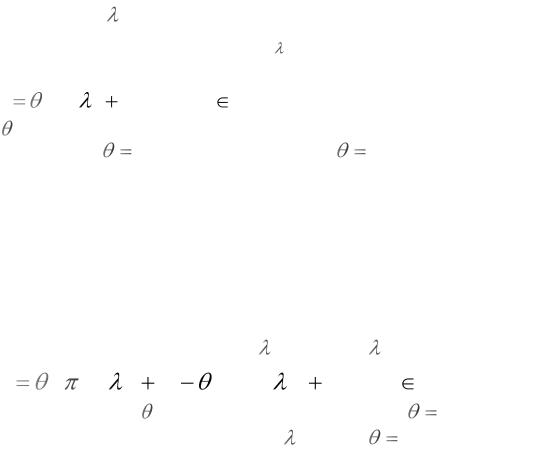
34
ботки принятого колебания; количественные оценки качества работы приёмника (количественный синтез), получаемые в соответствии с принятым критерием; чувствительность алгоритмов к отклонениям от априорных данных (условий приёма); практическая реализуемость приёмника на современной элементной базе.
Оптимальным или идеальным называют приёмник, для которого вызванные помехами искажения сообщения в определённом смысле минимальны. Критерии искажений зависят от назначения РТС. Оптимальный приёмник обеспечивает минимальные искажения при заданных условиях приёма и выбранном критерии. Минимальный уровень искажений при этом характеризует
потенциальную помехоустойчивость.
Из сравнения помехоустойчивости реальных приёмников с оптимальными выясняют степень технического совершенства и резервы улучшения реальных РТС. Сравнение помехоустойчивости приёма для различных видов сигналов позволяет осуществить выбор наилучших сигналов, которые обеспечивают наибольшую помехоустойчивость для данной РТС.
Основные задачи, решаемые при приёме сигналов в РТС, заключаются в следующем: оптимальное обнаружение и различения сигналов на фоне помех; оценка неизвестных параметров сигнала, действующего в смеси с помехой; разрешение нескольких сигналов; оптимальная фильтрация сообщений, содержащихся в принимаемых сигналах.
В задаче обнаружения сигнала неизвестен сам факт наличия или отсутствия сигнала S t, в принятом колебании r t . Сигнал представляет
известную функцию времени и параметров . Колебание r t представляется
в виде |
|
|
|
|
r t |
s t, |
n t , |
t [0,T ], |
(1.15) |
где - параметр обнаружения, случайная величина, принимающая од- |
||||
но из двух значений: |
0 (сигнал отсутствует), |
1 (сигнал присутству- |
||
ет). По принятой реализации r t |
на интервале [0,T ] требуется наилучшим |
|||
образом выработать решение о наличии или отсутствии сигнала в смеси r t .
На основе выбранного критерия (о критериях будет сказано подробно далее, в п. 2.1) должно быть определено оптимальное правило (алгоритм) обнаружения, построена структурная схема и оценены качественные показатели обнаружения.
В простейшей задаче различения сигналов предполагается наличие в смеси r t одного из двух сигналов s1 t, 1 или s2 t, 2 :
r |
t |
s1 t, 1 |
1 |
s2 |
t, 2 |
n t , t |
[0,T ], (1.16) |
Случайная величина |
принимает два значения: при |
1 с вероятно- |
|||||
стью p1 |
в смеси присутствует сигнал |
s1 t, |
1 ; при |
0 с вероятностью |
|||
|
|
|
|
|
35 |
|
p2 |
1 |
p1 в смеси присутствует сигнал s2 t, 2 |
. По принятой на интервале |
|||
[0,T ] реализации r t |
необходимо выработать оптимальное правило (алго- |
|||||
ритм) |
решения о присутствии сигнала s1 t, 1 |
или сигнала s2 t, 2 . В |
||||
частном случае, при s2 |
t, |
2 |
0 , задача сводиться к обнаружению сигнала |
|||
s1 t, |
1 . Различение двух сигналов – типичная задача для РТС ПИ. В более |
|||||
общем случае смесь r |
t |
представляет сумму помехи n t и одного из m |
||||
сигналов: s1 t, 1 ,…., sm |
t, |
m . При этом задача различения заключается в |
||||
принятии решения о том, какой из m сигналов находится в смеси r t ,
наблюдаемой на интервале [0,T ]. |
|
|
|
||||
|
В задаче оценки параметров сигнала считается, что один из парамет- |
||||||
ров |
i |
сигнала s |
t, |
является случайной величиной, априорная плотность |
|||
|
|
|
|
|
|
|
|
вероятности wpr |
i |
которого известна. Параметр |
i представляет один из |
||||
компонентов вектора |
{ 1 ,..., i ,..., n }. Задача |
оценки заключается в |
|||||
определении с минимальной погрешностью значения параметра |
i |
по приня- |
|||||
|
|
|
|
|
|
|
|
той на интервале [0,T ] реализации смеси r t . При зависимости сигнала от
нескольких случайных информационных параметров может возникнуть задача совместного их оценивания. На основе выработанных алгоритмов необходимо построить структурную схему оптимального измерителя параметров сигнала, определить точность оценивания.
|
Задача фильтрации сообщений |
возникает в случае, |
если сигнал |
s t, |
зависит от некоторого информационного параметра |
i , представля- |
|
ющего случайную функцию времени |
i (t) с известными статистическими |
||
характеристиками. На основании статистических характеристик помехи n(t) необходимо из принятой смеси r t выделить наилучшим образом функцию i (t), т.е. получить оценку i (t) реализации информационного параметра. При малом изменении процесса i (t) за время T задача фильтрации может
быть сведена к задаче оценки параметра. Задачи фильтрации типичны для большинства РТС, где необходимо выделение непрерывных сообщений или измерение меняющихся во времени параметров сигнала.
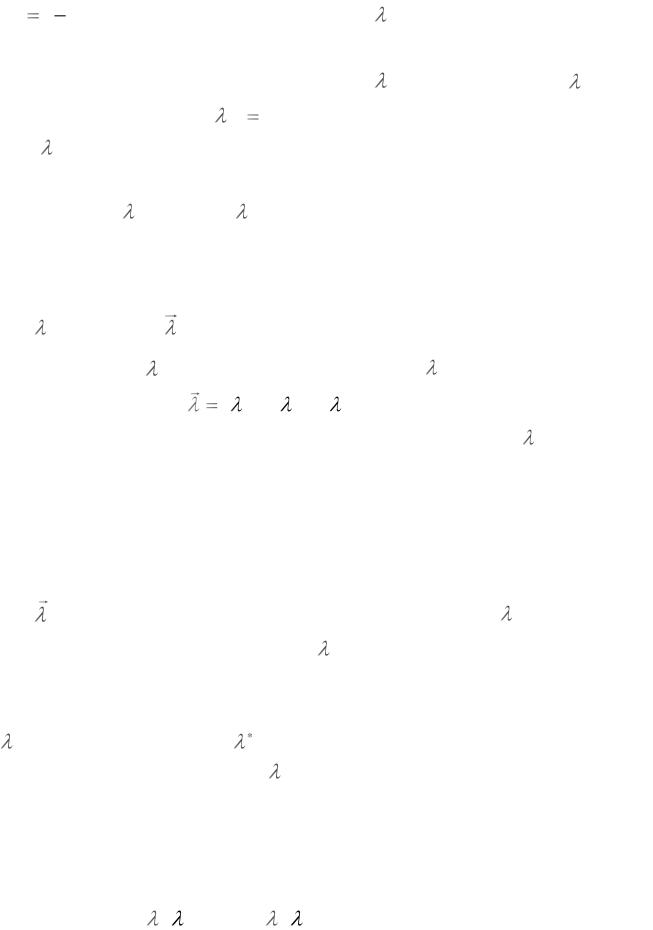
В простейших задачах разрешения сигналов предполагается, что смесь r t представляет сумму помехи n(t) и двух налагающихся, возмож-
но, сигналов s1 (t, 1, 2 ) и s2 (t, 1, 2 ) , зависящих, например, от двух пара-