Материал: 1253
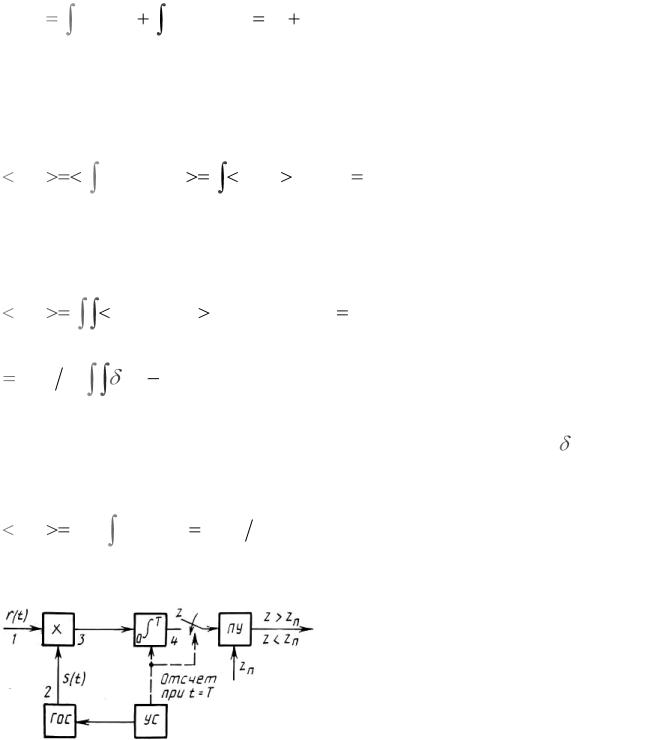
|
|
46 |
|
|
наличии в смеси r(t) |
сигнала и шума величину z(t) можно представить в |
|||
виде сумме: |
|
|
|
|
|
T |
T |
|
|
z(T ) |
s2 (t)dt |
n(t)s(t)dt E z |
сл |
. |
|
|
|
|
|
|
0 |
0 |
|
|
Второе слагаемое zсл представляет случайную величину. Её среднее значение равно нулю. Действительно, с учётом условия (1.26) имеем
|
T |
|
|
|
T |
|
|
|
|
|
zсл |
n(t)s(t)dt |
|
n(t) |
s(t)dt 0 . |
(2.23) |
|||||
|
0 |
|
|
|
0 |
|
|
|
|
|
Дисперсия случайной величины zсл |
определяется выражением |
|
||||||||
|
T T |
|
|
|
|
|
|
|
|
|
z |
2 |
n(t )n(t |
2 |
) s(t )s(t |
2 |
)dt dt |
2 |
|
||
|
сл |
1 |
|
1 |
|
1 |
|
|||
|
0 0 |
|
|
|
|
|
|
|
|
|
|
T T |
|
|
|
|
|
|
|
|
|
(N0 2) |
(t1 |
t2 )s(t1 )s(t2 )dt1dt2 . |
|
|
||||||
|
0 |
0 |
|
|
|
|
|
|
|
|
Здесь учтено, что автокорреляционная функция белого шума определяется - функции (1.25), получаем
z2 |
N0 |
T s2 (t )dt |
N |
E 2. |
(2.24) |
|
|||||
сл |
2 |
1 1 |
0 |
|
|
|
0 |
|
|
|
Рисунок 2.1 – Структурная схема оптимального обнаружителя.
47
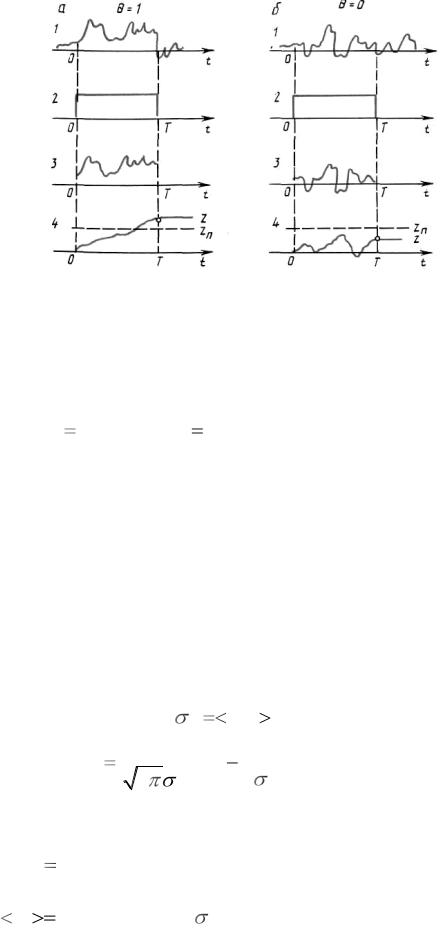
Рисунок 2.2 – Временные диаграммы напряжений в точках 1-4 оптимального обнаружителя.
Введём обозначение сигнал/шум q как отношение квадрата макси-
мального значения сигнальной составляющей напряжения на выходе интегратора к среднему квадрату случайной составляющей:
q E2  (N0 E
 2) 2E
 N0 .
Заметим, что отношение сигнал/шум на выходе интегратора опреде-
ляется энергией сигнала и спектральной плотностью шума. Оно не зависит от формы обнаруживаемого сигнала, если шум белый.
2.2.4 Качественные показатели оптимального обнаружителя
Определим вероятность правильного обнаружения и ложной тревоги. Для этого необходимо знать условные плотности вероятности напряжения z(T ), вырабатываемого интегратором при наличии и отсутствии сигнала в
смеси r(t) .
Поскольку шум n(t) гауссовский, то случайная величина z(T ) также имеет гауссовскую плотность вероятности с нулевым математическим ожи-
данием и дисперсией |
|
|
2 |
z2 |
: |
|
|
|||||||
|
|
|
|
|
|
|
|
|
z |
сл |
|
|
|
|
|
|
|
|
|
1 |
|
|
|
|
|
z2 |
|
||
w(z |
|
) |
|
|
|
|
|
exp( |
|
|
сл |
) . |
(2.25) |
|
сл |
|
|
|
|
|
2 |
2 |
|||||||
2 |
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
z |
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
z |
|
|||
При отсутствии сигнала в смеси r(t) |
условная плотность вероятности |
|||||||||||||
wп (z) |
совпадает с выражением (2.25), куда вместо zсл следует подставить |
|||||||||||||
z(T) |
z . |
При действии в смеси сигнала и шума случайная величина z(T ) |
||||||||||||
имеет |
гауссовскую плотность |
вероятности |
с математическим ожиданием |
|||||||||||
z |
E и дисперсией |
z2 : |
|
|
|
|
|
|||||||
48
w |
(z) |
|
1 |
|
exp( |
z(T ) |
E |
) . |
(2.26) |
|
|
|
|
|
|||||
с.п. |
|
|
2 |
|
|
2 |
2 |
|
|
|
|
|
z |
|
|
|
|||
|
|
|
|
|
|
z |
|
||
В соответствии с правилом обнаружения (2.22) условную вероятность ложной тревоги определим как вероятность превышения порога zп случайной величиной z , если на входе обнаружителя действует только шум:
F wп (z)dz . |
(2.27) |
zп
Условная вероятность правильного обнаружения определяется вероятностью превышения порога zп случайной величиной z , если на входе обнаружителя действуют сигнал и шум:
D wс.п. (z)dz . |
(2.28) |
zп |
|
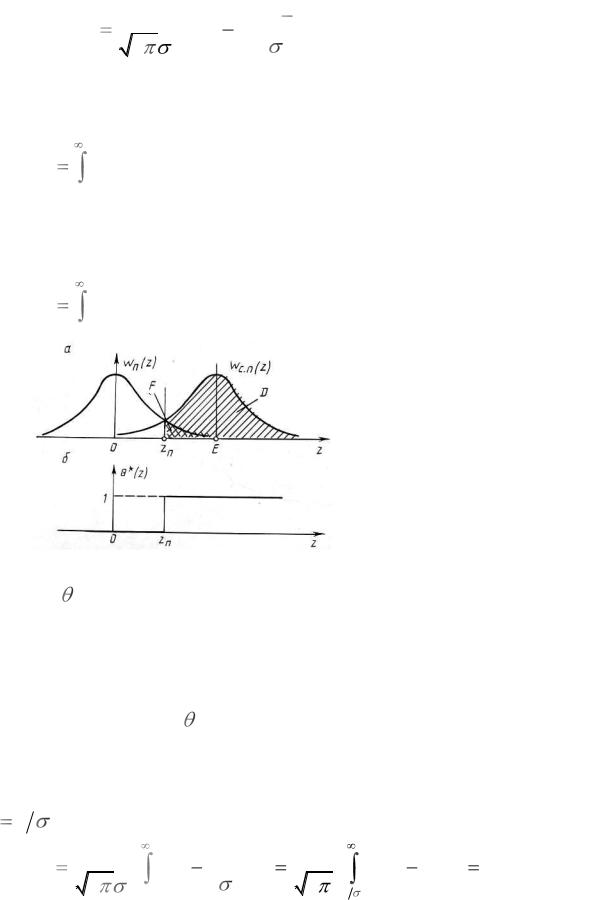
а – условные плотности вероятности wп (z) и wс.п. (z) ; б – решающая функция * (z).
Рисунок 2.3 – Графическое определение вероятности правильного обнаружения D и ложной тревоги F .
На рисунке 2.3 приведены кривые условных вероятностей wп (z) и
wс.п. (z) (а) и функция , соответствующая оптимальному решающему
правилу (б). Заштрихованные площади под кривыми численно равны вероятностям D и F . Для вычисления вероятности F воспользуемся формулой
(2.27) |
и, |
подставив |
в неё |
выражение |
wп (z) , после замены переменной |
|||||||||||||
t z |
z |
получим |
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
1 |
|
|
|
z2 |
1 |
|
|
|
t2 |
||||
|
F |
|
|
|
|
|
exp( |
|
|
)dz |
|
|
|
|
exp( |
|
)dt |
|
|
|
|
|
|
|
|
2 |
2 |
|
|
|
|
2 |
|||||
|
2 |
|
|
|
2 |
|
||||||||||||
|
|
|
|
|
|
z |
zп |
|
|
z |
|
|
|
zп z |
|
|
||
|
|
|
|
|
|
|
|
|
|
49 |
|
1 |
( |
zп |
) , |
|
|
|
|
||||
|
|
|
|
|
|||||||
|
|
|
|
|
z |
|
|
|
|
||
где |
|
|
|
|
|
|
|
|
|||
1 |
|
|
|
|
t2 |
|
|
||||
|
|
|
|
exp( |
|
)dt |
(x) |
(2.29) |
|||
|
|
|
|
2 |
|||||||
2 |
|||||||||||
|
|
|
|
|
|
|
|||||
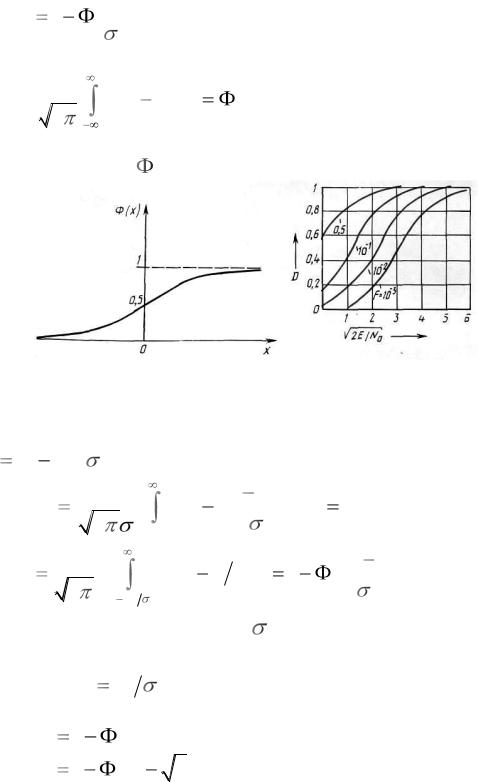
есть интеграл вероятности, таблицы которого приведены в справочниках. Вид функции (x) показан на рис. 2.4.
Рисунок 2.4 |
Рисунок 2.5 |
Вероятность правильного обнаружения вычисляется аналогично после подстановки в формулу (2.28) выражения (2.26) и замены переменной
t (z E) z :
D |
|
1 |
|
|
exp( |
(z E)2 |
)dz |
||
|
|
|
|
2 |
2 |
||||
2 |
z zп |
||||||||
|
|
|
|
||||||
|
|
|
|
|
z |
|
|||
1 |
|
|
exp( t 2 2)dt |
1 |
( |
zп E |
) . |
(2.30) |
||
|
|
|
|
|
|
|||||
2 |
|
|
||||||||
( zп |
E ) |
z |
|
|
z |
|
||||
|
|
|
|
|
|
|||||
Учитывая выражение для |
z2 [см. формулу (2.24)], можно в аргумент |
|||||||||
функции Ф в соотношении (2.30) ввести отношение сигнал/шум q . Обозна-
чим через hп |
zп z |
относительное значение порога. Тогда условные веро- |
||||
ятности F и D можно записать в следующем виде: |
|
|||||
F |
1 |
(hп ) ; |
|
|
|
(2.31) |
|
|
|
|
|
|
|
D |
1 |
(hп |
|
q ) . |
(2.32) |
|
Семейство зависимостей вероятности правильного обнаружения D от отношения сигнал/шум при фиксированных значениях вероятности ложной тревоги F называют характеристиками обнаружения. Кривые обнаружения детерминированного сигнала приведены на рисунке 2.5. По этим кривым можно определить пороговый сигнал (пороговое отношение сигнал/шум) – сигнал, который при данной вероятности ложной тревоги F можно обнару-
50
жить с требуемой вероятностью правильного обнаружения. Пороговый сиг-
нал в оптимальном приёмнике характеризуется энергией и не зависит от формы сигнала. На практики порог устанавливается по величине дисперсии
шума на выходе коррелятора |
z2 . По таблицам интеграла вероятности опре- |
|||||
деляют значение аргумента hп |
(относительного порога) при заданной вероят- |
|||||
ности ложной тревоги [см. формулу (2.31)]. При известной дисперсии |
2 |
|||||
z |
||||||
|
|
|
|
|
||
определяют порог z |
п |
h |
2 . |
|
|
|
|
п |
z |
|
|
||
На практике приём детерминированных сигналов, как правило, не встречается, поэтому приведённые результаты следует рассматривать как потенциальный предел, достижимый при обнаружении сигнала в белом шуме.
2.2.5 Согласованные фильтры в оптимальных обнаружителях
Значение z(T ) может быть получено не только с помощью корреляци-
онного приёмника, но также с помощью линейного фильтра, который назы-
вают согласованным (оптимальным фильтром).
Потребуем, чтобы линейный фильтр обеспечивал на своём выходе напряжение, пропорциональное значению корреляционного интеграла z(t3 )
при произвольном времени tз приход сигнала s(t tз ) . Запишем корреляционный интеграл в виде
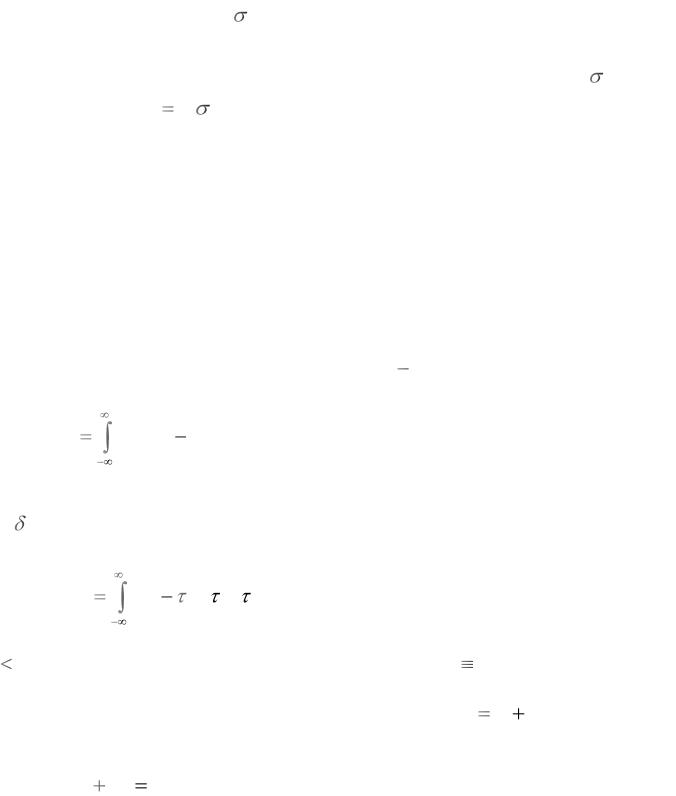
z(tз ) r(t)s(t tз )dt . (2.33)
Выражение (2.33) представляет интеграл свёртки, которую осуществляет линейный фильтр. Если импульсная реакция линейного фильтра (реакция
на -функцию) описывается функцией |
g(t) , то реакция фильтра на произ- |
|
вольное воздействие r(t) выражается следующим образом: |
||
uвых (t) |
g(t )r( )d . |
(2.34) |
Здесь необходимо учитывать, что для физически реализуемого фильтра при
t 0 импульсная реакция тождественно равна нулю: g(t) |
0. |
Для определения импульсной реакции согласованного фильтра потре- |
|
буем, чтобы напряжение на его выходе в момент времени t |
tз t0 (t0 - не- |
которая постоянная величина) с точностью до вещественного множителя C |
|
равнялось величине корреляционного интеграла: |
|
uвых (tз t0 ) C z(tз ) . |
(2.35) |
Это равенство означает, что на выходе согласованного фильтра должны последовательно во времени воспроизводится текущие значения корреляцион-