Материал: Вспомогательные аппаратные средства микроконтроллера
Минимизация энергопотребления в системах на основе МК
энергопотребление микроконтроллер генератор резонатор
Малый уровень энергопотребления является зачастую определяющим фактором при выборе способа реализации цифровой управляющей системы. Современные МК предоставляют пользователю большие возможности в плане экономии энергопотребления и имеют, как правило, следующие основные режимы работы:
- * активный режим (Run mode) - основной режим работы МК. В этом режиме МК исполняет рабочую программу, и все его ресурсы доступны. Потребляемая мощность имеет максимальное значение PRUN. Большинство современных МК выполнено по КМОП-технологии, поэтому мощность потребления в активном режиме сильно зависит от тактовой частоты;
- * режим ожидания (Wait mode, Idle mode или Halt mode). В этом режиме прекращает работу центральный процессор, но продолжают функционировать периферийные модули, которые контролируют состояние объекта управления. При необходимости сигналы от периферийных модулей переводят МК в активный режим, и рабочая программа формирует необходимые управляющие воздействия. Перевод МК из режима ожидания в рабочий режим осуществляется по прерываниям от внешних источников или периферийных модулей, либо при сбросе МК. В режиме ожидания мощность потребления МК PWAIT снижается по сравнению с активным режимом в 5…10 раз;
- * режим останова (Stop mode, Sleep mode или Power Down mode). В этом режиме прекращает работу как центральный процессор, так и большинство периферийных модулей. Переход МК из состояния останова в рабочий режим возможен, как правило, только по прерываниям от внешних источников или после подачи сигнала сброса. В режиме останова мощность потребления МК PSTOP снижается по сравнению с активным режимом примерно на три порядка и составляет единицы микроватт. Два последних режима называют режимами пониженного энергопотребления. Минимизация энергопотребления системы на МК достигается за счет оптимизации мощности потребления МК в активном режиме, а также использования режимов пониженного энергопотребления. При этом необходимо иметь в виду, что режимы ожидания и останова существенно отличаются временем перехода из режима пониженного энергопотребления в активный режим. Выход из режима ожидания обычно происходит в течение 3…5 периодов синхронизации МК, в то время как задержка выхода из режима останова составляет несколько тысяч периодов синхронизации. Кроме снижения динамики работы системы значительное время перехода в активный режим является причиной дополнительного расхода энергии.
Мощность потребления МК в активном режиме является одной из важнейших характеристик контроллера. Она в значительной степени зависит от напряжения питания МК и частоты тактирования.
В зависимости от диапазона питающих напряжений все МК можно разделить на три основные группы:
- * МК с напряжением питания 5,0 В±10%. Эти МК предназначены, как правило, для работы в составе устройств с питанием от промышленной или бытовой сети, имеют развитые функциональные возможности и высокий уровень энергопотребления.
- * МК с расширенным диапазоном напряжений питания: от 2,0…3,0 В до 5,0-7,0 В. МК данной группы могут работать в составе устройств как с сетевым, так и с автономным питанием.
- * МК с пониженным напряжением питания: от 1,8 до 3 В. Эти МК предназначены для работы в устройствах с автономным питанием и обеспечивают экономный расход энергии элементов питания.
Зависимость тока потребления от напряжения питания МК почти прямо пропорциональная. Поэтому снижение напряжения питания весьма существенно понижает мощность потребления МК. Необходимо, однако, иметь в виду, что для многих типов МК с понижением напряжения питания уменьшается максимально допустимая частота тактирования, то есть выигрыш в потребляемой мощности сопровождается снижением производительности системы.
Большинство современных МК выполнено по технологии КМОП, поэтому мощность потребления в активном режиме PRUN практически прямо пропорциональна тактовой частоте. Поэтому, выбирая частоту тактового генератора, не следует стремиться к предельно высокому быстродействию МК в задачах, которые этого не требуют. Часто определяющим фактором оказывается разрешающая способность измерителей или формирователей временных интервалов на основе таймера или скорость передачи данных по последовательному каналу.
В большинстве современных МК используется статическая КМОП - технология, поэтому они способны работать при сколь угодно низких тактовых частотах вплоть до нулевых. В справочных данных при этом указывается, что минимальная частота тактирования равна dc (direct current). Это означает, что возможно использование МК в пошаговом режиме, например, для отладки. Мощность потребления МК при низких частотах тактирования обычно отражает значение тока потребления при fosc = 32768 Гц (часовой кварцевый резонатор).
Тактовые генераторы МК
Современные МК содержат встроенные тактовые генераторы, которые требуют минимального числа внешних времязадающих элементов. На практике используются три основных способа определения тактовой частоты генератора: с помощью кварцевого резонатора, керамического резонатора и внешней RС-цепи.
Типовая схема подключения кварцевого или керамического резонатора приведена на рис.
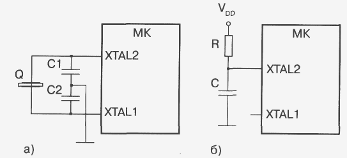
Тактирование с использованием кварцевого или керамического резонаторов (а) и с использованием RC-цепи (б)
Кварцевый или керамический резонатор Q подключается к выводам XTAL1 и XTAL2, которые обычно представляют собой вход и выход инвертирующего усилителя. Номиналы конденсаторов С1 и С2 определяются производителем МК для конкретной частоты резонатора. Иногда требуется включить резистор порядка нескольких мегаом между выводами XTAL1 и XTAL2 для стабильной работы генератора.
Использование кварцевого резонатора позволяет обеспечить высокую точность и стабильность тактовой частоты (разброс частот кварцевого резонатора обычно составляет менее 0,01%). Такой уровень точности требуется для обеспечения точного хода часов реального времени или организации интерфейса с другими устройствами. Основными недостатками кварцевого резонатора являются его низкая механическая прочность (высокая хрупкость) и относительно высокая стоимость.
При менее жестких требованиях к стабильности тактовой частоты возможно использование более стойких к ударной нагрузке керамических резонаторов. Многие керамические резонаторы имеют встроенные конденсаторы, что позволяет уменьшить количество внешних подключаемых элементов с трех до одного. Керамические резонаторы имеют разброс частот порядка нескольких десятых долей процента (обычно около 0,5%).
Самым дешевым способом задания тактовой частоты МК является использование внешней RC-цепи. Внешняя RС-цепь не обеспечивает высокой точности задания тактовой частоты (разброс частот может доходить до десятков процентов). Это неприемлемо для многих приложений, где требуется точный подсчет времени. Однако имеется масса практических задач, где точность задания тактовой частоты не имеет большого значения.
Зависимость тактовой частоты МК от номиналов RС-цепи зависит от конкретной реализации внутреннего генератора и приводится в руководстве по применению контроллера.
Практически все МК допускают работу от внешнего источника тактового сигнала, который подключается ко входу XTAL1 внутреннего усилителя. При помощи внешнего тактового генератора можно задать любую тактовую частоту МК (в пределах рабочего диапазона) и обеспечить синхронную работу нескольких устройств.
Некоторые современные МК содержат встроенные RС или кольцевые генераторы, которые позволяют контроллеру работать без внешних цепей синхронизации. Работа внутреннего генератора обычно разрешается путем программирования соответствующего бита регистра конфигурации МК.
В большинстве моделей МК частота времязадающего элемента (резонатора или RС-цепи) и частота тактирования fBUS жестко связаны коэффициентом деления встроенного делителя частоты. Поэтому изменение частоты программным путем не представляется возможным. Однако ряд последних семейств МК (например, НС08 фирмы Motorola) имеют в своем составе схему тактирования, основанную на принципе синтезатора частоты с контуром фазовой автоподстройки (PLL - phase loop lock). Такая схема работает как умножитель частоты и позволяет задавать тактовую частоту с помощью низкочастотного кварцевого резонатора, что снижает уровень электромагнитного излучения МК. Коэффициенты деления контура PLL могут быть изменены программным путем, что позволяет снизить тактовую частоту (и, соответственно, потребляемую мощность) в промежутки времени, когда высокое быстродействие не требуется.
В некоторых МК семейства AVR фирмы Atmel тактовая частота контроллера, задаваемая внутренней RС-цепью, также может изменяться программными средствами.
Аппаратные средства обеспечения надежной работы МК
Прикладная программа, записанная в память программ МК, должна обеспечивать его надежную работу при любых комбинациях входных сигналов. Однако в результате электромагнитных помех, колебаний напряжения питания и других внешних факторов предусмотренный разработчиком ход выполнения программы может быть нарушен. С целью обеспечения надежного запуска, контроля работы МК и восстановления работоспособности системы в отсутствие оператора все современные МК снабжаются аппаратными средствами обеспечения надежной работы. К ним относятся:
- * схема формирования сигнала сброса МК;
- * модуль мониторинга напряжения питания;
- * сторожевой таймер.
Схема формирования сигнала сброса МК
При включении напряжения питания МК должен начать выполнять описанную в памяти программу работы. На этапе нарастания напряжения питания МК принудительно переводится в начальное состояние, которое называют состоянием сброса. При этом устанавливаются в исходное состояние внутренние магистрали МК, сигналы управления и регистры специальных функций. Последние определяют начальное состояние периферийных модулей МК, которое чаще всего по умолчанию неактивно.
С целью обеспечения надежного запуска от любых источников питания с различной динамикой нарастания напряжения большинство современных МК содержат встроенный детектор напряжения питания (схема Power-On-Reset - РОR), который формирует сигнал сброса при нарастании напряжения питания. В частности, входящий в состав МК семейства PIC16 таймер установления питания (PWRT) начинает отсчет времени после того, как напряжение питания пересекло уровень около 1,2…1,8 В. По истечении выдержки около 72 мс считается, что напряжение достигло номинала.
Сразу после выхода из состояния сброса МК выполняет следующие действия:
- * запускает генератор синхронизации МК. Для стабилизации частоты тактирования внутренними средствами формируется задержка времени;
- * считывает энергонезависимые регистры конфигурации в соответствующие регистры ОЗУ (если необходимо);
- * загружает в счетчик команд адрес начала рабочей программы;
- * производит выборку первой программы из памяти программ и приступает к выполнению программы.
Адрес ячейки памяти, в которой хранится код первой исполняемой команды, называют вектором начального запуска или вектором сброса. В некоторых МК этот адрес однозначно определен и приведен в техническом описании. Про такие МК говорят, что они имеют фиксированный вектор сброса. В других МК вектор сброса может быть произвольно определен пользователем. На этапе программирования МК необходимый вектор начального запуска записывается в ячейки с фиксированными адресами, и при выходе МК из сброса автоматически загружается в счетчик команд. О таких МК говорят, что они имеют загружаемый вектор сброса. Загружаемый вектор сброса имеют все 8-разрядные МК фирмы Motorola, выполненные по структуре с единым адресным пространством команд и данных.