Материал: Устройства локации и навигации
Задачи определения трех групп навигационных параметров
навигационный электромагнитный радиолокатор навигация
Как РНС, так и РЛС решают задачи определения трех групп навигационных параметров (НП) облучаемых объектов: дальности, угловых координат, относительной скорости движения. Решение этих задач, как правило, будет тем более точным, чем острее удается получить диаграмму направленности антенны, то есть, чем выше будет частота излучаемых и принимаемых антенной колебаний. Поэтому повышение частоты СВЧ-волн обычно является одной из наиболее актуальных проблем.
Простейшая навигационная задача, состоящая в определении местоположения судна на плоскости по известным расстояниям до двух радионавигационных точек (РНТ) и известным координатам этих точек, решается путем определения места пересечения двух окружностей с центрами в РНТ и радиусами, равными расстоянию от РНТ до судна. Большинство радионавигационных задач является тем или иным усложненным и объемным вариантом этой простейшей задачи, причем число РНТ может при этом варьироваться в больших пределах. Таким образом, РНТ является необходимой частью РНС, использующих основной, так называемый позиционный метод радионавигации. В конце прошлого столетия получили широкое распространение сетевые спутниковые радионавигационные системы (ССРНС), с помощью которых решается большинство задач радионавигационного обслуживания летательных аппаратов и судов.
Обычно ССРНС содержит до 24 навигацинных искусственных спутников Земли (НИСЗ), так что над горизонтом потребителям доступны от 5 до 11 НИСЗ, из которых выбирается рабочее созвездие, состоящее из четырех НИСЗ (один в зените и три над горизонтом, на значительном расстоянии один от другого), а затем определяются их навигационные параметры и решается навигационная задача.
Таким образом, определение навигационных параметров является основной задачей РЛС и РНС, в том числе и при использовании НИСЗ.
Рассмотрим основные методы решения этой задачи. Определение дальности может осуществляться амплитудными, частотными и фазовыми методами.
Амплитудные методы основаны на определении времени распространения t3 модулированных радиоволн до объекта и обратно путем регистрации моментов характерных изменений параметров излученных и принимаемых сигналов. При этом может использоваться импульсная модуляция СВЧ, внутриимпульсная линейная частотная модуляция (ВЛчм), фазовая модуляция и манипуляция (ФМ), причем в случае оптимальной обработки принятых сигналов с ВЛЧМ и ФМ удается повысить разрешающую способность РЛС.
Для типовой схемы амплитудной импульсной РЛС (рис. 11) дальность определяется выражением
r = 0,5ct3,
где c - скорость света.
Следует отметить, что в приемнике такой РЛС (состоящем из смесителя, УПЧ и собственно детектора) весьма перспективным является использование асинхронного детектора, который реализует метод приема, по ряду показателей, превосходящий супергетеродинный.
Амплитудные методы могут применяться и при непрерывном излучении, а амплитуда при этом может модулироваться, например, шумоподобным сигналом (такие системы, требующие сравнительно малой мощности передатчика, используются в радиовзрывателях). На рис. 17 показана схема такого дальномера, в котором время задержки tз, создаваемое линией задержки, может плавно меняться.
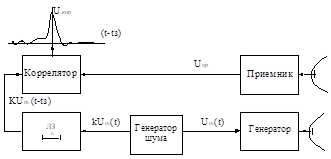
Рис. 17
Когда tз подобрано так, что tз = , на экране индикатора наблюдается всплеск напряжений Uи.
Частотные дальномеры используют периодическую линейную частотную модуляцию непрерывных колебаний, когда зависимости частоты f излученных и принятых после отражения колебаний от времени имеет вид, показанный на рис. 18, б.
Метод основан на принципе измерения частоты биений колебаний зондирующего и эхо-сигналов. В таких системах зондирующий сигнал представляет собой непрерывный ЧМ-сигнал. Наиболее распространенные законы модуляции частоты - синусоидальный и пилообразный (см. рис. 18, б). Схема такого дальномера изображена на рис. 18, а.
Простые расчеты показывают, что для случая
<< Тм и fр >> fм = 1/Тм
дальность r равна r = cfpTм/(4fм), (15)
при однозначной дальности rодн = сТм/8, так, что измерив анализатором частоты величину fp, можно определить дальность. Частотные дальномеры нашли применение в системах ближней радиолокации.
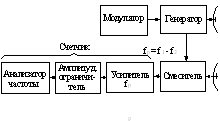
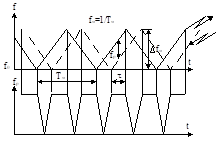
а б
Рис. 18
Простейшее фазовое дальномерное устройство состоит из передатчика с антенной и приемника, сигнал от которого совместно с сигналом от передатчика поступают на фазовый детектор, имеющий на выходе индикатор сдвига фаз, зависящий от дальности.
Метод определения дальности основан на том, что разность фаз зондирующего и эхо-сигнала пропорционален времени запаздывания. Такие системы используются в РНС, где объект наблюдения, как правило, имеет на борту ретранслятор, дающий фиксированный сдвиг фаз.
Этот метод дает наименьшую инструментальную (аппаратную) погрешность измерения r = 0,25/, но с его помощью можно измерить дальность только до одной цели. Поэтому чаще используются фазовые дальномеры, в которых непрерывные СВЧ-колебания модулируются низкой частотой и фазовый детектор фиксирует получившийся сдвиг фазы огибающей у отраженного сигнала. При этом устраняется неоднозначность в определении дальности, которая присуща предыдущему типу дальномеров.
Для определения дальности положим, что излучается сигнал u1(t)=A1cos(0t + ), а эхо-сигнал соответственно u2(t) = A2cos[0(t + +) + + ], где изменение фазы колебания при отражении. Сравнивая в ФД эти два сигнала, имеем = 0 + , откуда время задержки = ( )/0 и, следовательно
r = 0,5 ( ) с/0, (16)
так как в общем случае может принимать значения = 2k + , где k = 0, 1, 2,…, а разность фаз, измеряемая схемой оценки дальности. Неоднозначность по k и изменение при отражении вносят ошибку в измерение дальности, которая устраняется в двухчастотном методе, когда имеется два измерения
1 = 2k + 1 = 2r 1/c + 1;
2 = 2n + 2 = 2r 2/c + 2.
Считая равными частоты 1 = 2 и величины k = n, 1 = 2, разность набега фаз определится как
=2r(2 1)/c. (17)
Последнее выражение однозначно определяет дальность до цели
r = c/2, (18)
где = (2 1) = 2с/, откуда и имеем записанное выше равенство r= 0,25 /, при этом шкалу измерителя можно просто отградуировать непосредственно в единицах дальности.
Из сказанного выше следует, что наиболее перспективным в радиолокации считается двухчастотный фазовый дальномер, схема которого приведена на рис. 19.
Дальномер состоит из 2-х генераторов СВЧ, работающих в непрерывном режиме на частотах f1 и f2, колебания которых суммируются и поступают в антенну, а с другой стороны из смесителя 2 разностная частота (f1 f2) поступает на один из входов фазового детектора. На второй вход этого детектора попадает та же разностная частота со смесителя приемника, полученная за счет усиления в приемниках колебаний на частотах f1 и f2, отраженных от облучаемого объекта. На выход фазового детектора поступает напряжение, пропорциональное разности фаз между обеими промежуточными частотами, которая определяется дальностью до объекта.
Такие системы используются и в РНС, где объект наблюдения, как правило, имеет на борту ретранслятор, дающий фиксированный сдвиг фазы.
Необходимо добавить, что при определении дальности до подвижной цели следует учитывать влияние частоты Доплера на измерение дальности. Чем больше радиальная составляющая скорости цели Vr, тем на большую дальность переместится цель за время запаздывания ответного сигнала . Тогда с учетом радиальной составляющей Vr дальность определится r = (c - Vr)/2, если Vr << c, то ясно, что им можно пренебречь.
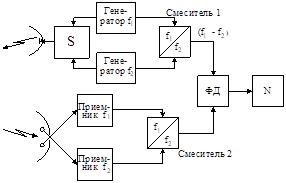
Рис. 19
Обычно дальномеры строятся так, что они имеют устройства автоматического сопровождения по дальности.
Одной из важных разновидностей дальномерных систем являются системы, в которых устройство должно срабатывать лишь при достижении РЛС, излучающей СВЧ-колебания, определенного малого расстояния до объекта облучения, соизмеримого с длиной волны СВЧ (системы посадки, стыковки космических кораблей и др.). Такие системы, как известно, называются системами ближней радиолокации (БРЛС).
Наряду с обычными гетеродинными методами приема широкое применение нашел автодинный прием, когда автогенератор передатчика одновременно выполняет функцию приемника отраженного сигнала, который в случае БРЛС по мощности может достигать заметной доли от мощности сигнала передатчика и который воздействует на передатчик либо как внешний синхронизующий сигнал (режим захватывания), либо как асинхронный сигнал на частоте, близкой к частоте генерации (режим биений). В последнем случае автогенератор работает как асинхронный детектор с самонакачкой, то есть как смеситель с нулевой промежуточной частотой, в котором функцию гетеродина выполняет сам передатчик.
Пеленгационные устройства
Отыскание угловых координат объекта основано на приеме от радиомаяка «окрашенного сигнала», параметры которого позволяют судить о направлении распространения волны, либо на использовании направленных антенн, в частности фазированных антенных решеток (ФАР). В последнем случае, простейшее угломерное (пеленгационное) устройство содержит антенну, приемник и измеритель, позволяющий определять угловые координаты источника по положению антенны. В случае использования ФАР такие измерения проводит специальный вычислительный комплекс.
В более сложных РЛС и РНС используются две или даже четыре антенны, усиленные сигналы от которых позволяют путем их сравнения или обработки фазовым детектором точнее определять пеленг. Обычно системы РЛС и РНС снабжаются также и системами автоматического сопровождения по угловым координатам, для чего используется вариация направленности антенн.
Измерение скорости полета одного объекта относительно другого основано на определении доплеровского сдвига частоты f0 сигнала, отраженного от летящего объекта, причем, если радиальная скорость направлена в сторону наблюдателя, то fдоп = 2f0Vr/c, в противном случае fдоп = 2f0Vr/c. Вторую составляющую скорости, угловую, определяют по скорости изменения угловых координат летящего объекта. На этом же принципе основано доплеровское измерение путевой скорости летательного аппарата и угла его сноса за счет ветра, причем для таких измерений используются три измерителя доплеровских частот, узкие лучи антенн которых направлены к земле.
Выделение, с целью последующего измерения частоты fдоп, осуществляется либо с помощью обычного смесителя, на вход которого подаются излучаемая антенной частота f0 и принимаемая (f + +fдоп), либо с помощью двух смесителей, на первый из которых подаются (f0 fпр) и (f0 + fдоп), а на второй fпр и после усиления полученная от первого смесителя частота (fпр + fдоп). Второй способ дает большую чувствительность, чем первый, в связи с тем, что смесители на частоте fдоп имеют большой уровень шума.
Измерители низких частот fдоп обычно содержат ФНЧ, амплитудный ограничитель, формирователь стандартных импульсов, выдающий импульсы в каждый момент перехода синусоидального напряжения через ноль (например, снизу вверх), и счетчик этих импульсов. Однако такие способы измерения скорости, основанные на определении fдоп непрерывно излучаемых и принимаемых сигналов, имеют в целом низкую чувствительность из-за частичного попадания на вход приемника излучаемых колебаний, которые действуют как дополнительный шум. Поэтому большее распространение получил метод измерения скорости при импульсных излучениях, характерной особенностью которого является необходимость строгой когерентности. Последняя достигается за счет фазирования гетеродина приемника с частотой генерации передатчика либо использованием многокаскадного передатчика, задающий генератор которого играет роль источника когерентного напряжения. Последний вариант импульсной когерентности РЛС показан на схеме рис. 20.