Материал: Устройства локации и навигации
Определяя направление антенны, можно получить информацию об угловых координатах цели, что позволяет разместить отраженный сигнал на экране ЭЛТ должным образом и определить координаты цели.
Графики, поясняющие импульсный метод работы РЛС, имеют вид, приведенный на рис. 12.
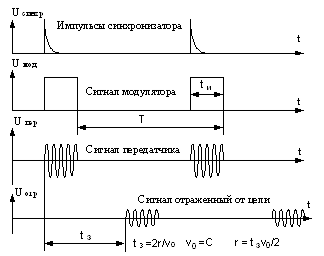
Рис. 12
В зависимости от назначения РЛС или РНС применяются различные типы индикаторов и виды разверток. В одномерных индикаторах дальности чаще всего применяются линейная (горизонтальная, вертикальная либо логарифмическая рис. 13, а) или кольцевая развертки, реже спиральная (рис. 13, б).
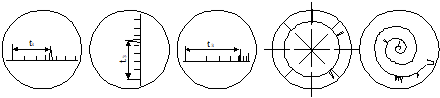
a б
Рис. 13
В одномерных индикаторах обычно используется амплитудная отметка цели, которая позволяет судить не только о моменте прихода отраженного сигнала (т.е. о расстоянии до цели), но и об интенсивности отраженного сигнала и его форме.
В двухмерных индикаторах «дальность - угол» (азимут или угол места) луч перемещается одновременно в двух взаимно перпендикулярных направлениях (рис. 14).
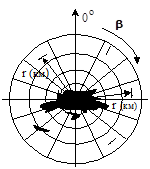
Рис. 14
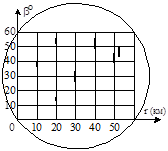
Перемещение луча в одном направлении является функцией времени и используется для определения дальности. Перемещение луча в другом направлении характеризуется изменением угловой координаты. Применяются две распространенные системы координат для определения положения точки на плоскости: полярная и прямоугольная. Для определения положения цели на экране плоского индикатора применяются соответственно два типа развертки: радиальная - круговая и прямоугольная растровая.
Радиально-круговая развертка используется в индикаторах кругового обзора для одновременного определения дальности и азимута цели (вращение линии развертки синхронизируется с поворотом антенны по азимуту). За один оборот антенны линия развертки образует на экране круг. Электронный луч, перемещающийся вдоль линии развертки (от центра к периферии), последовательно обегает все точки поверхности экрана.
При прямоугольной растровой развертке положение цели на экране определяется в прямоугольной системе координат (на экране типа азимут - дальность отмечены сигналы, отраженные от воздушных целей в просматриваемом секторе 60О). Движение пятна на экране индикатора вдоль строки в некотором масштабе соответствует дальности до цели (r, км), а движение по вертикали - положению антенны относительно базиса РЛС (сканирование - угол ).
Сочетание устройств отображения информации с устройствами обработки привело к созданию знаковых индикаторов (рис. 15), на которых изображение целей на местности осуществляется не яркостными отметками, а миниатюрной буквенно-цифровой матрицей, содержащей извлеченную информацию о свойствах цели и расположенной в соответствующих местах экрана.
Задачей упомянутых устройств обработки информации является получение наиболее точных и достоверных оценок информационных параметров выходных сигналов приемного устройства в условиях присутствия помех.
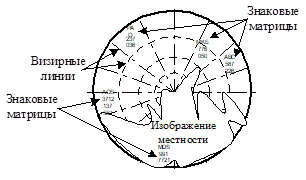
Рис. 15
Различают разомкнутые и замкнутые устройства обработки информации.
Разомкнутые - применяются для одновременной обработки информации, содержащейся во многих сигналах, например информации о многих целях, полученной с помощью РЛС, ведущей обзор пространства, или информации о многих величинах, передаваемой с помощью радиотелеметрических линий.
Замкнутые - применяются для непрерывного измерения (оценки) текущего значения информационного параметра, когда он является функцией времени, например для автоматического слежения за координатой движущейся цели, которое осуществляется аналоговым следящим приводом, иногда довольно мощным (например, при слежении за угловой координатой цели путем соответствующего поворота оси антенны).
Различают, кроме того, первичную и вторичную обработку радиолокационной информации.
Задачей первичной обработки является определение текущих значений координат целей, для чего в устройстве первичной обработки производится обнаружение сигнала на фоне помех и оценка значений его информационных параметров.
Вторичная обработка информации позволяет оценить параметры движения цели (составляющие скорости) и, производя соответствующую фильтрацию входного случайного процесса (которым является зависящая от времени смесь сигнала с шумом), определить траекторию и экстраполировать ее положение в следующие моменты времени.
Блок-схема, приведенная на рис. 11, представляет собой простейший вариант РЛС, где отсутствуют: устройства автоматической регулировки приемника при перестройке передатчика (АПЧ), схемы АРУ, схемы, уменьшающие влияние соседних РЛС или паразитных сигналов, схемы выделения движущихся целей и неподвижных объектов (СДЦ селекторы движения целей) и устройства, обеспечивающие автоматическое сопровождение антенной движущейся цели.
Применяемые в РЛС и РНС СВЧ-диапазона остронаправленные, чаще всего зеркальные, рупорные, линзовые антенны или ФАР, представляют собой сложную и точную механическую конструкцию. Сканирование диаграммы направленности осуществляется за счет механического движения всей антенны, облучения части зеркала или линзы либо электронным управлением фазой (ФАР).
Расстояние до цели, или дальность (расстояние и дальность в РЛ используются как термины-синонимы, хотя в артиллерии дальность это горизонтальная проекция расстояния) могут иметь различный смысл. Когда речь идет о воздушных целях, иногда используют термин «наклонная дальность» для определения расстояния от РЛС до цели (термин «горизонтальная дальность» обозначает проекцию наклонной дальности на поверхность Земли), последняя определяется измерением времени прохождения импульса от цели и обратно.
Так как электромагнитная энергия распространяется со скоростью света (с = 8·108 м/с), то дальность r равна
R = 0,5ct. (5)
Следует помнить, что распространение сигнала в течение 1 мкс в прямом и обратном направлениях соответствует расстоянию 150 м (что составляет 0,08095 морской мили, или 0,093226 сухопутной мили). За единицу дальности в Европе принят 1 км (в США, Англии и др. сухопутная миля, равная 1 609 м, на море морская миля, равная 1 853 м).
После излучения РЛС зондирующего импульса должен пройти промежуток времени, достаточный для того, чтобы до излучения следующего импульса отраженные сигналы вернулись и были обнаружены. Поэтому частота повторения зондирующих импульсов определяется наибольшей предполагаемой дальностью цели. При слишком высокой частоте повторения импульсов отраженные от нескольких целей сигналы могут прийти после излучения следующего импульса, вследствие чего появится неоднозначность в измерении дальности (такие сигналы, приходящие после передачи следующего импульса, называются двузначными или неоднозначными). Величина дальности, за пределами которой цель определяется двузначными отраженными сигналами, называется максимальной однозначно измеряемой дальностью или просто максимальной однозначной дальностью, равной
rодн = 0,5с/fп, (6)
где fп - частота повторения импульсов (имп/с). На рис. 16 приведен в логарифмическом масштабе график зависимости rодн = f(fп), построенный по приведенному уравнению.
Большинство РЛС излучают импульсно-модулированные колебания, но существуют и другие виды модуляции, которые можно использовать при обнаружении цели и определении местоположения.
В РЛС, работающей в режиме немодулированных непрерывных колебаний, для обнаружения движущихся целей используется эффект Доплера, благодаря которому происходит сдвиг частоты отраженного движущейся целью сигнала на величину
fд = 2Vr/, (7)
где fд доплеровская частота, Vr радиальная скорость цели (Vr = =Vcos) относительно РЛС, м/с; длина волны, соответствующая несущей частоте, м (при Vr = 1 м/с и длине волны 1 м получим доплеровское смещение частоты 2 Гц).
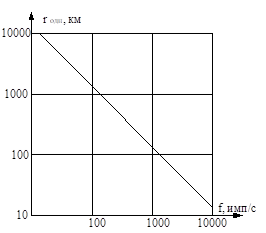
Рис. 16
Если мощность РЛС в схеме на рис. 11 обозначить через Pt, то для изотропной антенны мощность на единицу площади (Sпад), перпендикулярную направлению распространения, можно записать как
Sпад = 0,25Pt/r2. (8)
Используя направленную антенну с коэффициентом усиления Gt (мера увеличения мощности, излучаемой в направлении цели, по сравнению с мощностью, излучаемой изотропной антенной), получим в такое же количество раз возрастание Sпад:
SпадG = 0,25PtGt/r2. (9)
Подставляя значение SпадG в Sотр = 0,25цSпад/r2, получим величину плотности потока мощности, переизлученную в направлении РЛС антенны в виде
Sотр = цPtGt/(4r2)2. (10)
Учитывая, что антенна РЛС улавливает часть мощности отраженного сигнала, получим, при значении эффективной площади антенны Аt мощность отраженного сигнала на входе радиолокатора
Pr = цP0GtAt/(4r2)2. (11)
Это выражение представляет собой основной вид уравнения дальности радиолокации.
Согласно теории антенн, взаимосвязь между коэффициентом усиления антенны (G) и эффективной площадью (А) определяется для приемной (r) и передающей (t) антенн выражениями:
Gr = 4Ar/2; Gt = 4At/2. (12)
Поскольку в РЛС передающая антенна обычно используется и в режиме приема, то на основании теоремы взаимности имеем: Gr = Gt = = G, At = Ar = Ae. При этом выражение для дальности принимает вид
Pr = цPtA2e/42r4 или Pr = цPtG22/(4)3r4. (13)
Учитывая полученные выражения, максимальная дальность радиолокационного обнаружения (расстояние, за пределами которого цель не может быть найдена, или другими словами, при этой дальности Rмакс мощность принятого отраженного сигнала Рr равна мощности минимально обнаруживаемого сигнала Sмин, называемого пороговым сигналом)
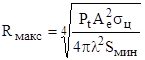
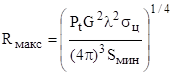
, или . (14)
Выражения (14) представляют собой две формы записи уравнения дальности радиолокации. Полученные упрощенные варианты уравнения дальности не учитывают ряд важных факторов, влияющих на Rмакс и поэтому неадекватно описывают характеристики реальных РЛС.
Пример. Пусть тракт радиосвязи характеризуется Р = 10 Вт,
Gm = 100 (или 20 дБ), A = 1 м2,ц = 100 м2,
= 0,1 м, S мин = 1012 Вт, антенны направлены друг на друга.
Получаем Rмакс = 10 000 км.
На практике обычно оказывается, что Rмакс отличаются от рассчитанных по приведенным формулам (Rмакс экспер < Rмакс теор). Однако при наличии аномального распространения (положительной рефракции ЭМВ) возможно Rмакс экспер >> Rмакс теор.