Дипломная (вкр): Построение нагрузочной диаграммы, выбор мощности двигателя и проверка на нагрев
Мc1=2523/0,95=2,7 кН-м=1806×0,95=1715 Н-м
Определяем среднеквадратический
статический момент:
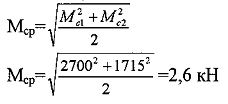
2. Построение нагрузочной диаграммы
.1 Построение диаграммы, выбор
мощности двигателя и проверка на нагрев
Построение нагрузочной диаграммы осуществляем исходя из скорости двигателя и момента на валу.
Число качаний кристаллизатора устанавливаем минимальное 20 кач/мин, максимальное 230 об/мин.
Статический момент на валу двигателя Мср=2,6 кНгМ.
Строим тахограмму работы двигателя и нагрузочную
диаграмму.
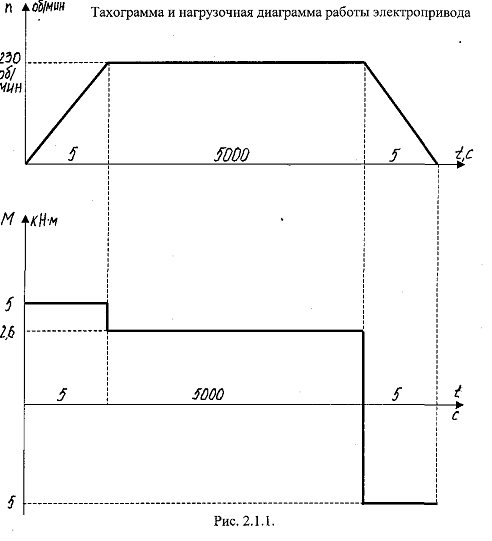
Рис. 2.1.1
Выбор двигателя осуществляется исходя из нагрузочной диаграммы и тахограммы работы.
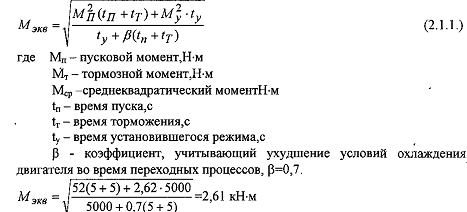
В соответствии с нагрузочной диаграммой
определяем эквивалентный момент:
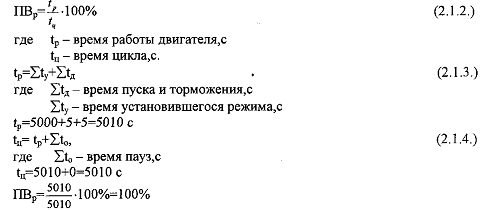
Определяем продолжительность включения:
Для выбора двигателя эквивалентный момент
пересчитывается на стандартную ближайшую продолжительность включения:
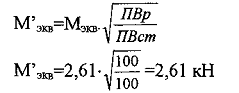
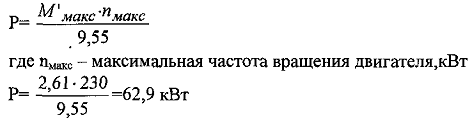
Определяем мощность двигателя исходя из
максимальной частоты вращения двигателя:
Учитывая, что двигатель питается от тиристорного
преобразователя, расчетную мощность увеличиваем на 20%
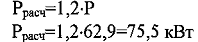
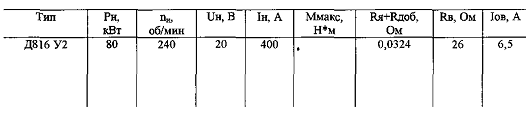
Производим выбор двигателя с ближайшей большей
мощностью и с ближайшей скоростью.[6],стр.398.
Таблица 2.1.1 - Каталожные данные двигателя
Определяем номинальную скорость двигателя:
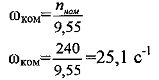
Определяем постоянную двигателя по э.д.с., Вб
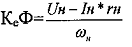
где rн - полное сопротивление якоря, Ом
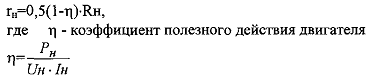
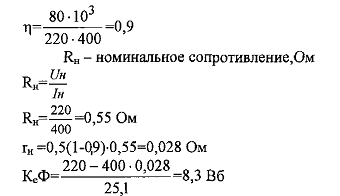
Определяем номинальный момент двигателя:
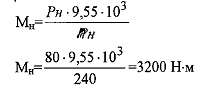
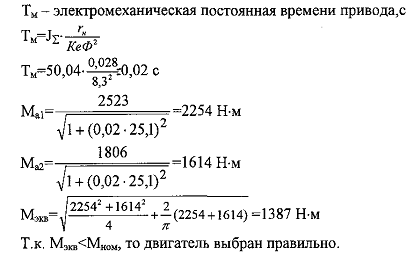
Выбранный двигатель проверяем по нагреву. Проверка двигателя по нагреву производится по эквивалентному среднеквадратичному моменту.
Определяем эквивалентный среднеквадратичный
момент:
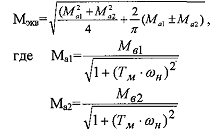
2.2 Выбор основного силового
оборудования
Выбор тиристорного преобразователя
Определяем номинальный момент
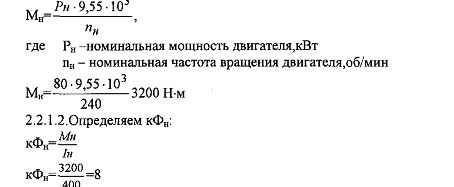
Делим все моменты нагрузочной диаграммы на кФн:
Таблица 2.2.1
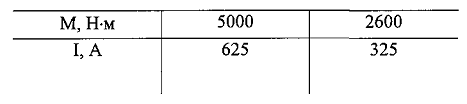
Выбор тиристорного преобразователя
осуществляется исходя из следующих По полученным данным строим нагрузочную
диаграмму токов:
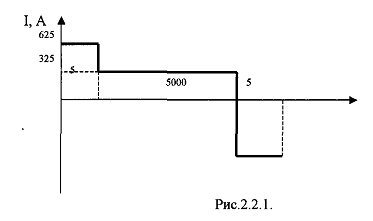
Рис. 2.2.1 - Нагрузочная диаграмма токов
В соответствии с диаграммой токов определяем
среднеквадратичный ток:
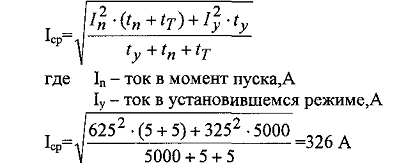
По полученным данным производим выбор преобразователя;
Выбираем преобразователь КТЭ-500/230 -
112-12-ухл 4.[2],стр.14,табл.1.4.
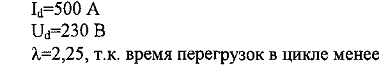
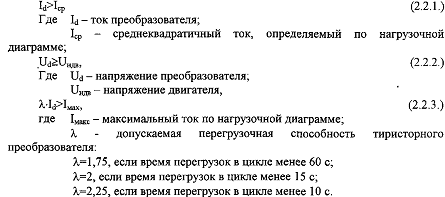
Осуществляем правильность выбора преобразователя
исходя из условий проверки
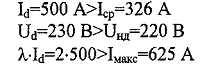
Поскольку все условия проверки выполняют, то преобразователь выбран правильно.
Выбор питающего трансформатора
Выбор питающего трансформатора сводится к определению мощности, первичного и вторичного напряжения и числа фаз трансформатора.
Определяем максимальное значение выпрямленного
напряжения:
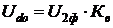 , (2.2.7.)
где U2ф - фазное напряжение
вторичной обмотки трансформатора, которое определяется по таблице 2.2.2.
Таблица 2.2.2
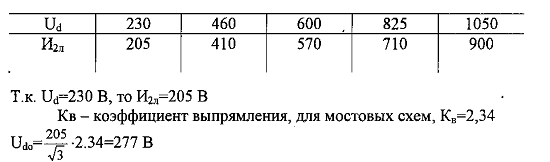
Определяем мощность трансформатора:
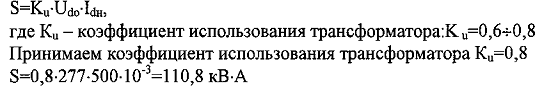
Определяем первичное напряжение трансформатора: Поскольку мощность трансформатора меньше 250 кВ×А, то принимаем первичное напряжение трансформатора равным 380 В.
По каталогу выбираем
трансформатор.[2],стр.274,табл.8.7.
Таблица 2.2.3 - Каталожные данные трансформатора
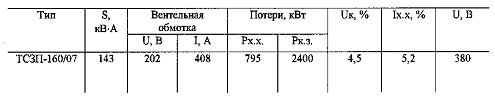
Поскольку вторичное напряжение трансформатора на 205, а 202 В, то осуществляем пересчет.
Определяем максимальное значение выпрямленного
напряжения:
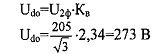
Определяем мощность трансформатора:
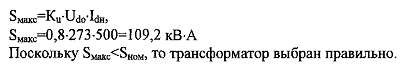
Выбор реактора
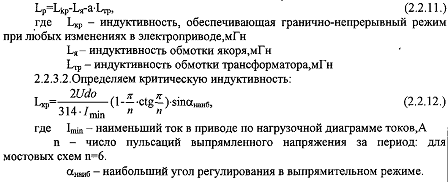
Выбор реактора осуществляется исходя из исключения режимов прерывистых токов при максимальных углах регулирования. Для выбора реактора необходимо определить его индуктивность.
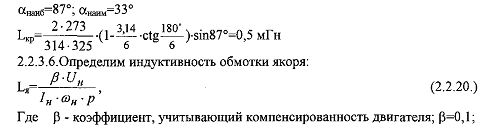
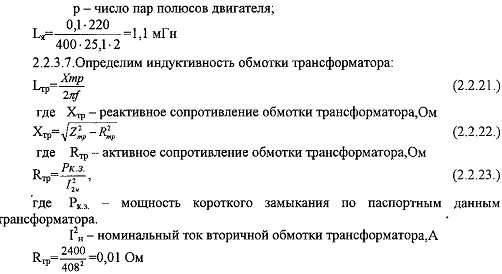
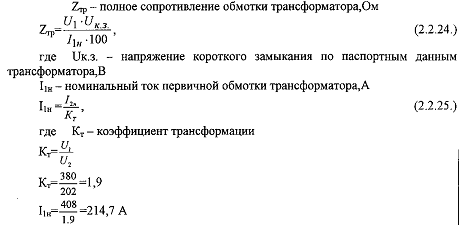
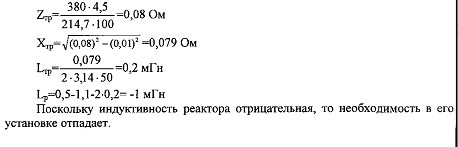
Определим индуктивность реактора:
Для определения наибольшего и
наименьшего углов регулирования определяем величины напряжений при минимальной
и максимальной скоростях вращения, а затем строим регулировочную характеристику
преобразователя .
Определяем номинальную, максимальную
и минимальную скорости вращения двигателя:
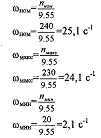
Определяем величины напряжений, соответствующие
минимальной и максимальной скорости вращения двигателя:
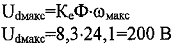
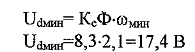
Учитывая недоиспользованность преобразователя по
напряжению, для обеспечения возможности форсировки при переходных процессах для
определения наименьшего угла управления принимают напряжение выше максимального
на 10-15%
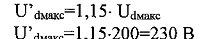
Строим регулировочную характеристику преобразователя
исходя из следующего выражения:
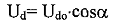
Таблица 2.2.4
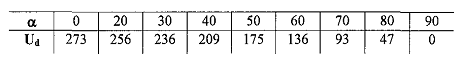
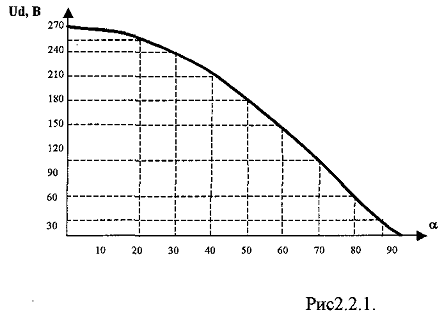
Рис. 2.2.1 - Регулировочная характеристика
преобразователя
Отложив минимальное и максимальное значение
выпрямленного напряжения, определим наибольший и наименьший угол управления:
2.3 Выбор САР. Краткая
характеристика блоков
Поскольку привод качания кристаллизатора не требует регулировки скорости двигателя выше номинальной, то выбираем двухконтурную однозонную систему регулирования.
Внешним контуром является контур регулирования скорости, который предназначен для формирования переходных процессов в механической части электропривода и стабилизации скорости в установившемся режиме. Контур регулирования скорости имеет подчиненный контур регулирования тока, предназначенный для формирования переходных' процессов в якорной цепи двигателя, а также стабилизации тока якоря в установившемся режиме. Помимо этого в САР входит контур стабилизации тока возбуждения. Система регулирования скорости вращения (напряжения, ЭДС) со ступенчатым заданием скорости предназначена для управления скоростью до номинальной реверсивного и нереверсивного электропривода постоянного тока воздействием по якорной цепи двигателя.
Система автоматического регулирования осуществляет контроль и регулирование скорости вращения двигателя, скорость нарастания тока якоря двигателя, его регулирование и стабилизацию.
Система регулирования относится к системам регулирования координат с последовательной коррекцией и состоит из нескольких контуров, подчинённых последовательно один другому. На входе каждого из регуляторов сравниваются сигналы заданного и действительного значений регулируемого параметра, а выходной сигнал каждого из них является заданием для последующего регулятора.
Включение привода в работу осуществляется
нажатием кнопки пуск, которая находится на панели управления у оператора. При
этом подается напряжение на ячейку ступенчатого задания скорости САР, с которой
снимается определённое напряжение и поступает на ячейку гальванической развязки.
Далее сигнал поступает на задатчик интенсивности, который преобразует
ступенчатый сигнал в плавно нарастающий, чем обеспечивается плавное нарастание
скорости и ограничение величины пускового тока.
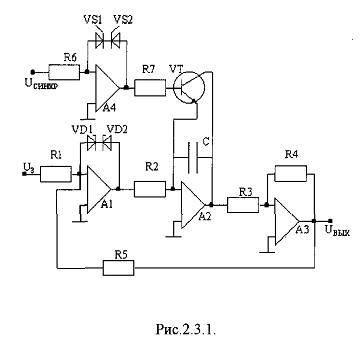
Рис. 2.3.1 - Схема задатчика интенсивности с
генератором синусоидальной развертки
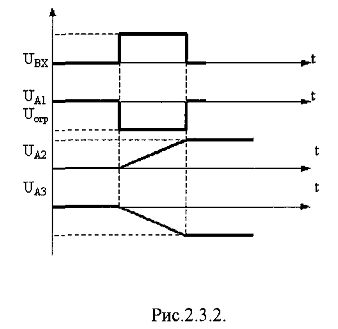
Рис. 2.3.2 - Переходные характеристики
регуляторов задатчика интенсивности
Напряжение задания поступает на компаратор А1, где сравнивается с сигналом отрицательной обратной связи поступающим с выхода задатчика интенсивности. Максимальное выходное напряжение компаратора А1 определится установленным напряжением ограничения, вне зависимости от величины входного сигнала. Постоянный сигнал с компаратора преобразуется интегратором А2 в плавно
нарастающий. Инвертор АЗ изменяет фазу выходного
сигнала на 180°, для согласования знака напряжения обратной связи. Переходные
характеристики регуляторов задатчика интенсивности приведены на рисунке 2.3.3.
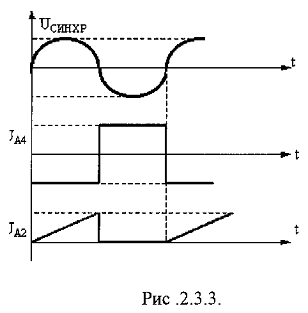
Рис. 2.3.3 - Переходные характеристики регуляторов
задатчика интенсивности
От задатчика интенсивности напряжение поступает на регулятор скорости РС, где сравнивается с сигналом обратной связи поступающим с тахогенератора ОМ.
Напряжение с тахогенератора снимается на делитель напряжения. Величина этого напряжения, через потенциальную развязку и сопротивление КЛО, согласуется с напряжением, поступающим с задатчика интенсивности.
Пропорциональный инвертор регулятора скорости
изменяет фазу входного сигнала на противоположную усиливая входной сигнал до
требуемого. Далее сигнал поступает на регулятор тока.
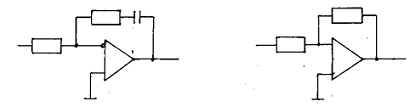
Рис. 2.3.4 - Переходные характеристики
регулятора тока
Регулятор тока пропорционально-интегральный, то есть он преобразует ступенчатый сигнал в плавно нарастающий усиливая его до установленного. Здесь сигнал с регулятора скорости сравнивается с сигналом обратной связи, поступающим с датчика тока.
Датчик тока представляет собой шунт, включенный в электрическую цепь последовательно с якорем двигателя, с которого снимается напряжение. Шунт связан с регулятором тока через потенциальную развязку и сопротивление К13.
Элементы системы автоматического регулирования имеют ограничения по напряжению, для предотвращения превышения выходного напряжения. Напряжение ограничения устанавливается при помощи стабилитронов
.4 Статический расчет САР
Расчет обратной связи по току, ограничения регулятора скорости
Расчет САР начинают с внутренних контуров по определению коэффициентов датчиков, ограничений регуляторов и величин включаемых резисторов. Расчетная схема САР представлена на рис 2.4.1.
Исходя из максимального тока привода выбираем
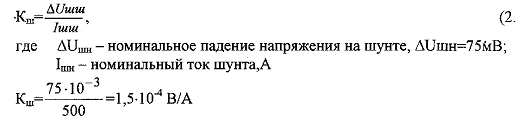
шунт ШС - 75 на 500 А и определяем его коэффициент:
Принимаем желаемое выходное напряжение датчика
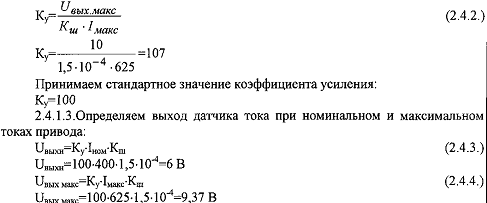
тока при максимальном токе привода равным 10 В и определяем коэффициент
усиления датчика тока:
Учитывая, что двигатель и преобразователь не
доиспользованы по току, ток ограничения принимаем на 20% выше максимального
тока привода:
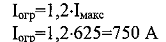
Увеличиваем выход датчика тока при максимальном
токе привода на 20%:
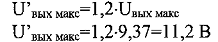
Поскольку выход датчика тока превышает 10 В, то
принимаем К=20 кОм, а R считаем по пропорции:
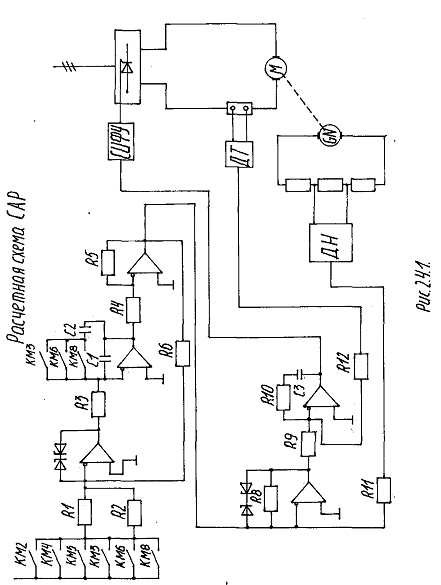
Рис. 2.4.1
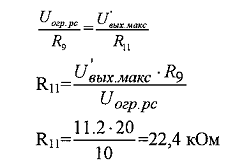
Принимаем стандартное большее сопротивление R=24
кОм и пересчитываем напряжение ограничения регулятора скорости:
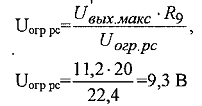
Напряжение ограничения регулятора скорости принимаем равным 9,3 В.
Расчет узла обратной связи по скорости, определение выхода задатчика интенсивности
Выбираем токогенератор типа ТП - 212 с nном
тг=240 об/мин,
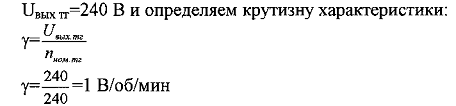
Определяем выходное напряжение токогенератора
при максимальной и минимальной частоте вращения двигателя:
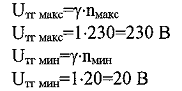
Приняв выходное напряжение датчика напряжения
равным 8 В определяем сопротивление делителя.
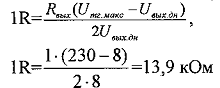
Принимаем ближайшее большее сопротивление 1R=15
кОм и определяем выходное напряжение при максимальной и минимальной частоте
вращения двигателя:
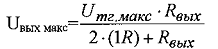
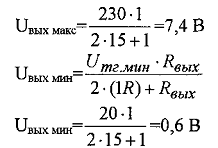
Учитывая, что напряжение задания составляет 24
В, определяем сопротивления ячейки ступенчатого задания скорости:
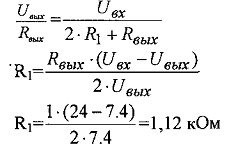
Принимаем ближайшее большее сопротивление, R=1,2
кОм, и определяем входное напряжение задатчика интенсивности:
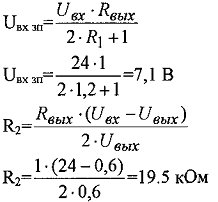
Принимаем ближайшее большее сопротивление, R=20
кОм, и определяем входное напряжение задатчика интенсивности:
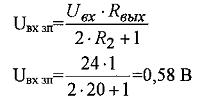
Расчет параметров задатчика интенсивности