Материал: Плясов Лабораторныы практикум Мекханика твердого тела 2015
Нажатием клавиши СБРОС вызывается сброс измерений и гене- рируется сигнал на разрешение нового измерения.
Нажатием клавиши СТОП вызывают генерирование сигнала разрешения на окончание процесса измерения.
Ручка 13 РЕГУЛЯТОР СКОРОСТИ. Вращением этой ручки по часовой стрелке включают напряжение питания электродвигателя. Этой же ручкой осуществляется плавная регулировка скорости вращения ротора электродвигателя.
Для работы 1.22а
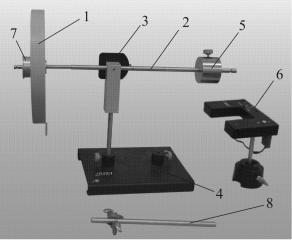
Установка, используемая в работе для изучения свойств гиро- скопа, представлена на рис. 1.22.4.
Рис.1.22.4
Гироскоп представляет собой массивный диск 1, закрепленный на оси 2 (см. рис. 1.22.4). Ось 2 вместе с двумя другими осями об- разуют карданов подвес 3, установленный на массивную опору 4. Для того чтобы сделать гироскоп свободным, т.е. уравновесить массивный диск – ротор, используется противовес 5. Положение противовеса устанавливается на покоящемся гироскопе так, чтобы его собственная ось 2 была расположена горизонтально, и в даль- нейшем не меняется.
126
Для измерения времени в установке используется фотодатчик с электронным секундомером 6.
Для создания внешней силы, действующей на свободный гиро- скоп и приводящей к его прецессии, используется груз, который можно подвешивать в специально сделанную выемку на том конце оси гироскопа 2, на котором установлен противовес 5 (см. рис. 1.22.4).
Чтобы раскрутить гироскоп, в установке используется шнур, ко- торый наматывается на блок 7, находящийся на внешней стороне ротора. Запуск гироскопа осуществляется путем быстрого выдер- гивания шнура одной рукой, при зафиксированной другой рукой оси гироскопа.
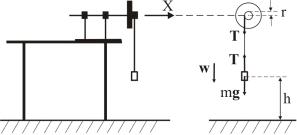
В первом задании настоящей работы для определения момента инерции ротора гироскопа его собственную ось необходимо стаци- онарно зафиксировать. Для этого в установке используются стер- жень и зажим 8. Стержень устанавливается в свободное гнездо массивной опоры 4 и к его верхнему концу с помощью зажима прикрепляется ось гироскопа 2. В итоге гироскоп с закрепленной осью выглядит так, как показано на рис. 1.22.5, а. Для приведения диска гироскопа во вращение в первом задании на блок ротора наматывается шнур, к концу которого подвешивается груз.
а |
б |
Рис. 1.22.5
Подробно рассмотрим динамику такой системы. Первоначально груз находится на высоте h над полом и покоится (рис. 1.22.5, б). Затем его отпускают, и он начинает двигаться вниз с некоторым ускорением w. При этом диск гироскопа начинает вращаться во- круг своей оси OX с некоторым угловым ускорением βx.
127
На груз действуют две силы ния шнура T (см. рис. 1.22.5, б). пользуем второй закон Ньютона
– сила тяжести mg и сила натяже- Для описания движения груза ис- в проекции на вертикальную ось:
mw = mg − T . |
(1.22.10) |
Момент силы натяжения шнура, действующей на блок относи- тельно центра блока, направлен вдоль оси OX и равен N = T·r, где r – радиус блока ротора, на который намотан шнур. Поэтому про- екция уравнения вращательного движения ротора (1.22.1) на ось OX с учетом (1.22.4) принимает вид
I βx = Tr . |
(1.22.11) |
Дополним эти два уравнения движения уравнением связи угло-
вого ускорения ротора и линейного ускорения груза: |
|
w = rβx |
(1.22.12) |
Тогда, решая систему уравнений (1.22.10)–(1.22.12), получим выражение для ускорения движения груза:
w = |
|
g |
|
. |
(1.22.13) |
|
|
|
|||
|
+ I |
|
|||
1 |
2 |
|
|
||
|
|
mr |
|
|
|
Так как груз движется равноускоренно из состояния покоя, то он пройдет расстояние h за время t, причем h = wt2/2. Используя (1.22.13), получим зависимость квадрата времени движения груза от высоты h:
t2 = h |
2 |
(1 + I |
|
2 ). |
(1.22.14) |
|
g |
mr |
|||||
|
|
|
|
Таким образом, зависимость квадрата времени от высоты – ли- нейная, т.е. t2 = kh , где угловой коэффициент прямой k определя-
ется выражением |
|
|
|
|
||
k = |
2 |
(1 + I |
|
2 ). |
(1.22.15) |
|
g |
mr |
|||||
|
|
|
|
|||
Поэтому для определения момента инерции гироскопа относи- тельно собственной оси необходимо измерить зависимость време- ни движения груза от высоты h, построить график t2(h), рассчитать угловой коэффициент полученной прямой, и по нему, используя (1.22.15), вычислить момент инерции.
Погрешность массы используемых в работе грузов m = 0,05 г. В качестве погрешности величины h следует взять соответствую- щую погрешность отсчета по линейке.
128
ПРАВИЛА ТЕХНИКИ БЕЗОПАСНОСТИ
Для работы 1.22
1.Ротор гироскопа вращается с очень большой скоростью. При работе гироскопа не допускайте попадания посторонних предметов под защитный кожух.
2.Резко не поворачивать ручку регулировки скорости вращения гироскопа. После изменения скорости подождите, пока гироскоп раскрутится, и только затем производите дальнейшее изменение скорости.
Для работы 1.22а
1.Во время движения гироскопа не допускайте, чтобы на его пути находились посторонние предметы.
2.Располагайте опору светового барьера так, чтобы гироскоп при своем движении не задевал ее.
3.Перед запуском гироскопа в первом задании убедитесь, что его ось тщательно закреплена.
4.Перед запуском гироскопа во втором и третьем задании убе- дитесь, что противовес прочно закреплен на его оси.
5.При запуске гироскопа во втором и третьем задании одной рукой дергайте за шнур, а другой крепко держите ось. И только после того как шнур отсоединился от ротора, отпускайте ось без толчка.
6.При запуске гироскопа не прилагайте излишних усилий к его оси, чтобы не погнуть ее!
ЗАДАНИЯ
Для работы 1.22
Задание 1. Исследование зависимости угловой скорости прецессии гироскопа от момента внешних сил
1. Убедитесь, что установка выровнена горизонтально (по уров- ню, имеющемуся на диске с делениями, закрепленном снизу крон-
129
штейна 3). В противном случае отрегулируйте установку винтами ножек основания 8.
2.Убедитесь, что потенциометр регулировки скорости выклю- чен (его ручка 13 повернута против часовой стрелки до упора).
3.Передвигая груз 6 вдоль рычага, уравновесить гироскоп. Ры- чаг 5 после уравновешивания гироскопа должен находиться в стро-
го горизонтальном положении. Занести в журнал значение l0 рав- новесного положения груза 6 на рычаге.
4.Включите установку клавишей СЕТЬ. Плавно поворачивая по часовой стрелке ручку регулятора скорости 13, установить ско- рость вращения ротора п = 4000 об/мин.
5.Придерживая рычаг 5, сместить груз 6 на 3-4 см от равновес-
ного положения l0 в сторону, противоположную той, на которой находится ротор гироскопа. Отпустить гироскоп. Предоставленный самому себе, он начнет прецессировать.
Примечание. В ходе прецессии, из-за наличия трения, ось гироскопа может выйти из горизонтальной плоскости прецессии. Это, в свою оче- редь, ведет к уменьшению момента внешней сипы. Необходимо следить за горизонтальностью оси гироскопа. Чтобы выровнять ось, следует чуть- чуть «подтолкнуть» ось гироскопа в направлении прецессии (достаточно лишь прикоснуться к рычагу).
6.Занести в заранее подготовленную табл. 1.22.1 новое («нерав- новесное») положение L груза 6.
7.Произвести для данной скорости вращения ротора и данного положения L груза 6 измерения угла ϕ прецессии оси гироскопа и
времени t поворота на этот угол ϕ оси гироскопа.
Для этого необходимо выполнить следующие действия:
-нажать на клавишу СБРОС; на индикаторах 11 и 12 будут вы- свечены нули; через несколько секунд, прибор автоматически начнет измерения;
-нажать на клавишу СТОП, когда на цифровом индикаторе 11 будет высвечено значение угла ϕ в пределах 30-50°; прибор авто-
матически прекратит отсчет значений величин ϕ и t , когда луч фотодатчика пройдет через очередную щель диска;
- занести показания индикаторов 11 и 12 в табл.1.22.1.
130