Материал: Плясов Лабораторныы практикум Мекханика твердого тела 2015
стержня 2 относительно нее. Таким образом, баллистический маят- ник может совершать колебания вокруг своей оси. На обоих концах стержня 2 баллистического маятника сделаны ловушки 4 для пули, которая выстреливается из некоторого устройства 5, именуемого в дальнейшем пистолетом. В установке, в целях ее симметризации, предусмотрены две одинаковые симметрично расположенные от- носительно оси 1 ловушки. Ловушки снабжены пластилином для прилипания пули к баллистическому маятнику. Кроме того, «сво- бодная» (от попадания пули) ловушка снабжена чертой – указате- лем на ее боковой поверхности. С помощью этой черты отсчитыва- ется максимальный угол поворота αм баллистического маятника вокруг оси 1. Шкала углов поворота баллистического маятника нанесена на прозрачном защитном кожухе установки.
Исходное состояние установки: пистолет заряжен, баллистиче- ский маятник находится в положении равновесия. Пуля массой m выстреливается из пистолета со скоростью v в непосредственной близости от ловушки в направлении, перпендикулярном стержню. Момент импульса системы «пуля + баллистический маятник» в момент, предшествующий столкновению пули и ловушки, опреде- ляется только моментом импульса пули относительно оси 1
M до = mvl , |
(1.24.1) |
где l – расстояние от оси 1 до геометрического центра ловушки, куда попадает пуля. Взаимодействие пули с ловушкой баллистиче- ского маятника, в случае, когда пуля застревает в ловушке, – абсо- лютно неупругое. При таком взаимодействии закон сохранения полной механической энергии не выполняется, но выполняется за- кон сохранения момента импульса системы «пуля + баллистиче- ский маятник» относительно оси l.
Момент импульса системы после столкновения равен:
M после = Ic ωн , |
(1.24.2) |
где Ic – суммарный момент инерции пули и баллистического маят- ника относительно оси 1; ωн – циклическая частота вращения бал- листического маятника с попавшей в него пулей в начальный мо- мент колебаний (t = 0).
По закону сохранения момента импульса Мдо = Мпосле . Прирав-
няв выражения (1.24.1) и (1.24.2), получим выражение для скорости пули, которую необходимо будет определить экспериментально:
156

v = |
Icωн |
. |
(1.24.3) |
|
|||
|
ml |
|
|
В начальный момент кинетическая энергия вращательного дви- жения системы «пуля + баллистический маятник» с жестко закреп- ленной осью определяется формулой
I ω2
Е = c н . (1.24.4)
к |
2 |
|
Потенциальная энергия закрученной проволоки в этот момент равна нулю.
Через четверть периода колебаний баллистического маятника вся кинетическая энергия (1.24.4) перейдет в потенциальную энергию закрученной проволоки – оси:
E = |
Dα2 |
|
|
м |
, |
(1.24.5) |
|
|
|||
п |
2 |
|
|
|
|
|
|
где αм – максимальный угол отклонения баллистического маятни-
ка от положения равновесия; D – жесткость проволоки.
Из теории колебаний физических маятников известно, что соб- ственная частота их колебаний Ω (частота, с которой колеблется маятник, предоставленный самому себе, в отсутствие сопротивле- ния или трения) определяется лишь его физическими параметрами: моментом инерции Ic и жесткостью пружины D:
Ω2 = |
D |
. |
(1.24.6) |
|
|||
|
Ic |
|
|
Формула (1.24.6) справедлива лишь в случае малых колебаний, ко- гда αм << 1. В данной лабораторной работе это выполняется лишь приближенно.
Приравняв выражения (1.24.4) и (1.24.5) согласно закону сохра- нения полной механической энергии, с учетом (1.24.6) имеем
ωн = αмΩ . |
(1.24.7) |
Подставив в (1.24.3) для определения скорости пули v выражение для ωн из формулы (1.24.7), получим:
v = |
Ic αмΩ |
. |
(1.24.8) |
|
|||
|
ml |
|
|
Собственная частота колебаний физического маятника связана с периодом Т его колебаний соотношением
157
Ω = 2π / Т . |
(1.24.9) |
С учетом этого соотношения формула (1.24.8) примет вид:
v = |
2πIc αм |
. |
(1.24.10) |
|
|||
|
mlT |
|
|
Если грузы 3 расположены симметрично на обеих сторонах
стержня 2, то суммарный момент инерции I c |
определяется по |
формуле: |
|
Ic = I0 + 2Iг , |
(1.24.11) |
где под величиной I 0 будем понимать суммарный момент инерции
оси l, стержня 2, ловушек с пластилином и пули массой m, за- стрявшей в ловушке, относительно оси вращения l баллистическо-
го маятника. Момент инерции Iг |
каждого из грузов 3 вычисляется |
|||||||
по формуле: |
|
|
|
|
|
|
|
|
I |
|
= М |
|
L2 |
+ |
M гh2 |
, |
(1.24.12) |
г |
г |
|
||||||
|
|
|
12 |
|
|
|||
|
|
|
|
|
|
|
||
где Mг – масса цилиндрического груза 3, h – длина его образующей (высота), L – расстояние от оси 1 до центра масс этих грузов.
С учетом (1.24.11) и (1.24.12) формула (1.24.10) примет вид
2π(I + 2I ) α
v = 0 г м .
mlT
Пользуясь этой формулой, можно определить скорость пули, получив из эксперимента или вычислив значения всех входящих в нее величин. Однако вычислить значение величины I0 достаточно сложно, так как I0 – момент инерции сложной конструкции, состо- ящей из тел различной геометрической формы, которые к тому же сделаны из различного материала. Кроме того, соответствующие вычисления величины I0 приведут к большой погрешности I0. В настоящей лабораторной работе предлагается способ обойти эти трудности и совсем не пользоваться величиной I0.
Если будем производить измерение скорости полета пули с по- мощью баллистического маятника при двух различных симметрич- ных положениях грузов 3, то получим, в принципе, два одинаковых результата
2π(I + 2I )α
v = 0 г1 м1 ,
mlT1
158
v = |
2π(I0 + 2Iг2 )αм2 |
. |
(1.24.13) |
|
mlT2
Индексы 1, 2 у величин Iг, Т, αм указывают, при каком положении грузов 3 производилось соответствующее измерение скорости пу- ли. Исключив из уравнений (1.24.13) неизвестную величину I0 и решив эти уравнения относительно v, получим
v = |
|
|
4π(Iг1 − Iг2 ) |
|
. |
(1.24.14) |
||||
|
|
/ α |
|
)− (T |
/ α |
|
|
|||
|
(T |
м1 |
м2 |
) ml |
|
|||||
|
|
1 |
|
2 |
|
|
|
|||
Величина Iг1 − Iг2 в числителе формулы (1.24.14) с учетом (1.24.12) примет вид:
Iг1 − Iг2 = M г2 (L12 − L22 ).
Тогда окончательное выражение для определения скорости пули запишем в виде
|
|
4πM |
г |
(L2 |
− L2 ) |
|
|
|
|||
v = |
|
|
|
|
1 |
2 |
|
. |
(1.24.15) |
||
(T |
/ α |
м1 |
) |
− (T |
/ α |
м2 |
) ml |
||||
|
1 |
|
|
|
2 |
|
|
|
|||
В заключение приведем формулу для определения относительной погрешности измерения скорости εv :
|
v 2 |
(αм2 2T1 − αм2 1T2 )2 Δα2 |
|
|||||||||||
εv2 ≡ |
|
= |
|
|
|
|
|
|
|
|
|
|
. |
(1.24.16) |
(T |
α |
|
− T |
α |
|
) |
2 |
α2 |
|
|||||
|
v |
|
м2 |
м1 |
|
α2 |
|
|||||||
|
|
|
1 |
|
2 |
|
|
|
м1 |
м2 |
|
|||
Здесь Δα – абсолютная погрешность измерения величины αм. В этой формуле мы пренебрегаем тем, что погрешность у величин αм1 и αм2 могут быть разными. При измерениях и вычислениях, если погрешности окажутся разными, предлагаем взять большую из них. При записи этой формулы было учтено, что прямые измерения ве- личин m, Мг, l, L могут быть проведены с большой точностью – с малыми абсолютными ошибками измерения m, Мг, l, L соот- ветственно и, следовательно, с малыми относительными погрешно- стями. Измерение периода колебаний Т баллистического маятника производится с помощью электронного миллисекундомера, и, в принципе, абсолютная погрешность измерения периода Т также может быть достаточно мала. В противоположность этому, измере- ние углов поворота αм баллистического маятника ведется визуаль-
159
но по шкале углов и, к сожалению, точность этих измерений на данной экспериментальной установке не может быть улучшена. В результате относительная погрешность измерения угла в этой ра- боты существенно больше относительных погрешностей, связан- ных с измерением других величин. В связи с этим, основной вклад в относительную погрешность измерения скорости пули εv дает
только погрешность измерения угла. Поэтому при записи формулы (1.24.16) мы пренебрегли погрешностями всех других величин.
Формулы (1.24.15) и (1.24.16) являются основными расчетными формулами лабораторной работы. Значения углов αм1, αм2, Δα под- ставляются в формулы (1.24.15), (1.24.16) в радианах.
ОПИСАНИЕ УСТАНОВКИ
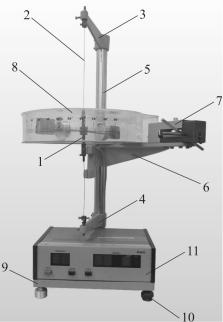
Установка, используемая в работе, представлена на рис. 1.24.2.
|
Основной деталью установки |
||
|
является баллистический ма- |
||
|
ятник 1, подвешенный на |
||
|
проволочной оси 2 с помо- |
||
|
щью кронштейнов 3 и 4. |
||
|
Кронштейны |
смонтированы |
|
|
на массивной стойке 5, на ко- |
||
|
торой также закреплена пла- |
||
|
стина 6, являющаяся держате- |
||
|
лем пистолета 7 и защитного |
||
|
кожуха со шкалой для отсчета |
||
|
углов 8. |
|
|
|
На массивном основании 9, |
||
|
опирающемся |
на |
регулируе- |
|
мые ножки 10, кроме стойки 5 |
||
|
с баллистическим маятником |
||
|
установлен блок |
управления |
|
|
11, содержащий в себе элек- |
||
|
тронный секундомер и систе- |
||
|
му управления |
измерением |
|
Рис. 1.24.2 |
периода колебаний маятника. |
||
|
|
|
|
160