Материал: Плясов Лабораторныы практикум Мекханика твердого тела 2015
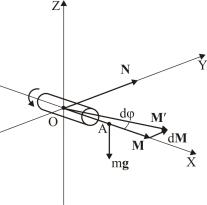
Если трение в подшипниках и трение ротора о воздух настолько малы, что их можно считать практически отсутствующими, то мо- мент приложенных к гироскопу внешних сил NO относительно
точки О равен нулю и момент импульса гироскопа MO остается
постоянным. Такой гироскоп называется свободным. Способность сохранять неизменным направление своей оси в пространстве яв- ляется одним из основных свойств свободного гироскопа.
Все явления, наблюдаемые при движении гироскопа под дей- ствием приложенных к нему внешних сил, – следствие основного закона динамики вращательного движения тел:
|
|
dMO |
= N |
|
, |
(1.22.1) |
|
|
|
O |
|||
|
|
dt |
|
|
||
|
|
|
|
|
||
где MO |
– момент импульса ротора гироскопа относительно точки |
|||||
O; NO |
– момент внешних сил, действующих на ротор гироскопа, |
|||||
относительно точки O. Уравнение (1.22.1) часто называют уравне- нием моментов. В дальнейшем (и в тексте, и на рисунках), для про- стоты, будем опускать значок O у величин M и N .
Пусть к некоторой точке A оси гироскопа приложена посто- янная сила, например, на ось подвешен небольшой груз массы m. Если точка A расположена на оси гироскопа так, как показано на рис. 1.22.2, то момент этой силы N относительно точки O направлен вдоль оси OY, т.е. отлична от нуля одна компонента момента внешних сил Ny.
Тогда согласно уравнению моментов (1.22.1) за время dt
момент импульса гироскопа M , первоначально направленный вдоль оси OX, получит приращение dM = Ndt = NE y dt , совпадаю-
щее по направлению с направлением вектора N , и будет равен M′ = M + dM . Причем момент M′ также будет лежать в плоскости
XY.
121
Направление вектора M′ задает новое направление оси враще- ния гироскопа. Таким образом, за время dt ось гироскопа повернет- ся на угол dφ в плоскости XY (см. рис. 1.22.2).
Одновременно на такой же угол повернется в плоскости XY и вектор момента силы тяжести груза N . В результате, спустя время dt, взаимное расположение векторов M и N не изменится, т.е. они по прежнему будут перпендикулярны друг другу и перпендикулярны оси OZ.
За последующий промежуток времени dt вектор M′ вновь по- лучит приращение dM′ , перпендикулярное к M′ и т.д. В итоге ось
гироскопа |
будет поворачиваться вокруг оси OZ. Такое движение |
|||
гироскопа |
называется прецессией. Угловая скорость прецессии |
|||
определяется соотношением: |
|
|||
|
Ω = |
dϕ |
. |
(1.22.2) |
|
|
|||
|
|
dt |
|
|
Вслучае, представленном на рис. 1.22.2, вектор угловой скоро- сти прецессии Ω направлен вдоль оси OZ.
Вобщем случае гироскоп при своем движении в каждый момент времени вращается вокруг некоторой мгновенной оси вращения, не совпадающей с осью ротора (осью OX на рис. 1.22.2). Так как ротор обладает осевой симметрией и его ось совпадает с координатной осью OX (см. рис. 1.22.2), то в выбранной системе координат толь- ко диагональные компоненты тензора инерции ротора отличны от нуля. Поэтому момент импульса гироскопа может быть записан в виде
M = I ω + I ω , |
(1.22.3) |
где ω – компонента вектора мгновенной угловой скорости ротора гироскопа параллельная оси OX (эта компонента равна цикличе- ской частоте вращения ротора гироскопа вокруг своей оси ω , т.е. ω = ω ), ω – компонента мгновенной угловой скорости – перпен-
дикулярная оси OX, I и I – соответствующие компоненты тен-
зора инерции. Величина I имеет смысл момента инерции ротора
гироскопа относительно собственной оси симметрии (оси OX). Обычно гироскопы конструктивно выполнены так, что моменты
инерции маховика I и I – величины одного порядка, а угловая
122
скорость вращения ротора вокруг собственной оси симметрии зна- чительно превосходит компоненту мгновенной угловой скорости перпендикулярную собственной оси симметрии (в том числе и уг- ловую скорость прецессии, т.е. ω >> Ω ). Поэтому для момента им- пульса гироскопа можно с достаточной степенью точности исполь- зовать приближенное выражение:
M = Iω , |
(1.22.4) |
где I = I – момент инерции ротора гироскопа относительно соб-
ственной оси OX; ω – угловая скорость вращения ротора гироскопа вокруг собственной оси симметрии.
Если угловая скорость собственного вращения ротора гироскопа не меняется ω = const , то согласно (1.22.4) в ходе его движения модуль момента импульса также остается постоянным M′ = M . Тогда приращение момента импульса ротора гироскопа при его повороте на угол dφ за время dt имеет вид:
dM=[dϕ, M], |
(1.22.5) |
где вектор бесконечно малого поворота dϕ направлен по оси OZ
(см. рис. 1.22.2).
Подставляя (1.22.5) в (1.22.1), получим уравнение, связывающее
момент внешних сил N приложенных к оси гироскопа, |
момент |
импульса ротора гироскопа M и угловую скорость прецессии Ω: |
|
N = [Ω , M] . |
(1.22.6) |
Используем уравнение прецессии (1.22.6) для нахождения связи угловой скорости прецессии с угловой скоростью собственного вращения ротора гироскопа.
Пусть груз, вынуждающий гироскоп прецессировать, подвешен на расстоянии l от оси OZ (см. рис. 1.22.2), т.е. длина отрезка OA=l. Тогда момент силы тяжести груза относительно точки O направлен вдоль оси OY, а его модуль равен
|
N = mg l |
(1.22.7) |
||
Вектор [Ω , M] также направлен вдоль оси OY, |
а его модуль |
|||
определяется выражениями (1.22.2) и (1.22.4): |
|
|||
|
[Ω , M] |
|
= Ω Iω |
(1.22.8) |
|
|
|||
|
|
|
|
|
Приравнивая (1.22.7) и (1.22.8), получим
123
Ω = |
mgl |
. |
(1.22.9) |
|
|||
|
Iω |
|
|
Таким образом, угловая скорость прецессии гироскопа обратно пропорциональна собственной угловой скорости вращения ротора.
В заключении следует отметить, что изложенная здесь теория гироскопа – приближенная (использовано условие ω >> Ω ). В точ- ной теории гироскопа для получения уравнения его движения ис- пользуется уравнение моментов (1.22.1) и точное выражение (1.22.3) для момента импульса. Полученное таким образом более сложное уравнение движения описывает не только прецессию, но и нутацию. Нутацией называется сопровождающие прецессию мел- кие циклические движения оси гироскопа в направлении перпен- дикулярном плоскости прецессии. На используемой в работе уста- новке нутацию можно непосредственно наблюдать при малых соб- ственных частотах вращения ротора гироскопа.
ОПИСАНИЕ УСТАНОВКИ
Для работы 1.22
Установка, используемая в работе, представлена на рис. 1.22.3. В качестве гироскопа в работе используется ротор электродвигате- ля 1 с маховиком 2, насаженным на вал двигателя. Двигатель смон- тирован на кронштейне 3 таким образом, что может поворачивать- ся вокруг горизонтальной оси, а подшипник 4 позволяет крон- штейну 3 поворачиваться вокруг вертикальной оси. Таким образом, ось маховика (ротора) может занимать любое положение в про- странстве и гироскоп имеет три степени свободы.
На корпусе двигателя укреплен рычаг 5, который конструктивно выполнен как продолжение оси вращения ротора. Вдоль рычага может перемещаться и фиксироваться груз 6. Положение груза 6 на рычаге определяется по миллиметровой шкале, нанесенной на ры- чаг. Перемещая по рычагу груз 6, можно изменять момент внешних сил, действующих на гироскоп.
Гироскоп смонтирован на горизонтальном основании 7, снаб- женном ножками 8 с регулируемой высотой, что позволяет произ-
124
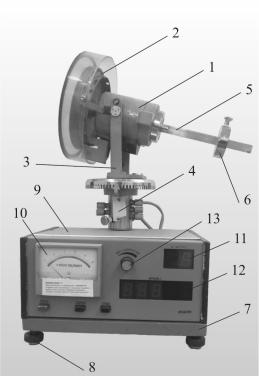
водить выравнивание прибора по уровню. На основании 7 установ- лен блок управления 9.
Рис. 1.22.3
Величина угловой скорости вращения ротора определяется по стрелочному индикатору 10. Угол поворота ϕ оси ротора вокруг вертикальной оси и соответствующее время поворота на этот угол отображаются цифровыми индикаторами 11 и 12. Измерения про- изводятся автоматически с помощью фотодатчиков. На лицевой панели блока управления прибора также находятся следующие элементы управления.
Нажатием клавиши СЕТЬ включается питающее напряжение. При этом на всех цифровых индикаторах высвечиваются нули.
125