Материал: Плясов Лабораторныы практикум Мекханика твердого тела 2015
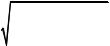
При этом в качестве абсолютной погрешности t берется прибор- ная погрешность цифрового секундомера, если результаты серии измерений различаются единицей в последней значащей цифре. В противном случае t определяется методом Корнфельда.
2. Рассчитать для каждого из колец ускорение маятника Макс- велла по формуле (1.21.7), и его погрешность по формуле:
|
w |
|
|
h 2 |
2 |
t 2 |
|
||
εwc ≡ |
c |
= |
|
|
+ |
|
|
. |
(1.21.25) |
wc |
t |
|
|||||||
|
|
|
h |
|
|
|
|
||
Проверить, выполняется ли условие wc << g.
3.По формулам (1.21.9), (1.21.10) определить эксперименталь- ное значение момента инерции маятника Максвелла со съемными кольцами. По формулам (1.21.21), (1.21.22) определить теоретиче- ское значение момента инерции маятника Максвелла со съемными кольцами.
4.По формулам (1.21.17), (1.21.20) и (1.21.16), (1.21.19а)
определить потенциальную энергию маятника Максвелла в крайнем верхнем положении и кинетическую энергию маятника в крайнем нижнем положении соответственно, и их погрешности.
Для работы 1.21а
Задание 1.
1. Для каждого значения h по результатам трех измерений вре- мени t найти среднее значение < t > и абсолютную погрешность t . При этом в качестве абсолютной погрешности t следует взять приборную погрешность секундомера tпр = 0,001 c , если
результаты серии измерений различаются единицей в последней значащей цифре. В противном случае t определить по методу Корнфельда.
2. Для каждого значения h рассчитать квадрат среднего време- ни t2 и его погрешность
3.Построить график зависимости квадрата времени t2 от прой- денного маятником расстояния h. Методом парных точек опреде- лить угловой коэффициент этого графика k и его погрешность.
4.Используя формулу (1.12.7) и полученное значение углово- го коэффициента k рассчитать ускорение центра масс маятника:
116
wc = 2 k и его погрешность: wc = 2 k
 k 2 . Проверьте выполнения условия wc << g .
5. Рассчитайте момент инерции маятника Максвелла по форму- ле (1.21.9) и его погрешность по формуле (1.21.10).
Задание 2.
1. Для каждого значения h по результатам трех измерений вре- мени τ найти среднее значение < τ >. В качестве погрешности Δτ возьмите приборную погрешность секундомера tпр = 0,01 мc , ес-
ли результаты серии измерений различаются единицей в последней значащей цифре. В противном случае Δτ определить по методу Корнфельда.
2.Для каждого значения h рассчитайте скорость центра масс маятника Максвелла по формуле (1.21.23) и ее погрешность по формуле (1.21.24).
3.Для каждого значения h по формулам (1.21.17), (1.21.20) и (1.21.16), (1.21.19б) определить потенциальную энергию маятника Максвелла в крайнем верхнем положении и кинетическую энергию маятника в крайнем нижнем положении соответственно.
6.Построить график зависимости потенциальной энергии маят-
ника Максвелла от пройденного пути, т.е. U1 (h), и нанести на не-
го экспериментальные точки для кинетической энергии T2 (h).
7. В случае если в пределах погрешности полученные зависи- мости не совпадают – оцените работу сил сопротивления, действу- ющих на маятник в ходе его движения по формуле (1.21.18).
ПРЕДСТАВЛЕНИЕ РЕЗУЛЬТАТОВ РАБОТЫ
Для работы 1.21
В заключении к работе привести полученные значения моментов инерции, рассчитанные по теоретическим формулам и полученные в результате обработки результатов измерений. Сделать вывод, совпадают ли экспериментальные и теоретические результаты.
Привести рассчитанные значения потенциальной энергии маятника Максвелла в крайнем верхнем положении и кинетической
117
энергии маятника в крайнем нижнем положении. Сравнивая полученные результаты, сделать заключение, выполняется ли для маятника в пределах погрешности закон сохранения полной механической энергии. В случае если не выполняется, оценить по результатам расчетов работу сил сопротивления, действующих на маятник в ходе его движения.
Для работы 1.21а
В заключении к работе по результатам первого задания приве- сти график зависимости квадрата времени t2 от пройденного рас- стояния h. Сделать вывод о характере полученной зависимости. Указать рассчитанный угловой коэффициент графика и ускорение центра масс маятника Максвелла. Сделать вывод, выполняется ли условие wc << g .
Привести экспериментальное значение момента инерции маят- ника. Сравнить полученное значение с табличным.
По результатам второго задания привести графики зависимости начальной потенциальной и конечной кинетической энергий маят- ника Максвелла от высоты h. Сделать вывод о характере получен- ных зависимостей. Обсудить выполнение закона сохранения энер- гии для маятника Максвелла. Привести оценку для работы сил со- противления при движении маятника.
Табличные значения (для работы 1.21а)
Масса маятника |
m = 0,512 ± 0,001 кг |
|
|
Радиус оси маятника |
R = 2,5 ± 0,1 мм |
|
|
Момент инерции маятника |
Iтабл =12,0 10−4 кг×м2 |
КОНТРОЛЬНЫЕ ВОПРОСЫ
1.Сформулируйте основные уравнения динамики произвольно- го движения тел.
2.Какое движение тел называется плоским?
3.Сформулируйте основные уравнения плоского движения тел.
118
4.Дайте определение моменту инерции тела относительно про- извольной оси.
5.Сформулируйте закон сохранения полной механической энер- гии для маятника Максвелла.
6.Какие физические величины необходимо измерить, чтобы определить момент инерции маятника Максвелла?
7.Как работает схема измерения времени движения маятника в используемой установке?
8.Измерения каких физических величин в данной лабораторной работе являются прямыми, каких – косвенными?
9.Укажите возможные источники систематических погрешно- стей в настоящей лабораторной работе.
10.Если в результате выполнения работы не удается сделать за- ключение об экспериментальном подтверждении закона сохране- ния полной механической энергии, какой вывод можно сделать?
11.Как определить работу сил сопротивления, действующих на маятник в ходе его движения?
119
Лабораторная работа 1.22(1.22а)
ИЗУЧЕНИЕ ГИРОСКОПА
Цель: изучение свободного гироскопа и вынужденной прецессии гироскопа.
Оборудование: гироскоп лабораторный.
ВВЕДЕНИЕ
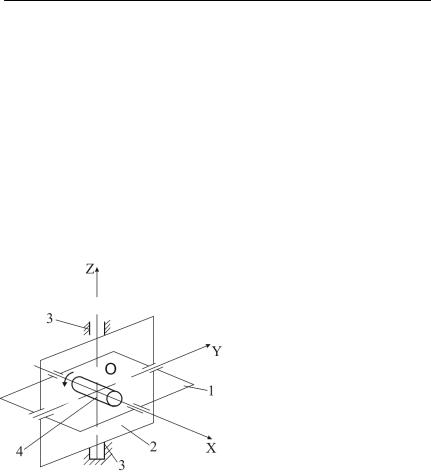
Гироскоп представляет собой массивное симметричное тело (ротор), вращающийся с большой скоростью вокруг оси симмет- рии. Обычно гироскоп подвешивается таким образом, что одна из точек его оси оказывается закрепленной (так называемая точка опоры гироскопа). Существуют разные способы закрепления гиро- скопа в одной точке. Один из них – карданов подвес, схема кото- рого представлена на рис. 1.22.1.
Подвес состоит из двух ра- мок: внутренней 1 и внешней 2. Внешняя рамка может вра- щаться относительно подстав- ки 3 вокруг оси Z. Во внут- ренней рамке монтируются подшипники ротора 4, а сама внутренняя рамка может вра- щаться относительно внешней рамки вокруг оси Y. Таким образом, ось ротора Х может занимать любое положение в пространстве. Сам гироскоп в
Рис. 1.22.1
кардановом подвесе имеет три
степени свободы и может со- вершать любые повороты вокруг центра подвеса О (точки опоры гироскопа) – точки пересечения осей карданова подвеса.
В уравновешенном гироскопе центр масс гироскопа совпадает с центром подвеса О.
120