Материал: Плясов Лабораторныы практикум Мекханика твердого тела 2015
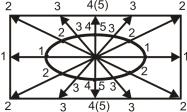
но ли, согласно экспериментальным данным, ось 1 считать осью симметрии эллипсоидов инерции тел 2 и 3.
Для каждого из исследуемых тел 2 и 3 совместить плоскости А и В (с лежащими в этих плоскостях пронумерованными осями и эл-
|
липсами, получившимися от сече- |
|
ния этими плоскостями эллипсои- |
|
дов инерции этих тел), вращая их |
|
относительно оси 1. После совме- |
|
щения плоскостей А и В оси 4 и 5 |
|
совпадут, а ось 3 займет промежу- |
|
точное положение между осями 2 и |
|
4 (5). Это показано на рис. 1.19.7. |
Рис. 1.19.7 |
Если после совмещения плоскостей |
|
А и В соответствующие эллипсы |
(полученные сечением эллипсоида инерции тела плоскостями А и В) совпали (рис. 1.19.7), то восемь точек (1, 2, 4, 2, 1, 2, 4, 2), по ко-
торым строится эллипс в плоскости A, и восемь точек (1, 3, 5, 3, 1, 3, 5, 3), по которым строится эллипс в сечении В, лежат на одной кривой второго порядка – эллипсе, изображенном на рис. 1.19.7. При этом точки 4 и 5 совпадают. Таким образом, чтобы выполнить настоящий пункт задания, надо для каждого из исследуемых тел 2 и 3 построить эллипс, аналогичный тому, который изображен на рис. 1.19.7. Если такой эллипс удается построить (в пределах по- грешностей измерений) для исследуемого тела, можно заключить, что эллипсоид инерции этого тела – эллипсоид вращения.
ПРЕДСТАВЛЕНИЕ РЕЗУЛЬТАТОВ РАБОТЫ
В заключении к работе представить графики всех сечений эл- липсоидов инерции для всех трех тел. Сделать вывод, являются ли эллипсоиды инерции исследованных тел эллипсоидами вращения. Сравнить полученные результаты с предсказаниями теории для тел такой формы.
КОНТРОЛЬНЫЕ ВОПРОСЫ
1. Дайте определение тензора инерции твердого тела.
86
2.Сколько независимых компонент имеется у тензора инерции твердого тела? Почему?
3.Зависят ли величины компонент тензора инерции твердого тела от выбора: начала координат; направления координатных осей?
4.Как строится эллипсоид инерции твердого тела?
5.Чем вызвано преимущество использования понятия «эллип- соид инерции тела» перед понятием «тело» при решении конкрет- ных динамических задач на вращение тел?
6.Что такое центр эллипсоида инерции тела?
7.Какой эллипсоид инерции конкретного тела называется цен- тральным?
8.Что такое главные оси тензора инерции? Каковы их свойства?
9.Что такое главные оси тела и какова их связь с главными ося- ми тензора инерции?
10.Что такое эллипсоид вращения?
11.Измерения каких физических величин в данной лаборатор- ной работе являются прямыми, каких – косвенными?
12.Укажите возможные источники систематических погрешно- стей в данной лабораторной работе.
87

Лабораторная работа 1.20
ИЗУЧЕНИЕ ДИНАМИКИ ПОСТУПАТЕЛЬНОГО ДВИЖЕНИЯ ТЕЛ С ПОМОЩЬЮ МАШИНЫ АТВУДА
Цель: изучение законов динамики поступательного движения тел, приобретение навыков работы с систематическими и слу- чайными ошибками.
Оборудование: машина Атвуда, набор перегрузков разной мас- сы.
ВВЕДЕНИЕ
Поступательным движением твердого тела называется такое движение, при котором любая прямая, связанная с движущимся телом, остается параллельной самой себе. При поступательном движении все точки тела за один и тот же промежуток времени по- лучают равные по величине и направлению перемещения. Поэтому скорости и ускорения всех точек тела в каждый момент времени одинаковы. Следовательно, чтобы охарактеризовать полностью движение всего тела, достаточно определить движение одной из точек тела. Другими словами, изучение поступательного движения твердого тела сводится к изучению движения материальной точки с массой, равной массе соответствующего твердого тела.
Уравнение, описывающее поступательное движение твердого тела, имеет вид
mW = F , |
(1.20.1) |
где m, W – масса и ускорение тела; F – результирующая внешних сил, действующих на тело.
ОПИСАНИЕ УСТАНОВКИ
Законы поступательного движения тел в настоящей работе изучаются на приборе Атвуда, схематически изображенном на рис. 1.20.1.
На вертикальной колонне 1, закрепленной на основании 2, рас- положены три кронштейна: нижний 3, средний 4 и верхний 5. На
88
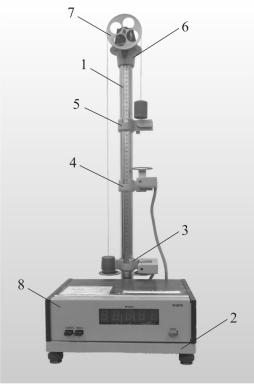
верхней втулке 6 закреплен на подшипнике ролик 7 и соосный с ним тормозящий электромагнит.
Рис. 1.20.1
Через ролик переброшена нить с привязанными к ее концам одинаковыми грузами. Для работы с прибором предусмотрен набор перегрузков (в виде колец), каждый из которых может быть надет на правый груз, прикрепленный к нити. На колонне имеется мил- лиметровая шкала для определения положения каждого кронштей- на. Кронштейны снабжены указателями положений. Кроме того, верхний кронштейн имеет дополнительную черту (указатель) – начало отсчета пути, проходимого грузами. Эта черта находится на одном уровне с указателем положения верхнего кронштейна. Средний и нижний кронштейны снабжены фотодатчиками, оптиче- ские оси которых обозначены на корпусах датчиков и находятся на
89
одном уровне с указателями положений соответствующих крон- штейнов. Электрические сигналы от фотодатчиков поступают на секундомер, расположенный в блоке управления 8, смонтирован- ном на основании прибора 2.
На правый груз, прикрепленный к нити, кладут один из перегрузков. Правый груз устанавливают так, чтобы его нижний край находился на одном уровне с указателем положения и чертой на верхнем кронштейне. Предоставленные сами себе, грузы начнут двигаться равноускоренно. В тот момент времени, когда нижний край правого груза пересечет оптическую ось фотодатчика, закрепленного на среднем кронштейне, легкий перегрузок будет автоматически снят с правого груза и грузы начнут двигаться равномерно. Секундомер начнет автоматически отсчитывать время равномерного движения грузов. В момент времени, когда нижний край правого груза пересечет оптическую ось фотодатчика, закрепленного на нижнем кронштейне, секундомер автоматически прекратит отсчет времени, а тормозящий электромагнит остановит ролик и, следовательно, движение грузов.
Путь Н, проходимый тремя грузами равноускоренно, определя- ется по миллиметровой шкале на колонне разностью показаний указателей положений верхнего и среднего кронштейнов. Путь h, проходимый двумя грузами равномерно, определяется по указате- лю положения среднего кронштейна (указатель положения нижне- го кронштейна совпадает с нулевой отметкой шкалы). Миллисе- кундомер измеряет время t равномерного движения правого груза на пути h. Выражение для экспериментального определения уско- рения грузов на пути Н имеет вид
w = |
h2 |
. |
(1.20.2) |
|
2Ht 2 |
||||
э |
|
|
С другой стороны, решая уравнение (1.20.1) для трех грузов, найдем теоретическое ускорение, с которым они движутся на пути Н,
wт = |
m |
|
|
|
g , |
(1.20.3) |
|
|
|||
|
2M + m |
|
|
где М – масса каждого из грузов, подвешенных к нити; т – масса перегрузка; g – ускорение свободного падения.
Поскольку масса перегрузка т входит в числитель и знамена- тель формулы (1.20.3), то, меняя перегрузки на правом грузе, мы
90