Материал: Плясов Лабораторныы практикум Мекханика твердого тела 2015
Направление главных осей однородных тел, обладающих пра- вильной формой, можно иногда найти из соображений симметрии. Главные оси прямоугольного параллелепипеда, например, прохо- дят через центры противоположных граней. Если тело обладает симметрией вращения вокруг какой-либо оси, то его эллипсоид инерции обладает такой же симметрией. Ось симметрии будет од- ной из главных осей такого тела (например, цилиндра). Остальные две главные оси могут быть бесконечным числом способов выбра- ны среди всех осей, перпендикулярных к оси симметрии. У шара все оси, проходящие через его центр, – оси симметрии. В этом слу- чае любая ось, проходящая через центр шара, – его главная ось.
Для динамики вращательного движения твердого тела суще- ственна не столько симметрия твердого тела, сколько симметрия его эллипсоида инерции, поскольку динамически эквивалентными телами являются тела с одинаковыми эллипсоидами инерции. Что- бы эллипсоид инерции обладал симметрией вращения, необяза- тельно наличие симметрии вращения у самого тела. Можно пока- зать, например, что для однородного параллелепипеда с квадрат- ным основанием эллипсоид инерции тела будет эллипсоидом вра- щения, ось симметрии которого совпадает с геометрической осью параллелепипеда, перпендикулярной к квадратному основанию. Если же этот параллелепипед выродится в куб, а начало координат будет помещено в центре куба, то эллипсоид инерции выродится в сферу.
Другими словами, в динамическом отношении однородный па- раллелепипед с квадратным основанием ведет себя как однород- ный цилиндр, а однородный куб – как однородный шар.
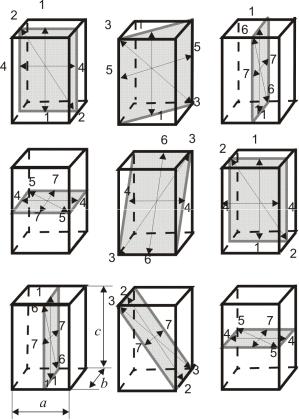
В данной работе предполагается найти центральные эллипсоиды инерции трех тел: тело 1 – прямоугольный параллелепипед, с раз- ными ребрами a, b и c (рис. 1.19.2), тело 2 – прямоугольный парал- лелепипед с квадратным основанием (рис. 1.19.3), тело 3 – куб (рис. 1.19.4). Кроме того, надо экспериментально проверить нали- чие оси симметрии эллипсоидов инерции у тел 2 и 3.
Ось установки, относительно которой будут измеряться момен- ты инерции исследуемых тел, ориентирована вертикально. Иссле- дуемые тела закрепляются в установке так, что вышеупомянутая ось установки всегда проходит через центр масс этих тел. Кроме того, в зависимости от положения закрепленного тела в установке,
76
ось установки проходит либо через центры противоположных гра- ней тел, либо через центры противоположных вершин или ребер, не принадлежащих одной грани. Таким образом, ось установки, проходящая через центр масс исследуемых тел, может быть лишь конечным числом способов ориентирована относительно этих тел.
Рис. 1.19.2
На рис. 1.19.2–1.19.4 для каждого исследуемого тела (с учетом его симметрии) указаны и пронумерованы все независимые
направления упомянутой выше оси установки относительно иссле- дуемых тел. Под независимыми направлениями оси установки от- носительно исследуемого тела будем понимать направления, отно-
77
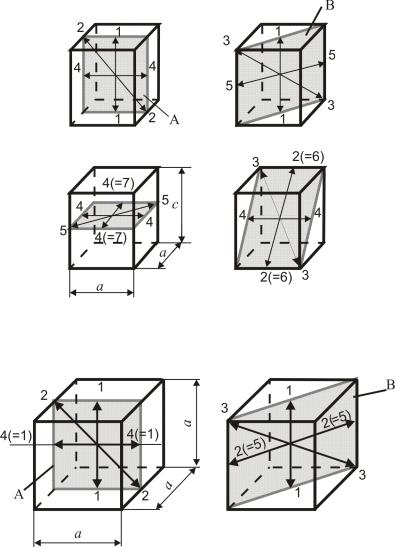
сительно которых моменты инерции исследуемых тел различны. Таких направлений семь – для тела 1, пять – для тела 2 и три – для тела 3.
Рис. 1.19.3
Рис. 1.19.4
78
Для дальнейшего изложения и выполнения работы важно, что нумерация направлений оси установки относительно исследуемых тел жестко связана с названиями сторон этих тел (а, b, c) и соотно- шениями между сторонами (<, >, =). Все это также указано на рис. 1.19.2–1.19.4.
Из-за конечного числа способов ориентации исследуемых тел относительно оси установки, по существу, можем получить (по- строить) не сами эллипсоиды инерции тел, а их сечения плоскостя- ми, которым принадлежат различные направления оси установки относительно исследуемых тел. Эти плоскости сечения (точнее, следы сечения этими плоскостями соответствующих исследуемых тел) указаны на рис. 1.19.2–1.19.4. Каждая такая плоскость содер- жит четыре направления оси установки (на рисунках указаны лишь независимые направления).
Согласно рис. 1.19.2–1.19.4 можем получить девять различных (независимых) сечений эллипсоида инерции тела 1 и (с учетом симметрии исследуемых тел) четыре различных сечения эллипсои- да инерции тела 2, два различных сечения эллипсоида инерции те- ла 3.
Получение девяти различных сечений эллипсоида инерции тела 1 – девять различных эллипсов – снимает вопрос об эксперимен- тальной проверке наличия оси симметрии у тела 1. У тела 2, со- гласно теоретическому введению, геометрическая ось тела, совпа- дающая с указанным на рис. 1.19.3 направлением оси установки 1, должна быть осью симметрии эллипсоида инерции этого тела. Экс- периментальным подтверждением этого должно стать совпадение двух эллипсов, которые получатся в сечении эллипсоида инерции тела 2 плоскостями сечения А и В. Для тела 3 экспериментальным подтверждением того, что, например, ось 1 – ось симметрии соот- ветствующего эллипсоида инерции, должно стать совпадение двух эллипсов, которые получатся в сечении эллипсоида инерции тела 3 плоскостями сечения А и В. Кроме того, как следует из теории, эти эллипсы должны выродиться в окружности.
Моменты инерции исследуемых тел будем определять методом крутильных колебаний. Суть метода состоит в следующем. Рамка экспериментальной установки может совершать колебания около положения равновесия. Рамку приводят в колебательное движение и определяют период Т0 крутильных колебаний рамки, который,
79
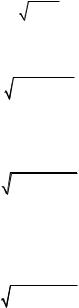
как можно показать, связан с моментом инерции I0 рамки простым соотношением
T1 = 2π I0 / k , |
(1.19.8) |
где k – жесткость стальной нити, обеспечивающей крутильные ко- лебания. Если на оси рамки закреплено исследуемое тело, период колебаний можно записать в виде
T1 = 2π (I + I0 )/ k , |
(1.19.9) |
где I – момент инерции тела относительно оси рамки.
Если закрепленное в рамке исследуемое тело ориентировано так, что ось установки совпадает с направлением, обозначенным на рис. 1.19.2–1.19.4 цифрой 1, формула (1.19.9) будет иметь вид
T1 = 2π (I1 + I0 )/ k , |
(1.19.10) |
где I1 – момент инерции исследуемого тела относительно оси 1; Т1 – период колебания рамки с исследуемым телом, которое уста- новлено в рамке так, что ось 1 совпадает с вертикальной осью рам- ки, относительно которой рамка совершает крутильные колебания.
Обобщая, запишем |
|
Ti = 2π (Ii + I0 )/ k , |
(1.19.11) |
где индекс i нумерует изображенные на рис. 1.19.2–1.19.4 оси, а смысл Ti , I i понятен из объяснений к выражению (1.19.10).
Исключая из (1.19.9)–(1.19.11) неизвестные величины I0 и k, по- лучим формулу для экспериментального определения моментов инерции исследуемых тел методом крутильных колебаний:
|
|
≡ |
I |
i |
= |
T 2 |
− T 2 |
|
|
J |
|
|
i |
0 |
. |
(1.19.12) |
|||
i |
|
|
|
|
|||||
|
|
I |
|
|
T 2 |
− T 2 |
|
||
|
|
|
|
|
|
||||
|
|
|
1 |
|
1 |
0 |
|
|
|
По этой формуле будем определять моменты инерции исследуемых тел I i в единицах моментов инерции соответствующих исследуе- мых тел относительно оси 1 (см. рис. 1.19.2–1.19.4). Как следует из определения (Ji ≡ Ii / I1 ) , величины J i безразмерны. Кроме того,
для всех исследуемых тел J1 = 1 . Индекс i в выражении (1.19.12) пробегает все значения от единицы до семи для тела 1, от единицы до пяти – для тела 2, от единицы до трех – для тела 3.
Из (1.19.12) следует формула для вычисления относительной погрешности определяемого момента инерции исследуемого тела:
80