Материал: Плясов Лабораторныы практикум Мекханика твердого тела 2015
4. Сравните экспериментальный и расчётный графики моментов инерции стержня с грузами от расстояния до оси вращения. Обсу- дите согласие экспериментальных результатов с теоремой Гюйген- са–Штейнера.
ПРЕДСТАВЛЕНИЕ РЕЗУЛЬТАТОВ РАБОТЫ
В заключении по результатам первого задания привести рассчи- танные по экспериментальным данным и по теоретическим фор- мулам моменты инерции исследуемых тел. Сравнить их и сделать вывод.
По результатам второго задания привести графики зависимости момента инерции тела от расстояния между его центром масс и осью вращения для всех тел. Дайте заключение по поводу экспе- риментальной проверки теоремы Гюйгенса – Штейнера.
КОНТРОЛЬНЫЕ ВОПРОСЫ
1.Сформулируйте основное уравнение динамики вращательно- го движения тел с закрепленной осью.
2.Дайте определение моменту инерции тела относительно про- извольной оси.
3.От каких величин зависит момент (проекция момента) силы, действующей на тело, относительно произвольной точки (произ- вольной оси)?
4.Сформулируйте теорему Гюйгенса–Штейнера.
5.В чем состоит роль эталонного тела в данной лабораторной работе?
6.Зависит ли в работе 1.18 период колебаний диска с телом от положения тела относительно оси вращения диска?
7.Каким образом в работе 1.18 обеспечиваются незатухающие колебания диска в данной работе?
8.Опишите метод измерения моментов инерции тел, применяе- мый в работе.
9.Как в работах 1.18а и 1.18б измеряется угловой коэффициент упругости спиральной пружины?
71
10.Почему в работе рекомендуется использовать небольшой угол отклонения от положения равновесия?
11.Каким образом влияет затухание крутильных колебаний на измеряемый период колебаний тел?
12.Как влияет масса грузов на характер зависимости Iz (d 2 )?
13.Как в работе 1.18б выбрать соответствующий параметр сня- тия показаний фотодатчика t , и как рассчитать при этом прибор- ную погрешность?
14.Как в работах 1.18а и 1.18б измерить расстояние от центра масс груза, закрепленного на стержне, до оси симметрии системы?
15.Укажите возможные источники систематических погрешно- стей в работе.
Приложение 1.18.1
ЗНАЧЕНИЯ КОЭФФИЦИЕНТОВ СТЬЮДЕНТА
п |
|
|
|
|
α |
|
|
|
|
0,6 |
0,7 |
0,8 |
0,9 |
|
0,95 |
0,98 |
0,99 |
0,999 |
|
|
|
||||||||
5 |
0,94 |
1,19 |
1,53 |
2,13 |
|
2,77 |
3,75 |
4,6 |
8,6 |
6 |
0,92 |
1,16 |
1,48 |
2,02 |
|
2,57 |
3,36 |
4,0 |
6,9 |
7 |
0,90 |
1,13 |
1,44 |
1,94 |
|
2,45 |
3,14 |
3,7 |
6,0 |
8 |
0,90 |
1,12 |
1,42 |
1,90 |
|
2,36 |
3,00 |
3,5 |
5,4 |
9 |
0,90 |
1,11 |
1,40 |
1,89 |
|
2,31 |
2,90 |
3,4 |
5,0 |
10 |
0,88 |
1,10 |
1,38 |
1,83 |
|
2,26 |
2,82 |
3,3 |
4,8 |
72
Лабораторная работа 1.19
ОПРЕДЕЛЕНИЕ ЭЛЛИПСОИДА ИНЕРЦИИ ТВЕРДОГО ТЕЛА МЕТОДОМ КРУТИЛЬНЫХ КОЛЕБАНИЙ
Цель: изучение динамики вращательного движения тел.
Оборудование: установка для измерения момента инерции тел методом крутильных колебаний, набор тел разной формы, штан- генциркуль.
ВВЕДЕНИЕ
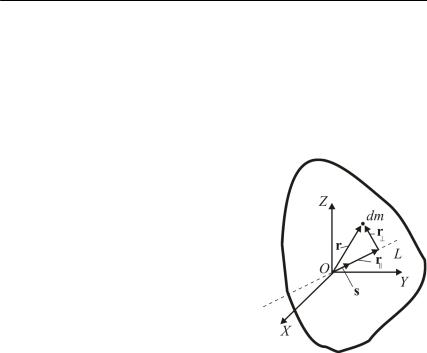
Вычислим момент инерции I твер- дого тела относительно произвольной оси L (рис. 1.19.1). Принимаем для про- стоты, что начало координат О принад- лежит оси L. Координаты будем обо- значать либо Х, Y, Z, либо Х1, Х2, Х3. При этом считаем, что X ≡ X1 , Y ≡ X 2 ,
Z ≡ X 3 .
По определению |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
I = ∫dmr2 |
= ∫dm(r 2 |
− rII2 ), |
(1.19.1) |
|
|
|
|
|
|
|
|
|
|||||||||||
где R = R + RI I |
– радиус-вектор элемен- |
|
|
|
|
|
|
|
|
|
|||||||||||||
та массы тела dm. Введем единичный |
|
|
|
|
|
Рис.1.19.1 |
|
||||||||||||||||
вектор S, направленный вдоль оси L. |
|
|
|
|
|
|
|
|
|
|
|
||||||||||||
Раскрыв правую часть (1.19.1), получим |
|
|
|
|
|
|
|
||||||||||||||||
I = I |
xx |
S 2 + I |
yy |
S 2 + I |
zz |
S 2 |
+ 2I |
xy |
S |
S |
y |
+ 2I |
yz |
S |
y |
S |
z |
+ 2I |
zx |
S |
S |
x |
(1.19.2) |
|
x |
y |
z |
|
x |
|
|
|
|
|
z |
|
|
||||||||||
или более компактно |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
3 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
I = ∑ Iij Si S j |
, |
|
|
|
|
|
|
|
|
(1.19.3) |
||||||
|
|
|
|
|
|
|
|
i, j =1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
||
где |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Ixx ≡ I11 = ∫dm(y2 + z2 ); |
|
|
I yy ≡ I22 = ∫dm (z2 + x2 ); |
|||||||||||||||||||
|
|
|
|
|
Izz ≡ I33 = ∫dm (x2 + y2 ); |
|
|
|
|
(1.19.4а) |
|||||||||||||
73
Ixy |
≡ I12 = I21 |
≡ I yx |
= −∫dmxy ; |
|
I yz |
≡ I23 = I32 |
≡ Izy |
= −∫dmyz ; |
|
Izx |
≡ I31 = I13 ≡ Ixz = −∫dmzx . |
(1.19.4б) |
||
Для раскрытия правой части выражения (1.19.1) заметим, что согласно определению вектора S:
S 2 + S |
2 |
+ S 2 |
= 1 |
|
и r = (R,S ) = x S |
x |
+ y S |
y |
+ z S |
z |
. |
|
|||||||||||||||
x |
y |
z |
|
|
|
II |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
Кроме того, |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
r 2 = x2 + y2 + z2 . |
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
С учетом всего этого, |
|
( |
|
) |
|
∫ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
∫ |
|
|
II |
= |
|
|
|
|
|
|
|
+ |
|
|
|
|
|
|
|
|
|
||||
|
|
|
dm |
|
r 2 − r 2 |
|
|
dm |
|
x2 + y2 |
|
|
|
|
|
|
|
|
|
||||||||
+ z2 − x2 S 2 |
− y2 S 2 |
− z2 S 2 − |
2xyS |
x |
S |
y |
− 2 yzS |
y |
S |
z |
− 2zxS |
z |
S |
|
= |
||||||||||||
x |
|
|
y |
|
|
z |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
x |
|
|||||
= ∫dm x2 (Sy2 + Sz2 )+ ∫dm y2 (Sz2 + Sx2 )+ ∫dm z2 (Sx2 + S y2 )− −2∫dm x y Sx Sy − 2∫dm y z S y Sz − 2∫dm z x Sz Sx ,
откуда и следует выражение (1.19.2). Совокупность девяти величин
Ixx Ixy Ixz
I yx I yy I yz |
или |
Izx Izy Izz |
|
I |
I |
I |
|
|
|
11 12 |
13 |
|
(1.19.5) |
I |
21I22 I23 |
|
||
|
|
|
|
|
I31I32 I33 |
|
|
||
называется тензором инерции тела, а сами величины – компонен- тами этого тензора. Если известны для какой-нибудь координат- ной системы все шесть компонент тензора инерции (тензор инер- ции симметричен: Iij = I ji , т.е. независимых компонент всего
шесть), то по формулам (1.19.2) или (1.19.3) можно вычислить мо- мент инерции тела относительно любой оси, проходящей через начало координат О этой системы. Момент инерции относительно любой другой оси, не проходящей через начало координат, можно вычислить с помощью теоремы Гюйгенса–Штейнера.
Формула (1.19.3) допускает наглядную геометрическую интер- претацию. Проведем из начала координат О во всевозможных направлениях прямые. Отложим на этих прямых отрезки длиной
74
r = I −1/ 2
так, чтобы один конец у них был общий и совпадал с началом ко- ординат О. Найдем геометрическое место точек противоположных концов этих отрезков. Согласно построению
R = S I |
−1/ 2 , x |
= S |
i |
I −1/ 2 , i = 1, 2, 3. |
(1.19.6) |
|
i |
|
|
|
|
Исключая с помощью соотношения (1.19.6) величины |
Si из |
||||
(1.19.3), найдем |
|
|
|
|
|
|
3 |
|
|
|
|
|
∑ Iij xi x j =1. |
(1.19.7) |
|||
i, j =1
Для тела конечных размеров его момент инерции I относитель- но произвольной оси L, а с ним и радиус-вектор r имеют конечное значение. Следовательно, искомое геометрическое место точек противоположных концов построенных отрезков является поверх- ностью второго порядка – эллипсоидом. А выражение (1.19.7) – уравнение этой поверхности.
В механике эту поверхность называют эллипсоидом инерции те-
ла относительно точки О. Точка О является центром эллипсоида инерции тела. При перемещении начала координат О относительно тела эллипсоид инерции тела будет меняться. Если начало коорди- нат О и центр масс тела совпадают, то соответствующий эллипсоид инерции тела называется центральным.
Можно показать, что для всякого твердого тела, независимо от выбора начала координат О, существует три взаимно перпендику- лярные оси, совпадающие с главными осями эллипсоида инерции тела относительно точки О, для которых (если они выбраны в каче- стве координатных осей) недиагональные элементы тензора инер- ции (1.19.4б) обращаются в нуль (вообще говоря, это верно для любого симметричного тензора). Эти оси называются главными осями тензора инерции.
Главные оси центрального эллипсоида инерции называются главными осями самого тела. Эллипсоид инерции и главные оси тензора инерции жестко связаны с самим телом. Если в какой-то момент времени известно положение эллипсоида инерции, в тот же момент времени известно положение самого тела. Поэтому задача о динамике вращательного движения твердого тела вокруг непо- движной точки эквивалентна задаче о динамике вращения его эл- липсоида инерции вокруг той же точки.
75