Материал: Плясов Лабораторныы практикум Мекханика твердого тела 2015
отжать клавишу ПУСК, установка вновь будет застопорена электромагнитом.
После установки перегрузка на правый груз прибор готов для повторных измерений.
9. Проделать описанные в пп. 5–8 измерения времени t равно- мерного движения грузов для всего набора перегрузков, увеличи- вая последовательно их массу. Результаты измерений занести в табл. 1.20.1.
ОБРАБОТКА РЕЗУЛЬТАТОВ ИЗМЕРЕНИЙ
1. Для каждой серии из пяти измерений времени ti найти сред-
нее значение < ti > .
Погрешностью измерения времени t считать погрешность миллисекундомера, если показания отличаются единицей в по- следней значащей цифре. В том случае, когда в измерениях време- ни присутствует случайный разброс, значение погрешности t определить методом Корнфельда.
2.По формулам (1.20.2) и (1.20.4) для всего набора перегрузков определить экспериментальные wэ и теоретические wт ускорения грузов. По соответствующим формулам из (1.20.10) найти относи- тельные, а затем абсолютные погрешности wэ и wт ускорений. Результаты вычислений занести в табл. 1.20.1.
3.Построить на одном листе миллиметровой бумаги графики зависимости wэ и wт от величины mg, где m – масса перегрузка. На графиках каждая экспериментальная точка должна быть окружена областью погрешностей.
4.На основании анализа графиков сделать заключение о суще- ственности учета массы ролика и сил трения в его оси. В том слу- чае, когда в работе имеет место ситуация, изображенная на рис.
1.20.3, продолжить анализ результатов. Вычислить ускорения
содержащие поправку, связанную с отличной от нуля массой роли- ка. По соответствующей формуле из (1.20.10) найти относительные
и абсолютные погрешности w′ . Результаты вычислений занести в
т
табл. 1.20.1.
5. Построить на том же листе график зависимости w′ |
(mg), ис- |
т |
|
пользуя при этом расчеты п. 4. |
|
96
Проанализировать характер расположения графиков wэ(mg) и
w′ (mg). Сделать заключение о существенности учета сил трения в
т
оси ролика.
6.Вычислить момент сил трения в оси ролика по формуле (1.20.9) для каждого перегрузка. Вычислить среднее значение момента сил трения и его погрешность методом Корнфельда.
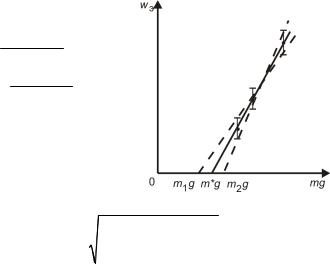
7.Вычислить усредненный момент сил трения в оси ролика, ис- пользуя график wэ(mg). Для этого провести (как показано на рис. 1.20.4) на имеющемся графике wэ(mg) предельные прямые (пунк- тирные линии) зависимости wэ(mg). Продолжить эти прямые зави- симости до пересечения с осью абсцисс (осью mg). Точки пересе-
чения обозначены как m1 g и m2 g Определив следующие вели-
чины
m* g = m1 g + m2 g , 2
(m* g) = m2 g − m1g , 2
найти усредненный момент сил трения ролика по формуле
N * = m* gr . (1.20.11)
Относительную погрешность измерения N* вычислить по фор- муле
( m1 g < m2 g ).
Рис.1.20.4
|
N * |
|
(m* g) 2 |
|
r 2 |
|
||||
εN* ≡ |
|
* = |
|
|
|
|
+ |
|
. |
(1.20.12) |
|
* |
|
|
|||||||
|
N |
|
|
m |
g |
|
|
r |
|
|
Физический смысл величины |
|
N * предельно ясен. Это максималь- |
||||||||
ный момент сил трения покоя в оси ролика. С другой стороны, это усредненный момент сил трения скольжения в оси ролика.
ПРЕДСТАВЛЕНИЕ РЕЗУЛЬТАТОВ РАБОТЫ
В заключении к работе представить на одном листе графики за- висимости рассчитанного по результатам измерений ускорения грузов и ускорений грузов, рассчитанных по теоретическим фор-
97
мулам с учетом разных поправок, в зависимости от массы пере- грузка. Сделать вывод о том, какие факторы следует учитывать при описании движения машины Атвуда.
Привести рассчитанные двумя способами моменты сил трения в оси ролика. Сравнить в пределах погрешностей моменты сил тре- ния в оси ролика, полученные различными способами. Сделать со- ответствующее заключение.
КОНТРОЛЬНЫЕ ВОПРОСЫ
1.Какие измерения называются прямыми, какие – косвенными?
2.Как определяются погрешности прямых измерений?
3.Как вычисляются погрешности косвенных измерений?
4.Измерения каких физических величин в данной лабораторной работе являются прямыми, каких – косвенными?
5.Какие ошибки называются систематическими, какие – слу- чайными?
6.Последовательный учет каких систематических погрешностей был проделан в настоящей лабораторной работе?
7.Укажите возможные источники систематических погрешно- стей, неучтенных в данной лабораторной работе.
8.Сформулируйте основное уравнение динамики поступатель- ного движения твердого тела.
9.Получите самостоятельно формулы (1.20.2) и (1.20.3) для определения экспериментального и теоретического ускорений гру- зов машины Атвуда.
10.Почему продолжение графика зависимости wэ от mg, изоб-
раженного на рис. 1.20.3, пересекает ось абсцисс не в точке 0?
11. Будет ли продолжение графика зависимости wэ от mg с осью абсцисс, изображенного на рис. 1.20.2, пересекаться с осью абсцисс
вточке 0? Почему?
12.Дайте определение моменту инерции тела относительно произвольной оси.
98

Лабораторная работа 1.21(1.21а)
ИЗУЧЕНИЕ ДИНАМИКИ ПЛОСКОГО ДВИЖЕНИЯ ФИЗИЧЕСКИХ ТЕЛ
Цель: изучение законов динамики плоского движения тел; экс- периментальное определение моментов инерции тел; эксперимен- тальная проверка закона сохранения полной механической энергии.
Оборудование: установка маятник Максвелла.
ВВЕДЕНИЕ
Любое движение твердого тела может быть представлено как наложение двух основных видов движения – поступательного и вращательного.
При поступательном движении твердого тела все точки тела за один и тот же промежуток времени получают одинаковые по вели- чине и направлению перемещения. Любая прямая, жестко связан- ная с телом, остается параллельной самой себе при поступательном движении тела.
При вращательном движении твердого тела относительно не- подвижной оси вращения (жестко связанной с телом) все точки те- ла движутся по окружностям, центры которых лежат на одной прямой – неподвижной оси вращения. Под жесткой связью прямой (или неподвижной оси вращения) с телом подразумевается неиз- менность расстояния каждой точки тела до этой прямой (или непо- движной оси вращения). При этом сама прямая (или неподвижная ось вращения) может не иметь с телом ни одной общей точки.
Поступательное движение твердого тела и вращательное движе- ние твердого тела относительно неподвижной оси вращения – про- стейшие виды движения тел.
Можно выделить еще один относительно простой вид движения твердого тела – плоское движение.
При плоском движении твердого тела все точки тела перемеща- ются в параллельных плоскостях. Можно показать, что в общем случае плоское движение твердого тела есть наложение двух про- стейших видов движения тел – поступательного и вращательного.
99
При плоском движении тело вращается относительно жестко свя- занной с ним оси, а эта ось, оставаясь параллельной самой себе (т.е. не изменяя своего направления в пространстве), движется поступа- тельно в направлении, перпендикулярном к самой оси.
Наглядный пример плоского движения тела – качение цилиндра по плоскости. Ось симметрии цилиндра – ось, относительно кото- рой вращается цилиндр, – движется, не меняя своего направления в пространстве. Направление скорости движения оси симметрии ци- линдра перпендикулярно направлению, вдоль которого ориентиро- вана сама ось. Движение оси цилиндра – поступательное движение. Все точки цилиндра движутся в параллельных плоскостях.
Произвольное движение твердого тела описывается двумя урав- нениями:
|
mW c = F ; |
|
(1.21.1) |
||
|
dMc |
= N |
|
, |
(1.21.2) |
|
|
c |
|||
|
dt |
|
|
||
|
|
|
|
||
где m – масса тела, W c – ускорение центра масс тела, Mc |
– момент |
||||
импульса твердого тела относительно центра масс; F – сумма всех сил, действующих на тело; Nc – сумма моментов этих сил относи-
тельно центра масс.
Уравнение (1.21.1) описывает поступательное движение центра масс тела. Уравнение (1.21.2) описывает вращение тела относи- тельно оси, проходящей через центр масс.
Если тело совершает плоское движение, уравнение (1.21.2) при-
водится к виду |
|
Izβz = Nz , |
(1.21.3) |
где βz – проекция углового ускорения тела на ось вращения Z;
Nz – проекция суммарного момента сил, действующих на тело, на ось вращения Z; Iz – момент инерции тела относительно оси вра- щения Z.
Маятник Максвелла, плоское движение которого изучается в работе, обладает осевой симметрией. При движении его ось сим- метрии будет совпадать с осью вращения, и проходить через центр масс, т.е. плоское движение маятника Максвелла может быть опи-
сано уравнениями (1.21.1) и (1.21.3).
100