Материал: Исполнительный привод. учебное пособие. Литвиненко А.М
На практике учитывается только первый член ряда (рис. 1.36) или лишь первая гармоника.
Ее амплитуда определяется как максимальный статический синхронизирующий элемент Мmах или сила Рmах.
Различают два основных режима работы ШД: статический – коммутация фаз не производится, и длительное время возбуждена одна из комбинаций; и режим перемещения – осуществляется последовательным перебором комбинаций.
Режим перемещения разделяют на режим приемистости, когда частота коммутации изменяется по произвольному скачкообразному закону, и режим плавного изменения частоты. Рабочие свойства ШД в первом случае ограничиваются предельной динамической характеристикой 1 (рис. 1.37)
иопределяются параметрами ШД: усилием и инерционностью нагрузки. Во втором случае рабочие свойства ШД ограничиваются предельной механической характеристикой 2 и определяются способом регулирования фазного напряжения в функции частоты. Влияние инерционности нагрузки
иротора исключается.
ВШД реализуются на базе асинхронных машин (величина шага составляет от 15 до 60°), сельсинов и синхронных двигателей. Рассмотрим синхронные ШД как наиболее распространенные. Они разделяются на двигатели с жесткой и гибкой связью между подвижным и неподвижным элементами. Гибкая связь обычно имеет магнитный характер. Жесткие связи могут выполняться на основе системы храповых механизмов, толкателей, защелок, фиксаторов или на основе катящихся и гибких волновых роторов. По виду перемещения ротора относительно воздушного зазора ШД разделяются на двигатели с перпендикулярным перемещением (волновой и катящийся роторы) и с параллельным перемещением (на базе обычных СД).
Пример ШД с катящимся ротором представлен на рис. 1.38, где изображен статор 1 с катушками 2, попеременно подключаемыми к источнику напряжения U. Ротор 3 эксцентрично расположен в расточке статора. При шаговом вращении поля статора ротор обкатывается по расточке, совершая одновременно редуцированное вращение вокруг собственной оси, которая с помощью зубчатых передач передается выходному валу.
Двигатели с волновым ротором отличаются тем, что их тонкостенный полый ротор, выполненный из ферромагнитного материала, может деформироваться под действием сил магнитного притяжения. Ротор приобретает форму многоугольника, число выступов-вершин которого совпадает с числом полюсов поля. Деформации ротора ограничиваются цилиндрическими направляющими, на которые ротор опирается непосредственно или через гибкие катки. Вращение на выходной вал передается от ротора через зубчатые муфты. По сравнению с катящимся, гибкий ротор обладает меньшим моментом инерции и обеспечивает работу без шума и вибрации.
40
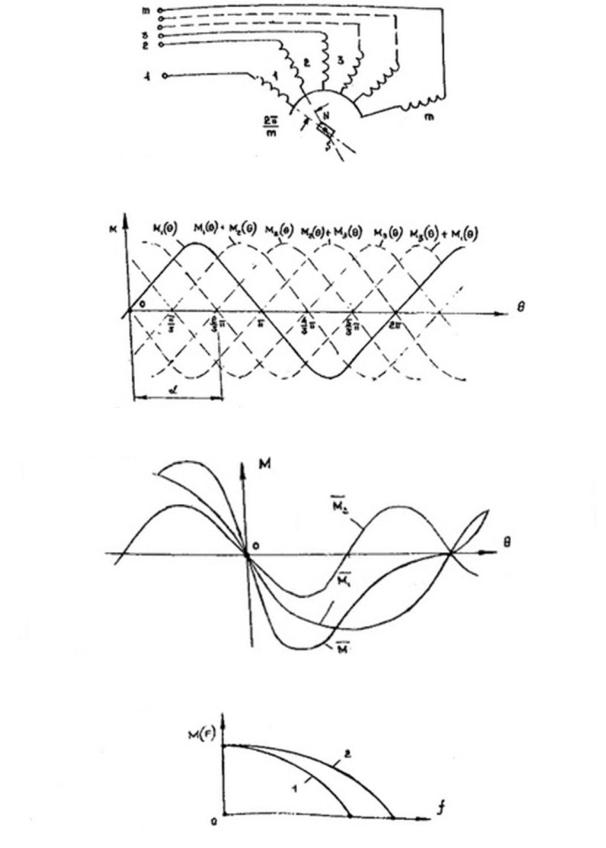
Рис. 1.34
Рис. 1.35
Рис. 1.36
Рис. 1.37
41
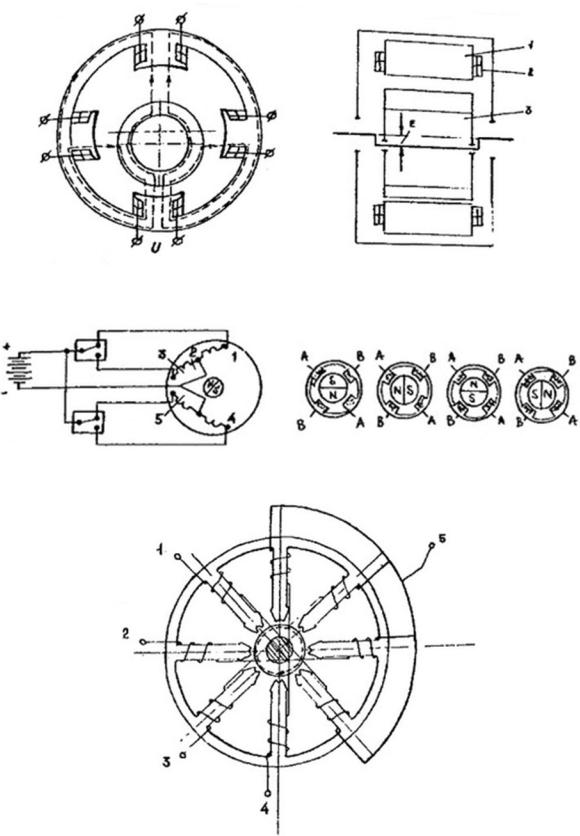
Рис. 1.38
Рис. 1.39
Рис. 1.40
42
Пример ШД с катящимся ротором представлен на рис. 1.38, где изображен статор 1 с катушками 2, попеременно подключаемыми к источнику напряжения U. Ротор 3 эксцентрично расположен в расточке статора. При шаговом вращении поля статора ротор обкатывается по расточке, совершая одновременно редуцированное вращение вокруг собственной оси, которая с помощью зубчатых передач передается выходному валу.
Двигатели с волновым ротором отличаются тем, что их тонкостенный полый ротор, выполненный из ферромагнитного материала, может деформироваться под действием сил магнитного притяжения. Ротор приобретает форму многоугольника, число выступов-вершин которого совпадает с числом полюсов поля. Деформации ротора ограничиваются цилиндрическими направляющими, на которые ротор опирается непосредственно или через гибкие катки. Вращение на выходной вал передается от ротора через зубчатые муфты. По сравнению с катящимся, гибкий ротор обладает меньшим моментом инерции и обеспечивает работу без шума и вибрации.
ВШД на базе СД подразделяются на переменно-полюсные (с активным ротором) и ШД с переменным магнитным сопротивлением (с пассивным ротором).
Переменно-полюсные ШД имеют расщепленные обмотки, питаемые однополярными прямоугольными напряжениями. Схема двухфазного ШД, обмотка которого для упрощения коммутирующего блока расщеплена на 4, показана на рис. 1.39. При поочередном перебрасывании каждого из ключей (такт коммутации) поле статора смещается на 90º.
ШД с переменным магнитным сопротивлением подразделяются по типу возбуждения на индукторные, реактивные и индукторно-реактивные.
У индукторных ШД имеются зубчатый пассивный ротор и гребенчатые зубцовые зоны статора, каждая из которых сдвинута относительно зубцов
ротора ZR на угол 2 π / m ZR, а также контур возбуждения, образованный магнитом или совокупностью фазных обмоток, потокосцепление которого
постоянно и не зависит |
от |
положения ротора. Схема индукторного ШД |
с самовозбуждением за |
счет |
составляющей тока в фазах изображена на |
рис. 1.40. Число зубцов ротора такой машины, в зависимости от числа фаз m, числа фазных зон на одну фазу q и порядка расположения фаз, определяется формулой
( ),
где m и а – взаимно простые числа.
При а = 1 смежные фазы занимают соседние полюсные выступы, при а = 2 – через 1 и т.д.
При отсутствии индуктивных связей между фазами каждую из них можно рассматривать как дроссель, индуктивность которого периодически зависит от угла поворота ротора. В этом случае ток в фазе резко несинусоидален. Каждая фаза создает бесконечный спектр пульсирующих моментов. Основными явля-
43
ются два синхронных вращающих момента, один из них (активный или индукторный) пропорционален постоянной составляющей тока в фазе и равен нулю при разнополярной коммутации, другой (реактивный) пропорционален квадрату переменной составляющей тока в фазе и не зависит от постоянной составляющей.
Любой трехфазный СД с циклической симметрией индуктивных связей между фазами и явнополюсным невозбужденным ротором является реактивным и может быть использован в качестве ШД.
При этом потокосцепление постоянных составляющих не замыкается через зазор, вытесняется на пути рассеяния и не участвует в электромеханическом преобразовании энергии.
На рис. 1.41 показана магнитная система трехфазного реактивного ШД с гребенчатыми зонами на статоре (редукторный двигатель). Взаимные электромагнитные связи симметричны, электромагнитный момент созда тся переменной составляющей тока.
У индукторно-реактивных ШД (не имеющих отдельно контурного возбуждения) в условиях разнополярного управления развивается только реактивный момент, а при однополярной коммутации одновременно действуют активный и реактивный моменты, стремящиеся вращать ротор в разные стороны, соотношение между амплитудами зависит от скважности импульсов.
Конструкции ЛШД с гибкой магнитной связью образуются в результате топологических преобразований вращающихся прототипов и весьма перспективны для приводов ПР.
Принцип действия однокоординатного ЛШД поясняет рис. 1.42: над рядом зубцов индуктора 1, равномерно распределенных с шагом τи, перпендикулярно оси двигателя расположены m магнито-проводов якоря 2 с фазными обмотками 3, причем шаг распределения магнито-проводов равен
τи (1 ± τи/m).
Контур потока фазы показан пунктиром.
Имеются ЛШД, выполненные на основе магнитного винта, индуктор которых имеет две степени свободы, линейную и поворотную. Их достоинством является то, что по конструкции они незначительно отличаются от вращающихся прототипов.
Однокоординатные ЛШД с плоским зазором позволяют при сочетании пары таких двигателей получать двухкоординатное перемещение на плоскости без применения направляющих кареток. Соединение этого ЛШД с вертикальным ЛШД позволяет осуществить перемещение в трехмерном пространстве, что характерно для ПР.
Пример расположения индуктора 1, якорей 2 и 3 для двухкоординатного перемещения приведен на рис. 1.43.
44