Материал: Исполнительный привод. учебное пособие. Литвиненко А.М
Рис. 1.41
Рис. 1.42
45
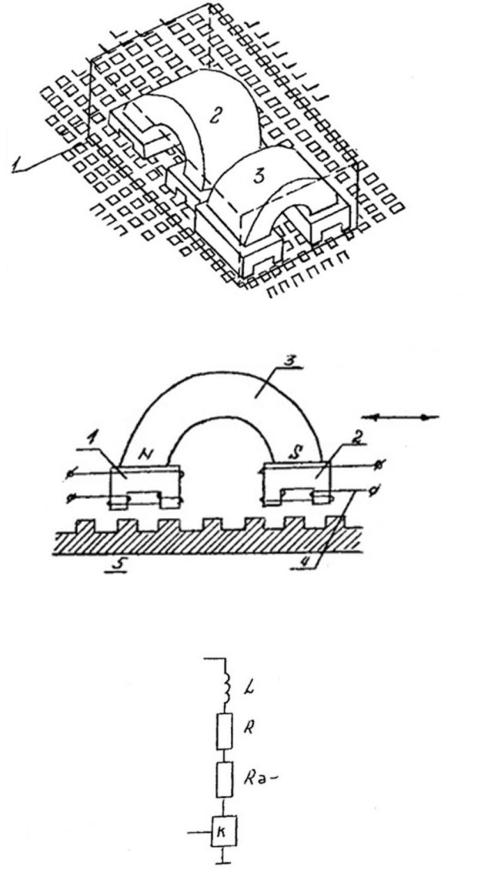
Рис. 1.43
Рис. 1.44
Рис. 1.45
46
Схема одного из якорей показана на рис. 1.44, где два П-образных магнитопровода 1 и 2 охвачены магнитом 3 и фазными катушками 4 и расположены над плоским зубчатым пассивным индуктором 5. Полюсы якоря при последовательном переходе от крайнего левого к крайнему правому имеет сдвиг 0, τ/2, 2τ/4, 3τ/4, что обеспечивает при поочередной коммутации фаз возможность перераспределять поток между полюсами и смещать точку устойчивого равновесия на τ/4 вдоль стрелки в ту или иную сторону.
Возможность перемещения подвижной части такого ЛШД по любой траектории в плоскости с постоянным рабочим зазором наилучшим образом реализуется в случае применения аэростатических опор, обеспечивающих при практически полном отсутствии трения гарантированный зазор, не превышающий, как правило, 20 мкм.
Основное применение двухкоординатные ЛШД находят в приводах манипуляторов для автоматической сборки, укладки и распайки жгутов кабеля, перемещения и складирования грузов, проверки и распайки в процессе изготовления микросхем и т.д.
По сравнению с механическими системами на основе прецизионных ходовых винтов, направляющих и кареток при той же точности позиционирования и быстродействии ЛШД на порядок и более выше. В частности, при числе фаз m = 8, величине шага 0,25 мм на реальном ЛШД получена точность позиционирования 10 мкм при рабочем поле до 2×3 м, ЛШД обеспечивают ускорение 10–20 м/с2.
ШД являются разновидностью синхронных двигателей с частотным регулированием скорости, вследствие чего схемы управления ими представляют собой статические преобразователи частоты.
Любая СУ ШД включает в себя в том или ином объеме следующие элементы:
1.Преобразователи входной информации – преобразователи кода и распределители импульсов.
2.Инверторы (усилители мощности или коммутаторы), переключающие фазы ШД в заданной последовательности. Они делятся на нереверсивные (для управления индукторными ШД с самовозбуждением и ШД с активным ротором при расщеплении фаз) и реверсивные (для управления ШД при нерасщепленных фазах, требующих подачи разнополярных импульсов).
3.Регуляторы напряжения (тока), как правило, выполняются импульсными и обеспечивают регулирование напряжений (токов) в функции частоты
управления для поддержания постоянства момента, развиваемого ШД,
ирасширения диапазона рабочих частот привода.
4.Элементы обратной связи используются для построения локально– замкнутого привода (режим бесконтактного ДПТ).
Инверторы для ШД выполняются в основном с явно выраженным звеном постоянного тока. Большинство инверторов для ШД являются нереверсивными, представляющими собой многоканальные усилители, число каналов которых
47
равно числу фаз, а каждый канал образован последовательно соединенными ключом и фазой.
Для инверторов ШД характерна взаимосвязь элементов собственно инвертора и регулятора напряжения. Это вызвано тем, что в управлении ШД нельзя использовать обычные законы изменения фазного напряжения в функции частоты, применяемые для частотно–регулируемых приводов, так как имеется принципиальное запаздывание. Оно обусловлено заданием входной информации в виде последовательности импульсов и невозможностью измерения частоты по первым входным импульсам, которые определяют время отработки. По этой причине в приводе ШД регулирования напряжения обеспечивается только различными способами форсирования переходных процессов нарастания и спадания тока в коммутируемых фазах, что сводится
ктрем нижеизложенным методам ограничения тока.
1.Ограничения путем постоянного включения последовательно с фазой активного резистора – резистивная форсировка.
Введение резистора снижает постоянную времени фазы ШД в kф раз
(рис. 1.45):
где kф – коэффициент форсирования; |
– постоянная времени фазы после |
форсирования; – сопротивления добавочного резистора;
– собственная постоянная времени фазы.
Иногда вводят общий резистор последовательно с группой фаз (рис. 1.46). Здесь диоды предназначены для обеспечения минимальной скорости протекания процесса спадания тока.
Лучшее использование ключей по напряжению обеспечивает введение в цепь разряда источника, подключенного к фазе через диод (рис. 1.47). В этом случае форма напряжения на отключаемой фазе близка к прямоугольной, что наиболее эффективно с точки зрения как минимизации времени процесса отключения, так и установленной мощности.
2. Переключение фазы двигателя в пределах такта с повышенного уровня U на напряжение Uкз – импульсная форсировка.
Она осуществляется:
–в функции времени, когда время приложения к фазе импульса повышенного напряжения не зависит от изменения параметров ШД и питающего напряжения. Оно принимается постоянным или изменяющимся по выбранному закону в функции частоты управления;
–в функции тока, когда время приложения импульса является функцией тока и изменяется при изменении параметра ШД.
48
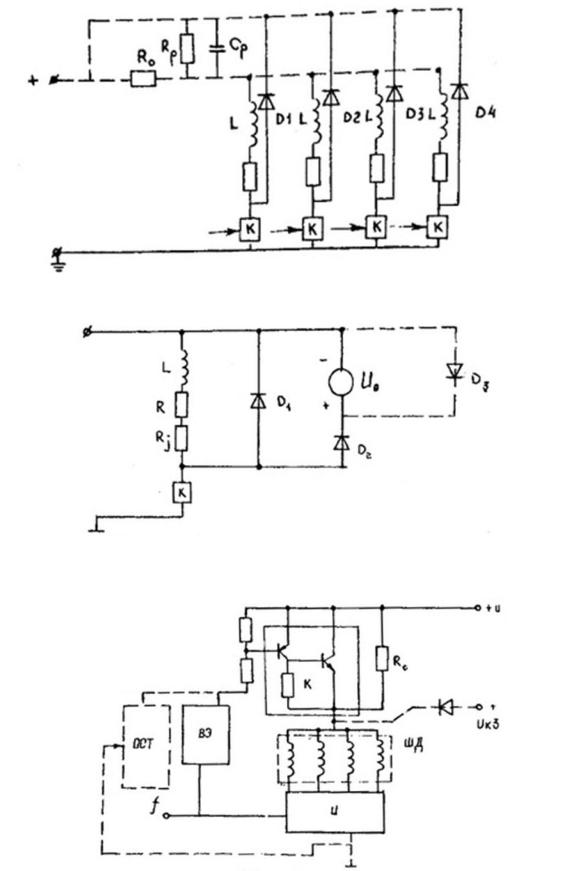
Рис. 1.46
Рис. 1.47
Рис. 1.48
49