Материал: Исполнительный привод. учебное пособие. Литвиненко А.М
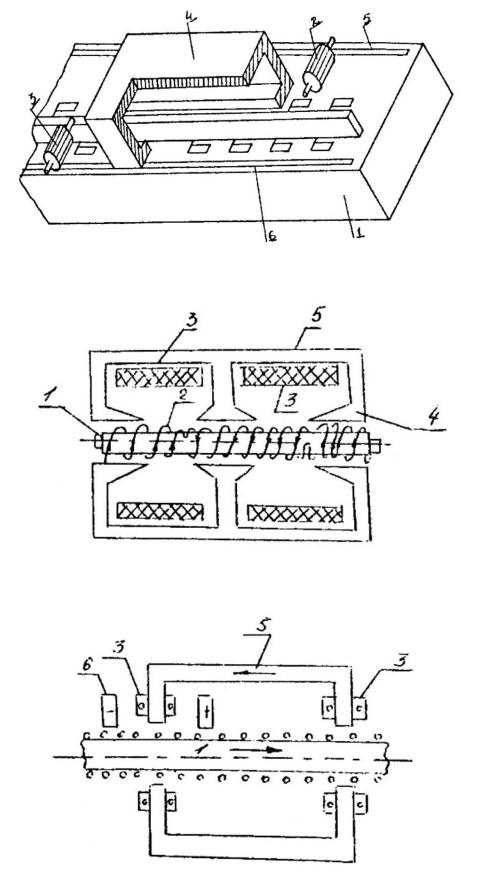
Рис. 1.28
Рис. 1.29
Рис. 1.30
35
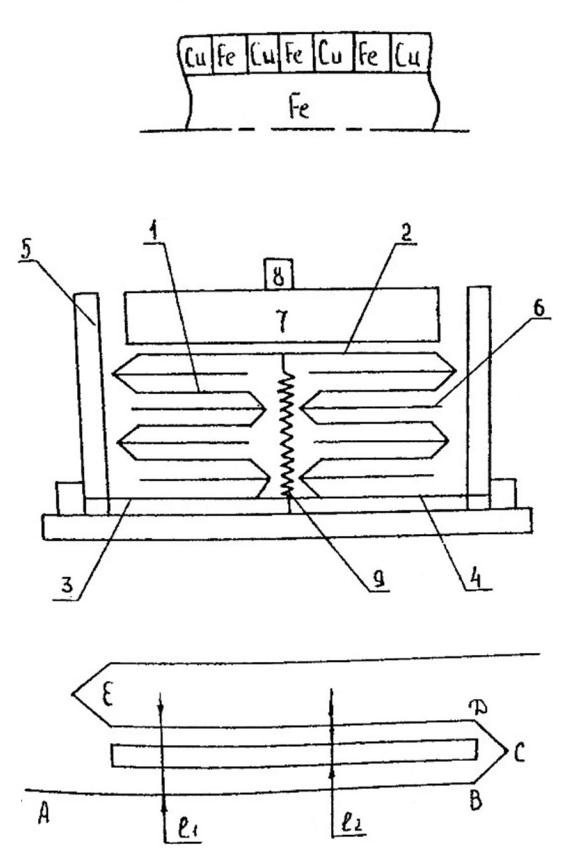
Рис. 1.31
Рис. 1.32
Рис. 1.33
36

Впоследнее время разработаны бесколлекторные линейные вентильные двигатели (ЛВД).
Привод обеспечивает перемещения со скоростью 20 м/мин. На станке для сверления печатных плат достигается 600 циклов в минуту. Такой двигатель весьма перспективен для ПР.
7. Линейные электродинамические двигатели (ЛЭД). Известные модели тихоходных линейных электродвигателей постоянного и переменного тока обладают сравнительно низкими массогабаритными показателями: развивают тяговые усилия от 25 Н/кг (при ПВ = 25 %) до 49 Н/кг (при ПВ = 2,5 %). Массогабаритные показатели могут быть существенно повышены путем использования непосредственного электродинамического взаимодействия антипараллельных токов. В состав таких установок входит батарея конденсаторов, разряжающаяся на контур с током. Данные устройства используются в объемной штамповке, при моделировании силовых возмущений в поляризационнооптических измерениях.
Впоследнее время разработаны образцы электродинамического двигателя, являющегося устройством многократного преобразования электрической энергии в механическую при помощи электродинамического взаимодействия параллельных токов.
Силовой элемент такого двигателя образован (рис. 1.32) двумя расположенными рядом и соединенными последовательно гофрированными лентами 1
и2. Два неподвижных участка лент 3 и 4 соединены с источником питания. В корпус 5 помещены ленты 1 и 2 с изоляционными пластинками 6 и вкладыш 7 со штоком 8. Вкладыш притянут пружиной 9.
Запишем уравнение движения двигателя в виде
∑∑
где FjЭ – электродинамическое усилие взаимодействия двух проводников (двух перегибов) гофрированной ленты;
n – число перегибов;
Fy – сила упругости пружины;
–сила внутреннего трения в местах перегиба упругой ленты;
–сила трения в поступательной паре;
–сила статических сопротивлений в механизме;
m – масса движущихся частей; V – скорость перемещения;
t – время.
Определим электродинамическое усилие. Для этого воспользуемся расчетной схемой, показанной на рис. 1.33. Виток (гофр) ленты представлен в виде трех участков: двух параллельных АВ и ЕД и одного образованного проводниками ДС и ВС, расположенными под углом.
37

Расстояние между проводниками равно l, длина каждого проводника ln. Пренебрегая взаимодействием на участке ВСД для случая проводников конеч-
ной длины при , имеем классическую формулу теоретической электротехники
где i – ток в проводнике; = 2l/d – геометрический фактор.
Рассмотрим некоторые результаты исследования экспериментального
ЛЭД.
Техническим заданием было предусмотрено расчетное усилие 0,5 Н при токе 40 А:
максимальное развиваемое усилие – 0,5 Н;
максимальное перемещение подвижного элемента – 0,63 мм;
пределы изменения тока – 10÷50 A;
полная масса двигателя (силового элемента с корпусом и возвратной пружиной) – 7 г;
удельное тяговое усилие на один килограмм массы – 71,4 Н/кг;
питание – сеть 50 Гц;
КПД – 0,25 %;
потребляемая мощность – 20 Вт.
Величина перемещения подвижного элемента может быть существенно увеличена путем использования ленты не с двумя, а с большим числом витков. При этом суммарное перемещение
∑
где Sj – перемещение одной пары взаимодействующих проводников.
Рассматриваемое электродинамическое устройство является тихоходным линейным двигателем ограниченного возвратно-поступательного движения. Сочетание низкого КПД с высоким удельным тяговым усилием позволяет рекомендовать применение данного двигателя в маломощных механизмах с поступательным движением рабочих органов, например, в микроманипуляторах промышленных роботов, предназначенных для электронной промышленности.
Двигатель обладает конструктивной и технологической простотой, в частности, отсутствуют ферромагнитные части, нет надобности в обмоточных роботах. Это повышает надежность привода.
38
1.7. Шаговый электропривод
В общем случае шаговый двигатель (ШД) синхронного типа представляет собой m-фазную машину, обмотки которой возбуждаются ступенчатыми напряжениями (рис. 1.34) [21].
Каждому импульсу соответствует операция переключения фаз ШД, смещающая картину распределения магнитного поля и положение устойчивого равновесия ротора, что приводит к перемещению на один шаг.
Последовательный перебор комбинаций включенных фаз может соответствовать симметричной коммутации (когда в каждой из комбинаций включено одинаковое четное или нечетное число фаз), например, переход от μ1(φ) к μ2(φ),
μ2(φ), μ3(φ) или от μ1(φ) + μ2(φ) к μ1(φ) + μ2(φ) и к μ2(φ) и т.д. (рис. 1.35.).
Вид коммутации фаз ШД характеризуется числом тактов коммутации n, равным числу комбинаций включенных фаз при их последовательном переборе до повторения начальной комбинации, т.е. за цикл коммутации.
Если комбинации в цикле изобразить точками по окружности, то за один цикл можно совершить один оборот (например, при поочередном возбуждении фаз через одну или две). Число таких оборотов соответствует числу заходов коммутации S. Это характерно для ШД с m > 3. В общем случае величина шага (в эл. радианах) определяется как
.
Механический шаг составляет:
–для вращающихся ШД (ВШД);
–для линейных ШД (ЛШД), где p – число пар полюсов
ротора; τ – полюсное (зубцовое) деление.
Устойчивые состояния соответствуют максимуму энергии магнитной системы. При отклонении ротора от устойчивого состояния на него начинают действовать вращающие усилия:
( |
) |
|
( ) |
– для ВШД; |
|
|
( ) |
|
|
||||
( |
) |
|
– для ЛШД, |
|
||
|
|
|
||||
где ( ) – момент; F (x) – сила; – угол; x – смещение; |
– электромагнитная |
|||||
энергия. |
|
|
|
|
|
|
Характеристики этих усилий в общем виде содержат бесконечный спектр гармоник:
( ) ∑ ( )
( ) ∑ ( )
где ν – номер гармоники; у, х – текущие значения координат; ун, хн – начальные фазы ν-той гармоники.
39