Материал: 2448
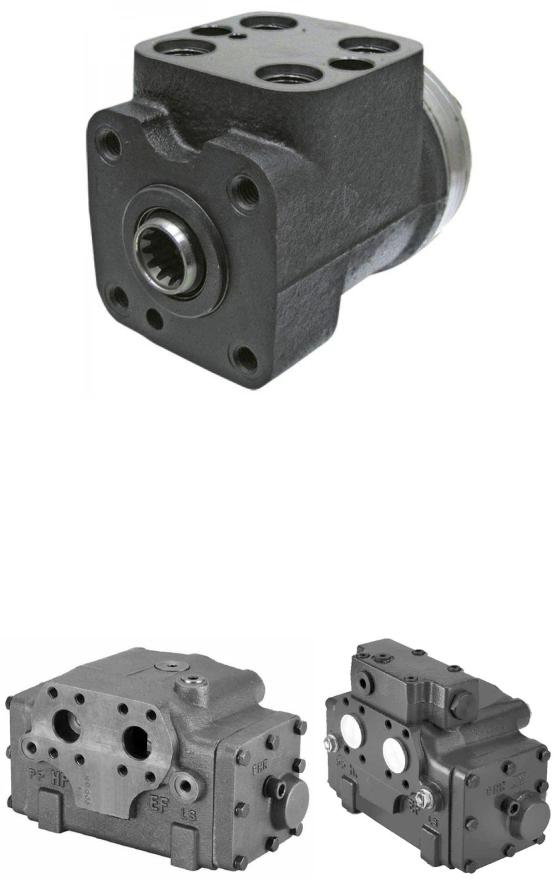
Рис. 1.12. Гидрообъемное рулевое управление фирмы «Danfoss»
Эти механизмы (см. рис. 1.12) базируются на принципе «Orbit», запатентованном фирмой «Char – Lynn» (США). Фирма «Danfoss» приобрела лицензию на изготовление этого оборудования и продает его через свои филиалы и распределительные конторы по всему миру. Она выпускает более десяти типоразмеров гидравлических рулевых механизмов, различающихся величиной рабочего объема насосадозатора: от 80 до 800 см3.
Рис. 1.13. Усилители потока фирмы «DANFOSS» типа OSQA и OSQB
26
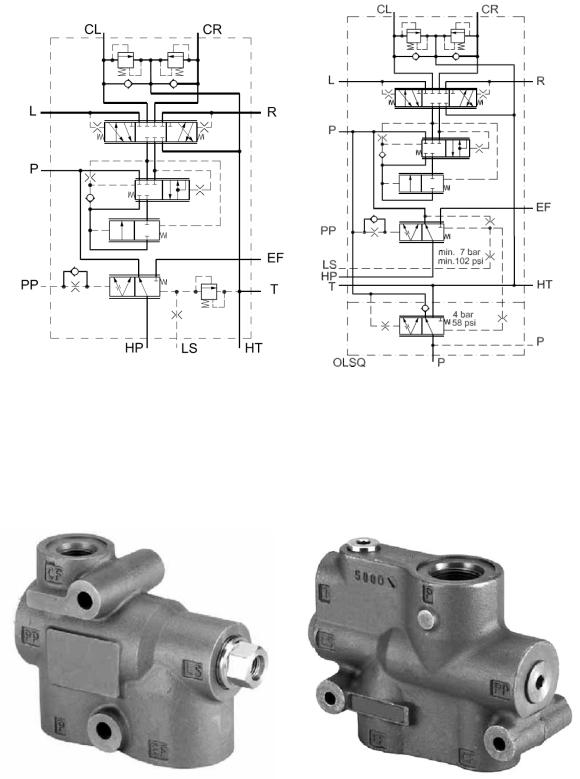
Усилители потока типа OSQA и OSQB (рис. 1.13) работают совместно с гидрообъемными рулевыми управлениями фирмы «DANFOSS». На рис. 1.14 представлены гидравлические схемы усилителей потока типа OSQA и OSQB.
Рис. 1.14. Схемы гидравлические принципиальные усилителей потока типа OSQA и OSQB
Рулевые механизмы с усилителем потока обязательно должны работать совместно с приоритетными клапанами типа OLS, их общий вид представлен на рис. 1.15.
Рис. 1.15. Приоритетные клапаны типа OLS
27
Самый большой типоразмер механизма «DANFOSS» за шесть оборотов рулевого колеса обеспечивает полный поворот транспортного средства массой 30 – 40 т при помощи гидроцилиндра управления с рабочим объемом 4,8 л. Максимальное давление в системе составляет 14 МПа.
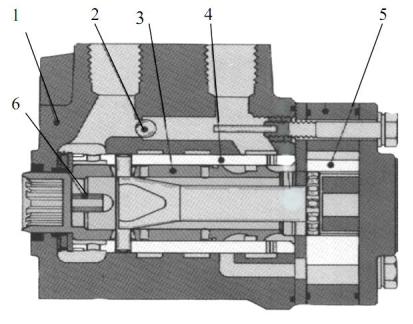
Рис. 1.16. Конструкция гидрообъемного рулевого управления типа «OSPC»
Распределитель рулевого механизма «OSPC» состоит из золотника 3 и гильзы 4, которые центрируются пружиной 6. Распределитель с гидромотором обратной связи располагается в корпусе 1. Кроме того, в конструкции предусмотрен обратный клапан 2 для аварийного режима. В качестве дозирующего устройства используется насос-дозатор 5 героторного типа /9/. Рабочий объем гидрообъемного рулевого управления с усилителем потока OSQA достигает 4000 см3/об.
Фирма «Zahnradfabrik» (Германия) изготавливает гидравлические рулевые механизмы закрытого типа 8420 – 8425 и открытого типа 8430 – 8435. Гидравлический рулевой механизм «ZV-Servostat» (рис. 1.17) отличается от типа «Orbitrol» распределительным устройством, выполненным в виде двух подпружиненных золотников с поступательным перемещением от нейтрального положения /10/.
ОГРУ открытой конструкции отличается от закрытой тем, что в нейтральном положении клапана управляющие кромки открыты, в результате чего насос-дозатор связан с рабочим гидроцилиндром с двух сторон, т.е. имеется обратная силовая связь между
28
управляемыми колесами и рулевым колесом, в закрытом исполнении управляемые колеса блокируются в каждом мгновенном положении
/3/.
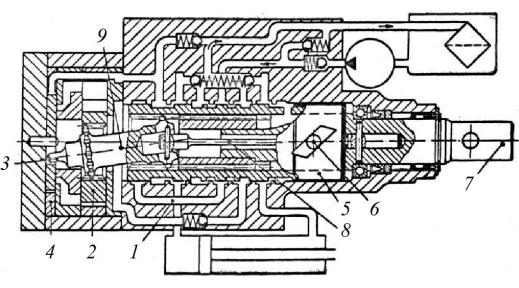
Рис. 1.17. Гидравлический рулевой механизм «ZV-Servostat»
В нейтральном положении распределителя 5 рабочая жидкость поступает в гидробак и одновременно поступает на гидромотор обратной связи по каналу 1. При вращении рулевого вала 7 золотник распределителя 5 совершает возвратно-поступательное движение за счет пальца 6 и радиальной прорези в золотнике 5. Карданный вал 9 связан через торсион 8 с пальцем 6. Рабочая жидкость по каналу 1 поступает на гидромотор обратной связи 2 и при прекращении вращения вала 7 через торсион 8 возвращает распределитель 5 в нейтральное положение. Гидравличесий рулевой механизм «ZV-Servostat» также работает с усилителем потока и приоритетным клапаном для тяжелых ДСМ. В настоящее время основным направлением в развитии систем рулевого управления является создание систем повышенной мощности для обеспечения управления тяжелыми колесными ДСМ.
На основании анализа патентно-информационной и научнотехнической литературы были выявлены основные тенденции развития объемного гидропривода рулевого управления /3,5,7,9,10/:
-создание единого ряда систем ОГРУ для всего парка колесных
ДСМ;
-создание ОГРУ, обеспечивающих возможность управления движущейся машиной при выходе из строя отдельных элементов системы;
29
-снижение материалоемкости;
-моноблочность исполнения;
-сохранение стабильности выходных параметров ОГРУ при изменении внешних воздействий.
1.3. Обзор предшествующих исследований в области объемных гидроприводов рулевого управления
Объемные гидравлические устройства, аналогичные ОГРУ, нашли широкое распространение в промышленности, авиации и на транспорте. Они используются в качестве следящих систем, усилителей мощности и исполнительных механизмов. Обладая большими мощностными параметрами, быстродействием, плавностью регулировки выходного звена, точностью, хорошими динамическими свойствами, удобством преобразования различных видов движения в требуемое и вместе с тем малыми габаритными свойствами, они получили внедрение в самые разнообразные области хозяйства /3,5,7/. В связи с этим в настоящее время накопился огромный опыт по изучению ОГРУ как гидравлических следящих систем.
Фундаментальный вклад в это направление науки внесли такие ученые, как Т.В. Алексеева, Т.М. Башта, В.А. Гамынин, Б.Л. Коробочкин, В.А. Лещенко, В.А. Прокофьев, Н.А. Ульянов, Е.М. Хаймович, В.А. Хохлов, Ю.И. Чупраков и др.
/11,12,13,14,15,16,17,18/.
Вопросам движения ДСМ как самостоятельной машины, так и в составе машинно-тракторного агрегата посвящены работы С.М.Аракельянца, В.М. Боклага, Ю.А. Брянского, М.И. Гриффа, С.А. Дерюженко, М.А. Диатяна, А.В. Дмитриева, Я.Х. Закина, Н.Н. Лубяного, Е.Ю. Малиновского, Д.М. Митропона, В.Я. Обидина, В.А. Попова, К.К. Полевицкого, А.И. Скокона, Б.М. Тишина, Н.А. Ульянова, Ю.Ф. Устинова, Я.Е. Фаробина, Е.М. Шапиро
/19,20,21,22,23,24,25,26, 27,28,29,30,31,32,33,34,35,36,37,38,39,40,41/.
Для колесных ДСМ важнейшими характеристиками их работы являются управляемость и устойчивость движения в процессе выполнения заданной технологической операции. На эти характеристики существенно влияют системы рулевого управления
/21/.
Под управляемостью ДСМ понимается совокупности свойств
30