Материал: 2065
В реальных условиях большинство этих параметров носят случайный характер. Поэтому математическая модель силового воздействия со стороны грунта при проведении планировочных работ должна быть реализована как случайный процесс, изменения реакции F грунта на отвале автогрейдера, предлагается представить в виде:
Fро Fт |
Fф , |
(1.2) |
где Fт - низкочастотный тренд; |
Fф - высокочастотная составляющая |
|
(флюктуация), которая изменяется по случайному закону нормального распределения.
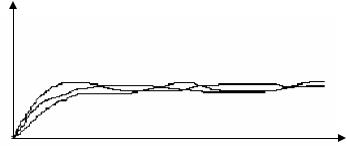
В качестве примера функция тренда приведена на рис. 1.6.
FТ
t
Рис. 1.6. Тренды сопротивлений копанию грунта рабочего органа автогрейдера
Корреляционные функции случайных флюктуаций можно представить в виде [101]:
К |
ф |
2 |
е Ф |
|
|
|
cos |
, |
(1.3) |
|
|
||||||||
|
ф |
|
|
|
|
|
ф |
|
|
где ф2 - дисперсия |
флюктуаций; ф |
и ф |
- параметры |
||||||
корреляционной функции. |
|
|
|
|
|
|
|
||
Значения ф и ф приведены в табл. 1.1.
|
|
|
|
Таблица 1.1 |
Значения параметров корреляционной функции |
||||
|
для определения флюктуаций Fф |
[9] |
||
Предел прочности |
|
Параметр |
|
|
грунта, МПа |
|
ф |
|
ф |
0 - 0,2 |
|
0,8 - 1,5 |
|
2,5 - 8 |
0,2 - 0,4 |
|
1,2 - 1,8 |
|
4 - 10 |
0,4 - 0,6 |
|
1,5 - 2,0 |
|
6 - 12 |
0,6 - 0,8 |
|
1,8 - 3,0 |
|
8 - 16 |
|
20 |
|
|
|
Дисперсия флюктуации определяется следующим образом [103]:
ф ф mф, |
(1.4) |
где mф - математическое ожидание флюктуации, численно равное тренду соответствующей составляющей реакции грунта; ф -
коэффициент вариации флюктуации, соответствующей составляющей сопротивления копанию.
Низкочастотную составляющую реакции грунта на РО в работах К.А.Артемьева предложено определять как сосредоточенный вектор, состоящий из трех составляющих и приложенный к центральной точке режущей кромки отвала.
Применительно к автогрейдеру, выполняющему планировочные работы отвалом с ножом криволинейного профиля постоянного радиуса кривизны с острой режущей кромкой, справедливо равенство
[103]:
|
F |
х |
|
(F |
F |
yл |
|
1 |
) sin2 |
F |
sin , |
(1.5) |
|
|
|
хл |
|
|
|
пр |
|
|
|||
где Fх - |
горизонтальная составляющая вектора силы сопротивления |
|||||||||||
копанию |
грунта; |
Fхл ,Fyл - |
соответственно горизонтальная |
и |
||||||||
вертикальная составляющая силы сопротивления резанию грунта при лобовом копании; Fпр - сопротивление перемещению призмы
волочения; 1 - коэффициент трения грунта по металлу; |
- угол |
|||||||||||||
захвата отвала. |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
При косом копании горизонтальная Fx , |
вертикальная Fy и |
|||||||||||||
поперечная Fz составляющие силы резания определяются [4]: |
||||||||||||||
|
|
|
|
|
|
F |
|
F |
sin2 ; |
|
|
(1.6) |
||
|
|
|
|
|
|
x |
xл |
|
|
|
|
|
|
|
|
|
|
|
|
|
F |
y |
F |
sin2 ; |
|
|
(1.7) |
||
|
|
|
|
|
|
|
yл |
|
|
|
|
|
|
|
|
|
|
|
|
|
Fz |
Fxл |
cos . |
|
|
(1.8) |
|||
Сопротивление призмы волочения Fпр выражается уравнением |
||||||||||||||
[103]: |
|
|
|
|
|
|
|
|
|
|
cos2 |
|
|
|
F |
|
|
1 |
|
|
g |
В H 2 |
|
|
, |
(1.9) |
|||
|
|
|
cos2 cos2 o |
|
||||||||||
п |
р |
|
2 |
|
пр |
|
|
|
г |
|
|
|
||
где пр |
- объемная масса грунта в призме волочения; g - ускорение |
||
свободного падения; В – ширина колеи машины; |
Hг |
- высота отвала |
|
по хорде без участка, погруженного в грунт; |
0 - |
угол внешнего |
|
трения; |
- угол внутреннего трения; - угол, |
составленный |
|
|
21 |
|
|
вертикалью и линией, соединяющей верхнюю точку отвала с точкой его контакта с поверхностью разрабатываемого грунта, равен:
|
|
|
|
|
|
|
|
|
h |
|
|
|
|
H0 |
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
R |
|
|
|
2R |
|
|
|
|||||||||
arcsin cos p |
arcsin |
|
|
|
||||||||||||||||||||
|
|
|
|
|
|
|
|
|
0 |
|
|
|
|
|
0 |
|
|
|
|
|
(1.10) |
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
1 |
|
|
|
|
|
|
|
|
h |
|
2 |
|
|
р |
|
|
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
2 |
|
, |
|
|
|
||||
2arcsin 1 cos p R |
|
|
|
|
|
|
||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
0 |
|
|
|
|
|
|
|
|
|
|
|
|
||
где p - угол резания; h - толщина срезаемой стружки; R0 |
- радиус |
|||||||||||||||||||||||
кривизны отвала; H0 - высота отвала по хорде. |
|
|
|
|
|
|
|
|
||||||||||||||||
Величина Hг |
|
определяется по формуле [103]: |
|
|
|
|||||||||||||||||||
|
|
|
|
|
|
H |
0 |
|
|
|
|
|
|
|
|
|
h |
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
αp |
|
|
||
|
|
|
|
|
|
|
|
|
|
|
R |
|
|
|||||||||||
|
|
|
|
2arcsin |
2R |
|
|
arccos cosαp |
|
|
|
|
||||||||||||
Hг 2R0 |
sin |
|
|
|
|
0 |
|
|
|
|
|
|
|
|
0 |
|
|
|
. |
(1.11) |
||||
|
|
|
|
|
|
|
2 |
|
|
|
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Значения горизонтальной и вертикальной составляющих реакции грунта определяются из уравнений [103]:
F
F
xл
yл
М
М
1R
2R
h В K
h b K
1R
1R
1 |
|
|
|||
|
|
|
g h С ctg |
|
|
|
|
||||
2 |
|
|
|||
1 |
|
|
|||
|
|
|
g h C ctg |
|
|
|
|||||
2 |
|
|
|||
Сtg ;
(1.12)
Ctg ,
где - объемная масса грунта; С - коэффициент сцепления грунта.
M1R 1 tg 0 tg( / 2);
|
M2R tg( / 2) tg 0; |
(1.13) |
|||
|
|
cos 0 cos 0 |
|
|
|
K |
sin2 sin2 |
0 |
|||
1R |
|
cos2 (1 sin ) |
(1.14) |
||
|
|
||||
sin cos 1R 
 1 sin2 sin2 1R 2,
где - угол, образуемый подпорной стенкой с вертикалью; - центральный угол дуги ножа криволинейного профиля, погруженного в грунт.
|
arccos(cos p |
h/ R0 ) p ; |
(1.15) |
||||||||||
1R |
|
|
|
|
|
0 |
|
|
1 |
arcsin |
sin 0 |
. |
(1.16) |
|
|
|
|
|
|||||||||
|
2 |
2 2 |
|
2 |
|
sin |
|
||||||
22
Анализ предшествующих работ по теориям копания грунта показал, что для достижения поставленной в данной работе цели процесс взаимодействия РО с разрабатываемым грунтом может быть представлен математической моделью (формула 1.2), включающей в себя низкочастотную составляющую (тренд) сопротивления копанию, зависящую от физико-механических свойств грунта, толщины срезаемой стружки, параметров призмы волочения, формы отвала, а также высокочастотную составляющую (флюктуацию), вызванную случайными явлениями, такими как неоднородность грунта, переменное значение толщины стружки грунта, неуправляемые колебания РО и др.
1.7. Анализ математических моделей микрорельефа обрабатываемой поверхности
В зависимости от решаемых задач математическая модель рельефа может быть представлена детерминированными или стохастическими функциями [14].
Детерминированные модели представляют собой математическое описание неровностей рельефа в виде детерминированных функциональных зависимостей вертикальных координат поверхности от горизонтальных координат. Они менее достоверны по сравнению со стохастическими и имеют ограниченные возможности. Их в основном используют при подтверждении адекватности создаваемых математических моделей, анализе частотных характеристик исследуемых машин и качественных показателей систем управления РО [101].
Для изучения ЗТМ наиболее удобно пользоваться стохастическодетерминированной моделью земляного полотна. При этом корреляционная функция профиля задается детерминированной моделью, а по ней с использованием рекуррентных соотношений строится на ЭВМ псевдослучайный профиль [101].
Профиль местности может быть условно разделен на макропрофиль, микрорельеф и шероховатость. К макропрофилю относят неровности значительной протяженности (более 100 м) и сравнительно большой амплитуды. Для шероховатости характерны неровности высокой частоты с длиной менее 0,5 м и малыми амплитудами. Как макрорельеф так и шероховатости не представляют интереса с точки зрения планировочных свойств автогрейдера, так
23

как макрорельеф вызывает очень медленное изменение во времени положения РО, а шероховатость компенсируется сглаживающей способностью шин [14].
Взаимосвязь случайных значений функции по длине обрабатываемого участка земляного полотна можно охарактеризовать корреляционными функциями [113,94].
Корреляционные функции случайного процесса с достаточной степенью точности аппроксимируют функциональной зависимостью
[113]:
( ) Ae 1 |
|
|
|
A e 2 |
|
|
|
cos , |
(1.17) |
|
|
|
|
||||||
1 |
|
|
2 |
|
|
|
|
|
|
где 1и 2 - коэффициенты, характеризующие затухание этой функции; - коэффициент, характеризующий периодическую
составляющую микропрофиля; при τ = 0 |
A1 A2 1. |
аппроксимации |
|||
В |
табл. |
1.2 |
приведены |
некоторые |
|
корреляционных функций поверхностей, которые могут стать объектом планировочных работ автогрейдера [14].
Большинство корреляционных функций аппроксимируются выражением (1.17). В ряде случаев нормированные корреляционные функции микропрофилей можно представить более простыми выражениями [113,94]:
( ) 2 |
e |
|
|
|
|
|
|
; |
|
(1.18) |
||
|
|
|
|
|||||||||
( ) 2 |
e |
|
|
|
cos( ), |
(1.19) |
||||||
|
|
|||||||||||
где и - коэффициенты, зависящие от типа профиля, |
2 - |
|||||||||||
дисперсия функции микропрофиля поверхности; L/V , здесь L – |
||||||||||||
расстояние, пройденное машиной от начала отсчета; V – скорость |
||||||||||||
движения машины. |
|
|
|
|
|
|
|
|
|
|
|
|
Функции (1.18) и (1.19) можно реализовать на ЭВМ с помощью |
||||||||||||
следующего рекуррентного соотношения [113]: |
|
|||||||||||
Для (1.18) |
|
|
|
|
|
|
|
|
|
|
|
|
y(n) a0x(n) q1y(n 1); |
(1.20) |
|||||||||||
a0 |
1 2 |
; |
(1.21) |
|||||||||
q |
e ђ ; |
(1.22) |
||||||||||
1 |
|
|
|
|
|
|
|
|
|
|
|
|
e ђ ; |
(1.23) |
|||||||||||
ђ ђ hЉ. |
(1.24) |
|||||||||||
24