Материал: 2065
1) |
2) |
3) |
4) |
5) |
|
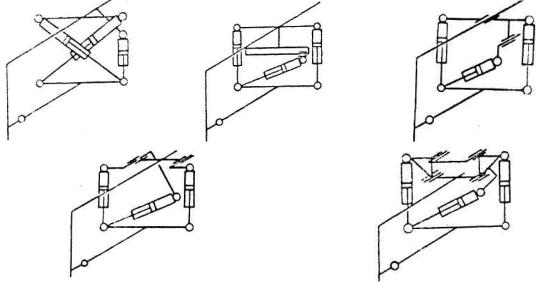
Рис. 1.3. Кинематические схемы навесного оборудования: |
1 - с креплением на неповоротных кронштейнах; 2 - с одношарнирным креплением кронштейнов; 3 - с креплением кронштейнов на обойме; 4 - с трехшарнирным креплением кронштейнов; 5 - с четырехшарнирным креплением кронштейнов.
На Брянском заводе дорожных машин разработана принципиально новая конструкция подвески рабочего органа без поворотного круга автогрейдера. Одновременное выдвижение (втягивание) гидроцилиндров 1, 2 (рис. 1.4) позволяет изменять угол резания отвала, выдвижение одного из них и втягивание другого - изменять угол захвата отвала. Гидроцилиндры 5 и 7 служат для подъема-опускания рабочего органа, гидроцилиндр 6 - для выноса его в сторону [97].
Такое техническое решение позволило улучшить геометрические показатели автогрейдера, его компоновку, снизить трудоемкость изготовления, повысить жесткость системы отвал - машина [97].
Таким образом, каждая из конструктивных схем преследует решение конкретной задачи.
1.5. Блок-схема рабочего процесса автогрейдера
Рабочий процесс автогрейдера рассматривается как сложная динамическая система, состоящая из подсистем, участвующих в процессе формирования профиля земляного полотна в соответствии с заданием на производство.
15
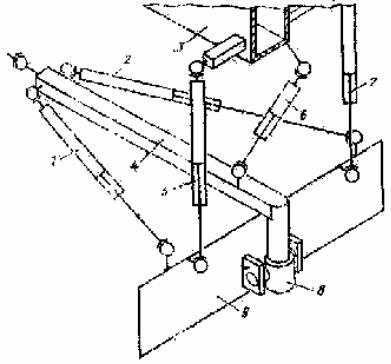
Рис. 1.4. Кинематическая схема крепления рабочего органа автогрейдера:
1,2 - гидроцилиндры изменения угла резания; 3 - хребтовая балка; 4 - тяговая рама;
5,7 - гидроцилиндры подъема-опускания отвала;
6 - гидроцилиндр выноса в сторону;
8 - универсальный шарнир; 9 - отвал.
Втакой динамической системе взаимодействуют базовая машина (автогрейдер), грунт и СУ положением РО, в свою очередь состоящие из подсистем, влияющих на точность выполнения проектных геометрических параметров земляного полотна с заданной производительностью.
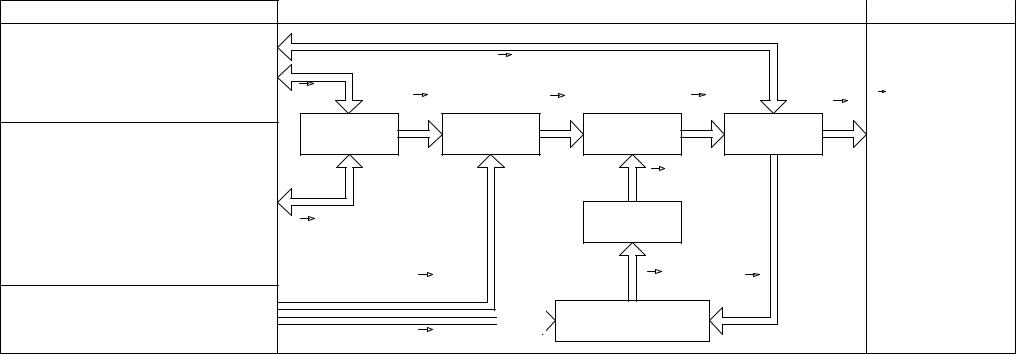
На рис. 1.5 представлена блок-схема динамической системы планировочного процесса. Данная блок-схема включает в себя 3 основных блока: исходные данные, моделирование рабочего процесса автогрейдера, результаты работы.
Вкачестве исходных данных системы рассматриваются основные свойства грунта, влияющие на планирующие и тягово-сцепные характеристики автогрейдера (микрорельеф, длина волны неровности, плотность, влажность грунта, коэффициент сопротивления копанию)
изадание на производство земляных работ (производительность и проектные геометрические размеры).
16
Исходные данные |
|
Моделирование рабочего процесса автогрейдера |
|
Результатыработы |
|||
Параметрыгрунта, |
|
|
|
|
|
|
Векторный |
влияющие на планирующую |
|
|
P12 |
|
|
|
критерий |
способность автогрейдера: |
|
|
|
|
|
|
эффективности: |
- микрорельеф; |
P4 |
|
|
|
|
|
Т |
P6 |
|
P7 |
P8 |
P3 |
Кс=[Кy, Кg, m] , где |
||
- сила реакции грунта на отвал. |
Ходовое |
|
|||||
|
Рама |
Навесное |
Рабочий орган |
Кg- коэффициент |
|||
Параметрыгрунта, |
оборудование |
|
оборудование |
|
сглаживания |
||
влияющие на тягово-сцепные |
|
|
|
|
|
|
в поперчной |
свойства автогрейдера: |
|
|
|
P11 |
|
|
плоскости; |
- вид покрытия; |
|
|
|
Гидропривод |
|
|
Кy - коэффициент |
- плотность; |
P5 |
|
|
|
|
сглаживания |
|
- влажность; |
|
|
РО |
|
|
в продольной |
|
- предел прочности; |
|
|
|
|
|
|
плоскости; |
- коэффициентсопротивления копанию. |
|
P2 |
|
P10 |
P9 |
|
m- масса |
Задание на производсво земляных работ: |
|
|
|
автогрейдера. |
|||
|
|
|
Система управления |
|
|
||
- производительность; |
|
P1 |
|
|
|
||
- проектные геометрические размеры. |
|
|
|
|
|
|
|
|
Рис. 1.5. Блок-схема рабочего процесса автогрейдера. |
|
|
||||
17
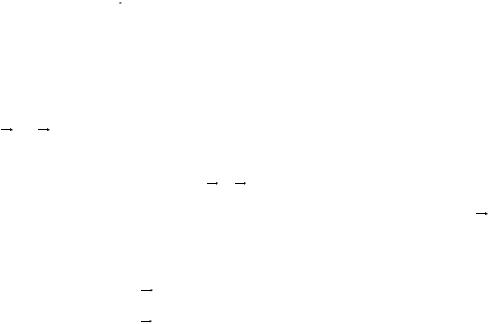
Результаты работы оценивались векторным критерием эффективности:
|
(1.1) |
K [Ky ,K ,m]Т , |
где Ky ,K - коэффициенты сглаживания в продольной и поперечной
плоскостях, m – масса автогрейдера.
Автогрейдер представлен подсистемами: рама, ходовое оборудование, навесное оборудование, СУ, гидропривод РО и сам отвал.
Грунт воздействует на базовую машину через микрорельеф на ходовое оборудование и реакцией разрабатываемого грунта на РО автогрейдера.
Подсистема ходового оборудования, воспринимая возмущающие воздействия со стороны грунта, в свою очередь, воздействует на раму базовой машины. Далее воздействие передается на РО через навесное оборудование. РО, изменяет свое положение в пространстве – заглубляется или выглубляется.
Управление РО осуществляется СУ с помощью гидропривода по двум параметрам: продольному и поперечному уклонам профиля земляного полотна, формируемыми положением отвала автогрейдера.
Подсистемы соединены между собой векторными связями, отражающими прохождение информации от блока к блоку.
Вектор требуемых геометрических параметров земляного сооружения (P1 ) задается проектной документацией.
Реальные геометрические параметры (P3 ) снимаются с обработанного грунта и являются выходными координатами сложной динамической системы.
В реальных процессах формирования земляной поверхности
P3 P1 .
Подсистема ходового оборудования воспринимает возмущающие воздействия от грунта ( P4 ,P5 ). В свою очередь подсистема ходового оборудования является источником воздействия ( P6 ) на раму автогрейдера.
Подсистема рамы приводит к перемещениям навесного оборудования ( P7 ). Подсистема навесного оборудования своими воздействиями ( P8 ) изменяет положение РО относительно машины.
18
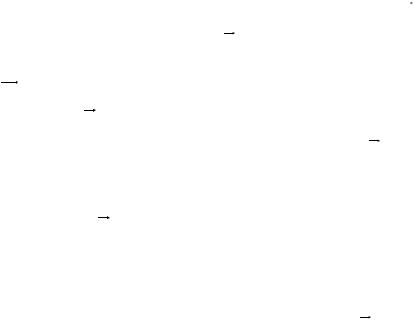
СУ получает информацию от датчиков положения отвала (P9 ),
сравнивает ее с проектными параметрами (P1 ), по определенному алгоритму обрабатывает ее и формирует управляющие воздействия на гидропривод РО (P10 ). Подсистема гидропривода РО реализует
управляющие воздействия ( P11), перемещает элементы навесного
оборудования, компенсируя неуправляемые перемещения ( P7 ) со стороны рамы машины.
Подсистема РО, двигаясь вместе с ЗТМ, осуществляет копание грунта, реакция которого ( P12 ) влияет на положение РО в пространстве. Изменяя свое положение (вертикальную координату, угол наклона РО в поперечной плоскости, угол захвата РО, угол резания), РО в разрабатываемом грунте формирует земляную поверхность с фактическими геометрическими параметрами ( P3 ).
Процессам взаимодействия отдельных подсистем друг с другом посвящено достаточно много исследований, анализ которых позволяет сделать вывод о возможности их использования при решении поставленной в работе проблемы.
1.6. Анализ исследований по теории копания грунтов
Выбор модели процесса взаимодействия РО с разрабатываемым грунтом базируется на следующих предпосылках: обеспечение требуемой точности геометрических параметров земляного сооружения происходит на завершающих проходах ЗТМ по обрабатываемому участку, грунт при этом, как правило, разрыхлен, а толщина срезаемой стружки грунта не более 0,07 м. Сопротивление копанию зависит от физико-механических свойств грунта, толщины стружки, параметров РО [63,64,110].
Теории копания можно разделить на группы [4,9,35,36]:
теории, базирующиеся на результатах экспериментальных исследований (В.П.Горячкин, А.Н.Зеленин, Ю.А.Ветров, а также зарубежные авторы: И.Ратье, Т.Кюн, Р.Шилд и др.);
теории, основанные на положениях механики сплошной среды и теории прочности (К.А.Артемьев, В.И.Баловнев и др.).
Данные теории позволяют определить сопротивление резанию и копанию при условии, что известны параметры РО, режим работы и параметры грунта [101].
19