Материал: Плясов Лабораторныы практикум Мекханика твердого тела 2015
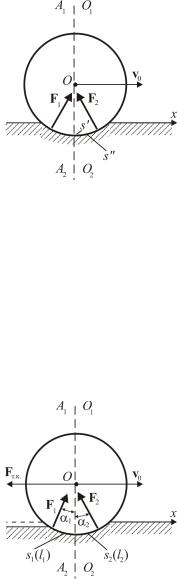
териалов, из которых сделаны сопри- касающиеся тела. В результате, шар и плоскость будут соприкасаться не в одной геометрической точке, а частью своих поверхностей S ′ и S ′′ . Через F1 и F2 обозначим равнодействующие
сил, с которыми деформированные участки плоскости качения шара, находящиеся по разные стороны вер- тикальной плоскости O1O2 , действу- ют на деформированный шар (см. рис. 1.23.2).
Пусть деформация плоскости и катящегося по ней без проскаль- зывания шара является упругой деформацией. Это означает, что соприкасающиеся тела полностью восстанавливают свою форму и размеры после прекращения взаимодействия. Тогда деформации шара и плоскости будут симметричны относительно вертикальной оси A1 A2 , проходящей через центр шара O . Силы F1 и F2 будут равны по величине, и их направления составят равные углы с вер- тикальной осью A1 A2 . Следовательно, сила трения качения равна нулю, поскольку сумма проекций этих сил на ось x равна нулю:
F1x + F2 x = 0 .
Рассмотрим теперь случай упру- гой деформации шара и неупругой деформации плоскости качения. Лег- ко представить конкретный пример, иллюстрирующий этот случай: тяже- лый металлический шар катится по асфальту. Схематическое изображе- ние этого случая дано на рис. 1.23.3. Вследствие неполного восстановле- ния деформированной плоскости ка- чения картина, изображенная на ри- сунке, не имеет осевой симметрии.
Из рисунка, например, видно, что уровни поверхности плоскости качения до и после того, как по ней
141
прокатится шар, различаются. Поэтому можно предположить, что площади поверхностей соприкосновения шара и плоскости качения по обе стороны плоскости O1O2 будут неодинаковы: S2 > S1 . Как
следствие этого, сила F2 больше по величине силы F1 . По той же причине α 2 > α1 , где α1 , α 2 – углы между направлениями сил F1 ,
F2 и осью A1 A2 . Следовательно, в рассматриваемом случае гори-
зонтальная составляющая суммы сил F1 и F2 (сила трения качения
Fт.к ) не равна нулю и вычисляется по формуле |
|
Fт.к = − (F1x + F2 x ) = F2 sin α2 − F1 sin α1 . |
(1.23.1) |
В данной работе используется металлический шар и металличе- ская плоскость качения. Сравнительно маленькая масса шара и упругие свойства металлов, из которых сделаны шар и плоскость качения, – причина малой, практически не заметной для визуально- го наблюдения, деформации шара и плоскости качения при прове- дении эксперимента. Будем в дальнейшем считать, что шар в экс- периментальной установке не деформируется, а плоскость качения мало деформируема. Тогда площади соприкосновения шара и плоскости качения S1 и S2, углы α1 и α2, которые составляют направления сил F1 и F2 с осью А1А2, можно без преувеличения считать малыми. Поэтому, с учетом известного соотношения sin α ≈ α , справедливого для углов α << 1 , выражение (1.23.1) для силы трения качения упростится и примет вид
Fт.к = F2 α2 − F1α1 . |
(1.23.2) |
Прибавлением и вычитанием величины F2α1 приведем выражение |
|
(1.23.2) к виду |
|
Fт.к = F2 (α2 − α1 ) + (F2 − F1 ) α1 . |
(1.23.3) |
Выражение (1.23.3) удобно по следующей причине: в рассматрива- емом случае, когда деформация плоскости качения мала и незначи- тельно отличается от упругой деформации, будем считать, что уг- лы α1 и α2 почти равны друг другу, но разность их не равна нулю; аналогично силы F1 и F2 приближенно равны друг другу, но раз- ность их не равна нулю.
Углы α1 и α2 (см. рис. 1.23.3) можно выразить через дуги l1 , l2 , возникающие в сечении плоскостью рисунка поверхностей S1 и S2
142
соприкосновения шара и плоскости качения слева и справа от вер- тикальной оси А1А2:
2α = |
l1 |
, |
2α |
|
= |
l2 |
, |
(1.23.4) |
|
2 |
|
||||||
1 |
R |
|
|
|
R |
|
|
|
|
|
|
|
|
|
|
||
где R – радиус недеформированного шара. |
|
|||||||
Величины сил F1 и F2 также можно выразить через дуги l1 , l2 ,
введя силу Р, приходящуюся на единицу длины дуги: |
|
F1 = P l1 , F2 = P l2 . |
(1.23.5) |
Величина Р имеет смысл давления шара на поверхность плоско- сти качения, отвечающую единичной длине дуги.
Первое слагаемое и второе слагаемые в выражении (1.23.3) с учетом (1.23.4) и (1.23.5) перепишем в виде:
l2 |
|
l1 |
F2 |
l |
|
|
|
|
|||
F2 |
|
− |
|
= |
|
|
|
, |
|
|
(1.23.6) |
2R |
2R |
|
2R |
|
|
|
|||||
(P l2 − P l1 )l1 |
= |
(l2 − l1 )P l1 |
= |
F l |
|
|
|||||
|
|
|
|
|
|
|
1 |
, |
(1.23.7) |
||
2R |
|
2R |
|
|
2R |
||||||
|
|
|
|
|
|
|
|||||
где l = l2 − l1 .
С учетом (1.23.6) и (1.23.7) выражение для силы трения качения примет вид
|
= |
F2 l |
+ |
F1 |
l |
(1.23.8) |
|
Fт.к |
|
|
|
. |
|||
2R |
|
|
|||||
|
|
|
2R |
|
|||
Оба слагаемых в выражении (1.23.8) имеют один порядок мало-
сти – они пропорциональны малой величине |
l . Полагая в этом |
|||
выражении F1 = F2 = N / 2 , где N – сила, с которой плоскость ка- |
||||
чения действует на шар, имеем |
|
|
|
|
F |
= |
N l |
. |
(1.23.9) |
|
||||
т.к |
|
2R |
|
|
|
|
|
||
Формула (1.23.9) не является точным выражением, определяю- щим силу трения качения. Это оценочная формула. Используя мо- дель двух соприкасающихся тел – слабо деформируемой плоскости качения и катящегося по ней без проскальзывания недеформируе- мого шара, – мы лишь показали, что сила трения качения пропор- циональна величинам l , N и обратно пропорциональна величине R . Не учтены (да и не могли быть учтены) величина и характер деформации соприкасающихся тел, величина молекулярных сил
143
сцепления шара и плоскости, зависимость этих сил от вида матери- алов, из которых сделаны шар и плоскость, и многое другое. По- этому выражение (1.23.9) лучше переписать в виде
F |
= |
|
k |
l N |
, |
(1.23.10) |
|
|
|
|
|
||||
т.к |
|
|
2R |
|
|||
|
|
|
|
||||
где безразмерный коэффициент k |
учел бы, в принципе, все отме- |
||||||
ченные выше факторы. |
|
|
|
|
|
|
|
На практике, однако, невозможно определить |
l и коэффици- |
||||||
ент k , поэтому вводят величину |
|
|
|
|
|||
γ = |
k |
l |
, |
(1.23.11) |
|||
|
|
||||||
|
2 |
|
|
|
|
||
которую называют коэффициентом трения качения.
Таким образом, γ – размерная величина, имеющая размерность длины. Значения коэффициентов γ для различных пар соприкаса- ющихся тел (разной формы, и выполненных из разных материалов) подлежат экспериментальному определению.
С учетом введенного коэффициента трения качения γ выраже- ние (1.23.10) принимает вид:
F = |
γ N |
. |
(1.23.12) |
т.к
R
В настоящей работе коэффициент трения качения эксперимен- тально определяется с помощью наклонного маятника. Его прин- ципиальная схема изображена на рис. 1.23.4 в двух проекциях.
Конструктивно наклонный маятник – это шар, подвешенный на длинной нити и лежащий на поверхности наклонной плоскости. Шар может совершать колебания, катаясь по наклонной плоскости. Обозначим длину нити l , а угол наклона плоскости качения β . В положении равновесия наклонного маятника его нить параллельна оси C1C2 .
Выведем шар из положения равновесия на малый угол Ф0 (Ф0 << 1) и предоставим его самому себе (см. рис. 1.23.4). Пройдя в обратном направлении положение равновесия с ненулевой скоро- стью, шар отклонится на угол Ф1/2. Подстрочный индекс 1/2 озна- чает лишь то, что маятник совершил при этом половину своего первого колебания (1/2 периода колебания). Шар теряет часть запа- са своей потенциальной энергии из-за работы, совершаемой силой
144
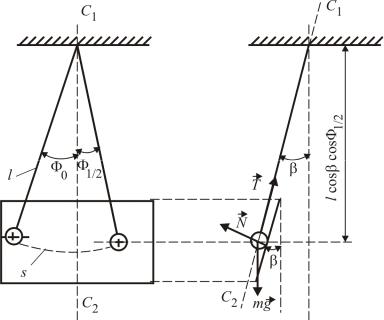
трения качения. Поэтому углы Ф0 и Ф1/2 удовлетворяют неравен- ству Φ0 > Φ1/ 2 .
Рис. 1.23.4
Работа силы трения качения на пути S вычисляется по формуле
Aт.к = −Fт.к S , |
(1.23.13) |
где Fт.к определяется выражением (1.23.12), а путь, проходимый |
|
шаром наклонного маятника за первую половину периода, |
|
S = lΦ0 + l Φ1/ 2 . |
(1.23.14) |
Величина силы нормального давления наклонной плоскости на шар N , как видно из рис. 1.23.4, определяется выражением
N = mg sin β. |
(1.23.15) |
С учетом выражений (1.23.12), (1.23.14) и (1.23.15) выражение для работы Aт.к перепишем в виде
Aт.к = − |
γ l (Φ0 |
+ Φ1/ 2 )mg sin β |
(1.23.16) |
|
|
|
. |
||
|
|
|||
|
|
R |
|
|
145