Материал: Плясов Лабораторныы практикум Мекханика твердого тела 2015
9.Оцените, каким образом наличие трения в подшипнике мо- жет повлиять на экспериментально определяемую величину мо- мента инерции.
10.Изобразите качественно график зависимости момента сил трения в оси подшипникового узла от момента внешних сил.
11.Как экспериментально можно было бы определить макси- мальный момент сил трения в оси.
12.Укажите возможные источники систематических погрешно- стей в данной работе.
46

Лабораторная работа 1.18 (1.18а, 1.18б)
ОПРЕДЕЛЕНИЕ МОМЕНТОВ ИНЕРЦИИ ТЕЛ МЕТОДОМ КРУТИЛЬНЫХ КОЛЕБАНИЙ
Цель: изучение динамики вращательного движения тел; зна- комство с методом крутильных колебаний, предназначенным для определения моментов инерции тел.
Оборудование: установка для измерения момента инерции ме- тодом крутильных колебаний, набор тел разной формы, штанген- циркуль.
ВВЕДЕНИЕ
При вращении твёрдого тела вокруг неподвижной оси его инер- ционные свойства определяются не массой тела, а его моментом инерции относительно оси вращения. Именно эта величина входит в формулы для момента импульса и кинетической энергии враща- ющегося твёрдого тела, а также в другие важные соотношения. По- нятие момента инерции является ключевым для большинства задач динамики твердого тела.
Момент инерции тела относительно некоторой оси зависит от массы тела и распределения этой массы относительно оси. В про- стейшем случае материальной точки массы т момент инерции Iz относительно произвольной оси z равен произведению массы мате- риальной точки на квадрат расстояния r от материальной точки до этой оси:
I |
z |
= mr2 . |
(1.18.1) |
Момент инерции тела – величина аддитивная, т.е. момент инер- ции протяженного тела равен алгебраической сумме моментов инерции его частей. Следовательно, если разбить тело на достаточ- но малые части массой mi , которые можно считать материальными точками, то момент инерции тела относительно произвольной оси z будет равен сумме произведений массы вы-
47
бранной материальной точки mi |
на квадрат рассояния ri |
от этой |
материальной точки до оси z: |
|
|
I z = ∑ mi ri2 . |
(1.18.2) |
|
i |
|
|
Совершив предельный переход |
mi → 0 , получим |
|
Iz = ∫ ρ(R)r 2 dV , |
(1.18.3) |
|
(V ) |
|
|
где ρ(R) – плотность тела, которая может изменяться в пределах
тела; V – объем тела.
В табл. 1.18.1 приведены моменты инерции нескольких одно- родных ( ρ(R) = const) тел правильной формы, использующихся в работе. Во всех случаях предполагается, что ось z проходит через центр масс тела С и тело имеет массу М. В последнем столбце таб- лицы приведены также формулы для расчета погрешностей вели- чин моментов инерции соответствующих тел. Под величинами
L, R, M , a понимаются приборные погрешности прямых
измерений соответствующих размеров и масс тел L, R, M, a(b, c). Непосредственно из определения момента инерции следует, что
одно и то же тело обладает различными моментами инерции отно- сительно разных осей. Для вычисления моментов инерции тел от- носительно осей, не проходящих через центр масс тела, иногда удобно использовать теорему Гюйгенса–Штейнера. Согласно этой теореме момент инерции Iz′ относительно произвольной оси z′
равен сумме момента инерции Iz(C ) относительно оси z, параллель-
ной данной оси z′ и проходящей через центр масс тела С, и произ- ведения массы тела т на квадрат расстояния а между осями z и z′ :
Iz′ = Iz(C ) + ma2 , |
(1.18.4) |
где a − расстояние между осями z и zC, а m − масса тела.
В третьем столбце табл. 1.18.1 приведены формулы для расчёта относительной погрешности измерений моментов инерции по из- вестным относительным погрешностям прямых измерений массы тел и их размеров. Моменты инерции тел относительно других осей, па- раллельных данным, могут быть рассчитаны с помощью теоремы Гюйгенса–Штейнера (1.18.4).
48
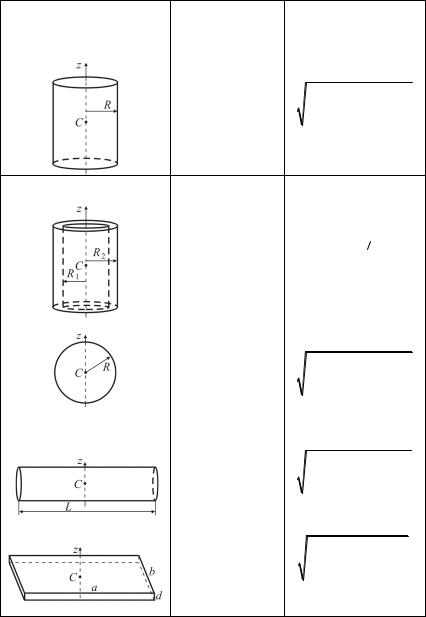
Таблица 1.18.1
Тело, |
Момент |
|
Относительная |
|
|||||
расположение оси |
инерции |
|
ошибка |
|
|
|
|||
Однородный сплошной |
|
|
|
|
|
|
|
|
|
цилиндр или диск |
|
|
|
|
|
|
|
|
|
|
Iz = |
mR2 |
|
m 2 |
2 |
R |
2 |
||
|
|
|
|
+ |
|
|
|
|
|
|
2 |
|
R |
||||||
|
|
|
m |
|
|
||||
Однородный полый ци- |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
m 2 |
|
|
|
|
|
|
|
2 |
||||
линдр |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
2 |
|
R |
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
+ |
|
|
|
1 |
|
+ |
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
R1 |
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
m |
|
|
|
|
|
|
||||||
Iz |
= |
m (R12 + R22 ) |
|
|
|
|
|
|
2 1 2 |
|
|
|
|
||||||||||||||
|
|
|
|
|
|
2 |
R |
|
|
|
|
||||||||||||||||
|
|
|
|
|
|
|
2 |
|
|
|
|
|
+ |
|
|
2 |
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
R |
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
2 |
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Однородный шар |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Iz |
|
= |
2mR2 |
|
|
|
|
|
|
|
m 2 |
+ |
2 |
R 2 |
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
|
|
|
|
5 |
|
|
|
|
|
|
|
|
m |
|
|
|
R |
||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||
Тонкий однородный стер- |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
жень произвольного сече- |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
ния |
|
|
|
|
|
|
2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
I = |
mL |
|
|
|
|
|
|
|
m 2 |
|
2 |
L 2 |
||||||||||||||
|
|
|
|
|
|
|
+ |
||||||||||||||||||||
|
|
z |
12 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
m |
|
|
|
|
L |
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Прямоугольный паралле- |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
лепипед a×b×d |
|
m (a |
|
|
|
|
|
) |
|
|
|
m 2 |
|
|
(2 a )2 |
||||||||||||
|
|
2 |
+ b |
2 |
|
|
+ |
|
|||||||||||||||||||
Iz |
= |
|
|
|
|
|
|
|
|
|
|
2 |
+ b |
2 , |
|||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
m |
|
|
|
a |
|
|
|
|||||||
|
12 |
|
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
a = |
|
|
b |
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||
49
Одно из исследуемых тел в данной работе представляет собой тонкий однородный стержень, к которому прикрепляются два оди- наковых небольших груза, расположенных симметрично относи- тельно середины стержня. Момент инерции Iz исследуемого тела можно найти, используя свойство аддитивности момента инерции и формулу для момента инерции стержня, приведённую в послед- ней строке таблицы 1.18.1:
I |
|
= |
ML2 |
+ 2md 2 , |
(1.18.5) |
z |
|
||||
|
12 |
|
|
||
|
|
|
|
||
где M и L – масса и длина стержня, соответственно; |
m – масса од- |
||||
ного из грузов, d – расстояние от оси вращения до середины одного из грузов.
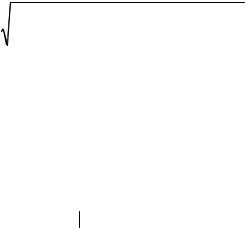
Относительная погрешность момента инерции выражается через относительные погрешности масс и размеров стержня и грузов в виде
I z |
= |
|
M |
|
|
|
|
Iz |
|
||
|
|
M |
2
+ 2 |
m |
2 |
+ |
2 |
l |
2 |
+ |
2 |
d |
2 . |
(1.18.6) |
|
|
|
|
|
|||||||
|
m |
|
|
l |
|
|
|
d |
|
|
|
Динамика вращательного движения твёрдого тела определяется моментами сил, действующих на тело. Вектор N момента силы от- носительно точки O определяется как векторное произведение ради- ус-вектора R, проведённого из точки O в точку приложения силы, на вектор силы F:
N = [R, F] . |
(1.18.7) |
Моментом силы относительно оси Oz, проходящей через точку O, называется проекция момента (1.18.7) на данную ось. Модуль мо- мента силы относительно оси можно записать в виде:
Nz |
= rF , |
(1.18.8) |
где r – плечо, т.е. расстояние от оси до линии, вдоль которой дей- ствует сила.
Тогда основное уравнение динамики вращательного движения твёрдого тела вокруг неподвижной оси Oz имеет вид:
Izβz = Nz , |
(1.18.9) |
где βz – угловое ускорение твёрдого тела, а |
Nz – сумма моментов |
всех сил, действующих на твёрдое тело, относительно оси Oz. Угло- вое ускорение тела есть вторая производная по времени от угла пово-
50