Материал: Плясов Лабораторныы практикум Мекханика твердого тела 2015

рота тела, т.е. βz (t ) = ϕɺɺ(t ), причём в данной формуле угол ϕ счита-
ется положительным, если направление поворота и ось Oz образуют «правый винт».
Рассмотрим твёрдое тело, жестко закреплённое на вертикальной оси, связанной спиральной пружиной с неподвижным основанием. Если совершить поворот тела в горизонтальной плоскости на неко- торый угол ϕ , то со стороны пружины возникнет момент упругих
сил, стремящихся повернуть тело в обратном направлении. Как пока- зывает опыт, в области упругих деформаций кручения пружины мо- мент упругих сил относительно оси вращения прямо пропорционален
углу поворота: |
|
Nz = −kϕ , |
(1.18.10) |
где k называется угловым коэффициентом упругости спиральной пружины. Заметим, что его следует отличать от коэффициента жёст- кости пружины. Знак минус в данной формуле учитывает, что мо- мент упругих сил сообщает телу отрицательное угловое ускорение при положительном угле закручивания спиральной пружины.
Рассмотрим свободные незатухающие колебания твёрдого тела, прикреплённого к спиральной пружине. Подставляя момент упру- гих сил (1.18.10) в уравнение динамики вращательного движения (1.18.9) и совершая простые преобразования, получим дифферен- циальное уравнение для неизвестной функции ϕ(t )
ɺɺ |
2 |
ϕ = 0 , |
(1.18.11) |
||
ϕ + ω0 |
|||||
где введено обозначение |
|
|
|
|
|
ω = |
|
k |
. |
(1.18.12) |
|
|
|
||||
|
0 |
|
I z |
|
|
|
|
|
|
||
Известно, что решение уравнения (1.18.11), которое описывает гармонические колебания с циклической частотой ω0 , имеет вид
ϕ(t ) = ϕm cos (ω0t + α) , |
(1.18.13) |
где ϕm – амплитуда угла поворота, а α – начальная фаза колебаний. Таким образом, твёрдое тело будет совершать крутильные гармо- нические колебания, частота которых зависит только момента инер- ции твёрдого тела относительно оси вращения и углового коэффици- ента упругости спиральной пружины. Период гармонических коле-
51
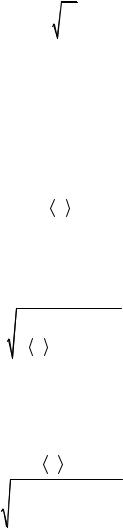
баний связан с циклической частотой соотношением T = 2π ω0 . Учитывая (1.18.12), получаем
T = 2π |
I z |
. |
(1.18.14) |
|
|||
|
k |
|
|
Вреальности на тело и пружину всегда действуют силы трения
исопротивления воздуха, которые создают дополнительные мо- менты сил, что в итоге приводит к торможению и затуханию коле- баний. Период свободных затухающих колебаний зависит от коэф- фициента затухания. Однако в данной работе моменты сил трения малы, и поэтому их влиянием на период колебаний твёрдого тела можно пренебречь. Тогда можно найти момент инерции твёрдого тела с помощью формулы (1.18.14), измерив предварительно сред- ний период колебаний:
I |
|
= |
k T 2 |
. |
(1.18.15) |
z |
|
||||
|
|
4π2 |
|
||
Относительная погрешность измерений момента инерции выра- жается через относительные погрешности измерений периода кру- тильных колебаний и углового коэффициента упругости спиральной пружины:
I z |
|
|
2 |
T 2 |
|
k 2 |
|
|
||
|
= |
|
|
|
|
+ |
|
|
. |
(1.18.16) |
|
|
|
||||||||
Iz |
|
|
T |
|
|
|
|
|
||
|
|
|
|
|
|
k |
|
|
||
Если известен момент инерции некоторого эталонного тела, то по результатам измерений периода его колебаний можно опреде- лить угловой коэффициент упругости спиральной пружины и его погрешность:
|
|
k = |
4π2 I |
эт |
, |
|
|
(1.18.17) |
||||
|
|
|
|
|
|
|
||||||
|
|
|
T |
2 |
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|||
k |
= |
2 T |
2 |
+ |
|
Iэт |
2 |
|
||||
|
|
|
|
|
|
|
|
, |
(1.18.18) |
|||
|
|
|
|
|
||||||||
k |
|
T |
|
|
|
|
|
Iэт |
|
|
||
где Iэт – момент инерции эталонного тела (полго цилиндра).
В работах 1.18а и 1.18б исследуемое (или эталонное) тело уста- навливается непосредственно на ось установки через легкую муф- ту, собственный момент инерции которой относительно оси вра-
52

щения настолько мал по сравнению с моментами инерции тел, что его можно не учитывать. Ось закреплена в подшипниках основания и снабжена пружиной.
Отличие установки, используемой в работе 1.18, состоит в том, что на ось установки насажен массивный диск, на который в спе- циальные пазы и устанавливаются исследуемые тела. Поэтому рас- четные формулы для определяемого в ходе эксперимента момента инерции тела несколько модифицируются.
Пусть на диск установлено тело таким образом, что его момент инерции относительно оси вращения равен I. Тогда период колеба- ний диска с установленным на него телом определяется соотноше- нием:
T = 2π (I + I0 ) / k , |
(1.18.19) |
где I 0 – момент инерции ненагруженного диска.
Таким образом, для определения I следует измерить период ко- лебаний диска с телом T и периоды колебаний ненагруженного диска T0 и диска, нагруженного телом с известным моментом
инерции Тэт.
Зависимость измеряемых периодов от соответствующих момен- тов инерции дается системой уравнений:
T |
2 = 4π2 (I + I |
0 |
) / k, |
|||
|
|
|
|
|
|
|
2 |
|
2 |
I0 / k, |
|
(1.18.20) |
|
T0 |
|
= 4π |
|
|||
|
2 |
= 4π |
2 |
(Iэт + I0 ) / k, |
||
Tэт |
|
|
||||
где Iэт – момент инерции эталонного тела.
Исключая из системы (1.18.20) неизвестные величины I0 и k, по- лучаем формулу для неизвестного момента инерции исследуемого тела:
I = I |
|
T 2 |
− T 2 |
|
|
|
|
0 |
. |
(1.18.21) |
|
эт T 2 |
|
||||
|
− T 2 |
|
|||
|
|
эт |
0 |
|
|
Из выражения (1.18.21) следует формула для вычисления пре- дельной относительной погрешности определяемого момента инерции:
ε I |
= ε I |
|
|
(T |
+ T )−1 (T |
− T )−1 |
|
|
+ 2 t (T + Tэт ) × |
0 |
+ T )−1 |
эт |
0 |
||
|
|
эт |
|
(T |
(T |
− T )−1 |
|
|
|
|
|
эт |
0 |
|
0 |
,T > Tэт |
; |
|
(1.18.22) |
,T < Tэт ,
53

где εI |
= Iэт / Iэт |
– относительная погрешность момента инерции |
|
|
эт |
|
|
эталонного тела; |
под величиной |
t понимается максимальная из |
|
трех величин T , |
Tэт , T0 : |
|
|
|
|
t = max{ T , |
Tэт , T0 } . |
Если измеряемые периоды Т, Тэт и Т0 различаются незначитель- но (последней значащей цифрой), то формула (1.18.21) может быть упрощена. Так, вместо нее может быть использовано выражение:
I = I |
|
T |
− T |
|
+ |
T − T |
|
|
|
|
0 |
1 |
эт |
. |
(1.18.23) |
||
эт |
Tэт |
− T0 |
2T0 |
|||||
|
|
|
|
|
|
В некоторых случаях (и это требует предварительной оценки)
малым, по |
сравнению с |
единицей, |
поправочным членом |
|||
(T − Tэт ) / 2T0 |
можно пренебречь и формула (1.18.23) допускает до- |
|||||
полнительное упрощение, так что |
|
|
|
|||
|
I = I |
|
T − T0 |
. |
(1.18.24) |
|
|
|
|
||||
|
|
эт T |
− T |
|
||
|
|
|
эт |
0 |
|
|
Законность формулы (1.18.24) проверяется путем сравнения от- носительной величины поправочного члена формулы (1.18.23) (т.е. величины T − Tэт 
 2T0 ) с относительной погрешностью результата
εI , определяемой из формулы (1.18.22).
ОПИСАНИЕ УСТАНОВКИ
К работе 1.18
На рис. 1.18.1 представлены фотография и схема используемой в работе установки. Установка состоит из станины 1 с укрепленной на ней вертикальной осью 2, вокруг которой вращается диск 3. Диск соединен со станиной пружиной 4. Благодаря упругой связи, диск, выведенный из положения равновесия, будет совершать кру- тильные колебания.
На станине имеются установочные винты 5, с помощью которых ось вращения диска может быть установлена строго вертикально. Визуальный отсчет угла поворота диска осуществляется с помо- щью нарисованного на диске указателя. В диске просверлены два
54
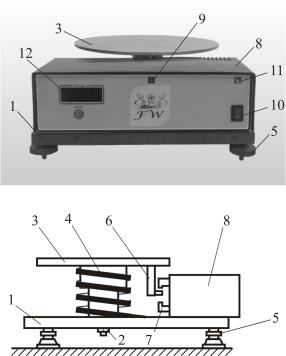
взаимно перпендикулярных ряда отверстий, служащих для уста- новки тел; около каждого отверстия указано расстояние от оси вращения в миллиметрах. К установке прилагается эталонное тело с известным моментом инерции.
а
б
Рис. 1.18.1
Для того чтобы колебания диска были незатухающими, уста- новка снабжена электромагнитным приводом, состоящим из якоря 6 и электромагнита 7. При прохождении диском положения равно- весия якорь входит в зазор электромагнита. При этом электронное реле в блоке управления 8 включает электромагнит и благодаря втягиванию якоря в зазор скорость вращения диска немного увели- чивается, чем компенсируются потери механической энергии диска на преодоление трения в оси установки. Когда якорь начинает вы- ходить из зазора, реле выключает электромагнит. Индикатором
55