Материал: Исполнительный привод. учебное пособие. Литвиненко А.М
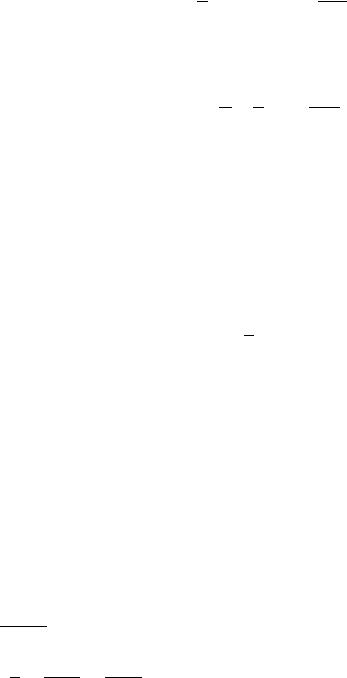
Наиболее прост мембранный механизм без жесткого центра (рис. 2.3). Площадь поверхности S можно разбить на ряд элементарных равно-
бедренных треугольников с вершинами в центре. Равнодействующая сила давления приложена на расстоянии R/3 от основания. Опорная реакция обратно пропорциональна расстоянию от опоры до точки приложения и будет
составлять |
|
– защемленного контура в центре. |
|
Усилие, передаваемое на центр:
Эффективная площадь мембраны (площадь, которая, будучи умноженной на перепад давления, определяет усилие в центре):
Имеются зависимости, позволяющие учитывать наличие жесткого центра, перепада давления при расчете хода и усилия на штоке.
Сильфоны. Цилиндрические сильфоны (рис. 2.4), выполненные из металла, допускают перемещение на 25 % свободной длины, из которых 15 % отводится на сжатие и 10 % на растяжение.
За эффективный диаметр сильфона приближенно принимают средний диаметр Рср.гофр., в соответствии с чем усилие, развиваемое сильфоном при действии внутреннего давления, может быть определено как
,
где Dср = (D1+D2)/2.
Моментный цилиндр. Он состоит, как показано на рис. 2.5, из корпуса 1: поворотного привода, состоящего из втулки 2 лопасти 3; уплотнительных перемычки 4.
При подводе жидкости в верхней клапан втулка 2 и лопасть 3 будут поворачиваться по часовой стрелке. Угол поворота обычно не превышает 270...2800. Расч тный момент равен
М = p F Rn,
где р – перепад давлений;
( ) – рабочая площадь; b – ширина пластины;
( ) ( ) – плечо приложения силы; D и d – диаметр цилиндра и диаметр ротора.
60
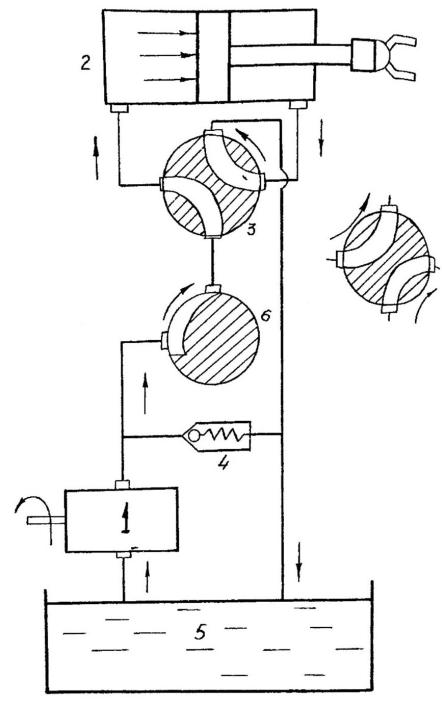
Рис. 2.1
61
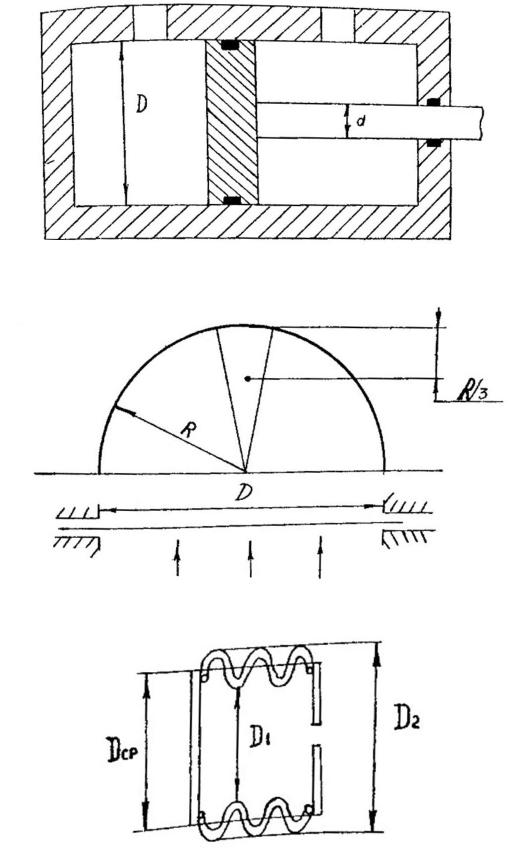
Рис. 2.2
Рис. 2.3
Рис. 2.4
62
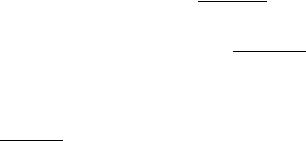
В соответствии с этим
( |
) ( |
) |
( |
) |
. |
|||
|
|
|
|
|
|
|
|
|
Угловую скорость ω определяем из равенства расходов Q и объема описываемого пластиной в единицу времени:
Q = Vок F,
где Vок – окружная скорость центра давления. Подставив значения:
( )
( )
получим |
( )( ) |
( |
) |
|
|
|
|
|
|
|
|
|
|
|
отсюда ( )
Гидромоторы вращательного действия. Гидромоторы разделяют на шестер нчатые, винтовые, шиберные (пластинчатые) и поршневые. Поршневые моторы, в свою очередь, делятся на радиальные и аксиальные.
Врадиально-поршневой машине поршни, вращаясь вместе с блоком цилиндров, участвуют в возвратно-поступательном движении в радиальном направлении.
Кинематическая схема для одного поршня показана на рис. 2.6. Механизм представляет собой инверсию кривошипно-шатунного механизма. Кривошип 00’ вращается вокруг 0’, скользит концом C по лучу ОС оси цилиндра, вращающегося вокруг центра 0. Такие гидромоторы развивают скорости от долей до нескольких десятков оборотов в минуту.
Вприводе ПР наибольшее распространение получили аксиальнопоршневые гидромоторы. По сравнению с другими гидромашинами, они отличаются наибольшей компактностью и наименьшей массой.
Они разделяются на гидромашины с наклонным блоком цилиндров
инаклонным диском. Кинематические схемы их приведены на рис. 2.7, 2.8.
Вмашинах с наклонным блоком ось вращения блока цилиндров 1 наклонена к оси вала 2, в ведущий диск 3 заделаны головки 4 шатунов 5, закрепленных при помощи сферических шарниров 6 в поршнях 7. Блок 1 и вал 2 вращаются вокруг своих осей, поршни при этом совершают возвратнопоступательное движение (рис. 2.7).
Вгидромашинах с наклонным диском блок цилиндров 1 с поршнями 2
вращается вместе с валом 3. Поршни опираются на наклонный диск 4 и, благодаря этому, совершают возвратно-поступательное движение (рис. 2.8).
63
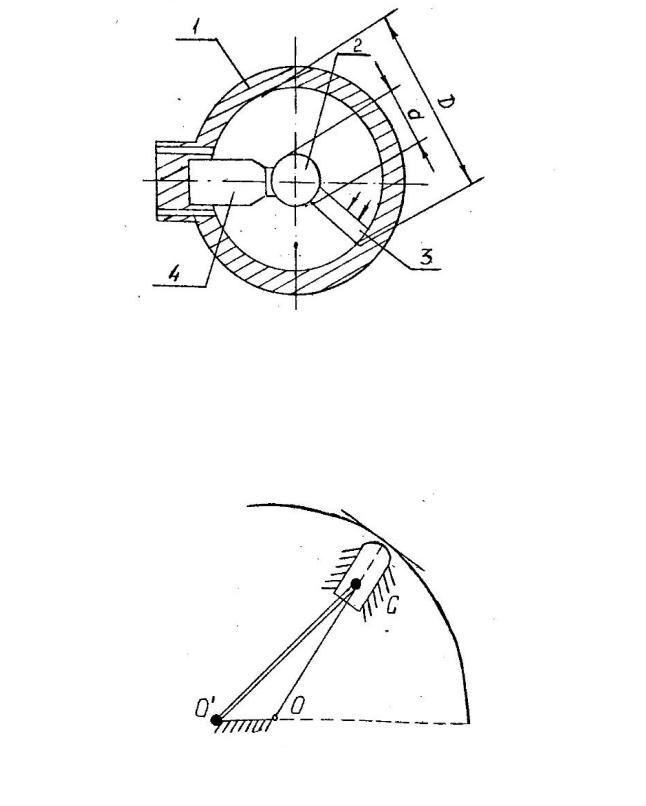
Рис. 2.5
Рис. 2.6
64