Материал: АТП_лекции
36
•соответствие траектории, скорости и точности движений кинематическим и точностным возможностям ПР;
•возможность захватывания детали захватным устройством;
•возможность построения траектории перемещения схвата робота между заданными точками в рабочей зоне.
Для автоматизированного участка целесообразно использовать группу однотипных ПР, так как упрощается их обслуживание и наладка.
37
5. Технологический контроль конструкторской документации
Назначение технологического контроля. Технологическим контролем называется контроль конструкторской документации, при котором проверяют соответствие разрабатываемой конструкции изделия требованиям ее технологичности.
Технологичность конструкции изделия — это совокупность свойств конструкции изделия, определяющих ее приспособленность к достижению оптимальных затрат при производстве, эксплуатации и ремонте для заданных качества, объема выпуска и условий выполнения работ.
Конструкторская документация не регламентирует методы и способы изготовления изделия, а также последовательность их применения. Это относится и к технологической документации.
Но данные, содержащиеся в конструкторской документации, в значительной степени влияют на их выбор и применение, поэтому необходимы и обязательны взаимная увязка и согласование конструкторской и технологической документации.
Технологические требования в конструкторской документации разработчик учитывает до начала проектирования технологических процессов. Проверка исчерпывающего и точного учета конструктором этих требований и составляет задачу технологического контроля.
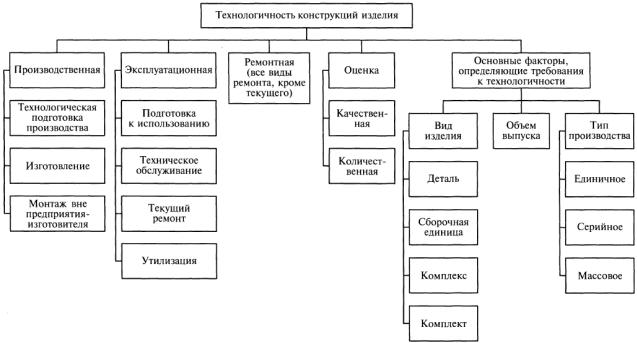
При решении основной задачи — отработки конструкции изделия на технологичность — каждое изделие следует рассматривать как объект проектирования, объект производства и объект эксплуатации (рис. 19).
Рис. 20. Классификация технологичности конструкций изделия
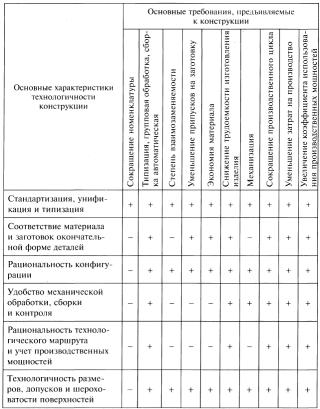
Между характеристиками технологичности конструкции и предъявляемыми к ней основными требованиями существует определенная взаимосвязь (табл. 6).
Следовательно, технологичность является основой наилучшего использования конструкторскотехнологических резервов для наиболее полного решения задач повышения технико-экономических показателей качества изделия и его изготовления при соблюдении технических требований. В связи с этим достижение высокой технологичности — основная цель технологической отработки конструкции в период подготовки производства.
Таблица 6
Взаимосвязь характеристик технологичности конструкций и предъявляемых к ней требований
38
Примечание. Знак «+» — взаимосвязь проявляется, «-» — не проявляется.
39
6. Автоматы и автоматические линии
Машина. Машиной называется сочетание механизмов или устройств, осуществляющих определенные целесообразные действия для преобразования энергии или информации, а также для производства полезной работы.
Согласно этому определению можно выделить три основных класса машин: машиныдвигатели, преобразующие один вид энергии в другой (электродвигатели, генераторы, турбины, двигатели внутреннего сгорания и т.д.); вычислительные машины, служащие для преобразования информации (цифровые и аналоговые вычислительные машины), и машины-орудия, или рабочие машины, служащие для преобразования энергии в конкретную работу для «обработки» данного продукта. С помощью рабочих машин производится изменение формы, свойств, положения и состояния объектов труда. Всякая развитая рабочая машина состоит из двигательного, передаточного и исполнительного механизмов.
Важнейшим в любой машине является исполнительный механизм, состав которого определяет и технологические возможности, и степень универсальности, и наименование машины (токарный станок, установка очистки материалов, холодновысадочный пресс, печатная машина и т.д.).
В любой машине процесс обработки совершается без участия человека, рабочими орудиями в процессе обработки управляет сама машина.
Рабочий цикл. Большинству рабочих машин свойственна цикличность в работе, т.е. периодическая повторяемость отдельных действий и движений, связанная с выпуском дискретной продукции. Наблюдая за работой таких машин, можно заметить чередование рабочих движений исполнительных механизмов, производящих обработку, и вспомогательных движений, не связанных непосредственно с технологическим воздействием, но подготавливающих условия для него.
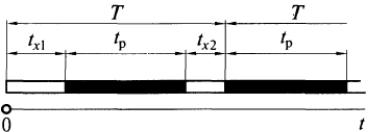
Так, после пуска машины сначала осуществляются вспомогательные движения: подача и зажим заготовки, включение, подвод инструментов длительностью tx1 (рис. 21). Затем происходит обработка длительностью tр, после чего вновь следуют вспомогательные движения длительностью tх2 : отвод инструмента, разжим, выключение, снятие обработанного изделия и т.д.
Если машина функционирует нормально (не произошел отказ в работе), за этим снова следуют подача другой заготовки, ее зажим и т.д.
Рис. 21. Составляющие рабочего цикла машины
При этом одни и те же операции повторяются, как правило, через одинаковый интервал времени Т, который называется рабочим циклом.
Таким образом, рабочий цикл — это интервал времени между двумя одноименными операциями при бесперебойной работе машины, двумя срабатываниями ее основных рабочих механизмов.
Рабочий цикл машины складывается из длительности рабочих и холостых ходов:
T = tр + tх1 + tх2 = tр + tх
где tр — время рабочих ходов, tx — время холостых ходов.
Рабочими ходами называют такие движения, благодаря которым производится непосредственное технологическое воздействие на обрабатываемый материал (обработка, контроль, сборка).
Холостыми ходами называются вспомогательные движения, которые служат для подготовки условий, необходимых для обработки (подача заготовок, их зажим, подвод инструментов и т.д.). Некоторые рабочие и холостые ходы могут совмещаться во времени между собой.
За время рабочего цикла машина обычно выдает одно изделие или порцию изделий, т.е. каждый механизм за время цикла при обработке одного изделия, как правило, срабатывает один раз. Графически взаимная координация и последовательность выполнения всех элементов рабочего цикла иллюстрируются циклограммами.
Основным и достаточным условием для рабочей машины является самостоятельное выполнение рабочих ходов, а, следовательно, наличие механизмов рабочих ходов.
40
Если машина, кроме того, производит самостоятельно и холостые ходы, а также управление последовательностью отдельных движений, она представляет собой автоматическую рабочую машину.
Автомат. Автоматом называется самоуправляющаяся рабочая машина, которая при осуществлении технологического процесса самостоятельно производит все рабочие и холостые ходы рабочего цикла и нуждается лишь в контроле и наладке.
Таким образом, конструктивным признаком автомата является наличие полного комплекта механизмов рабочих и холостых ходов, осуществляющих все движения рабочего цикла, и механизмов управления, координирующих их работу.
Механизмы рабочих и холостых ходов, выполняющие отдельные элементы рабочего цикла, называются целевыми механизмами.
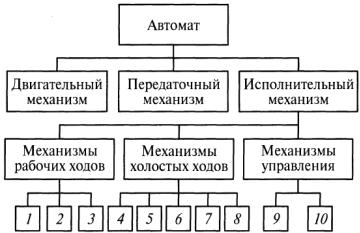
Как и всякая рабочая машина, автомат имеет двигательный, исполнительный и передаточный механизмы. Однако если неавтоматизированная машина имеет только механизмы рабочих ходов, исполнительный механизм автомата включает в себя механизмы холостых ходов и управления, число и наименование которых в каждом конкретном случае определяются технологическим назначением, принципом действия, типом системы управления и т.д.
Так, для токарно-револьверного автомата представленная на рис. 22 схема реализуется следующим образом: 1 — револьверный суппорт; 2 — передний поперечный суппорт; 3 — задний поперечный суппорт; 4 — механизм подачи прутка; 5 — механизм зажима; 6 — механизм реверса шпинделя; 7— механизм поворота револьверной головки; 8 — механизм быстрого подвода и отвода револьверной головки; 9 — распределительный вал; 10 — вспомогательный вал.
Рис. 22. Структурная схема механизмов автомата
Для многопозиционного агрегатного станка-автомата исполнительный механизм согласно схеме, представленной на рис. 22, включает в себя следующие механизмы: 1 — сверлильная силовая головка; 2 — фрезерная силовая головка; 3 — резьбонарезная силовая головка; 4 — механизм загрузки; 5 — механизм зажима изделий в приспособлении; 6 — механизм поворота стола; 7— механизм фиксации стола; 8 — установочный силовой стол; 9 — гидропанель управления циклом силовой головки; 10 — система управления циклом станка. Машины вакуумной обработки (откачки электровакуумных приборов) имеют следующие механизмы: 1 — вакуумные насосы; 2 — механизм прогрева прибора для обезгаживания; 3 — механизм отпая прибора; 4 — механизм установки и ориентации приборов в патроне; 5 — механизм зажима; 6 — механизм поворота стола; 7— механизм фиксации стола; 8 — механизм удаления остатка штенгеля; 9 — распределительный вал; 10 — механизм контроля герметичности откачиваемых приборов.
Степень автоматизации машины можно повысить путем введения автоматических механизмов и устройств для регулирования и стабилизации процессов обработки, контроля качества изделий, замены и подналадки инструмента, уборки отходов и т.д.
Если работа этих механизмов не связана непосредственно с рабочим циклом автомата, их называют внецикловыми механизмами.
Полуавтомат. Если в комплексе целевых механизмов автомата (см. рис. 22) отсутствует один из основных его механизмов и этот элемент рабочего цикла выполняется вручную или с помощью средств механизации, то это есть полуавтоматическая рабочая машина. Полуавтоматом называется машина, работающая с автоматическим циклом, для повторения которого требуется вмешательство рабочего. Такими неавтоматизируемыми операциями являются чаще всего загрузка заготовок и съем обработанных изделий, реже — ориентация изделий и их зажим.