Материал: ModE-02
d 2v x |
|
2 |
2 |
q |
|
2 |
|
|
= −ω |
|
Asin(ωt −ϕ) = −ω v x = − |
|
B |
v x . |
|
dt 2 |
|
|
|||||
|
|
|
m |
|
|
||
Следовательно, |
|
ω = |
|
q |
B . |
|||||
|
|
m |
||||||||
|
1 |
|
dv x |
|
|
1 |
|
dv x |
|
|
Учитывая, что v z = − |
|
|
= − |
|
, получим |
|||||
(q / m)B |
dt |
|
|
|
||||||
|
|
|
|
|
ω dt |
|||||
v x = Asin(ωt −ϕ) , v z = −A cos(ωt −ϕ) .
Значения констант A и ϕ найдем из начальных условий. В момент времени t = 0 частица имела скорости vx(0) и vz(0):
v x (0) = −Asin ϕ и v z (0) = −A cos ϕ,
или |
Asin ϕ = −v x (0) и A cos ϕ = −v z (0) . |
Тогда из отношения этих уравнений получим: tg ϕ = v x (0) , v z (0)
а из суммы квадратов: A2 = (v x (0))2 + (v z (0))2 = (v )2 .
Таким образом, зависимости проекций скорости от времени описываются следующими выражениями
v x = Asin(ωt −ϕ) ,
v y =v y (0) + mq Et , v z = −A cos(ωt −ϕ) .
Проинтегрировав эти выражения для проекций скорости, получим зависимость координат x, y и z от времени t
x(t) = Cx − ωA cos(ωt −ϕ) ,
|
|
|
|
y(t) = y(0) +v y (0)t + |
1 q |
Et 2 , |
|
|
||||||
|
|
|
|
|
|
|
|
|||||||
|
|
|
2 m |
|
|
|||||||||
|
|
|
|
|
A |
|
|
|
|
|
|
|||
|
|
|
|
z(t) = Cz − |
sin(ωt −ϕ) . |
|
|
|||||||
|
|
|
|
|
|
|||||||||
|
|
|
|
|
ω |
|
|
|
|
|
|
|
|
|
В начальный момент времени частица находилась в начале коор- |
||||||||||||||
динат |
x(0) = 0, |
y(0) = 0, z(0) = 0. Поэтому |
Cx = |
|
A |
cos ϕ = − |
1 |
v z (0) и |
||||||
|
|
|
||||||||||||
|
A |
|
1 |
|
|
|
|
|
|
|
ω |
ω |
||
Cz = − |
sin ϕ = |
v x (0) . |
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|||||
|
ω |
ω |
|
|
|
|
|
|
|
|
||||
6
Введем обозначение R = ωA . Тогда закон движения частицы мож-
но записать в следующем виде
x(t) = Cx − R cos(ωt −ϕ) , |
|
x(t) = − |
1 |
v z (0) − R cos(ωt −ϕ) , |
||||||||
|
ω |
|||||||||||
y(t) =v y (0)t + 1 |
q |
Et 2 , |
или |
y(t) =v y (0)t + |
1 q |
Et 2 , |
||||||
|
|
|
||||||||||
|
2 m |
|||||||||||
2 m |
|
|
|
|
|
|
|
|
||||
z(t) = Cz − R sin(ωt −ϕ) , |
|
z(t) = |
1 |
|
v x (0) − R sin(ωt −ϕ) . |
|||||||
|
|
|
|
ω |
||||||||
|
|
|
|
|
|
|
|
|
|
|||
1.2. Анализ движения частицы
Для анализа характера траектории проведем следующие преобразования. Законы движения частицы вдоль осей OX и OZ
|
x = Cx − R cos(ωt −ϕ) , |
|
запишем в виде |
z = Cz − R sin(ωt −ϕ) . |
|
x −Cx = −R cos(ωt −ϕ) , |
||
|
||
|
z −Cz = −R sin(ωt −ϕ) . |
|
Оба уравнения возведем в квадрат и сложим |
||
(x − Cx )2 |
+ (z − Cz )2 = R2 (cos2 (ωt − ϕ) + sin2 (ωt − ϕ)), |
|
(x − Cx )2 + (z − Cz )2 = R2 или (x − xR )2 + (z − zR )2 = R2 , |
||
где |
xR = Cx , zR = Cz . |
|
Полученное уравнение является уравнением окружности с центром в точке (xR, zR) и радиусом R в плоскости XOZ.
Одновременно частица движется равноускоренно вдоль оси OY:
y(t) =v y (0)t + 12 mq Et 2 .
Таким образом, движение частицы представляет суперпозицию равномерного движения по окружности (круговая составляющая) в
плоскости XOZ, перпендикулярной вектору индукции магнитного поля,
и прямолинейного ускоренного движения (линейная составляющая) в
направлении оси OY, параллельной вектору напряженности электрического поля.
Прямолинейное движение (линейная составляющая) характери-
зуется: |
|
q |
|
|
постоянным ускорением |
aпр = |
E |
||
m |
||||
|
|
|
7
и равномерно меняющейся скоростью vпр ≡v y =v y (0) + |
q |
Et . |
|
|
||||||||
m |
|
|
||||||||||
|
|
|
|
|
|
|
|
|
|
|
||
Движение по окружности (круговая составляющая) характери- |
||||||||||||
зуется: |
|
|
|
|
q |
|
|
|
|
2π |
|
|
постоянной угловой скоростью |
ω = |
|
B и периодом T = |
, |
||||||||
m |
ω |
|||||||||||
|
|
1 |
|
|
|
|
|
|
||||
радиусом |
R = |
|
(v x (0))2 + (v z (0))2 , |
|
|
|
||||||
ω |
|
|
|
|||||||||
|
|
tg ϕ = v x (0) |
|
|
|
|
|
|||||
начальной фазой ϕ, для которой |
, |
|
|
|
|
|||||||
|
|
|
|
v z (0) |
|
|
|
|
|
|||
и положением центра окружности относительно начала системы коор-
динат XOZ: |
Cx = − |
1 v z (0) , Cz |
= 1 v x (0) . |
|
|
|
|
|
|
ω |
ω |
|
|
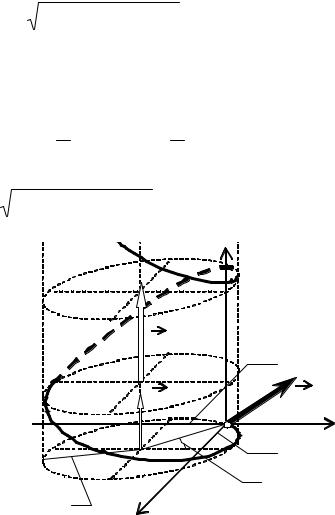
Линейная скорость движения частицы по окружности (кругового |
||||||
движения) равна vкр |
= Rω = (v x (0))2 + (v z (0))2 |
=v и не |
зависит |
от |
||
внешних полей. |
|
|
|
y |
|
|
Таким образом, движе- |
|
|
|
|||
ние заряженной частицы в па- |
|
|
|
|
||
раллельных полях представля- |
|
|
|
|
||
ет собой движение по окруж- |
|
vпр |
|
|
||
ности в плоскости XOZ, центр |
|
Cx |
|
|||
которой |
равноускоренно дви- |
|
|
|
||
жется в направлении оси OY |
|
vпр |
v(0) |
|||
(рис. 2). Траектория движения |
|
|||||
частицы |
представляет собой |
|
|
Cz |
x |
|
трехмерную кривую, |
которая |
|
|
|||
параметрически описана полу- |
R |
|
ϕ |
|
||
ченными |
законами движения, |
z |
|
|
||
и называется винтовой лини- |
|
|
|
|||
ей. Отрезок кривой, |
который |
|
Рис. 2 |
|
|
|
частица проходит за один полный оборот по окружности в плоскости XOZ, называют витком винтовой линии.
Электрическое и магнитное поля оказывают независимое влияние на характер движения частицы.
Изменение индукции магнитного поля B оказывает влияние только на круговое движение частицы, меняя его угловую скорость ω и радиус R. Изменение напряженности электрического поля E оказывает влияние только на прямолинейное движение, меняя ускорение aпр. Если проекция напряженности электрического поля Ey = E и заряд частицы q
8

имеют одинаковые знаки, то прямолинейное движение будет происходить с положительным ускорением aпр > 0. Тогда y-компонента скорости будет возрастать со временем. Расстояние между витками винтовой линии будет становиться все больше и больше – витки «растягиваются». Если проекция напряженности электрического поля Ey = E и заряд частицы q имеют разные знаки, то прямолинейное движение будет происходить с отрицательным ускорением aпр < 0. Тогда y-компонента скорости сначала будет убывать до нуля, а затем тело начнет двигаться в противоположном направлении. Расстояние между витками винтовой линии будет сначала уменьшаться (витки «сжимаются»), а затем начнет увеличиваться (витки «растягиваются») при движении в обратную сторону.
Если напряженность электрического поля E, индукция магнитного поля B и перпендикулярная составляющая начальной скорости отличны от нуляr , движение является трехмерным. Частица без начальной скорости v (0) = 0 будет двигаться равноускоренно вдоль оси OY (од-
номерное движение). Если частица имеет отличную от нуля перпендикулярную составляющую начальной скорости (v ≠ 0 ), она будет дви-
гаться по винтовой линии. Радиус винтовой линии (ее круговой составляющей) зависит от модуля перпендикулярной составляющей начальной скорости и от индукции магнитного поля.
2. Рабочие формулы
Движение частицы является периодическим с периодом T. За один полный период частица совершает один целый виток по винтовой линии. Расстояние между точками винтовой линии, имеющими одинаковую фазу движения по окружности (отстоящие по времени на период), называется шагом винтовой линии. Шаг винтовой линии – это приращение y-координаты частицы за полный период T кругового движения. Приращение y-координаты частицы за половину периода T/2 кругового движения называется полушагом винтовой линии.
1. Если параллельная составляющая начальной скорости равна нулю (vy(0) = 0), то y-координата частицы меняется по закону
y(t) = 12 mq Et 2 . За каждый полупериод T/2 частица совершает полуобо-
рот в плоскости XOZ и смещается по оси OY на некоторое расстояние. Тогда за n-ый полупериод (полувиток) y-координата изменится на величину
9
|
T |
|
|
|
|
T |
|
|
1 q |
|
2 |
|
d = y n |
|
− y |
(n −1) |
|
|
= |
|
|
E(2n −1)T |
|
||
2 |
8 m |
|
||||||||||
|
2 |
|
|
|
|
|
|
|
|
|||
или |
d = |
π2 |
|
E |
|
|
(2n −1) , |
|
||||
2 |
|
(q / m)B2 |
|
|||||||||
|
|
|
|
|
|
|
|
|
||||
пройдя при этом полувиток винтовой линии. Следовательно, d – полушаг винтовой линии. Если напряженность электрического поля отлична от нуля, то длина полушага винтовой линии различна для разных полувитков (прямо пропорциональна номеру витка 2n – 1). Зная номер n полувитка, и измерив длину полушага d, можно найти отношение заряда
частицы к ее массе |
q |
= |
π2 |
E |
(2n −1) . |
|
m |
2 |
d B2 |
||||
|
|
|
2. В проекции на плоскость XOZ движение частицы представляет собой движение по окружности. Следовательно, является ограниченным как по x- так и по z-координате.
Координата x(t) = Cx − R cos(ωt −ϕ) принимает значения от
xmin = Cx – R (когда cos = +1) до xmax = Cx + R (когда cos = –1). Измерив xmin и xmax, можно определить радиус винтовой линии (ее круговой со-
ставляющей): R = 12 (xmax − xmin ) .
Координата z(t) = Cz − R sin(ωt −ϕ) тоже принимает значения от
zmin = Cx – R (когда sin = +1) до zmax = Cx + R (когда sin = –1). Поэтому радиус винтовой линии также можно определить и по значениям zmin и
zmax: R = 12 (zmax − zmin ) .
3. Зависимость радиуса винтовой линии от перпендикулярной составляющей начальной скорости частицы носит линейный характер
R = |
1 |
|
(v x (0))2 + (v z (0))2 = |
v |
(от параллельной составляющей скоро- |
|
ω |
ω |
|||||
|
|
|
||||
сти радиус не зависит). Если построить график зависимости R = R(v ), то тангенс угла наклона tg α этой прямой будет обратно пропорциона-
лен угловой скорости ω: tg α = ω1 . Что также позволяет определить от-
ношение заряда частицы к ее массе mq = B 1tg α .
3.Модель экспериментальной установки
Вданной работе с помощью средств компьютерной графики моделируется движение заряженной частицы в параллельных однородных
10