Материал: 2065


 A2
Начало
B2
Ввод исходных данных

 B3

 Исходные


 данные
Характеристики грунта, вид работ, max нагрузка на колесо
|
C2 |
|
|
Цикл |
|
|
D2 |
|
|
Выбор рисунка |
|
|
протектора, |
|
|
конструкции |
|
|
E2 |
|
|
Определение |
|
|
размера и |
|
|
вн.давления |
|
|
F2 |
|
|
Определение |
|
|
сц и f |
|
G1 |
G2 |
|
Каталог |
Нет |
|
шин |
Наличие |
|
|
|
|
|
Да |
|
|
H2 |
|
|
Запись |
|
|
файла |
|
|
данных |
|
|
I2 |
|
|
Конец |
|
Коэффициенты сопротивления качениюи сцепления
Наличие шин с выбранными параметрами
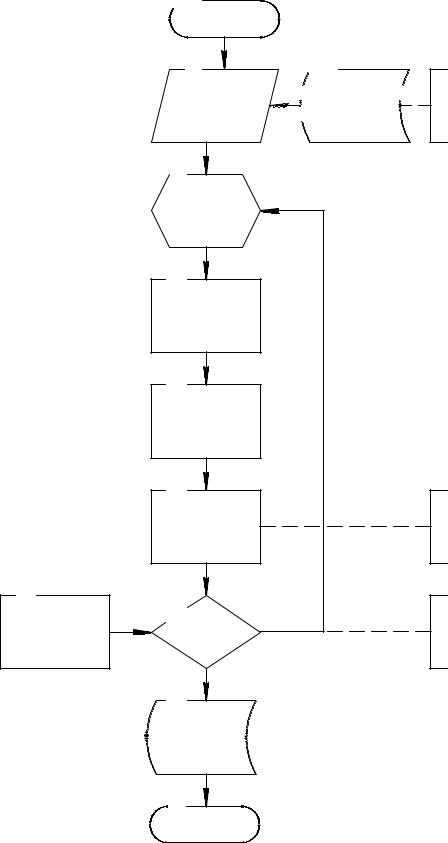
Рис. 3.41. Блок-схема алгоритма выбора шин для автогрейдера на ЭВМ
115
Таблица 3.17
Коэффициент сопротивления качению в зависимости от вида и влажности грунта [102]
Давление |
Коэффициенты cопротивления качению при относительной |
||||||||
воздуха, |
|
|
|
влажности |
|
|
|
||
МПа |
0,12 |
0,25 |
0,4 |
0,5 |
0,6 |
|
0,8 |
0,9 |
1,0 |
|
|
|
Грунтовая дорога |
|
|
|
|||
0,21 |
- |
0,04 |
0,04 |
0,05 |
0,05 |
|
0,05 |
0,06 |
0,06 |
0,35 |
- |
0,04 |
0,04 |
0,05 |
0,05 |
|
0,06 |
0,06 |
0,07 |
0,63 |
- |
0,03 |
0,04 |
0,05 |
0,06 |
|
0,06 |
0,07 |
0,08 |
|
|
Грунт естественной плотности |
|
|
|
||||
0,14 |
- |
0,04 |
0,04 |
0,04 |
0,04 |
|
0,05 |
- |
- |
0,21 |
- |
0,03 |
0,04 |
0,04 |
0,05 |
|
0,06 |
- |
- |
0,35 |
- |
0,04 |
0,04 |
0,05 |
0,06 |
|
0,08 |
- |
- |
0,49 |
- |
0,05 |
0,05 |
0,06 |
0,07 |
|
0,10 |
- |
- |
0,63 |
- |
0,05 |
0,05 |
0,06 |
0,07 |
|
0,10 |
- |
- |
|
|
|
Вспаханное поле |
|
|
|
|||
0,14 |
0,13 |
0,13 |
0,13 |
0,13 |
0,13 |
|
0,14 |
0,17 |
- |
0,21 |
0,15 |
0,16 |
0,16 |
0,16 |
0,16 |
|
0,18 |
0,23 |
- |
0,35 |
0,18 |
0,18 |
0,18 |
0,19 |
0,19 |
|
0,22 |
0,29 |
- |
0,63 |
0,18 |
0,18 |
0,19 |
0,19 |
0,20 |
|
0,23 |
0,33 |
- |
116
4. СИСТЕМА АВТОМАТИЗАЦИИ ПРОЕКТИРОВАНИЯ
4.1. Инженерная методика расчета основных параметров автогрейдера
На основе проведенных в работе теоретических исследований разработана инженерная методики расчета основных параметров автогрейдера и алгоритм автоматизированного эскизно-технического проектирования автогрейдера.
Исходными данными для проектирования автогрейдера служат грунтовые условия, ТЗ и параметры машины.
Инженерная методика заключается в следующем:
1.Задать параметры проектируемого автогрейдера: колесную схему, размер колеи и поступательную скорость машины.
2.Задать грунтовые условия исходного профиля:
а) параметры необходимые для расчета силы реакции разрабатываемого грунта на отвал и изменения вертикальной координаты i-й точки автогрейдера:
-коэффициент трения грунта по металлу;
-предел прочности грунта;
-угол внешнего трения;
-угол внутреннего трения;
-объемная масса грунта;
-коэффициент сцепления грунта;
б) параметры необходимые для расчета вертикальных координат неровностей микрорельефа грунта, попадающего под передние колеса автогрейдера:
-коэффициент, характеризующий затухание функции микропрофиля;
-коэффициент, характеризующий периодическую составляющую микрорельефа;
-среднеквадратическое отклонение функции микрорельефа, м;
в) параметры необходимые для тягово-сцепного расчета и выбора шин для автогрейдера:
-расчетный коэффициент сопротивления копанию грунта;
-относительную влажность;
-плотность грунта;
-категорию грунта.
3. Ввести требования ТЗ:
а) проектные геометрические размеры:
- допустимые среднеквадратические отклонения обрабатываемой поверхности по СНиП;
117
б) производительность.
4. Произвести моделирование рабочего процесса автогрейдера в автоматизированном режиме в соответствии с алгоритмом реализации, представленном на рисунке 2.18.
5. По полученному массиву значений параметров YРО ,РО произвести расчет коэффициентов сглаживания Ky, Kγ для всех значений L, K, Lб по формулам
Ky |
|
yн |
, |
(4.1) |
|||
|
|
||||||
|
|
|
yк |
|
|||
|
|
|
|
|
|||
K |
|
н |
, |
(4.2) |
|||
|
|||||||
|
|
|
к |
|
|||
где yн , yк - среднеквадратические отклонения профиля поверхности в продольной плоскости до и после прохода автогрейдера соответственно, н , к - среднеквадратические отклонения профиля
поверхности в поперечной плоскости до и после прохода автогрейдера соответственно.
6. Получить оптимальные значения параметров L, K, Lб в соответствии с алгоритмом оптимизационного синтеза основных
геометрических параметров автогрейдера, |
представленном |
на |
рис. 3.27. |
|
|
7. По полученным значениям Ky, Kγ |
для автогрейдера |
с |
оптимальными значениями параметров L, K, |
Lб произвести расчет |
|
необходимого числа проходов nпл необходимых для обеспечения требуемой точности.
Согласно зависимостей, предложенных Щербаковым В.С. автогрейдер, точностные свойства которого характеризуются Kc, должен совершить по обрабатываемому участку, неровность которого
характеризуется н , |
для обеспечения требуемой точности к , |
число |
||||||
проходов, равное |
|
|
lg( yн |
/ yк ) |
|
|||
|
nплy |
|
|
|||||
|
|
|
|
|
|
, |
(4.3) |
|
|
|
|
|
|
||||
|
|
|
|
lgKy |
|
|||
|
nпл |
|
lg( н |
/ к ) |
|
|||
|
|
|
. |
(4.4) |
||||
|
|
|
||||||
|
|
|
|
lgK |
|
|||
8. Определить параметры автогрейдера по алгоритму, представленному на рис. 3.38, в соответствии с методикой тягово-
118
сцепного расчета. В исходные данные для расчета вводится необходимое число проходов nпл для обеспечения требуемой точности.
9. Проверить возможность полного поворота отвала между колесами автогрейдера при его симметричном положении относительно продольной оси, т.е. выполняется ли условие L B2. Если условие не выполняется, то необходимо приравнять L к B2 и вернуться к пункту 6 методики и заново найти оптимальные значения K, Lб для L.
10. Проанализировать полученные результаты эскизного проектирования:
а) геометрические параметры:
-размер базы L;
-коэффициент базы K;
-межосевое расстояние колес балансирной тележки Lб;
-длина отвала В;
-высота отвала Н;
-диаметр колес D;
б) силовые характеристики:
-масса m;
-коэффициент распределения массы машины по мостам С2;
-сила, действующая на нож, Р2;
-сила сцепного веса Gсц ;
-номинальная сила тяги Тн;
-мощность двигателя автогрейдера Ne max;
в) параметры шин:
-конструкция;
-рисунок протектора;
-внутреннее давление S;
-диаметр колес D;
-коэффициент сопротивления качению f ;
-коэффициент сцепления φсц; г) планирующая способность:
-коэффициент сглаживания в продольной плоскости Ky;
-коэффициент сглаживания в поперечной плоскости Kγ;
-необходимое число проходов n.
В соответствии с инженерной методикой составлен алгоритм автоматизированного проектирования автогрейдера на эскизном этапе, представленный на рис. 4.1.
119