Курсовая работа (т): Структурные схемы линейной и нелинейной систем
По передаточной функции
скорректированной системы строим ЛАЧХ и ЛФЧХ Рис. 4.6. По которым
определяем запас по фазе на  равный Y=
 , что
удовлетворяет заданному.
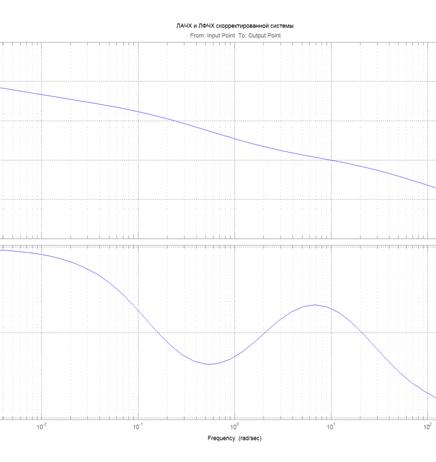
Рис. 4.6. ЛАЧХ и ЛФЧХ
скорректированной системы.
При подаче на вход системы Рис. 4.5. единичного воздействия получаем переходной процесс скорректированной системы Рис. 4.7. Из которого видно, что система устойчива, так как процесс сходящийся. Величина максимального перерегулирования равна 27%, что удовлетворяет заданному параметру. Статическая ошибка в системе равна 0.001
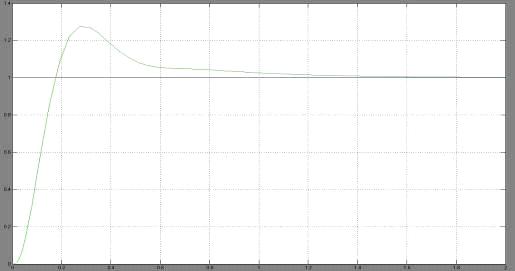
Рис. 4.7. Переходной процесс
скорректированной системы.
Подавая на вход системы рис. 4.5.
линейный сигнал, получаем кинетическую ошибку равную 0.0055 Рис.4.8.
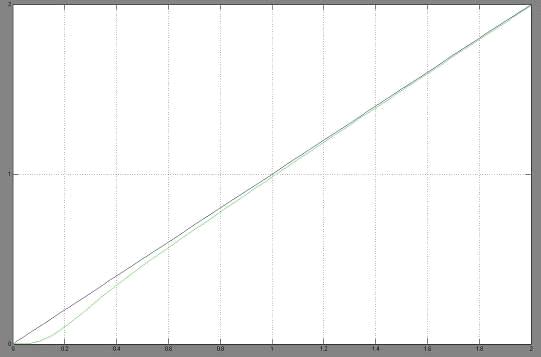
Рис. 4.8. Отработка
скорректированной системой линейного входного сигнала.
При подаче на вход системы Рис. 4.5. синусоидального сигнала, получаем динамическую ошибку равную 0.037 Рис. 4.9.
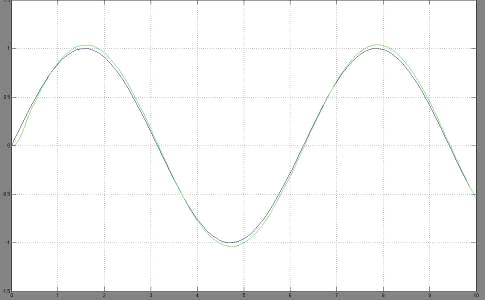
Рис. 4.9. Отработка
скорректированной системой синусоидального входного сигнала.
.2 Исследования нелинейной системы
Так же как и для линейной составим
структурную схему нелинейной системы, изображённой на Рис. 4.10.
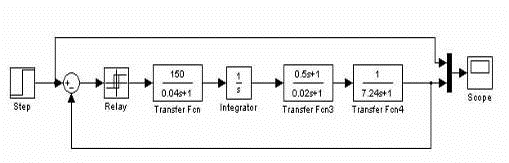
Рис. 4.10. Структурная схема
скорректированной системы с нелинейным элементом
При подаче на вход системы ступенчатого сигнала получим переходной процесс нелинейной системы, представленной на Рис. 4.11 .
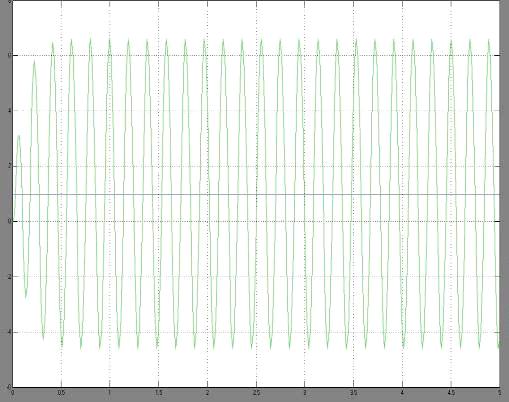
Рис. 4.11. Переходный процесс
скорректированной системы с нелинейным элементом.
Меняя параметры Н.Э. посмотрим как
будет меняться переходной процесс.
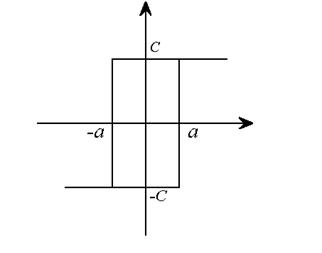
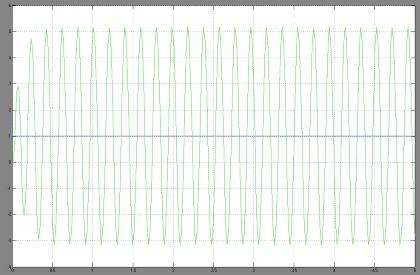
С равно 20
Амплитуда равна 5.2
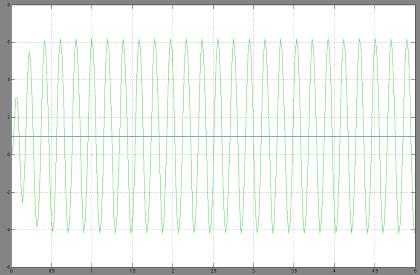
С равно 25
Амплитуда равна 6.2
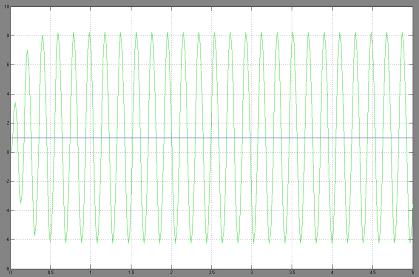
С равно 35
Амплитуда равна 8.2
Таблица 4.2. Переходной процесс нелинейной системы при различных параметрах Н.Э.
|
Точка включения |
Точка выключения |
Амплитуда |
|
20 |
20 |
5.2 |
|
25 |
25 |
6.2 |
|
27 |
27 |
6.6 |
|
35 |
35 |
8.2 |
Из таблицы 4.2 видно что при увеличении значения точки «C» амплитуда увеличивается.
При изменении точки «a»
более чем в 10 раз изменения оставались незначительными.
Выводы
В этой главе было проведено моделирование системы управления антенной в матричной системе компьютерной математики MATLAB 6.5 и её расширения Simulink.
Проведено моделирование исходной системы. Были построены ЛАЧХ и ЛФЧХ. Получен переходной процесс системы, анализируя который были получены: величина перерегулирования и статическая ошибка системы. По графику отработки исходной системой линейного входного сигнала была найдена кинетическая ошибка. По графику отработки синусоидального входного сигнала была найдена динамическая ошибка.
По результатам моделирования можно сделать вывод, что исходная система не удовлетворяет заданным показателям качества. Что и было доказано во 2 главе.
Произведено моделирование скорректированной системы. Построены ЛАЧЧ и ЛФЧХ. Получен график переходного процесса, из анализа которого были получены величина максимального перерегулирования и статическая ошибка. По графику отработки скорректированной системой линейного входного сигнала была получена кинетическая ошибка. По графику отработки системой синусоидального входного сигнала была получена динамическая ошибка.
По результатам моделирования можно сделать вывод, что корректирующее устройство было выбрано правильно. Из анализа полученных данных можно утверждать, что скорректированная система удовлетворяет требуемым показателям качества.
Заключение
В ходе рассмотрения нелинейной скорректированной системы были определены параметры автоколебаний.
В математическом пакете MATLAB 6.5 было проведено моделирование как линейной, так и нелинейной систем. Результаты моделирования показывают, что система управления антенной удовлетворяет всем предъявляемым к ней требованиям из технического задания.
Библиографический список
1. В.А.Бесекерский . Теория систем автоматического регулирования . Москва «Наука», 1966 г.
2. Теория автоматического управления . Под. ред. А.В.Нетушила. Москва. «Высшая школа» , 1976 г.
3. В.А.Артамонов . Следящие системы радиолокационных станций автоматического сопровождения и управления . Ленинград, «Судостроение», 1969 г.
4. А.А.Воронов. Основы теории автоматического управления . Москва, «Энергия», 1965 г.
5. Белянский.П.В., Сергеев.Б.Г. Управление наземными антеннами и радиотелескопами . Москва. «Сов. радио» , 1980 г.
6. Дьяконов.В.П. Обработка сигналов и изображений MATLAB 6.0/6.1/6.5/6.5+SP1 Simulink 4/5 . Москва. «СОЛОН-Пресс» , 2005 г.
7. Лурье.Б.Я., Энрайт.П.Дж. Классические методы автоматического управления . Санкт-Петербург , «БХВ-Петербург» , 2004 г.