Курсовая работа (т): Структурные схемы линейной и нелинейной систем
Для этих заданных значений можно
определить контрольную точку для ЛАЧХ, ниже которой ЛАЧХ разомкнутой системы не
должна опускаться, чтобы обеспечить заданную точность. Координаты контрольной
точки определяются следующим образом:
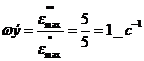 (2.3.6)
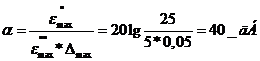 (2.3.7)
При режиме задающего воздействия, в
котором амплитуда первой его производной, то есть скорость, по-прежнему равна
максимальному значению , а
амплитуда второй производной, то есть ускорение, меньше максимального значения
 , частота
контрольной точки
 будет
меньше по сравнению с предельным режимом, а амплитуда
 будет
больше. Таким образом, при уменьшении амплитуды X,
контрольная точка будет перемещаться в область низких частот по прямой, имеющей
наклон -40 дБ/дек. Если амплитуда второй производной устремится к нулю, то
частота тоже
устремится к нулю, что соответствует режиму работы системы с постоянной
скоростью . При этом
отношение максимальной скорости к максимальной ошибке определяет предельное
значение общего коэффициента усиления системы, ниже которого нельзя иметь
реальный коэффициент усиления, то есть добротность системы по скорости:
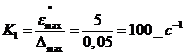 (2.3.8)
При режиме задающего воздействия, в
котором амплитуда второй производной входного воздействия остаётся максимальной
 , а
амплитуда первой производной уменьшается, контрольная точка будет перемещаться
в область более высоких частот, двигаясь по прямой, имеющей наклон -40дБ/дек.
Квадрат частоты точки пересечения этой прямой с частотной осью равен
предельному коэффициенту усиления разомкнутой системы, то есть добротность по
ускорению:
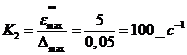 (2.3.9)
Область, расположенная ниже пересекающихся прямых с наклонами -40дБ/дек и -20дБ/дек, представляет собой запретную область для ЛАЧХ проектируемой системы.
Исходя из этого условия и условия обеспечения требуемого запаса по фазе, мы и будем строить корректирующее устройство непрерывной системы.
2.4 Выбор корректирующего устройства
По заданным показателям качества -
перерегулированию σ=30%,
времени
перерегулирования tрег строится желаемая ЛАЧХ Lж. Оно
основано на связи переходного процесса с вещественной характеристикой замкнутой
системы и ЛАЧХ разомкнутой системы. Для синтеза используется типовая
вещественная характеристика замкнутой системы P3(ω):
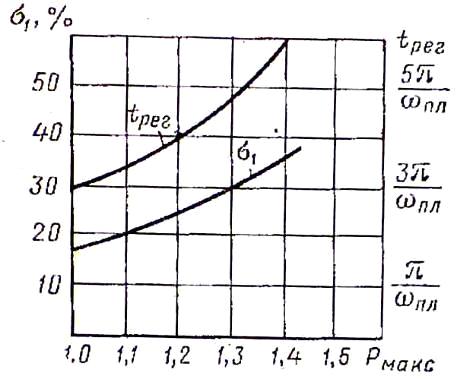
Рис. 2.4. Зависимость tрег=f(Pмакс).
мин≈1 - Pмакс
Общее регулирование:
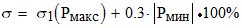
где значения σ1(Pмакс) выбирается из рис. 2.4
Тогда по графику, приведённому на рис. выбираем σ1=24% , тогда
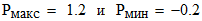
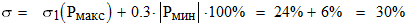
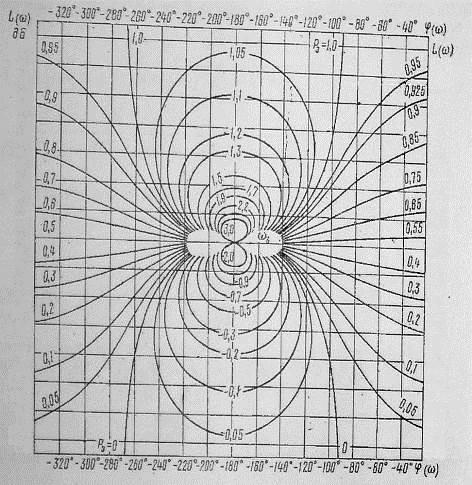
Рис. 2.5 Номограмма P3(ω)=const в плоскости
φ.
Из рис. видно, что условие
соответствует тому, чтобы ЛФЧХ не заходила в запретную область, ограниченную
кривыми с индексами Pмакс =1,2 и Pмин=-0,2.
Приближенно эти кривые заменяют прямоугольником с параметрами L1=16дБ, L2=16дБ.
Величины L1 и L2 будут
определять запас по фазе устойчивости по амплитуде в диапазоне частот ωL1 и ωL2. Частота
среза желаемой ЛАЧХ выбирается из условия:
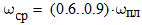 (2.4.1)
Определяя место пересечения вещественной части вещественной частотной характеристики с осью абсцисс получим ωпл.
Передаточная функция замкнутой
исходной системы:
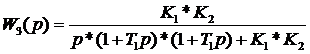 (2.4.2)
Выделим вещественную часть:
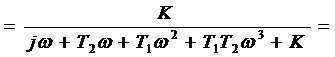
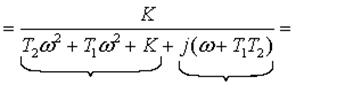
Умножим числитель и знаменатель на
выражение. Тогда получим:
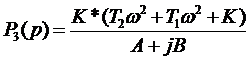 (2.4.3)
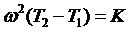 выразим

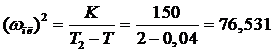
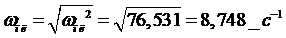
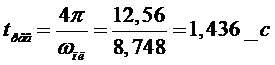
Из формулы найдём  :
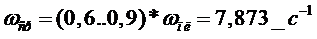
Теперь, когда мы располагаем полной информацией обо всех элементах системы, мы имеем возможность вплотную заняться вопросом, связанным с обеспечением устойчивости линейной части системы.
Необходимость коррекции линейной части системы были доказаны в разделе 2.1 , и там же была приведена структурная схема непрерывной системы, передаточная функция разомкнутой системы, её ЛАЧХ и ЛФЧХ.
Для того, чтобы система
удовлетворяла требуемым показателям качества, необходимо подобрать
корректирующее устройство, чтобы в результате его применения обеспечить в
системе запас по фазе  =40°. Как
правило, такой запас по фазе обеспечивается наклоном желаемой ЛАЧХ -20дБ/дек на
частоте среза в том случае, если интервал, на котором ЛАЧХ сохраняет этот
наклон, составляет не меньше декады.
Пользуясь этой рекомендацией, построим желаемую ЛАЧХ системы в одних координатах с ЛАЧХ исходной системы Рис. 2.6 .
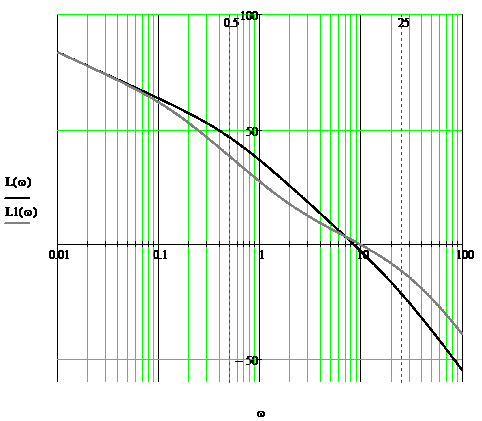
Рис. 2.6. ЛАЧХ L( ) исходной и
ЛАЧХ L1() желаемой
систем.
В этом случае ЛАЧХ корректирующего
устройства вычисляется путём вычитания из ЛАЧХ желаемой ЛАЧХ исходной системы:
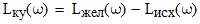
ЛАЧХ корректирующего устройства,
полученная таким образом, приведена на Рис. 2.7. Из неё довольно просто можно
получить вид и параметры этого устройства:
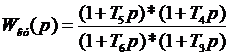 (2.4.4)
где=0,02c;=0,5c;=2c;=7,24c;
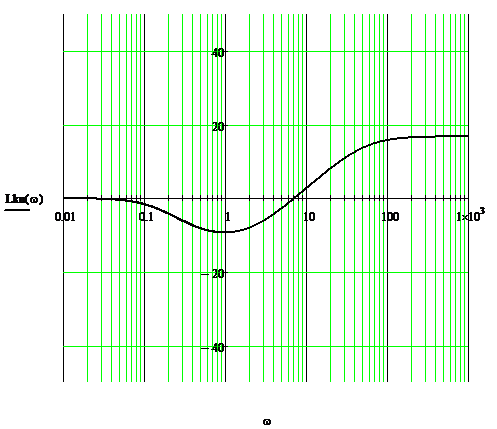
Рис. 2.7. ЛАЧХ корректирующего устройства.
ЛФЧХ корректирующего устройства в данном
конкретном случае рассчитывается по формуле:
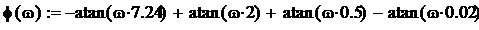
ЛФЧХ желаемой системы будет вычисляться, как
сумма ЛФЧХ исходной системы и корректирующего устройства:

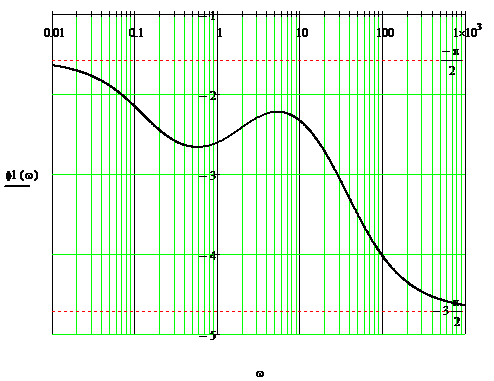
Рис. 2.8. ЛФЧХ желаемой системы .
Анализируя полученные
характеристики, можно сказать, что выбранное корректирующее устройство вполне
удовлетворяет требованию по обеспечению необходимого запаса по фазе. При
использовании этого корректирующего устройства обеспечивается запас по фазе  на частоте
среза

Так как корректирующее устройство
включено последовательно в структуру системы, то передаточная функция всей
системы в разомкнутом виде будет определяться, как :
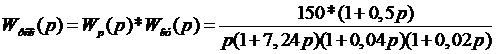
Чтобы получить полную структурную
схему скорректированной линейной непрерывной системы, приведённой на Рис. 2.9.
нужно добавить в нескорректированную систему корректирующее звено  .
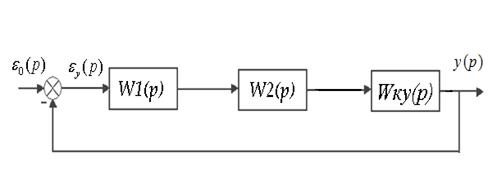
Рис. 2.9. Структурная схема
скорректированной линейной непрерывной системы.
Выводы
В этой главе были определены показатели качества линейной системы. Построены ЛАЧХ и ЛФЧХ, и на основе их анализа были сделаны выводы о неудовлетворительности исходной системы заданным критериям качества.
Также были определены ошибки: ошибка в изображении по Лапласу, статическая ошибка, кинетическая, а также ошибка по ускорению. Проведено исследование условий устойчивости исходной системы.
На основе исследования и расчета было выбрано корректирующее устройство. Проведена коррекция исходной системы. Построены ЛАЧХ и ЛФЧХ скорректированной системы, на основе их анализа был сделан вывод о том что показатели системы удовлетворяют заданным.
Глава 3 Исследование нелинейной
системы управления антенной
.1 Определение параметров
автоколебаний
Исследование нелинейной САУ методом гармонической линеаризации.
Система с нелинейным звеном показана
на рис.
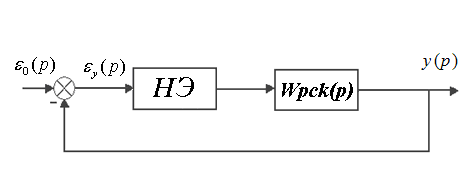
Рис. 3.1. Система с нелинейным
звеном.
Комплексным коэффициентом усиления
нелинейного звена называется отношение первых гармоник выходного и входного
сигналов, выраженных в комплексной форме [1] :
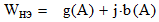 (3.1.1)
где
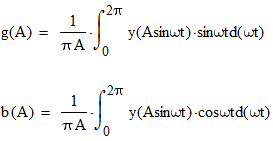 (3.1.2) (3.1.3)
Комплексный коэффициент усиления показывает соотношение амплитуд и фаз гармоники входного и выходного гармонического сигналов, и в этом смысле напоминает комплексный коэффициент усиления линейного звена. Однако в отличие от линейного звена комплексный коэффициент усиления зависит не от частоты, а от амплитуды входного сигнала. Составляющие комплексного коэффициента усиления g(А) и b(А) называют коэффициентами гармонической линеаризации.
Рассмотрим безынерционное звено со
статической характеристикой, которая представлена на Рис.3.2.
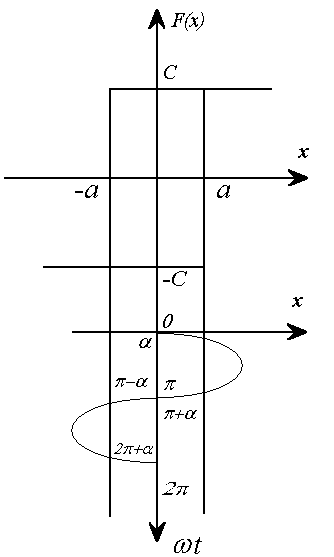
Рис. 3.2. Характеристика нелинейного
элемента типа «двухпозиционное реле с гистерезисом».
Найдём коэффициенты g(t) и b(t) уравнений
релейного звена по формулам, данным выше:
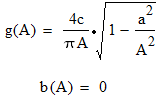
Уравнение гармонического баланса с
использованием комплексных коэффициентов усиления линейного и нелинейного
звеньев можно записать следующим образом [2]:
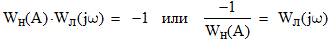 (3.1.4)
Система уравнений гармонического
баланса: первое уравнение баланс амплитуд, а второе - баланс фаз [1]:
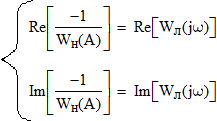 (3.1.5)
В формулу подставляем наши значения,
тогда получаем:
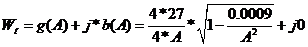
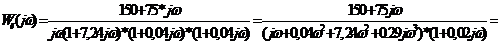
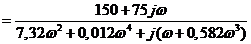
Помножим числитель и знаменатель на
сопряженное знаменателя, тогда получим:
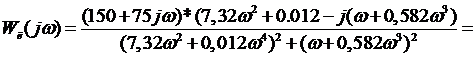
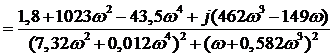
Подставляем в систему уравнений
полученные результаты:
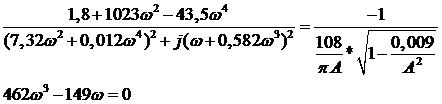
Решаем систему уравнений в математическом пакете MATHCAD, получаем:
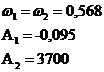
На Рис. 3.3 изображены АЧХ линейной части и инверсного коэффициента гармонической линеаризации, взятого со знаком минус. Они пересекаются в двух точках, определяющих искомые автоколебательные режимы.
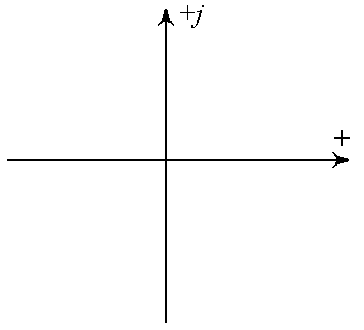
Рис. 3.3. АФЧХ линейной и
нелинейной части системы.
Доказано, что автоколебания
устойчивы, если, двигаясь по характеристике нелинейного элемента в сторону
возрастания амплитуды, переходим из неустойчивой в устойчивую область D-разбиения [2].
Исходя из этого, в нашем случае автоколебания устойчивы при А=
Глава 4 Моделирование системы
управления антенной в математическом пакете MATLAB
.1 Моделирование системы управления
антенной в линейном варианте
Показатели качества процесса регулирования наиболее точно определяются решением уравнений динамики, описывающих САУ, с последующим построением кривой переходного процесса. Однако прямой анализ сложных систем, динамический режим которых описывается дифференциальными уравнениями высоких порядков, требует громоздких вычислений. Для количественной оценки показатели качества процесса управления таких систем используют математическое моделирование ЭВМ. В данной работе мы будем приводить моделирование системы управления в матричной системе компьютерной математики MATLAB 6.5 и её расширении - системе Simulink.
Структурная схема исходной системы составленная в Simulink, представлена на Рис. 4.1.
Рис. 4.1. Структурная схема исходной
системы.
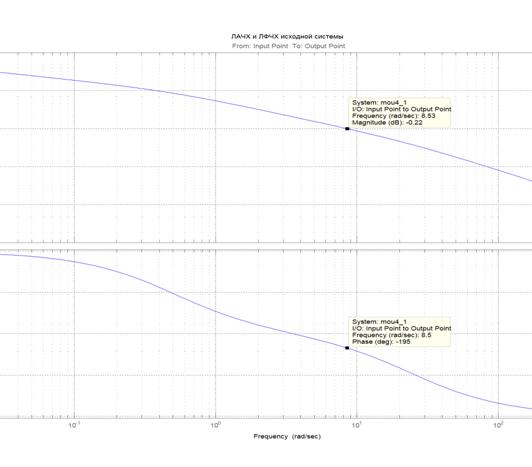
Рис. 4.2. ЛАЧХ и ЛФЧХ исходной
системы.
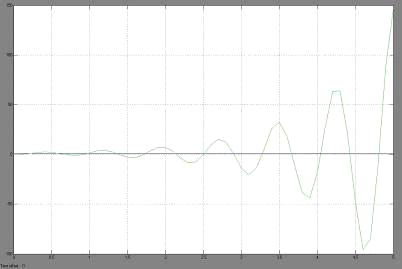
Рис. 4.3. Переходной процесс
исходной системы.
При подаче на вход системы Рис. 4.1.
единичного воздействия получаем переходной процесс исходной системы Рис. 4.3.
Из которого видно, что система неустойчива, так процесс расходящийся. Величина
максимального перерегулирования равна  , что не удовлетворяет заданным.
Статическая ошибка в системе равна .
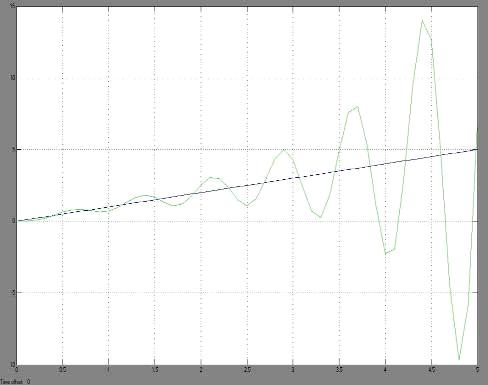
Рис. 4.4. Отработка линейного
входного сигнала исходной системой.
При подаче на вход системы Рис. 4.1. линейно возрастающего сигнала, получаем Рис. 4.4. изображающий отработку линейного входного сигнала. Из этого рисунка можно найти, что кинетическая ошибка равна бесконечности.
Для получения динамической ошибки исходной системы Рис. 4.1 подадим на её вход синусоидальный сигнал, изображённый на Рис. 4.4. Динамическая ошибка равна бесконечности
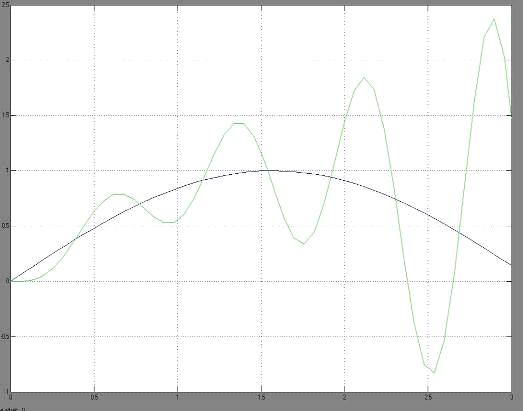
Рис. 4.4. Отработка синусоидального
входного сигнала исходной системы.
Из Рис. 4.2. и Рис. 4.3. можно
сделать вывод, что исходную систему надо корректировать, так как система
неустойчива. Структурную схему скорректированной системы можно видеть на Рис.
4.5.
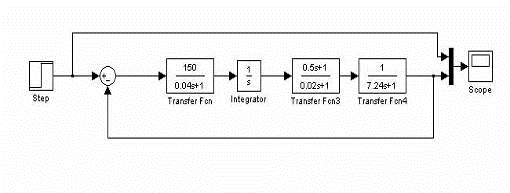
Рис. 4.5. Структурная схема
скорректированной системы.