Курсовая работа (т): Структурные схемы линейной и нелинейной систем
Режим автосопровождения является полезным режимом, т.к. только в этом режим происходит передача информации СА-СР.
Основной задачей является
оптимизация перечисленных режимов применительно к этому условию в режиме
«Начальная выставка» и «Захват» - минимальное время переходного процесса; в режиме
«Поиск» -максимум вероятности обнаружения при наименьшем среднем времени
поиска, в режиме автосопровождения максимальное среднее время между моментами
срыва слежения.
.2 Описание системы управления
антенной и входящих в неё элементов в режиме автосопровождения
Основное назначение СНА заключается в наведении максимума диаграммы направленности антенны на космический объект (или любую программно заданную точку на небесной сфере) и сопровождении с требуемой динамической точностью с тем, чтобы обеспечить устойчивую и высококачественную связь.
Динамические свойства СНА зависят от большого числа факторов, которые в основном определяются:
· динамикой движения космического объекта и конструктивными особенностями опорно-поворотного устройства антенной установки;
· динамическими характеристиками металлоконструкций опорно-поворотного устройства и механизмов антенной установки как объекта управления;
· характеристиками возмущений и помех, действующими на систему и объект управления в процессе слежения за космическими объектами;
- особенностями построения самой СНА в целом.
Сложность реализации высоких требований по точности наведения СНА в большой степени определяется назначением и свойствами объекта управления. В прямой зависимости от этого находятся и устанавливаемые при этом показатели качества управления, являющиеся основой для синтеза систем автоматического управления антенной установкой. Объектом управления является зеркальная система, металлоконструкции опорно-поворотного устройства и механизм наведения антенной установки совместно с исполнительным двигателем.
Суммарная точность, которую может обеспечить СНА, в основном определяется;
· точностью и жёсткостью конструкции ОПУ и механизмов наведения АУ в целом и её отдельных частей, в том числе зеркальной системы;
· точностью управляющих сигналов ля наведения АУ с помощью привода в соответствии с требованиями сопровождения космического объекта;
точностью, с которой угловое положение исполнительных осей АУ может быть определено в любой момент бремени, т.е. точность датчиков обратного контроля.
- динамической точностью, которую может обеспечивать силовой привод АУ в условиях возмущений, действующих на систему в процессе слежения.
По точности к исследуемой системе наведения предъявляются жёсткие требования создание системы с высокой добротностью и широкой полосой пропускания, что приводит к использованию многоконтурного управления.
К одной из самых важных проблем, от успеха решения которой зависят эффективность и качество управляемой АУ, относится проектирование силового следящего привода. Он является исполнительным элементом СНА, без которого невозможна работа ни в одном режиме. Основными факторами, влияющими на выбор типа привода, являются:
· требуемая мощность,
- быстродействие;
· диапазон регулирования по скорости;
· устойчивость;
·
надёжность
в работе.
1.3 Двухконтурная система
наведения
Как уже отмечалось, высокая угловая точность достигается построением системы наведения по многоконтурной схеме при совместном использовании сравнительно «грубого», но работающего в большом диапазоне углов и скоростей силового контура, и более точных корректирующих контуров, работающих в поле ошибок силового привода.
Функциональная схема двухконтурной системы наведения с одним датчиком рассогласования представлена на рисунке 1.1.
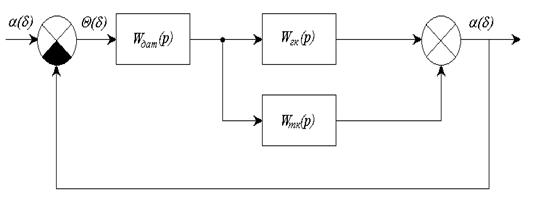
Рис 1.1 Функциональная схема
двухконтурной системы наведения.
Рассмотрим принцип действия двухканальной системы. В двухканальных системах первый (основной) канал обычно называют грубым, а второй канал, работающий от ошибки первого и уменьшающий ошибку системы, называют точным.
Грубый канал в двухканальных
системах автоматического управления решает в основном задачи усиления по
мощности и воспроизведения на выходе низкочастотных составляющих спектра
полезного сигнала. Точный канал предназначен для усиления высокочастотных
составляющих спектра мощности полезного сигнала, который вследствие ограничений
не в состоянии передать грубый канал. мощности на низких частотах и
относительно небольшой мощности на высоких.
.4 Исходные данные для разработки системы
управления антенной
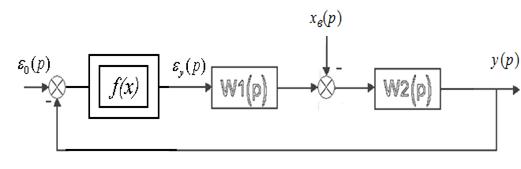
Рис. 1.2 Структурная схема точного контура антенной САУ.


где:
 -коэффициент усиления приёмника
усилительно-преобразовательного устройства;
 - коэффициент усиления
исполнительного устройства;
 с - постоянная времени приёмника
усилительно-преобразовательного устройства;
 с - постоянная времени
исполнительного устройства;
Максимальная ошибка точного контура  ;
Скорость изменения входного сигнала
поступающего на вход точного контура 
 ;
Ускорение входного сигнала 
 ;
Запас устойчивости по фазе  ;
Величина максимального
перерегулирования  ;(x) -
нелинейный элемент статическая характеристика которого представлена на рисунке
1.3
с = 27 с; а = 0.03;
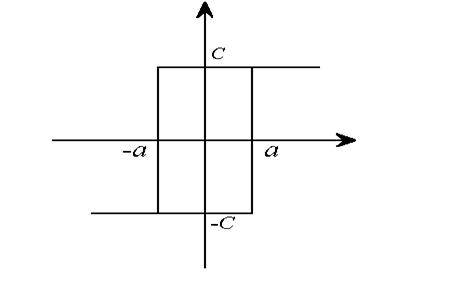
Рис. 1.3 Нелинейный элемент типа
«Двухпозиционное реле с гистерезисом».
Необходимо:
В данной работе необходимо разработать, а затем провести исследование точного контура системы управления РЛС в режиме автосопровождения цели.
Для достижения поставленной задачи необходимо:
определить и проанализировать показатели качества исходной системы без учёта нелинейной составляющей.
определить устойчивость.
если найденные показатели качества не удовлетворяют заданным, то определить корректирующее устройство.
рассмотреть уже скорректированную
нелинейную СНА.
Выводы
Система наведения антенны является сложной динамической системой автоматического регулирования, которая осуществляет функционирование в последовательно сменяющихся режимах. К одной из самых важных проблем, от успеха решения которой зависят эффективность и качество управляемой АУ, относится проектирование силового следящего привода, он является исполнительным элементом СНА, без которого невозможна работа ни в одном режиме.
Глава 2. Определение показателей качества работы
линейной системы управления антенной
.1 Структурная схема исходной системы
Прежде, чем проводить исследования СНА с нелинейным элементом, рассмотрим модель линейной непрерывной системы. Естественно, что для моделирования составим структурную схему модели.
При построении структурной схемы непрерывной
следящей системы за основу примем структурную схему, приведённую на рис. 1.2. ,
которая иллюстрирует работу грубого контура системы наведения антенны.
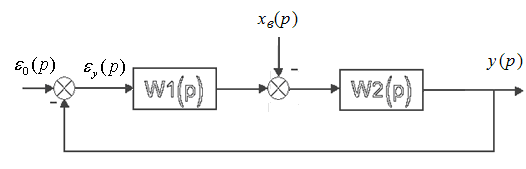
Рис. 2.1. Структурная схема исходной системы.
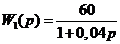 и
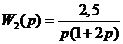 тогда
Передаточная функция разомкнутой
системы будет иметь вид:
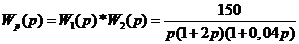 (2.1.1)
В этом случае ЛАЧХ будет рассчитываться и строиться в соответствии с формулой:
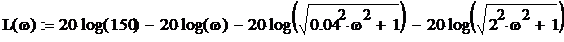 (2.1.2)
и ЛФЧХ по формуле:
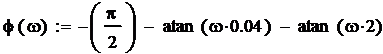 (2.1.3)
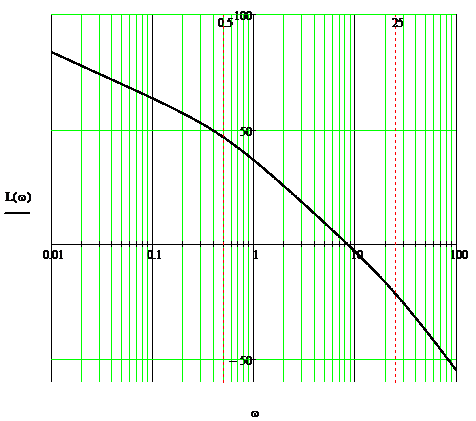
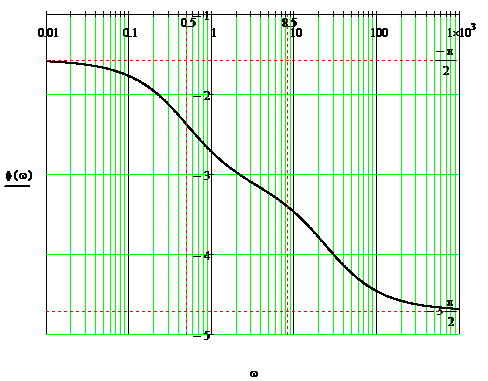
Рис. 2.2. ЛАЧХ и ЛФЧХ исходной
системы
Из технического задания известно, что запас по фазе Y=40°.
Исходя из этого, анализируя
полученные ЛАЧХ и ЛФЧХ можно сделать вывод о неудовлетворительности исходной
системы управления антенной заданным критериям качества, так как здесь запас по
фазе Y=8°. Очевидно, что в данном случае введение в систему корректирующих
цепей просто необходимо. Корректирующие цепи предусмотрим в структурной схеме
отдельным звеном с передаточной функцией  .
.2 Определение и анализ прямых
показателей качества
Основное условие работоспособности систем автоматического управления заключается в её устойчивости. Однако устойчивость - не единственное условие необходимое для практического применения системы. Наряду с этим выдвигаются определённые требования к качеству процессов регулирования. Комплекс требований, определяющих поведение системы в установившемся и переходном режимах отработки заданного воздействия, определяется показателями качества: прямыми показателями качества (быстродействием и плавностью протекания переходного процесса), определяемыми по переходной характеристике САУ, косвенными (запасами устойчивости по амплитуде и фазе), точностью.
Точность САУ определяется ошибкой,
которая равна разности между задающими значениями и значениями выходного
сигнала при 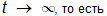
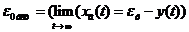 (2.2.1)
В соответствии со структурной схемой
САУ (рис. 2.1) ошибка в изображении по Лапласу:
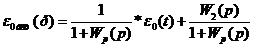 (2.2.2)
Уравнение (2.2.1) даёт возможность
получить ошибку и в переходном и в установившемся режимах по управляющему и
возмущающим воздействиям. Для определения ошибки в установившемся режиме можно
воспользоваться теоремой о предельном значении преобразования Лапласа:
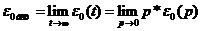 (2.2.3)
В зависимости от вида входного
сигнала получаем различные виды ошибок. Так, при подаче на вход ступенчатого
воздействия в установившемся режиме имеет место статическая ошибка:
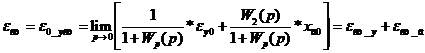 (2.2.4)
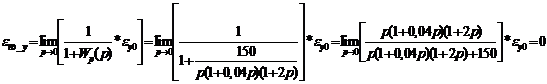
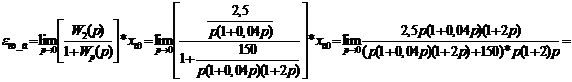

Кинетическая ошибка  или
скоростная, возникает в установившемся режиме после отработки линейного
входного воздействия:
 или
 ,
где
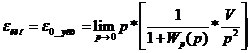 (2.2.5)
При отработке входного воздействия, изменяющегося по квадратичному закону
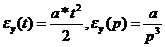 , в установившемся режиме возникает
ошибка по ускорению:
управление антенна импульсный наведение
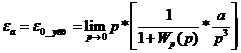 (2.2.6)
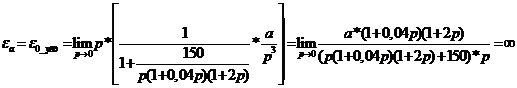
Как видно из формул, все виды ошибок
зависят не только от вида входного сигнала, но и от структурной системы, а
точнее от порядка астатизма системы, равного разности числа интегрирующих и
дифференцирующих звеньев, лежащих цепи обратной связи по отношению к заданному
входному сигналу и сигналу ошибки.
.3 Исследование условий устойчивости
исходной системы управления антенной
Выполнение требований по точности должно сопровождаться обеспечением в системе управления необходимых запасов устойчивости. При проведении расчётов с помощью ЛЧХ удобно использование частотных оценок запаса устойчивости. Для этой цели наиболее удобен показатель колебательности (М), который представляет собой высоту наибольшего пика амплитудной частотной характеристики замкнутой системы, отнесённого к её начальной координате. Получение заданного показателя колебательности сводится к требованию, чтобы окружающую точку (-1,j0) и представляющую собой окружность.
Радиус этой окружности равен:

а смещение центра влево относительно начала координат:

Такая запретная область показана на
рис. 2.3
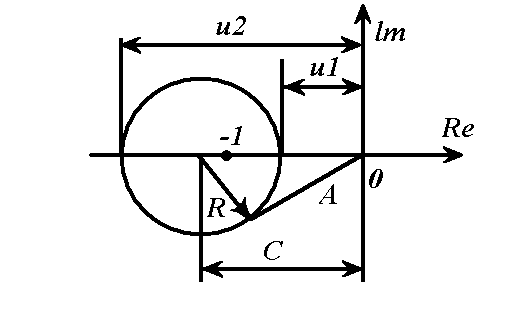
Рис. 2.3. Запретная область для АФЧ
разомкнутой системы.
Можно найти условие того, чтобы АФХ
разомкнутой системы не заходила в эту запретную область. Это имеет место в том
случае, если запас по фазе, полученный в результате коррекции системы, не
меньше требуемого запаса по фазе определяемого как:
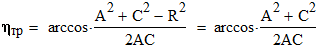 , (2.3.1)
где
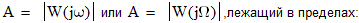
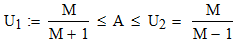 (2.3.2)
Определим максимальный показатель
колебательности нашей системы. Для этого
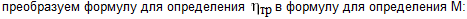
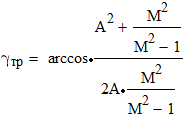 (2.3.3)
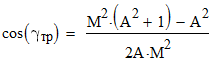 (2.3.4)
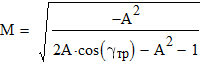 (2.3.5)
В нашей системе согласно
техническому заданию необходимо обеспечить запас по фазе Yтр=40° на частоте
среза, то есть при А=1. В этом случае имеем следующий показатель колебательности
системы:
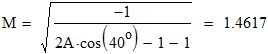
При этом требуемый запас по фазе Yтр
обеспечивается, если А лежит в пределах:
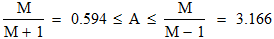
И соответственно:
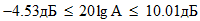
Что соответствует интервалу частот
на ЛАЧХ:
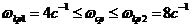
При обеспечении требуемой точности
воспроизведения полезного сигнала необходимо определить запретную зону в
низкочастотной области, в которой ЛАЧХ системы проходить не может. При этом мы
будем исходить из требований ограничения максимальной ошибки воспроизведения
полезного сигнала в нашей системе при известной максимальной скорости
изменения входного сигнала и максимальном ускорении