Курсовая работа (т): Проект консольно-вертикально фрезерного станка с разработкой привода вращательного движения шпинделя и конструкции шпиндельного узла
6. Моделирование динамики шпинделя
6.1 Построение расчетной схемы динамики шпинделя
Расчетная схема шпинделя строится из элементов трех типов:
1. Стержень;
2. Сосредоточенная жесткость(податливость);
. Сосредоточенная масса.
Стержень моделирует участки шпинделя. Он обладает следующими параметрами: D-наружный диаметр шпинделя, м; d-внутренний диаметр шпинделя, м; l-длина моделируемого участка шпинделя, м.
Сосредоточенная жесткость(податливость) моделирует опоры(подшипники) и неподвижные стыки, например инструмент с коническим хвостовиком. Она обладает следующими параметрами: Cx-осевая жесткость; Cy-радиальная жесткость; Cz-угловая жесткость.
Сосредоточенная масса моделирует шестерни, шкивы, патроны, находящиеся на шпинделе. Она обладает следующими параметрами: Jy-момент инерции относительно плоскости чертежа; m-масса.
Для построения расчетной схемы шпинделя на его оси ставят узловые точки в следующих местах:
1) на концах шпинделя;
2) в местах расположения опор (по центру);
) в местах расположения шестерен, шкивов и других сосредоточенных масс;
) в местах приложения внешних нагрузок, если эти места не совпадают с ранее поставленными узловыми точками.
На рисунке 6.1 представлена расчетная схема динамики шпинделя.
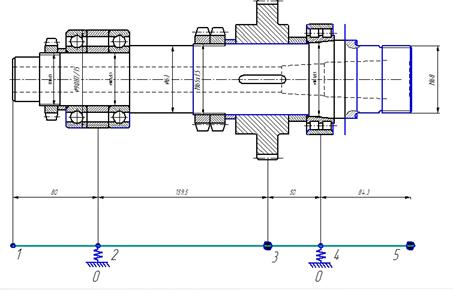
Рисунок 6.1 - Расчетная схема динамики шпинделя
6.2 Определение параметров опор шпинделя
Для определения параметров опор шпинделя необходимо по чертежу определить
тип подшипников. Для этого нужно взять из чертежа тип подшипника, диаметр
внутреннего кольца подшипника, а затем из пакета OPORA выбрать нужный подшипник и выписать обозначение
подшипника по ГОСТ, а также значения радиальной, осевой и угловой жесткостей,
приведенных на рисунках 6.2 и 6.3.
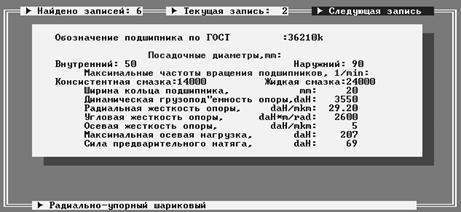
Рисунок 6.2 - Параметры подшипников
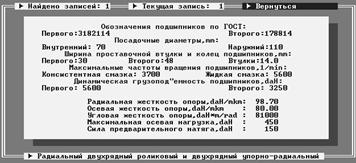
Рисунок 6.3 - Параметры подшипников
6.3 Определение точек приложения нагрузок и их расчет
На шпиндель действуют две силы. Это силы резания, которые приложены на выходном конце шпинделя (узловая точка 5) и силы зубчатого зацепления, которые приложены на зубчатое колесо (узловая точка 3).
Для расчета силы зубчатого зацепления используется формула:
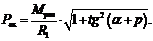 (6.1)
где Мрез - момент силы резания;
R1 - делительный радиус;
α - угол зацепления, равный 20º;
p - угол трения, равный 0,1 рад.
Момент силы резания определяется по формуле:
 (6.2)
где Pz - сила резания; d - диаметр шпинделя.
Сила резания определяется по формуле:
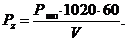 (6.3)
где Ршп - мощность на шпинделе, найденная в предыдущей части курсового проекта, равная 2,82 кВт;
V -
окружная скорость шпинделя, определяемая по формуле:
 (6.4)
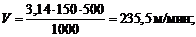
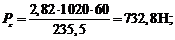
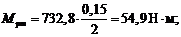
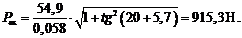
Найдем радиальную составляющую силы резания, равную 40% от Pz:
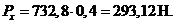
.4 Моделирование динамики шпинделя в пакете SPINCH
При моделировании динамики шпинделя в пакете SPINCH в диалоговом окне вводятся общие сведения и исходные
данные о топологической схеме шпинделя. В рассматриваемом примере общие
сведения и исходные данные приведены на рисунках 6.4-6.8:
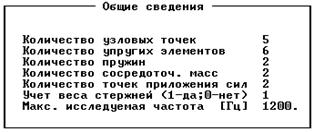
Рисунок 6.4 - Общие сведения
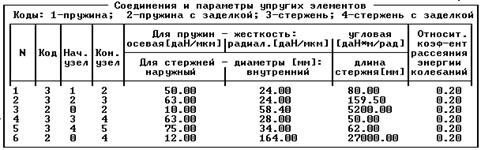
Рисунок 6.5 - Топология и параметры расчетной схемы
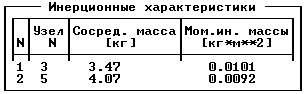
Рисунок 6.6 - Инерционные характеристики
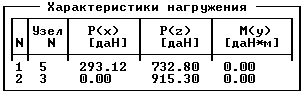
Рисунок 6.7 - Характеристики нагружения
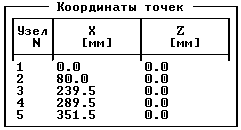
Рисунок 6.8 - Координаты точек
6.5 Результаты моделирования прогиба шпинделя
После ввода всех необходимых данных производим статический и динамический
расчет схемы. Результатом статического расчета являются деформации в узловых
точках и реакции в подшипниках, приведенные на рисунке 6.9 и статическая
деформация оси шпинделя, приведенная на рисунке 6.10.
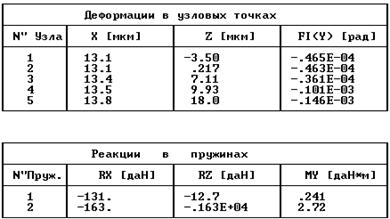
Рисунок 6.9 - Деформация шпинделя и реакции в подшипниках
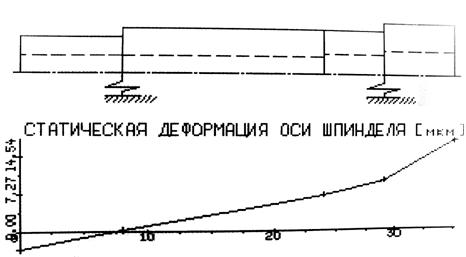
Рисунок 6.10 - Статическая деформация оси шпинделя
.6 Результаты моделирования динамики шпинделя
Результатом динамического расчета являются собственные частоты и формы
колебаний, приведенные на рисунке 6.11, нормальные изгибные формы колебаний,
приведенные на рисунке 6.12 и АЧХ шпинделя, приведенная на рисунке 6.13.
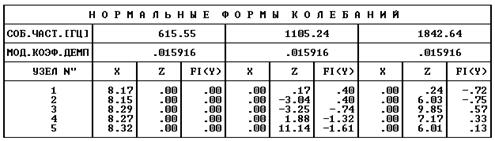
Рисунок 6.11 - Собственные частоты и формы колебаний
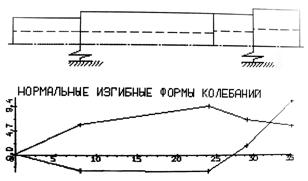
Рисунок 6.12 - График прогиба оси шпинделя
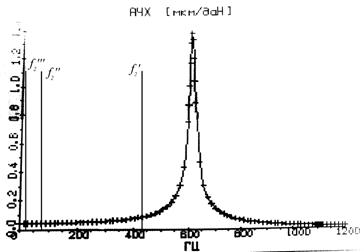
Рисунок 6.13 - АЧХ
По результатам динамического расчета получили АЧХ с наложенными последними зубцовыми частотами (рис. 6.13) по ним видно, что собственные частоты колебаний шпинделя не совпадают с собственными зубцовыми колебаниями, это в свою очередь, исключает возникновение явления резонанса.
Заключение
Консольно-вертикально-фрезерные станки относятся к станкам общего назначения, на которых, в условиях индивидуального и серийного производства, обрабатываются детали широкой номенклатуры. На станках этого типа применяются разнообразные инструменты - фрезы, метчики, развертки, зенкера, оснащенные твердым сплавом или изготовленные из быстрорежущей стали.
Такое многообразие режущего инструмента и технологических процессов, осуществляемых на консольно-вертикально-фрезерных станках значительно усложняет выбор предельных расчётных режимов резания при проектировании этих станков и вынуждает прибегать к некоторым условностям и к использованию статистических данных.
При проектировании необходимо стремиться к созданию новых моделей станков, которые по своим техническим данным должны превосходить существующие модели по критериям производительности, точности, долговечности. Спроектированный в работе привод отвечает этим требованиям, т.к. имеет бесступенчатое регулирование частоты вращения шпинделя, что позволяет исключить возможные потери скорости присущие ступенчатому регулированию.
Разработана кинематическая схема привода, выполнена развертка и свертка коробки скоростей станка.
Произведен анализ частот, порождаемых зубчатыми передачами привода. При наложении этих частот на собственные, они не совпали, следовательно, резонанс отсутствует.
Также было произведено моделирование динамики шпинделя. После ввода всех данных произведен статический и динамический расчет схемы.
Результатом статического расчета являются деформации в узловых точках, реакции в подшипниках и статическая деформация оси шпинделя.
Результатом динамического расчета являются собственные частоты и формы
колебаний, нормальные изгибные формы колебаний и АЧХ шпинделя, Приобретены
навыки расчета и конструирования типичных узлов металлорежущих станков.
Список использованных источников
1. Трембач В.Г. Кинематический расчет приводов главного движения металлорежущих станков - Краснодар.: КубГТУ, 2007.-52 с.
. Трембач В.Г. Расчет и конструирование приводов металлорежущих станков., ч. 1 - Кинематический расчет приводов - Краснодар.: КубГТУ, 2007. - 57 с.
. Трембач В.Г. Расчет и конструирование приводов металлорежущих станков., ч.2- Силовой расчет - Краснодар.: КубГТУ, 2007. - 32 с.
4. Бушуев В.В. Основы конструирования станков.- М.: Станкин, 1992.-520 с.
. Курсовое проектирование по деталям машин/ под ред. С.А. Чернавского. - М.: Машиностроение,1979.-351 с.
6. Кучер А.М., Киватицкий М.М., Покровский А.А. Металлорежущие станки - Л.: Машиностроение, 1972 . -306 с.
7. Металлорежущие станки / Под ред. В.Э. Пуша. - М.: Машиностроение, 1985.-468с.
. Справочник
технолога машиностроителя. В 2-х т. Т.2 / Под ред. А.Г. Косиловой и Р.К.
Мещерякова - М.: Машиностроение, 1985.-496 с.
Приложение А
Программа ZUB v 2.2
Зубчатые пары между I-II валами
Исходные данные:
Крутящий момент на шестерне в Нм: 79,7
Частота вращения шестерни в об/мин: 375
Допускаемое контактное напряжение для зубьев шестерни в МПа: 1000
Допускаемое изгибное напряжение для зубьев шестерни в МПа: 250
Коэффициент ширины зубчатого венца: 0,2
Число зубье шестерни Z1: 20
Число зубьев колеса Z2: 70
Степень точности зубчатой передачи по ГОСТ 1643-72: 7
Расположение передачи: У опоры.
Рассчитанные значения:
Расчетный модуль по контактным напряжениям, мм: 3,04811737194897
Расчетный модуль по изгибным напряжениям, мм: 3,66183700447182
Стандартный модуль по ГОСТ 9563-60, мм: 4
Межцентровое расстояние Aw, мм: 180
Ширина зуба B, мм: 16
Окружная скорость V, м/с: 1,5707963267949
Зубчатые пары между II-III валами
Исходные данные:
Крутящий момент на шестерне в Нм: 274,9
Частота вращения шестерни в об/мин: 104
Допускаемое контактное напряжение для зубьев шестерни в МПа: 1000
Допускаемое изгибное напряжение для зубьев шестерни в МПа: 250
Коэффициент ширины зубчатого венца: 0,2
Число в шестерни Z1: 50
Число зубьев колеса Z2: 50
Степень точности зубчатой передачи по ГОСТ 1643-72: 7
Расположение передачи: У опоры.
Рассчитанные значения:
Расчетный модуль по контактным напряжениям, мм: 2,11733839956573
Расчетный модуль по изгибным напряжениям, мм: 2,8978914936359
Стандартный модуль по ГОСТ 9563-60, мм: 3
Межцентровое расстояние Aw, мм: 150
Ширина зуба B, мм: 30
Окружная скорость V, м/с: 0,816814089933346