Курсовая работа (т): Проект консольно-вертикально фрезерного станка с разработкой привода вращательного движения шпинделя и конструкции шпиндельного узла
Проект консольно-вертикально фрезерного станка с разработкой привода вращательного движения шпинделя и конструкции шпиндельного узла
Реферат
Курсовая работа «Проект консольно-вертикально фрезерного станка с разработкой привода вращательного движения шпинделя и конструкции шпиндельного узла» содержит: 44 страниц, 8 источников информации, 28 рисунков, 6 таблиц, 3 листа графический части формата А1.
Ключевые слова и словосочетания: станок, шпиндель, передаточное отношение, диапазон регулирования, структурная сетка, вал, привод, обрабатываемая деталь, кинематическая схема, частота вращения.
В данной курсовой работе проектируется консольно-вертикально фрезерный станок. Строятся: кинематическая схема привода с структурной сеткой и график частот вращения.
Содержание
Введение
1. Анализ аналогичных конструкций станков и обоснование принятого конструкторского решения
2. Кинематический расчет привода главного движения фрезерного станка
2.1 Определение диапазона регулирования привода
.2 Определение диапазона регулирования приводного электродвигателя
.3 Определение диапазона регулирования ступенчатой части привода
.4 Определение числа ступеней ступенчатой части привода
.5 Определение значения знаменателя геометрической прогрессии ступенчатой части привода
.6 График частот вращения шпинделя
.6.1 Структурная схема привода. Структурная сетка
.6.2 Построение графика частот вращения привода
.7 Определение предельных значений общих передаточных отношений привода
.8 Определение передаточных отношений в группах
.9 Распределение наибольшего и наименьшего передаточного отношения по группам передач
.10 Определение диаметров шкивов клиноременной передачи и числа зубьев зубчатых передач
3. Силовой расчет привода главного движения фрезерного станка
.2 Определение значений крутящего момента
.3 Определение значений мощности привода
.4 Определение диаметров валов
.5 Расчет зубчатых пар
. Проектирование развертки сборочной единицы и конструкции шпиндельного узла
.1 Шпиндельные узлы металлорежущих станков
.2 Методика проектирования шпиндельных узлов
5. Моделирование привода главного движения станка
5.1 Построение расчетной схемы привода
.2 Параметризация расчетной схемы привода
.3 Моделирование динамики привода в пакете DYNAR
.4 Определение собственных зубцовых частот зубчатых передач
. Моделирование динамики шпинделя
.1 Построение расчетной схемы динамики шпинделя
.2 Определение параметров опор шпинделя
.3 Определение точек приложения нагрузок и их расчет
.4 Моделирование динамики шпинделя в пакете SPINCH
6.5 Результаты моделирования прогиба шпинделя
6.6 Результаты моделирования динамики шпинделя
Заключение
Список использованных источников
Приложение А
Введение
Конструирование металлорежущих станков и в настоящее время остается, по-прежнему, во многом процессом творческим, где большую роль играют не точные расчеты на прочность, жесткость, экономичность, а дань традициям, существующим конструкторским решениям, опыт инженера-конструктора.
Тем не менее, часть процесса конструирования МРС уже достаточно отработана, например проектирование приводов главного движения производится по стандартным методикам.
Конструирование шпиндельного узла, напротив, является типичным примером интуитивного решения задачи. Оценить результат такой работы может лишь моделирование его специализированным программным обеспечением или проверка готового изделия в процессе его эксплуатации.
В данном курсовом проекте производится расчет кинематической структуры
привода главного движения консольно-вертикально-фрезерного станка,
конструирование этого привода вместе со шпиндельным узлом. Результатом работы
является выполненный чертеж развертки и свертки привода главного движения
станка.
1. Анализ аналогичных конструкций станков и обоснование принятого
конструктивного решения
На станках фрезерной группы обрабатывают детали типа тел вращения, при этом осуществляется обработка наружных цилиндрических поверхностей, торцов и уступов, прорезание канавок и др. Главным движением, определяющим скорость резания, является скорость вращения шпинделя.
Наиболее распространенной является традиционная компоновка станка, где коробка скоростей встроена в переднюю бабку. Это придает ей компактность, меньшую стоимость и удобство передачи вращения рабочим органам станка. Ей следуют даже станки с ЧПУ. Отклонения от этой компоновки имеют легкие станки и многооперационные станки.
Так как проектируемый станок не относится ни к легким, ни к многооперационным, то мы тоже будем придерживаться традиционной схемы компоновки станка.
Получение на шпинделе различных частот вращения обеспечивается изменением
частоты вращения приводного электродвигателя и простейшей двухступенчатой
шестеренной коробкой скоростей.
2. Кинематический расчет привода главного движения
консольно-вертикального фрезерного станка
.1 Определение диапазона регулирования привода
Определим
диапазон регулирования привода по
формуле:
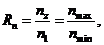 (2.1)
где
 - максимальная частота вращения электродвигателя, мин-1;
 -
минимальная частота вращения шпинделя,
 .
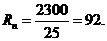
.2 Определение диапазона регулирования приводного
электродвигателя
Определим
диапазон регулирования двигателя  по
формуле:
 (2.2)
где
 - максимальная частота вращения двигателя, ;
 -
минимальная частота вращения двигателя, .
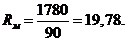
2.3 Определение диапазона регулирования ступенчатой
части привода
Определим
диапазон регулирования ступенчатой части привода  по
формуле:
 (2.3)
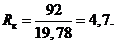
Так
как  , значит ступенчатая часть может быть выполнена в виде
одногрупповой множительной структуры.
.4 Определение числа ступеней ступенчатой части
привода
Определим число ступеней ступенчатой части привода z по формуле:
 (2.4)
где
- диапазон регулирования привода;
-
диапазон регулирования двигателя;
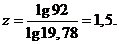
Округляя значение z до ближайшего большего целого (z=2) получаем перекрытие на графике частот вращения шпинделя.
2.5 Определение значения знаменателя геометрической
прогрессии ступенчатой части привода
Определим
значение знаменателя геометрической прогрессии  ступенчатой
части привода по формуле:
 (2.5)
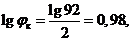
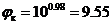 (2.6)
Принимаем
 . Округление
 в
большую сторону приводит к получению перекрытий на графике частот вращения
шпинделя.
.6 График частот вращения шпинделя
.6.1 Структурная схема привода. Структурная сетка
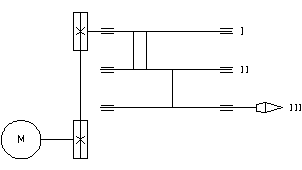
Рисунок
2.1 - Структурная схема привода
По
структурной формуле строим структурную сетку привода (рисунок 2).
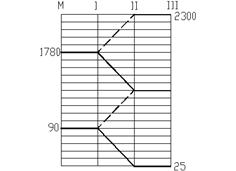
Рисунок 2.2 - Структурная сетка привода
.6.2 Построение графика частот вращения привода
Построение
графика частот вращения начинают с определения положения основных точек,
соответствующих предельным значениям частот вращения двигателя и шпинделя на
шкале графика частот вращения. Шкала графика частот вращения имеет 4
вертикальные линии (по количеству валов в приводе). Количество горизонтальных
линий определяется в процессе построения графика и зависит от величины диапазона
регулирования двигателя и диапазона регулирования привода. Предельные значения
в курсовой работе 25 мин и 2300 мин.
Точка, соответствующая минимальной частоте вращения находится на правой вертикальной линии в самом нижнем положении.
Положение
точки, соответствующей максимальной частоте вращения двигателя определим по
формулам:
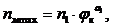 (2.7)
 (2.8)
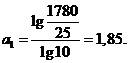
Положение точки, соответствующей максимальному числу
оборотов шпинделя:
 (2.9)
 (2.10)
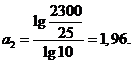
Положение точки, соответствующее минимальной частоте
вращения электродвигателя:
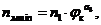 (2.11)
 (2.12)
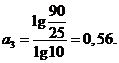
Положение точки, соответствующее номинальной частоте
вращения электродвигателя:
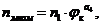 (2.13)
 (2.14)
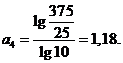
На основе вычисленных данных строим график частот
вращения шпинделя, приведенный на рисунке 3.
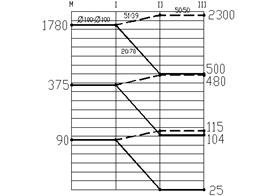
Рисунок 2.3 - График частот вращения
.7 Определение предельных значений общих передаточных
отношений привода
Минимальное
общее передаточное отношение  ,
связывающее минимальную частоту вращения двигателя и минимальную частоту вращения шпинделя
 , найдем по следующей формуле:
 (2.15)
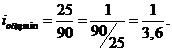
Выразим
через  :
 (2.16)
 (2.17)
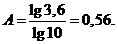
Максимальное
общее передаточное отношение  ,
связывающее максимальную частоту вращения двигателя и максимальную частоту вращения шпинделя
 :
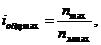 (2.18)
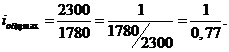
Выразим
через :
 (2.19)
 (2.20)
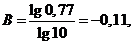
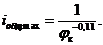 (2.21)
.8 Определение передаточных отношений в группах
Распределим
общее передаточное отношение, предварительно определив пределы, в которых могут
находиться максимальное и минимальное передаточное отношение в группах. Для
этого вычисляем значения показателей степеней C и C
 при , которые
соответствуют наибольшему передаточному отношению в группе
 и наименьшему передаточному отношению в группе
 .
Для наибольшего передаточного отношения:
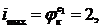 (2.22)
 (2.23)
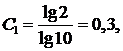
 (2.24)
Для наименьшего передаточного отношения:
 (2.25)
 (2.26)
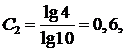
 (2.27)
.9 Распределение наибольшего и наименьшего
передаточного отношения по группам передач
Наибольшее
общее передаточное отношение  ,
определяем по формуле:
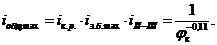 (2.28)
где
 - передаточное отношение клиноременной передачи;
 -
максимальное передаточное отношение зубчатого блока;
 -
постоянная зубчатая передача между II и III валами.
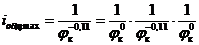
Наибольшее
общее передаточное отношение  ,
определяем по формуле:
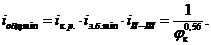 (2.29)
где
- передаточное отношение клиноременной передачи;
 -
минимальное передаточное отношение зубчатого блока;