Материал: Плясов Лабораторныы практикум Мекханика твердого тела 2015
Уравнение (1.17.1), описывающее поступательное движение прикрепленного к концу нити груза массы m, в условиях экспери- мента примет вид
mw = mg – F, |
(1.17.7) |
где w – ускорение груза; F – сила натяжения нити. |
Уравнение |
(1.17.3), описывающее вращательное движение подшипникового устройства (с неподвижной осью) с цилиндрическими грузами мас- сы µ, примет вид
Iβ = Fr − Nтр , |
(1.17.8) |
где β – угловое ускорение подшипникового узла; I – момент инер- ции подшипникового узла; r – радиус ступени диска 7, на который намотана нить (см. рис. 1.17.1 или 1.17.2); Nтр – усредненный мо- мент сил трения в оси подшипникового узла. Для усиления эффек- та торможения в конструкции установок предусмотрен «динамиче- ский» тормоз – кусок плотной резины, постоянно давящий с неко- торой силой непосредственно на ось подшипникового устройства. Поэтому под величиной Nтр надо понимать усредненный момент сил сопротивления в оси подшипникового узла. Однако для про- стоты в дальнейшем будем пользоваться привычной терминологи- ей: момент сил трения в оси подшипникового узла.
Для дальнейшего изложения удобно представить момент инер- ции подшипникового узла I как сумму момента инерции ненагру- женного узла I0 и момента инерции Iгр обоих подвижных цилин- дрических грузов в работе 17 или четырех подвижных цилиндри- ческих грузов в работе 17а:
I = I0 + Iгр (если грузы сняты, то Iгр = 0 и I = I0), где согласно теореме Гюйгенса–Штейнера:
для лабораторной работы 17
Iгр |
= 2 |
|
µR2 |
+ µl |
2 |
|
, |
(1.17.9) |
|
2 |
|
|
|||||
|
|
|
|
|
|
|
|
для лабораторной работы 17а
Iгр |
= 4 |
|
µR2 |
+ µl |
2 |
|
(1.17.9а) |
|
4 |
|
. |
||||
|
|
|
|
|
|
|
Здесь µ, R – масса и радиус основания каждого подвижного ци- линдрического груза; l – расстояние от оси вращения до геометри-
26
ческой оси подвижных цилиндрических грузов в работе 17 (или до центра масс подвижных цилиндрических грузов в работе 17а). Рас- стояние l измеряется по меткам на стальной штанге, на которую насажены цилиндрические грузы, в работе 17 или по меткам- углублениям на стальных лучах крестовины работы 17а. В форму- лах (1.17.9), (1.17.9а) учтено, что геометрические оси подвижных цилиндрических грузов в работе 17 параллельны неподвижной оси вращения, а в работе 17а – перпендикулярны ей. Условие нерастя- жимости нити и ее непроскальзывание по диску 7 (см. рис. 1.17.1 или 1.17.2) дает дополнительное уравнение связи между линейны- ми и угловыми кинематическими характеристиками:
w = βr. |
(1.17.10) |
Решая совместно уравнения (1.17.7), (1.17.8) и (1.17.10), полу- чим для неизвестных величин β, F, Nтр, I выражения, являющиеся функциями линейного ускорения wэ груза массы т, определяемого экспериментально по формуле (1.17.6):
|
|
β |
|
= |
|
2h |
, |
|
|
|
|
|
|
|
(1.17.11) |
|||||
|
|
э |
|
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
rt 2 |
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
Fэ |
= mg 1 − |
|
2h |
, |
|
|
|
(1.17.12) |
||||||||||||
|
2 |
|
|
|
||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
gt |
|
|
|
|
|
|
|
||
NFэ |
= mgr 1 − |
2h |
, |
|
|
(1.17.13) |
||||||||||||||
2 |
|
|
||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
gt |
|
|
|
|
|
|
||
I = mr 2 |
gt2 |
|
− |
|
2h |
|
|
− N |
|
rt 2 |
(1.17.14) |
|||||||||
|
|
|
1 |
|
|
|
|
|
|
тр |
|
. |
||||||||
|
|
|
|
|
2 |
|
|
|||||||||||||
|
|
|
|
|
|
|
gt |
|
|
|
|
2h |
|
|||||||
|
2h |
|
|
|
|
|
|
|
|
|
|
|
|
|||||||
Выражение (1.17.14) позволяет вычислить экспериментальное значение величины I для любой конфигурации установки (даже при снятых грузах, когда Iгр = 0 и I0 = I).
Для удобства запишем усредненный момент сил трения Nтр с выделением в нем радиуса r ступени диска 7 (см. рис. 1.17.1 или
1.17.2) и ускорения свободного падения g: |
|
|
|
|
||||||
Nтр = m*gr. |
|
|
|
|
|
(1.17.15) |
||||
Тогда выражение (1.17.14) примет более компактный вид: |
||||||||||
I = mr2 |
gt |
2 |
|
2h |
|
m |
|
|
|
|
|
1 − |
− |
|
|
. |
(1.17.16) |
||||
|
|
|
|
|
||||||
|
|
|
|
gt 2 |
|
|
|
|
|
|
|
2h |
|
m |
|
|
|||||
|
|
|
|
|
|
|
|
|
|
|
27
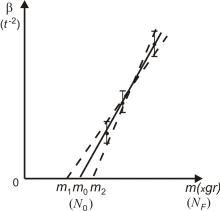
Выясним смысл массы m*. Одновременно обсудим, как экспе- риментально определить Nтр. Предположим, что к свободному кон- цу нити мы прикрепили такой груз массы т, что предоставленная сама себе система «подшипниковый узел + груз массы m» не при- ходит в движение. Это означает, что момент силы натяжения нити (равный в данном случае mgr) недостаточен для преодоления мо- мента сил трения в оси подшипникового узла. При этом, как следу- ет из уравнения (1.17.8) (при β = 0), момент сил трения покоя
в оси покоящегося подшипникового узла равен моменту силы натяжения нити:
Nтр. пок = mgr .
Увеличивая массу груза т, мы найдем минимальное значение т0 массы груза т (и, соответственно, минимальное значение момента силы натяжения нити N0 = m0gr, при котором систему можно выве- сти из состояния покоя). Момент сил N0 будет также равен макси- мальному моменту сил трения покоя в оси подшипникового узла.
При дальнейшем увеличении массы груза т момент сил трения скольжения в оси подшипникового узла практически не отличается от максимального момента сил трения покоя N0. Приравнивая Nтр = N0, получаем, что т* = т0, откуда ясен смысл массы m*. Ве- личину Nтр (или N0) можно определить из экспериментального гра-
фика β(NF) (рис. 1.17.3).
|
Из уравнения (1.17.8) сле- |
|
дует, что график β(NF) пересе- |
|
кает ось абсцисс (ось NF) в |
|
точке Nтр. |
|
Пусть в начальный момент |
|
времени (t0 = 0) установка за- |
|
стопорена: скорость v0 груза |
|
массы т и угловая скорость |
|
ω0 подшипникового узла рав- |
|
ны 0. Нижний край груза |
|
находится у нулевой отметки |
|
направляющей трубы 9 рабо- |
|
ты 17 (см. рис. 1.17.1) или у |
Рис. 1.17.3 |
указателя оптической оси фо- |
28
тодатчика верхнего кронштейна 6 работы 17а (см. рис. 1.17.2). От- ключим электромагнит. Система «подшипниковый узел + груз мас- сы m» придет в движение. Через некоторый промежуток времени t (отсчитанный автоматически миллисекундомером) нижний край груза массы т достигнет контактного устройства трубы 9 работы 17 (см. рис. 1.17.1) или указателя оптической оси фотодатчика нижнего кронштейна 8 работы 17а (см. рис. 1.17.2).
Приращение полной механической энергии Ε системы «под- шипниковый узел + груз массы m» за указанный промежуток вре- мени t определяется по формуле
Е = А, (1.17.17)
где А – работа сил трения в оси подшипникового узла, определяе- мая по формуле (1.17.5).
Выразим приращение полной механической энергии системы Е через приращения потенциальной ( U) и кинетической ( Tк ) энергий системы:
E = U + Tк .
Вычислив каждое из этих приращений энергии, получим
U = mgh; Tк = Tv + Tω ,
где Tv и Tω определены формулами (1.17.4).
С учетом последних вычислений формула (1.17.17) примет вид:
U = Tν + Tω − A , |
(1.17.18) |
где |
|
U = mgh. |
(1.17.18а) |
Выражение (1.17.18) имеет простую интерпретацию. Опускание груза массой т приводит к тому, что одна часть запаса его перво- начальной потенциальной энергии переходит в кинетическую энер- гию поступательного движения груза Tv и кинетическую энергию
вращательного движения Tω подшипникового узла, а другая часть расходуется на преодоление трения в оси подшипникового узла.
Выражая скорость v груза массой т и угловую скорость ω вра- щения подшипникового механизма через величины h, r, t, получим
выражения для А, Tv , Tω : |
|
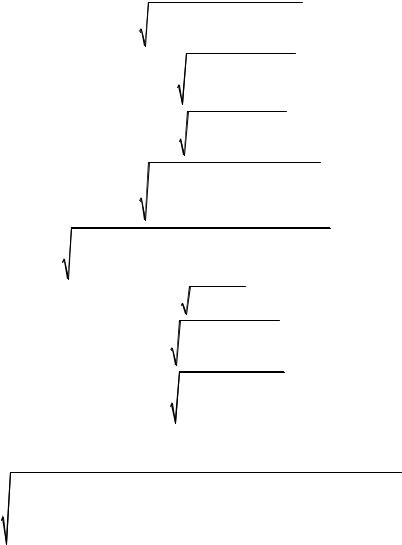
A = −Nтрh / r = −m * gh , |
(1.17.19) |
29
|
|
|
|
h2 |
|
|
2 |
|
|
|
|
|
Тк |
≡ Tv |
+ Tω = 2 |
2 |
|
2 |
|
+ I |
гр + I |
(1.17.20) |
|||
r |
mr |
|
0 . |
|||||||||
|
|
|
t |
|
|
|
|
|
|
|
|
|
В заключение приведем основные формулы расчета погрешно- стей:
|
|
Δβ |
|
|
|
2 t 2 |
|
r 2 |
|
h 2 |
||||||||
εβ ≡ |
β |
= |
|
|
|
|
|
+ |
|
|
+ |
|
; |
|||||
|
|
t |
r |
h |
||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
Nтр |
|
|
|
r 2 |
|
|
m* 2 |
|
||||
ε |
N |
≡ |
|
|
|
|
|
|
= |
|
|
+ |
|
* |
|
; |
||
|
|
|
|
|
|
|
||||||||||||
|
тр |
|
|
Nтр |
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
r |
|
|
|
m |
|
|
||||
εN ≡ |
|
N |
F |
|
= |
|
m 2 |
+ |
|
r 2 |
|
|||||||
|
|
|
|
|
|
|
|
; |
||||||||||
|
NF |
|
|
|
||||||||||||||
|
|
F |
|
|
|
|
|
|
m |
|
|
r |
|
|||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
I |
гр |
|
|
Δµ |
2 |
(2R R )2 + (4l l )2 |
|
||||||
εI ≡ |
|
= |
|
|
+ |
|
|
|
|
|
|
; |
||
|
|
|
(R |
|
+ 2l |
|
) |
|
||||||
гр |
Iгр |
|
µ |
|
2 |
2 |
2 |
|
||||||
|
|
|
|
|
||||||||||
(1.17.21а)
(1.17.21б)
(1.17.21в)
(1.17.21г)
εI = |
2 |
t 2 |
||
|
|
|
|
|
t |
|
|||
0 |
|
|
|
|
|
|
|
|
|
+ |
|
2 r 2 |
+ |
|
h 2 |
+ |
|
|
|
|
|
|
|||
|
|
|
|
||||
|
|
r |
|
|
h |
|
|
ε |
I |
= |
ε2 |
+ ε2 |
; |
||
|
|
I |
0 |
I |
гр |
|
|
|
|
|
|
|
|
||
m + m* 2 |
||
|
|
; (1.17.21д) |
|
||
m − m* |
|
|
|
|
(1.17.21е) |
|
|
|
|
|
|
εU |
≡ |
U |
= |
|
|
m 2 |
|
|
|
h 2 |
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
U |
|
|
|
|
+ |
|
|
; |
|
|
|
(1.17.21ж) |
||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
m |
|
h |
|
|
|
|
|
|
|
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
A |
|
|
|
m* 2 |
|
h 2 |
|
|
|
|
|
|
|
|||||
|
|
|
|
|
|
ε |
|
|
≡ − |
|
= |
|
|
|
|
+ |
|
|
|
|
; |
|
|
(1.17.21з) |
||||||
|
|
|
|
|
A |
|
|
|
|
|
|
|
|
|
||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
A |
|
|
m |
* |
|
|
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
h |
|
|
|
|
|
|
|
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
ε |
≡ |
|
|
Tк |
|
= |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
Тк |
|
|
Tк |
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
2 |
|
|
|
|
2 |
|
(r 2 m)2 |
+ ( |
Iгр )2 + ( |
I0 )2 + (I |
|
+ I0 ) |
2 r |
2 |
|
|||||||||||
|
|
2 h |
2 t |
|
гр |
|
|
|||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
r |
|
||||||||
= |
|
|
|
|
+ |
|
|
|
|
+ |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
; |
|
|
|
|
|
|
|
|
|
|
(mr2 + Iгр + I0 ) |
2 |
|
|
|
|
|||||||||||||||
|
|
h |
|
t |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
(1.17.21и) |
|||
30