Материал: Имитационное и статистическое моделирование — копия
ше размах погрешностей оценки и тем меньшее число опытов n требуется для определения интеграла с требуемой точностью.
В [16] даются рекомендации по ускорению сходимости расчётов и приводится пример вычисления интеграла на полубесконечном интервале, где за счёт правильного выбора плотности f(t) объём расчётов сокращается примерно в тысячу раз.
5. Статистическое моделирование надёжности
5.1. Классическая задача надёжности
В классической задаче надёжности рассматриваются системы следующего вида.
Система состоит из N элементов, которые случайно и независимо, с известными вероятностями, могут отказывать. Совокупность состояний элементов будем представлять двоичным вектором X = (x1, x2, ... , xN), где xi – состояние i-го элемента системы – равно 1, когда этот элемент находится в состоянии
отказа, и равно 0, |
когда элемент находится в |
работоспособном состоянии |
(i = 1, ... , N). |
|
|
Закон распределения с. в. X полностью определяется вероятностями отказа |
||
элементов pi = P{xi |
= 1}. Обозначим набор этих вероятностей через P: |
|
|
P = (p1, p2, ... , pN). |
(1.49) |
Из того, что элементы отказывают независимо, следует, что все с. в. xi независимы и что вероятность реализации любого конкретного двоичного набора состояний элементов Ω = ω1, ω2, ... , ωN составляет
N
P{X=Ω} = P{Ω} = P{ x1=ω1, x2=ω2, ... , xN =ωN} = ∏piωi (1− pi )(1−ωi ) . (1.50)
i=1
Так как вектор P вероятностей (1.49) полностью определяет закон распределения (1.50) вероятностей с. в. X, то будем писать X ~ P.
Система в целом также либо работает, либо находится в состоянии отказа. В классической задаче надёжности состояние y {0,1}, характеризующее работоспособность системы в целом, однозначно определяется совокупностью состояний X её элементов и в принципе всегда может быть задано логической функцией вида
y = y(X) = y(x1, x2, ... , xN), |
(1.51) |
где значение y = 1 означает состояние отказа системы в целом, y = 0 – её рабочее состояние.
Обозначим через Q вероятность отказа системы, т. е. Q = P{y=1} = M(y). В классической задаче надёжности требуется найти вероятность отказа
системы Q при известных вероятностях отказа элементов.
Таким образом, формально классическая задача надёжности сводится к определению м. о. функции y(X) случайной величины X.
Эта задача может решаться как формальными, аналитическими методами, так и методами статистического моделирования.
31

5.2. Аналитические и статистические методы расчёта надёжности
5.2.1. Представления надёжностной структуры систем
Описание аналитических методов решения классической задачи надёжности в научно-технической литературе традиционно опирается на представление моделируемой системы в виде надёжностного графа. Как правило, надёжностный граф – это двухполюсный граф, рёбра которого соответствуют элементам системы и изображаются подобно сопротивлениям на электрической схеме,
прямоугольниками (рис. 1.9). Такое
|
|
|
1 |
|
|
|
2 |
|
|
|
|
изображение надёжностной структу- |
||||
|
|
|
|
|
|
|
|
|
|
|
|
|||||
A |
|
|
|
|
|
|
|
|
|
|
B |
ры системы наглядно и удобно для |
||||
|
|
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
3 |
|
|
|
|
|
|
инженеров – специалистов с техниче- |
||
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
ским образованием. Интерпретирует- |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
ся надёжностная структура системы, |
|
|
|
|
|
4 |
|
|
|
|
|
5 |
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
представляемая подобным |
графом, |
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
Рис..1..9..Примернадёжностногоё ст го |
графа |
следующим образом. Считается, что |
||||||||||||||
отказу i-го элемента системы соот- |
||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
ветствует выпадение из |
графа |
i-го ребра. Система в целом считается отказавшей в тех случаях, когда из-за отказа элементов между полюсами графа A и B не остается ни одного пути.
Таким образом, надёжностный граф является не чем иным, как одним из способов представления логической функции (1.51). Очевидно, что любой надёжностный граф можно представить логической (двоичной) функцией y(X) = y(x1, x2, ... , xN) таблично, или в виде соответствующей логической формулы, или алгоритмом и т. д. Например, граф, изображённый на рис. 1.9, можно представить логической функцией y(X), которая ниже описана таблично
(табл. 1.2).
Однако обратное неверно, т. е. не любую логическую функцию y(X) можно представить в виде надёжностного графа. Например, если для работоспособности системы достаточно иметь лишь некоторое минимальное число исправных элементов, которое отличается от 1 и от N, то её надёжностную структуру – зависимость y(X) – невозможно изобразить надёжностным графом. В то же время она легко задаётся логической функцией. В качестве примера можно привести такую систему из трёх элементов, которая работоспособна при условии, что число отказавших элементов не превышает единицы. Эта система легко описывается логической функцией, заданной, например, с помощью формулы y = x1x2 x1x3 x2 x3 , но не представляется надёжностным графом.
Таким образом, язык логических функций менее нагляден, но более универсален, чем язык надёжностных графов. Его универсальность здесь даже несколько избыточна, так как не любая логическая функция имеет разумную интерпретацию в качестве модели надёжностной структуры. Для такой интерпретации функция должна ещё обладать свойством монотонности в том смысле, что если y(x1, ... , xi, ... , xN) = 1 при xi = 0, то при изменении значения аргумента xi (только его) с 0 на 1 должно быть y(x1, ... , xi, ... , xN) = 1 непременно. Иными словами, если система не работает при работающем элементе xi, то при отказе
32
его (при тех же состояниях остальных элементов) система не может стать работающей. Образно говоря, все «частные производные» функции y(x1, x2, ... , xN) должны быть неотрицательны.
Основные методы аналитического и статистического решения классической задачи надёжности описаны в учебном пособии [16]. Для дальнейшего развития темы перечислим основные выводы этого пособия, которые касаются этих методов расчёта надёжности.
5.2.2. Расчёт надёжности приводимых систем
Система называется приводимой, если её надёжностная структура представляется параллельно-последовательным графом. Наилучшим методом расчёта надёжности приводимой системы является аналитический метод. По её графу можно сразу написать формулу, выражающую в буквенном виде зависимость вероятности отказа системы Q от вероятностей отказа элементов p1, p2, ... , pN. В этой формуле обозначение каждой из N вероятностей встречается ровно один раз, и сложность формулы (число выполняемых операций при её использовании) приблизительно равно N.
Расчётная формула основана на представлении приводимого графа в виде суперпозиции строго последовательных и строго параллельных двухполюсников, вероятность отказа которых описывается простыми формулами. Двухполюсник, состоящий из последовательно соединённых K элементов, отказывает при отказе хотя бы одного из них, поэтому вероятность отказа такого двухпо-
люсника составляет Q′ =1−q1q2 …qK , где qi = (1– pi) – вероятность работоспо-
собного состояния i-го элемента в последовательном соединении. Двухполюсник, состоящий из параллельно соединённых K элементов, отказывает только при одновременном отказе всех элементов, поэтому вероятность отказа такого
двухполюсника составляет Q′′ = p1 p2 …pK , где pi – вероятность отказа i-го
элемента в параллельном соединении. Поскольку приводимый граф представляет собой суперпозицию последовательных и параллельных подграфов, то формула вероятности отказа всей системы представляет собой соответствующую суперпозицию формул приведенного вида.
Преимуществами такого аналитического решения являются его точность, так как в буквенном виде формула точна абсолютно, и общность, так как выражение вероятности отказа системы Q = Q (p1, p2, ... , pN) через вероятности отказа элементов охватывает сразу весь диапазон возможных значений параметров p1, p2, ... , pN.
5.2.3. Аналитический расчёт надёжности неприводимых систем
Если система неприводима, то в общем случае аналитический расчёт её надёжности требует разложения множества исходов (множества наборов состояний элементов) на все 2N возможных элементарных исходов и суммирования вероятностей тех из них, при которых система отказывает. Наименьший неприводимый надёжностный граф изображён выше на рис. 1.9. В табл. 1.2 приведён расчёт этого графа. Этот пример наглядно демонстрирует, как можно осуществить аналитический расчёт надёжности любого другого неприводимого надёжностного графа.
33
Таблица 1.2
Пример табличного анализа надёжности системы
Значения с. в. |
|
Вероятности |
X |
y(X) |
исходов |
x1x2x3x4x5 |
|
для y = 1 |
0 0 0 0 0 |
0 |
|
0 0 0 0 1 |
0 |
|
0 0 0 1 0 |
0 |
|
0 0 0 1 1 |
0 |
|
0 0 1 0 0 |
0 |
|
0 0 1 0 1 |
0 |
|
0 0 1 1 0 |
0 |
|
0 0 1 1 1 |
0 |
|
0 1 0 0 0 |
0 |
|
0 1 0 0 1 |
1 |
q1 p2 q3q4 p5 |
0 1 0 1 0 |
0 |
|
|
|
|
0 1 0 1 1 |
1 |
q1 p2 q3 p 4 p5 |
0 1 1 0 0 |
0 |
|
0 1 1 0 1 |
1 |
q1 p 2 p3 q 4 p5 |
0 1 1 1 0 |
1 |
q1 p2 p3 p4 q5 |
0 1 1 1 1 |
1 |
q1 p 2 p3 p 4 p5 |
Значения с. в. |
|
Вероятности |
X |
y(X) |
исходов |
x1x2x3x4x5 |
|
для y = 1 |
1 0 0 0 0 |
0 |
|
1 0 0 0 1 |
0 |
|
1 0 0 1 0 |
1 |
p1 q 2 q 3 p4 q5 |
1 0 0 1 1 |
1 |
p1q2 q3 p4 p5 |
1 0 1 0 0 |
0 |
|
1 0 1 0 1 |
1 |
p1q2 p3q4 p5 |
1 0 1 1 0 |
1 |
p1q2 p3 p4 q5 |
1 0 1 1 1 |
1 |
p1q2 p3 p4 p5 |
1 1 0 0 0 |
0 |
|
1 1 0 0 1 |
1 |
p1 p2 q3 q4 p5 |
1 1 0 1 0 |
1 |
p1 p2 q3 p4 q5 |
1 1 0 1 1 |
1 |
p1 p2 q3 p4 p5 |
1 1 1 0 0 |
0 |
|
1 1 1 0 1 |
1 |
p1 p2 p3q4 p5 |
1 1 1 1 0 |
1 |
p1 p2 p3 p4 q5 |
1 1 1 1 1 |
1 |
p1 p2 p3 p4 p5 |
Так, исход X = 01001 в табл. 1.2 означает, что отказали элементы 2 и 5, т. е. x1 = 0, x2 = 1, x3 = 0, x4 = 0, x5 = 1. Из рис. 1.9 видно, что при удаленных рёбрах 2 и 5 полюсы A и B несвязны. Следовательно, для данного исхода X состояние системы y = 1.
Суммируя вероятности всех исходов с y = 1, перечисленных в табл. 1.2, получаем для надёжностного графа на рис. 1.9 следующую расчетную формулу:
Q = M(y) = q1 p2q3q4 p5 + q1 p2q3 p4 p5 + q1 p2 p3q4 p5 + q1 p2 p3 p4q5 +
+q1 p2 p3 p4 p5 + p1q2q3 p4q5 + p1q2q3 p4 p5 + p1q2 p3q4 p5 + p1q2 p3 p4q5 +
+p1q2 p3 p4 p5 + p1 p2q3q4 p5 + p1 p2q3 p4q5 + p1 p2q3 p4 p5 + p1 p2 p3q4 p5 +
+p1 p2 p3 p4q5 + p1 p2 p3 p4 p5 ,
или, после упрощения:
Q = p1 p4 + p2 p5 (1 – p1 p4) + p3 (q1 p2 p4 q5 + p1 q2 q4 p5). |
(1.52) |
Самой сложной частью аналитического расчета надёжности в подобных случаях является вычисление y для всех 2N значений X, ведь для этого нужно, вообще говоря, 2N раз проанализировать связность полюсов графа. Или, если зависимость y(X) задана не графом, а, например, некоторым алгоритмом, то нужно 2N раз выполнить этот алгоритм. Даже при относительно небольших значениях n, равных нескольким десяткам, такой расчёт становится во многих случаях практически невозможным.
34
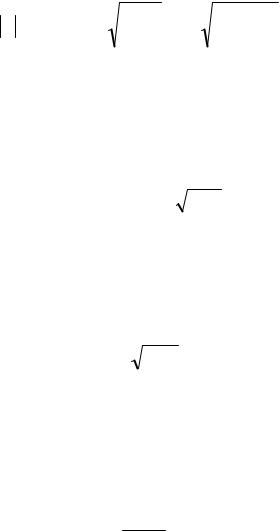
5.2.4. Статистический расчёт надёжности
Непосредственный статистический расчёт надёжности представляет собой многократную реализацию с. в. X – набора состояний элементов системы, вычисление значений y(X) для каждой реализации (для каждого опыта) и их усреднение.
В результате проведения n опытов оценка ˆ вероятности отказа системы
Q
определяется по формуле
ˆ |
|
1 |
n |
n |
|
|
ˆ |
|
∑yi = |
отк |
|
|
|
Q = M (y) = n |
n |
, i =1…n , |
(1.53) |
|||
|
|
|
i=1 |
|
|
|
где yi – состояние системы в i-м опыте; nотк – число отказов, т. е. число опытов, в которых происходил отказ системы. Погрешность оценки (1.53) в соответствии с правилом трёх сигм (1.41) находится с вероятностью 1–0,0027 в пределах
≤ 3σn = 3 |
D( y) |
= 3 |
Q(1−Q) |
. |
(1.54) |
n |
|
||||
|
|
n |
|
||
С учётом того, что обычно вероятность отказа системы Q близка к нулю, можно пренебречь множителем (1 – Q), близким к единице. Кроме того, по той же причине малости Q, от абсолютной погрешности в (1.54) переходят к относительной погрешности δ = /Q. В результате этих замен неравенство принимает следующий вид:
|
|
|
δ |
|
|
|
≤ 3vn = |
|
|
3 |
|
, |
(1.55) |
|
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
Q n |
||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
||
где vn = σn /Q – коэффициент вариации оценки |
ˆ |
при n опытах. Наконец, по- |
||||||||||||
Q |
||||||||||||||
скольку |
точное значение Q в (1.55) |
неизвестно, его |
заменяют оценкой |
|||||||||||
ˆ |
nотк |
|
|
|
|
|
|
|
|
|
|
|
|
|
Q = |
|
, откуда |
|
|
|
|
|
|
|
|||||
n |
3 |
|
|
|
|
|
||||||||
|
|
|
δ |
|
≤ |
. |
|
|
(1.56) |
|||||
|
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
||||||||
|
|
|
|
|
|
|
|
nотк |
|
|
|
|
||
Это неравенство позволяет достаточно легко контролировать относительную ошибку в ходе статистического эксперимента по числу nотк наблюдаемых отказов системы.
Если в (1.55) зафиксировать размах относительной погрешности, полагая 3vn = δ0, и выразить через него число опытов n, при котором он достигается, получим требование
n = |
9 |
|
Q δ02 . |
(1.57) |
Зависимость числа опытов, т. е. затрат компьютерного времени от погрешности статистической оценки δ0, описывается законом обратных квадратов. Размах δ0 на практике задают в диапазоне от 1 до 0,1.
Метод статистического моделирования надёжности прост в использовании. Как видно из (1.57), трудоёмкость расчёта, выражаемая числом опытов,
35